HexFellow HEXMOTOR 4342P 48 V Motor CAN-FD con reducción 42:1
HexFellow HEXMOTOR 4342P 48 V Motor CAN-FD con reducción 42:1
HexFellow
Precio habitual
$235.99 USD
Precio habitual
Precio de venta
$235.99 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
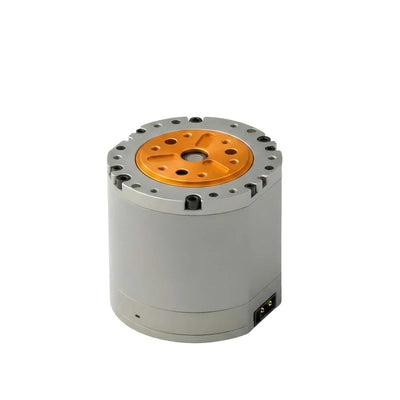
El HexFellow HEXMOTOR 4342P es un motor de 48 V con una relación de reducción de 42:1, dos codificadores magnéticos de un solo giro de 16 bits y una interfaz de control CAN-FD que opera a 5 Mbps.
Características
- Par nominal: 9 Nm; par máximo: 30 Nm.
- Dos codificadores magnéticos de un solo giro de 16 bits.
- Interfaz de control CAN-FD a 5 Mbps.
- Funciones de protección contra sobretemperatura del controlador y motor, sobrevoltaje, sobrecorriente de fase, subvoltaje y bloqueo.
Especificaciones
| Parámetro | Valor |
|---|---|
| Rendimiento del Motor | |
| Tensión Nominal | 48 V |
| Corriente Nominal | 3 A |
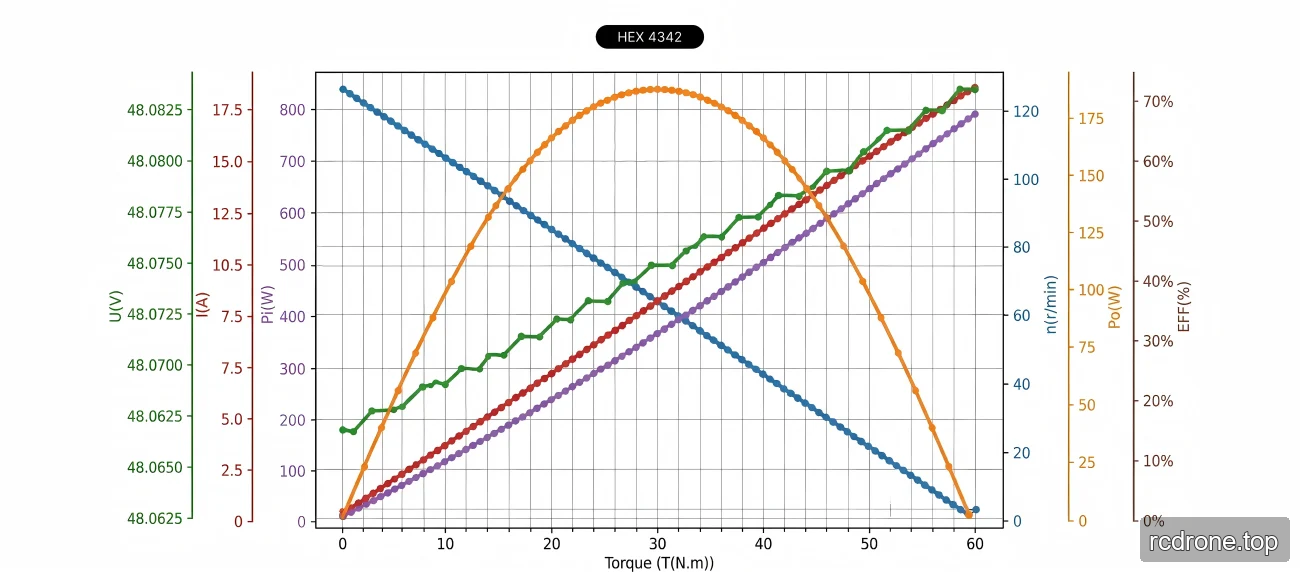
| Velocidad Nominal | 105 rpm |
| Par Nominal | 9 Nm |
| Par Máximo | 30 Nm |
| Corriente Máxima | 9.6 A |
| Velocidad Sin Carga | 117 rpm |
| Parámetros Clave | |
| Pares de Polos | 28 |
| Inductancia de Fase | 0.55 mH |
| Resistencia de Fase | 1.05 Ω |
| Relación de Reducción | 42:1 |
| Sensores | |
| Tipo de Encoder | Magnético (de una vuelta) |
| Bits de Encoder | 16-bit |
| Conteo de Encoder | 2 |
| Interfaz de Comunicación | |
| Interfaz de Control | CAN-FD a 5 Mbps |
| Dimensiones & Peso | |
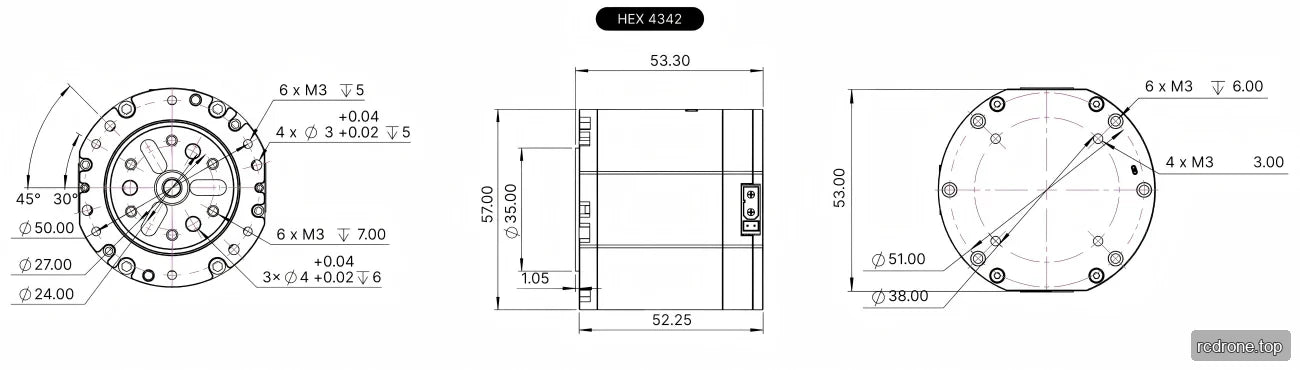
| Diámetro Exterior | 57 mm |
| Altura | 53.3 mm |
| Peso | 398 g |
| Temperatura de operación | -20 °C a 40 °C |
| Características de protección | |
| Sobrecalentamiento del controlador | >120 °C |
| Sobrecalentamiento del motor | >110 °C |
| Sobrevoltaje | >65 V |
| Sobrecorriente de fase | >14 A (PICO) |
| Bajo voltaje | <14 V |
| Protección contra estancamiento | El controlador detecta el estancamiento del motor |
Documentos
HEXFELLOW HEXMOTOR 4342P — Manual del usuario (PDF)
HEXFELLOW HEXMOTOR 4342P — Modelo 3D (STEP)
Dibujo de OCS 351CAN — Dibujo de Ocservo Ocs 351 Can (PDF)
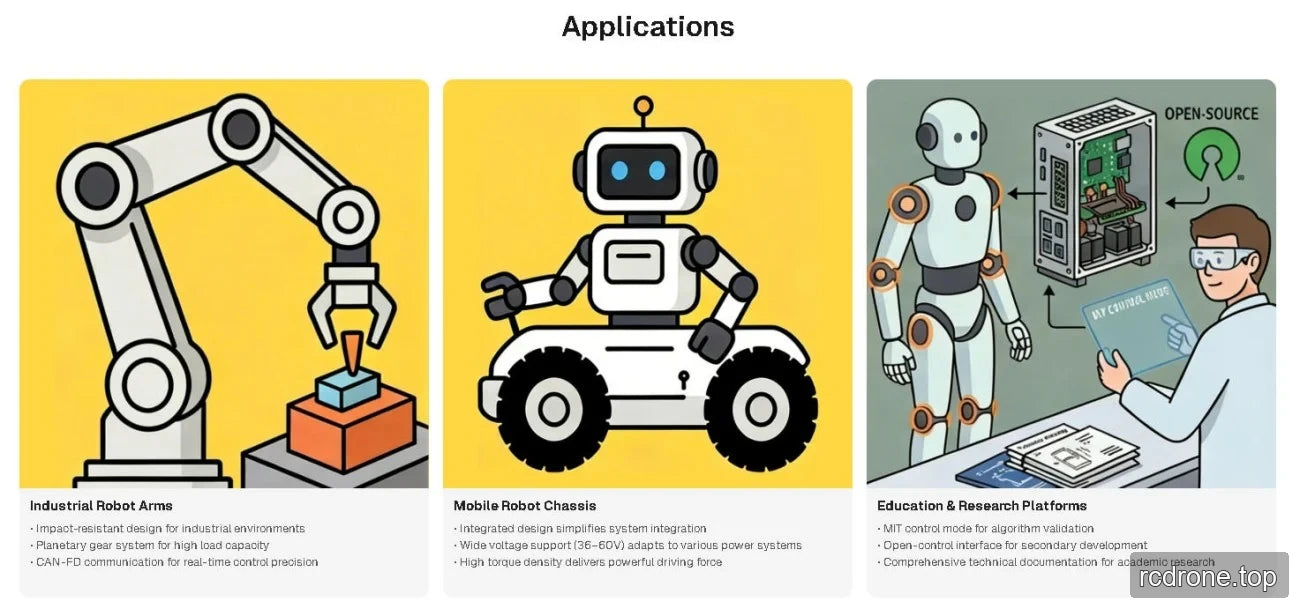
Aplicaciones
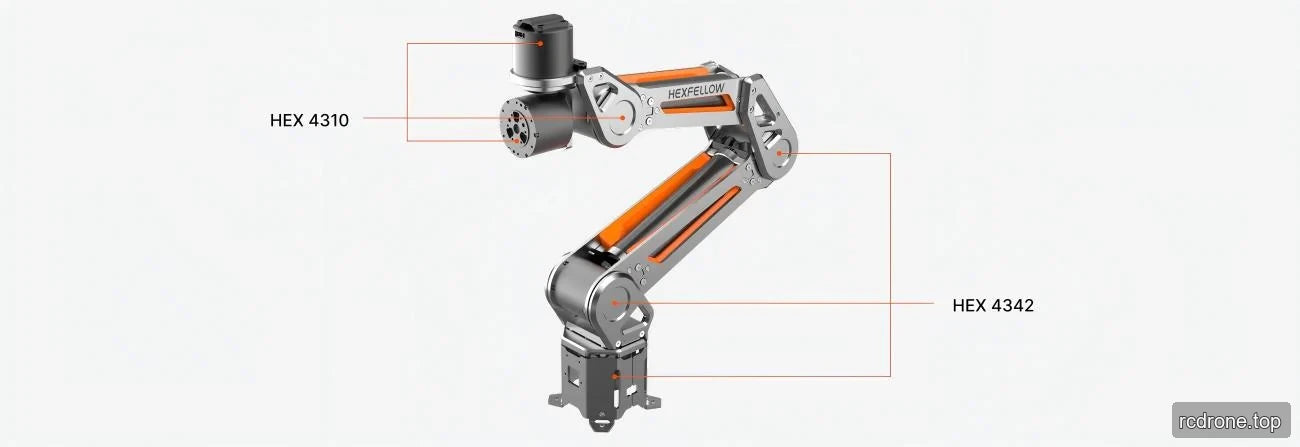
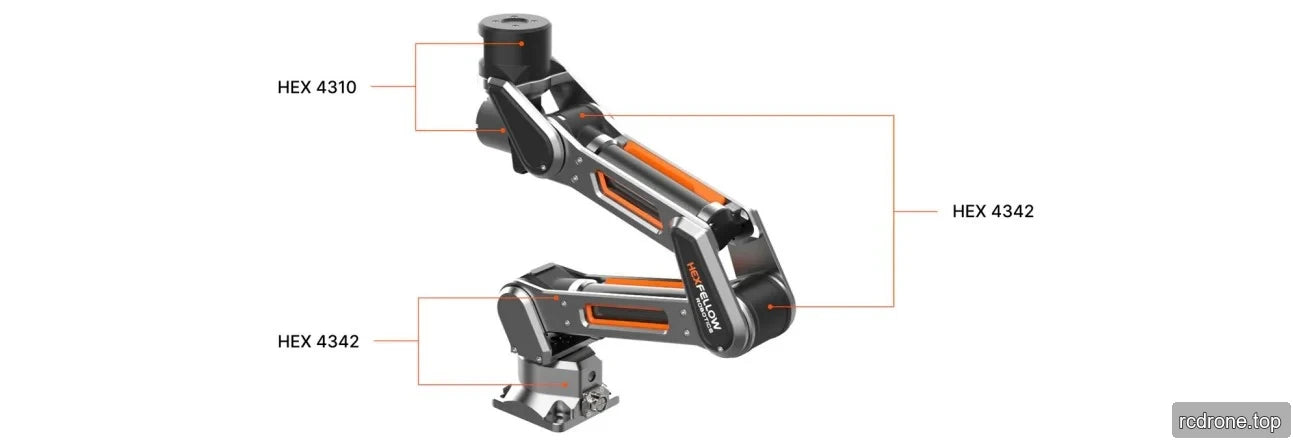
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles visuales
Ejemplos de aplicación
Detalles adicionales del producto


Dimensiones y construcción
Especificaciones y rendimiento