Sensor de fuerza/par torsión de seis ejes HUMANETICS Y75-H32, RS485 / CAN / CAT
Sensor de fuerza/par torsión de seis ejes HUMANETICS Y75-H32, RS485 / CAN / CAT
HUMANETICS
No se pudo cargar la disponibilidad de recogida


Resumen
El HUMANETICS Y75-H32 sensor de fuerza/torque de seis ejes mide tres componentes de fuerza y tres momentos para ensamblaje robótico, acabado de superficies e investigación de retroalimentación de fuerza. Su cuerpo de aleación de aluminio mide 75 mm de diámetro y 32 mm de altura. Elija una configuración de sensor RS485, CAN o CAT/EtherCAT para adaptarse a su sistema de control. También está disponible una unidad de adquisición de datos separada para aplicaciones de medición y configuración.
Características
- Medición de seis ejes: capture las fuerzas Fx, Fy y Fz junto con los momentos Mx, My y Mz para retroalimentación de carga multidireccional.
- Construcción compacta de aleación de aluminio: integre el cuerpo de 75 mm en adaptadores de muñeca robótica y dispositivos de prueba.
- Opciones de configuración: seleccione comunicación RS485, CAN o CAT/EtherCAT para su integración.
- Consistencia de medición: 0.5% de precisión FS y 0.1% FS repetibilidad.
- Integración industrial: protección IP64, un rango de suministro de 12–48 VDC y operación de −20 a +80 °C.
Especificaciones
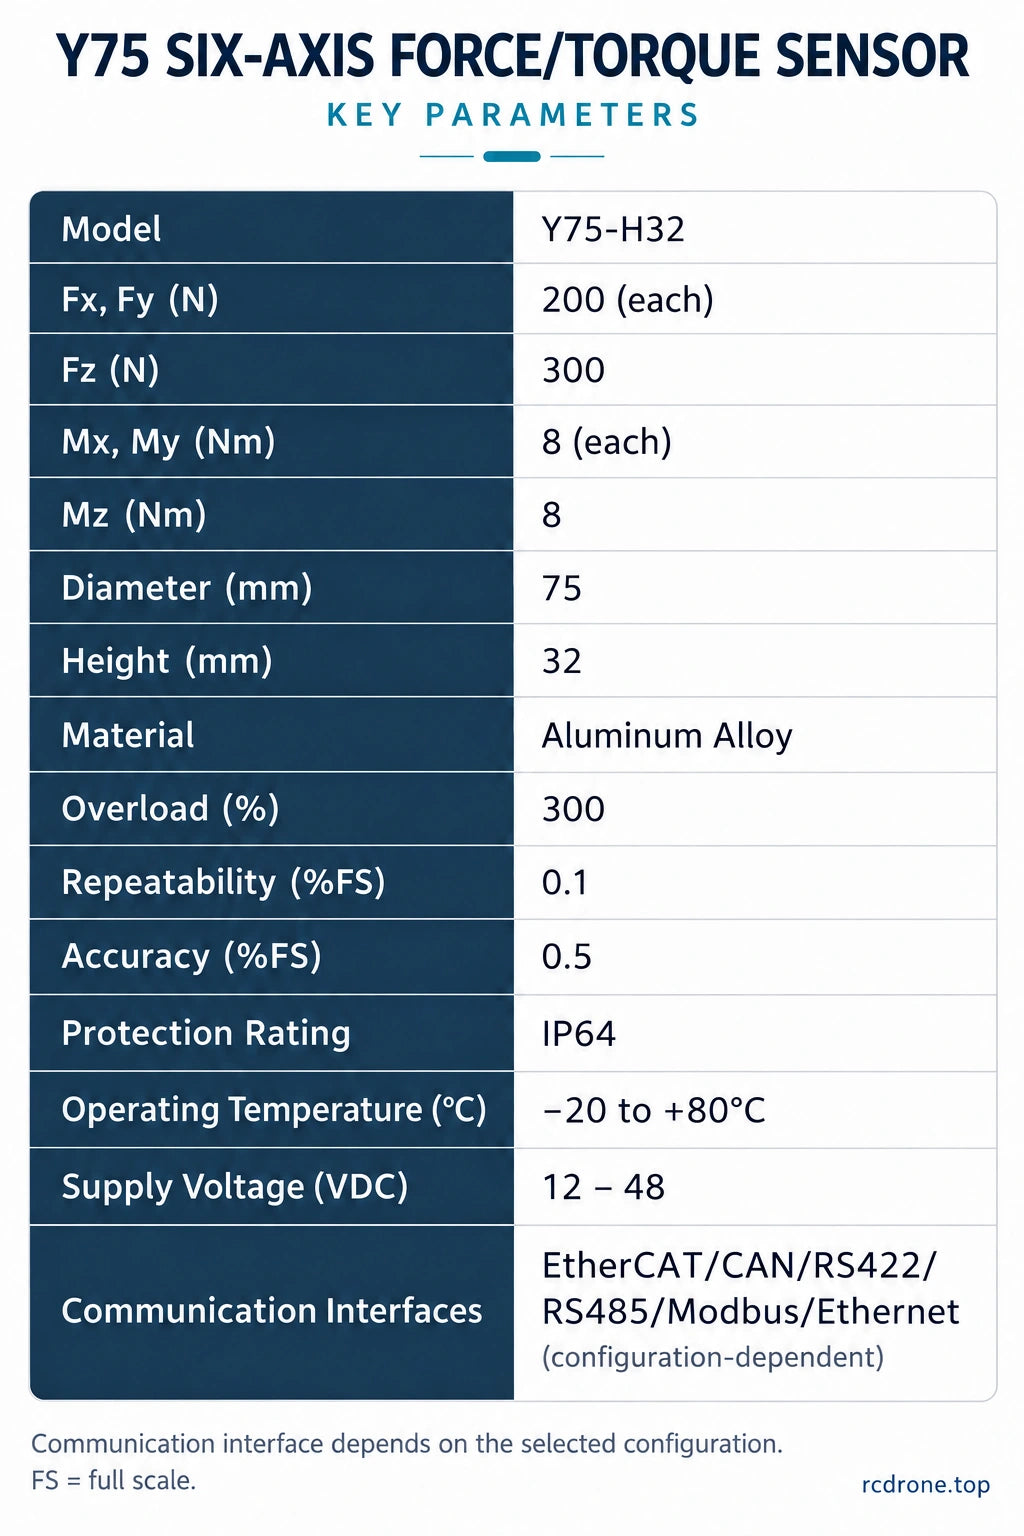
| Modelo | Y75-H32 |
|---|---|
| Ejes de medición | Fx, Fy, Fz; Mx, My, Mz |
| Rango de medición Fx / Fy | 200 N por eje |
| Rango de medición Fz | 300 N |
| Rango de medición Mx / My / Mz | 8 N·m por eje |
| Diámetro / altura del cuerpo | 75 mm / 32 mm |
| Material | Aleación de aluminio |
| Precisión | 0.5% FS |
| Repetibilidad | 0.1% FS |
| Clasificación de sobrecarga | 300% |
| Protección contra la entrada | IP64 |
| Temperatura de funcionamiento | −20 a +80 °C |
| Tensión de suministro | 12–48 VDC |
| Interfaces de sensor seleccionables | RS485; CAN; CAT / EtherCAT (dependiente de la configuración) |
FS significa escala completa. Los rangos de eje son clasificaciones de medición, no clasificaciones de carga útil del robot. Verifique la carga combinada contra los límites de su configuración; la clasificación de sobrecarga no es un rango de operación continuo.
Guía de Configuración
| Selección | Producto |
|---|---|
| Sensor Y75-H32 — RS485 | Un sensor con comunicación RS485. |
| Sensor Y75-H32 — CAN | Un sensor con comunicación CAN. |
| Sensor Y75-H32 — CAT / EtherCAT | Una configuración de sensor CAT/EtherCAT. Verifique los archivos de protocolo e integración del controlador antes de la instalación. |
| Unidad de adquisición de datos solamente | Una unidad de adquisición separada; sensor no incluido. |
Las interfaces son configuraciones alternativas. RS422, Modbus y Ethernet son opciones de comunicación adicionales de la serie Y75; la disponibilidad depende de la configuración.Antes de la integración, verifique el protocolo, la tasa de baudios, la tasa de muestreo, el pinout del conector y la compatibilidad del controlador/software para su unidad seleccionada.
Aplicaciones
- Ensamblaje de precisión: mida las fuerzas de inserción y contacto para ayudar a ajustar la alineación y las rutinas de ensamblaje controladas por fuerza.
- Rectificado y acabado de superficies: proporcione retroalimentación de fuerza para controlar el contacto de la herramienta durante el procesamiento robótico.
- Manejo y guiado manual: mida fuerzas y momentos en la muñeca para apoyar el desarrollo de la interacción y el control de manejo.
- Investigación en robótica y dispositivos de prueba: estudie las cargas de contacto multi-ejes y el control de fuerza/posición con un controlador adecuadamente integrado.
El movimiento compliant y la seguridad del robot dependen de la integración completa del sistema mecánico, eléctrico y de control.
Dimensiones Mecánicas e Instalación
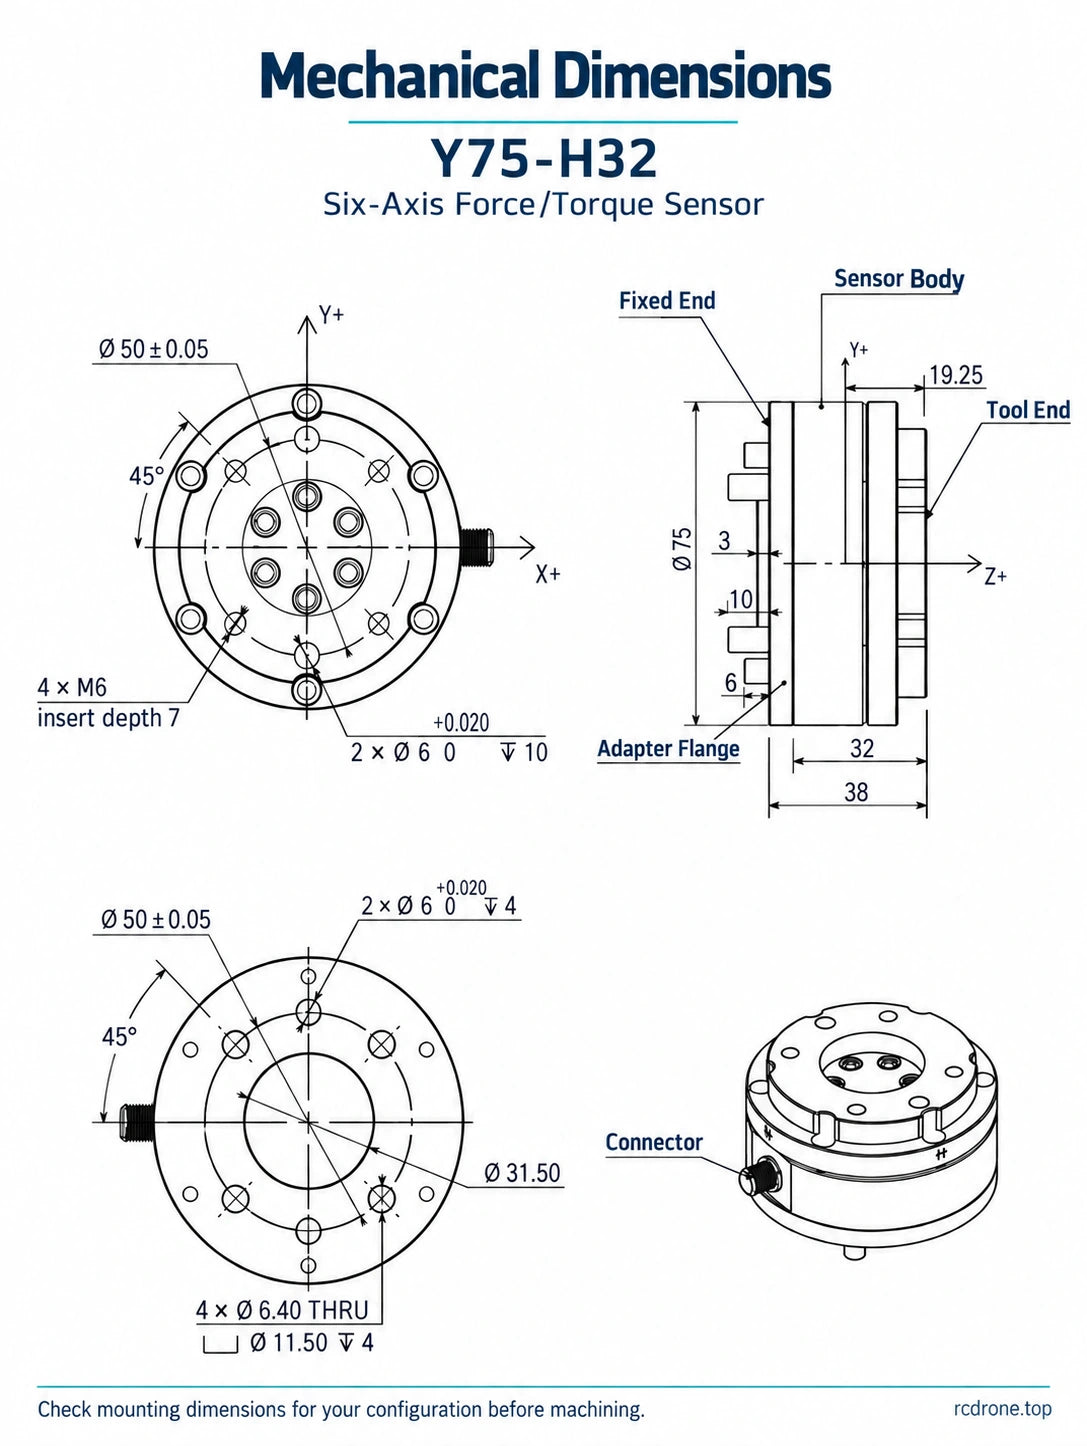
El dibujo dimensional incluye un diámetro de cuerpo de 75 mm, una altura de cuerpo de 32 mm, una llamada de altura de ensamblaje de 38 mm y referencias de círculo de montaje de 50 ±0.05 mm. Otras llamadas incluyen 45°, 19.25 mm, 3 mm, 10 mm, 6 mm y Ø31.50 mm; los detalles de los agujeros incluyen 2 × Ø6 (+0.020/0), llamadas de profundidad de 10 mm y 4 mm, 4 × M6 con una profundidad de inserción de 7 mm, y 4 × Ø6.40 agujeros pasantes con contragolpes de Ø11.50, 4 mm de profundidad. Lea estas dimensiones con sus vistas correspondientes en Detalles Visuales.
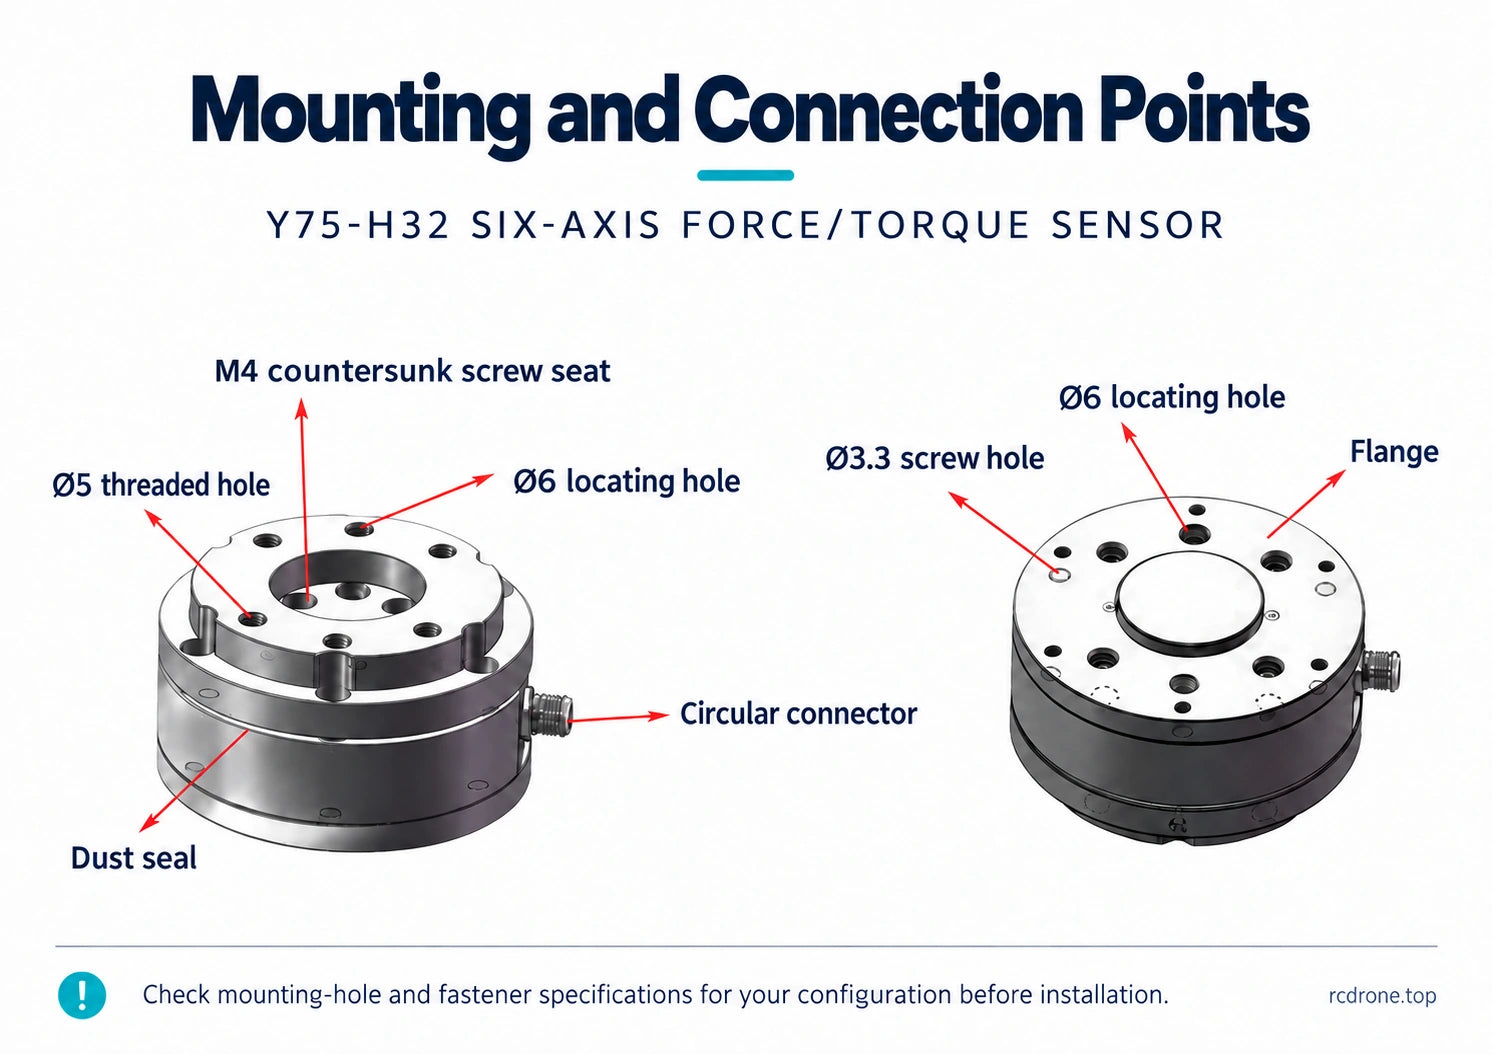
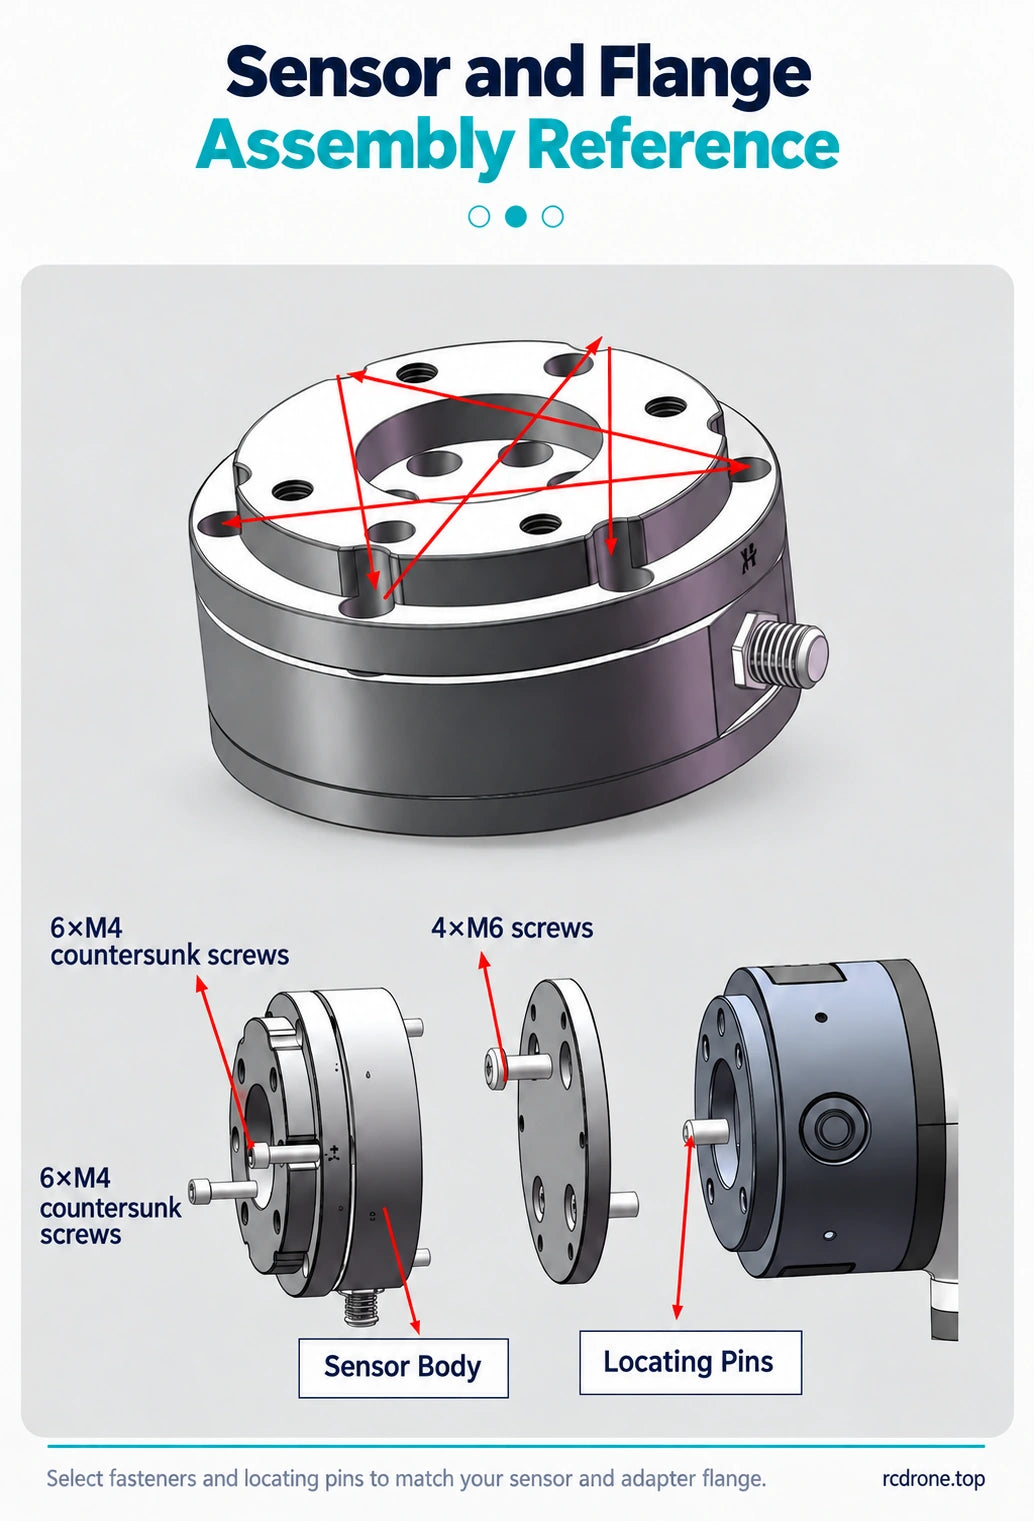
Las ilustraciones de montaje también identifican asientos avellanados M4, agujeros roscados Ø5, agujeros de localización Ø6, agujeros para tornillos Ø3.3, un conector circular, sello de polvo y brida de adaptador. La ilustración de ensamblaje muestra 6 × M4 y 4 × M6 sujetadores. Los detalles de agujeros y sujetadores varían entre las vistas de montaje ilustradas: verifique el dibujo de montaje para su configuración antes de mecanizar un adaptador o seleccionar tornillos y pasadores de localización.
- Inspeccione el equipo, el adaptador de brida y el sensor.
- Separe la brida del adaptador y asegúrela al equipo.
- Monte el sensor al adaptador utilizando los sujetadores y características de localización correspondientes.
- Adjunte la herramienta, complete el cableado y la configuración del controlador, luego realice el ajuste a cero y cualquier compensación o calibración requerida.
Dirija el cable flexible lejos de las partes móviles y proporcione alivio de tensión. Coincida la disposición de los pines del conector y los requisitos eléctricos antes de aplicar energía.
Adquisición de Datos y Software
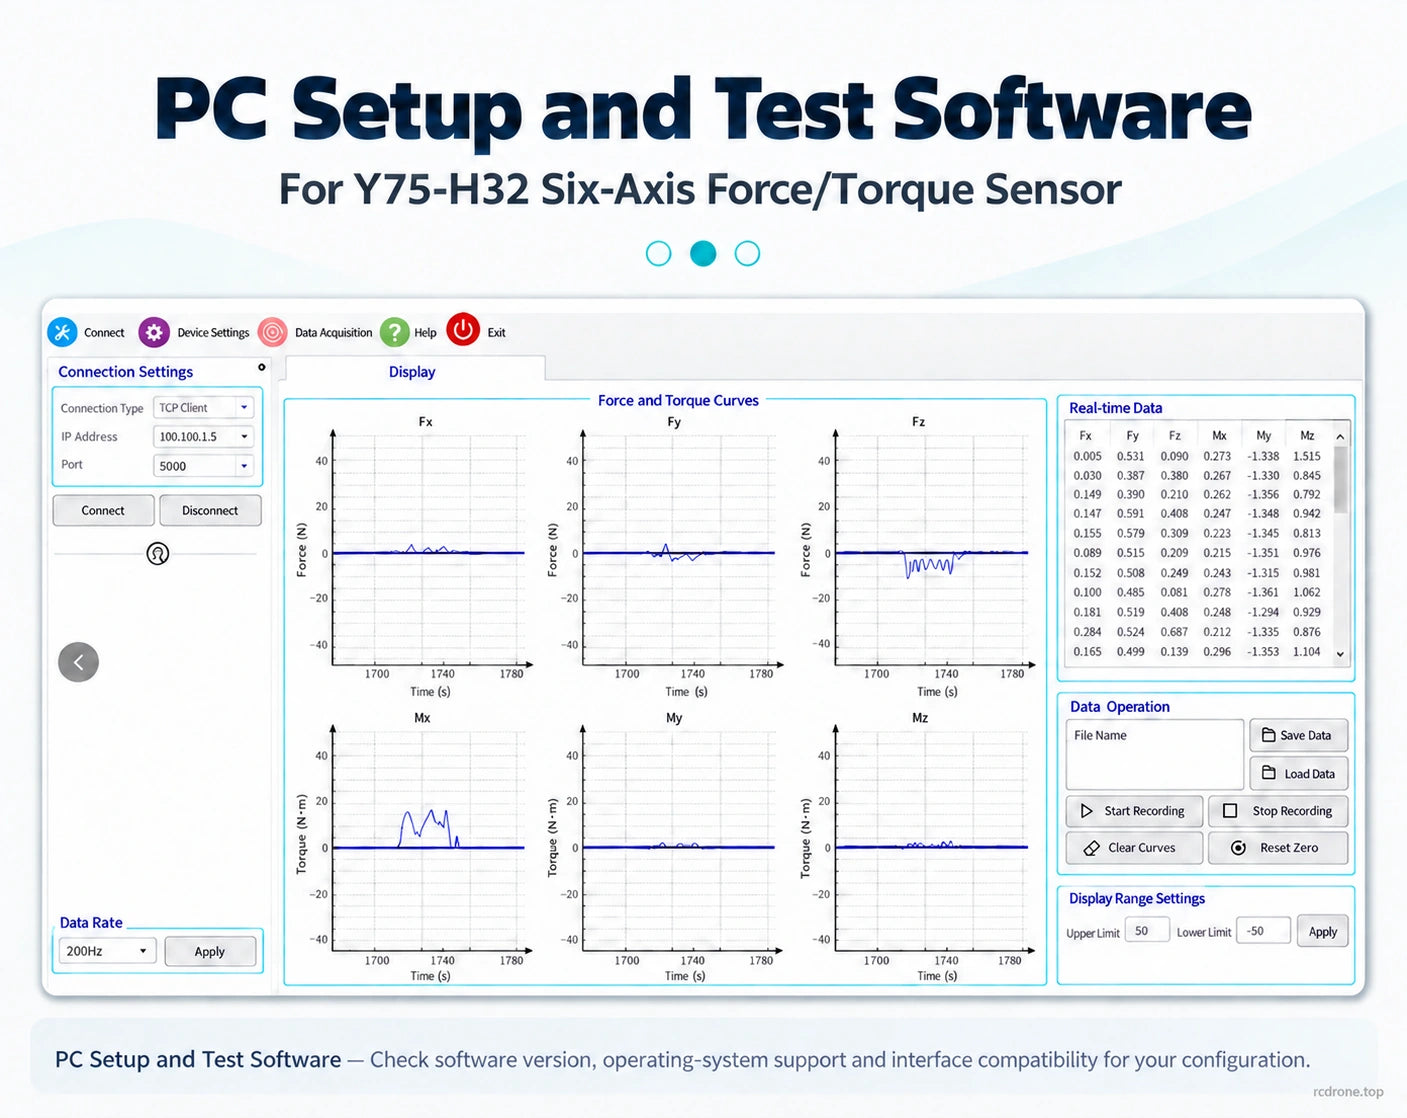
La unidad de adquisición de datos ZKMD-CIQ-1.0 se vende por separado y mide 125 × 78 × 30 mm. Sus conexiones incluyen puertos Ethernet y RS485 RJ45, un conector circular de 16 pines y un conector de alimentación separado, con indicadores de energía y estado. El software de configuración y prueba para PC admite la visualización de señales, desacoplamiento y calibración.Verifique la disposición de pines del hardware, la entrada eléctrica, la versión del software, el soporte del sistema operativo y la compatibilidad de la interfaz para su configuración de sensor.
Qué incluye
- Selecciones de sensor: 1 × sensor Y75-H32 en la configuración RS485, CAN o CAT/EtherCAT seleccionada. La unidad de adquisición separada no está incluida.
- Unidad de adquisición de datos solamente: 1 × unidad de adquisición. Un sensor de fuerza/torque no está incluido.
Los brazos robóticos, pinzas, robots humanoides, estaciones de trabajo y accesorios de aplicación mostrados en las imágenes no están incluidos. La longitud del cable y el contenido de los sujetadores dependen del paquete seleccionado; verifique estos requisitos al planificar la instalación. Las imágenes de la muñeca y el pie humanoide ilustran aplicaciones de detección de fuerza; evalúe las dimensiones del sensor de 75 mm y los rangos de carga para su ubicación de montaje.
Detalles Visuales