


Motorreductor DC JGB37-31ZY, 12V/24V, 10–1270 RPM, caja de engranajes metálica de 37mm y eje en D de 6mm
Motorreductor DC JGB37-31ZY, 12V/24V, 10–1270 RPM, caja de engranajes metálica de 37mm y eje en D de 6mm
Jiali Motor
No se pudo cargar la disponibilidad de recogida


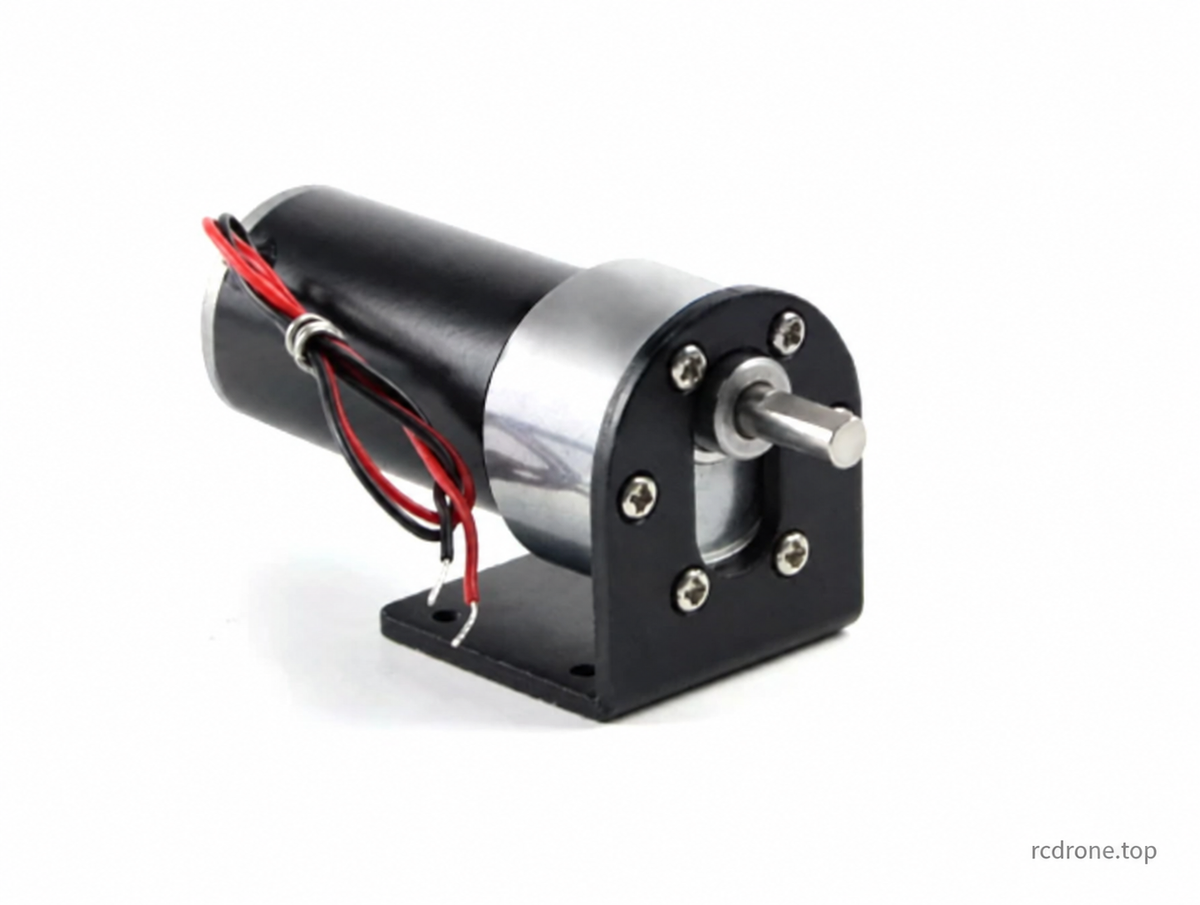
JGB37-31ZY Motor de corriente continua con engranaje cepillado
El JGB37-31ZY es un motor de corriente continua con engranaje cepillado compacto con una caja de engranajes de reducción de metal, un eje de salida en forma de D de 6 mm y rotación reversible. Elija un motor de 12V o 24V, la velocidad de salida sin carga requerida y un paquete solo de motor o de accesorios para robótica, pequeños mecanismos y proyectos electrónicos.
Las velocidades seleccionables son 10, 16, 30, 48, 61, 89, 143, 267, 421, 800 y 1270 RPM. Estas opciones coinciden con la serie de motores del proveedor de 8000RPM antes de la reducción. La RPM de salida se mide sin carga; la velocidad disminuye bajo carga. Un soporte que se muestra en una fotografía se incluye solo cuando el Paquete seleccionado nombra un soporte.
Construcción y Control de Velocidad
- Engranajes de reducción de metal en una disposición de múltiples etapas, bobinado de cobre, motor de imán permanente y escobillas de carbono.
- El control de velocidad PWM es posible con un controlador externo de corriente continua cepillado compatible. Un controlador está incluido solo en los paquetes especificados.
- Para el motor de dos terminales sin carcasa, invertir la polaridad de los cables del motor invierte la rotación. Con un controlador instalado, utilice su control de dirección y mantenga la polaridad de suministro del controlador correcta.
- La relación de engranaje determina el compromiso entre velocidad y par. Reducir la velocidad eléctricamente no proporciona el mismo aumento de par que seleccionar una relación de reducción más alta.
Especificaciones mecánicas
| Parámetro | Especificación |
|---|---|
| Marca / modelo | Jiali Motor / JGB37-31ZY |
| Tipo de motor | Motor de corriente continua con escobillas; no se especifica codificador |
| Tensión nominal | 12V CC o 24V CC, según la variante seleccionada |
| Velocidad sin carga antes de la reducción | 8000RPM |
| Diámetro de la caja de engranajes | 37mm |
| Cuerpo del motor | 31mm de diámetro × 57mm de longitud |
| Longitud de la caja de engranajes L | 19–29mm, dependiendo de la relación de reducción |
| Eje de salida | 6mm de diámetro, 15.5mm de proyección; 12mm de longitud plana; 5.5mm de ancho plano |
| Tolerancia del diámetro del eje | −0.03 / −0.05mm, como se indica en el dibujo |
| Resalte de ubicación | Diámetro de 12mm × altura de 6mm |
| Montaje frontal | Seis orificios roscados M3, 4mm de profundidad, en un círculo de paso de 31mm |
| Desplazamiento del centro del eje | 7mm desde la línea central del motor, como se indica en el dibujo |
| Referencias del dibujo trasero | Diámetro del resalte trasero de 12mm × proyección de 2mm; diámetro del eje trasero 2.95mm, con 3mm de proyección total trasera |
| Relación de reducción | 6.3:1–810:1 |
| Peso solo del motor | Aproximadamente 250–280g según la relación; la descripción indica aproximadamente 280g |
| Corriente / potencia nominal | 12V: 1A / 12W; 24V: 0.6A / 14.4W, según la tabla de rendimiento del proveedor |
| Reclamaciones de funcionamiento del proveedor | −10°C a 70°C; la descripción menciona uso de 24 horas. La idoneidad real del deber depende de la carga y la refrigeración. |
| Ruido | El proveedor indica aproximadamente 55dB, variando con la velocidad y la carga; las condiciones de medición no están especificadas |
Las dimensiones son medidas de referencia del proveedor y pueden variar. La apariencia y los componentes del motor pueden diferir entre versiones. No se especifica ningún codificador, especificación de frecuencia de entrada del controlador o función de posicionamiento en bucle cerrado.
Rendimiento por Voltaje y Relación de Engranaje
Las velocidades de salida a continuación son velocidades sin carga. Las velocidades y el par cargados se enumeran en el punto de operación de máxima eficiencia del proveedor. Los valores son datos del proveedor, no resultados de pruebas independientes. El par está en kgf·cm, no en kilogramos de capacidad de elevación. Los valores de estancamiento son límites, no calificaciones de operación continua.
12V — 8000RPM Antes de la Reducción
| Relación | Caja de engranajes L (mm) | RPM sin carga | Corriente sin carga (A) | RPM cargado | Par en máxima eficiencia (kgf·cm) | Corriente cargada (A) | Potencia (W) | Par de estancamiento (kgf·cm) | Corriente de estancamiento (A) | Potencia de estancamiento (W) | Peso del motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.25 | 1000 | 0.3 | 1 | 12 | 1.5 | 5 | 60 | 250 |
| 10 | 19 | 800 | 0.25 | 640 | 0.5 | 1 | 12 | 2.6 | 5 | 60 | 250 |
| 19 | 22 | 421 | 0.25 | 340 | 1 | 1 | 12 | 5 | 5 | 60 | 255 |
| 30 | 22 | 267 | 0.25 | 210 | 1.5 | 1 | 12 | 9 | 5 | 60 | 255 |
| 56 | 24 | 143 | 0.25 | 113 | 3.2 | 1 | 12 | 16 | 5 | 60 | 265 |
| 90 | 24 | 89 | 0.25 | 71 | 5 | 1 | 12 | 25 | 5 | 60 | 265 |
| 131 | 26.5 | 61 | 0.25 | 49 | 6.5 | 1 | 12 | 33 | 5 | 60 | 272 |
| 168 | 26.5 | 48 | 0.25 | 39 | 8.5 | 1 | 12 | 38 | 5 | 60 | 272 |
| 270 | 26.5 | 30 | 0.25 | 24 | 12 | 1 | 12 | 43 | 5 | 60 | 272 |
| 506 | 29 | 16 | 0.25 | 13 | 25 | 1 | 12 | 50 | 5 | 60 | 280 |
| 810 | 29 | 10 | 0.25 | 8 | 35 | 1 | 12 | 65 | 5 | 60 | 280 |
24V — 8000RPM Antes de Reducción
| Relación | Caja de engranajes L (mm) | RPM sin carga | Corriente sin carga (A) | RPM cargado | Par en máx.eficiencia (kgf·cm) | Corriente cargada (A) | Potencia (W) | Par de estancamiento (kgf·cm) | Corriente de estancamiento (A) | Potencia de estancamiento (W) | Peso del motor (g) |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 6.3 | 19 | 1270 | 0.12 | 1000 | 0.5 | 0.6 | 14.4 | 2.8 | 3.2 | 76.8 | 250 |
| 10 | 19 | 800 | 0.12 | 640 | 1.2 | 0.6 | 14.4 | 5.5 | 3.2 | 76.8 | 250 |
| 19 | 22 | 421 | 0.12 | 340 | 2.5 | 0.6 | 14.4 | 10 | 3.2 | 76.8 | 255 |
| 30 | 22 | 267 | 0.12 | 210 | 4.5 | 0.6 | 14.4 | 16 | 3.2 | 76.8 | 255 |
| 56 | 24 | 143 | 0.12 | 113 | 6 | 0.6 | 14.4 | 25 | 3.2 | 76.8 | 265 |
| 90 | 24 | 89 | 0.12 | 71 | 8 | 0.6 | 14.4 | 32 | 3.2 | 76.8 | 265 |
| 131 | 26.5 | 61 | 0.12 | 49 | 12 | 0.6 | 14.4 | 35 | 3.2 | 76.8 | 272 |
| 168 | 26.5 | 48 | 0.12 | 39 | 16 | 0.6 | 14.4 | 40 | 3.2 | 76.8 | 272 |
| 270 | 26.5 | 30 | 0.12 | 24 | 25 | 0.6 | 14.4 | 45 | 3.2 | 76.8 | 272 |
| 506 | 29 | 16 | 0.12 | 13 | 32 | 0.6 | 14.4 | 55 | 3.2 | 76.8 | 280 |
| 810 | 29 | 10 | 0.12 | 8 | 35 | 0.6 | 14.4 | 70 | 3.2 | 76.8 | 280 |
Soporte de Montaje Opcional
El soporte en L ilustrado tiene un grosor de 1.5mm, aproximadamente 40mm de ancho, con una base de 40mm y un soporte vertical de 47mm. El patrón de montaje del motor está marcado con un diámetro de paso de 31mm con seis agujeros de 3.2mm y cavidades de 6.3mm. La abertura central está marcada como 2 × R6.5 con un espaciado central de 14mm. El dibujo de la base muestra cuatro 3.5 mm agujeros a 24 × 30 mm de separación y un desplazamiento lateral de 8 mm; el soporte incluye una dimensión de referencia de 20 mm. El soporte se suministra solo con el Paquete aplicable.
Cableado y Uso
Utilice una fuente de alimentación de CC que coincida con el voltaje del motor seleccionado; nunca conecte el motor directamente a la red de CA. En el arreglo del controlador ilustrado, conecte la fuente de alimentación a la entrada de energía del controlador con la polaridad correcta, y conecte la salida del motor del controlador a los dos terminales del motor. La ilustración muestra cables de motor rojo positivo y negro negativo, un botón de velocidad, un interruptor de inversión y una conexión de fuente de alimentación de CC. Confirme las etiquetas de los terminales reales antes de encender. Nunca invierta la entrada de energía del controlador para invertir el motor, y detenga el motor antes de cambiar de dirección.
Elija el motor por su par de carga nominal en lugar de su par de bloqueo. No sobrecargue, bloquee ni opere cerca del bloqueo: el motor o los engranajes pueden dañarse.Las cargas por encima de la condición nominal reducen la velocidad. La reducción de la velocidad eléctrica también puede disminuir el par disponible. Las calificaciones del controlador, la calificación de entrada de red del adaptador, el tipo de enchufe y los detalles del cable/conector incluidos no están completamente especificados en la lista proporcionada; verifique estos detalles para los accesorios seleccionados.
Par y Referencia de Unidad
Para una carga estática, el par requerido en kgf·cm es igual a la carga en kgf multiplicada por el radio de la palanca en cm. El proveedor ilustra una carga de 10 kg: 10 kgf·cm a un radio de 1 cm, o 100 kgf·cm a un radio de 10 cm. Este es un ejemplo explicativo, no la calificación de elevación de este motor. Tenga en cuenta la fricción, la aceleración y la carga operativa real del mecanismo.
| gf·cm | kgf·cm | N·m | mN·m | N·cm |
|---|---|---|---|---|
| 1 | 0.001 | 9.8e-05 | 0.098 | 0.0098 |
| 1000 | 1 | 0.098 | 98 | 9.8 |
| 10204.08 | 10.204 | 1 | 1000 | 100 |
| 10.2 | 0.01 | 0.001 | 1 | 0.1 |
| 102.04 | 0.102 | 0.01 | 10 | 1 |
Contenido del Paquete
Un motor JGB37-31ZY en el voltaje y velocidad seleccionados, además de solo los accesorios nombrados en la opción de Paquete:
- Solo Motor
- Motor + Soporte
- Motor + Controlador de Velocidad
- Motor + Fuente de Alimentación
- Motor + Soporte + Controlador de Velocidad
- Motor + Soporte + Fuente de Alimentación
- Motor + Controlador de Velocidad + Fuente de Alimentación
- Motor + Soporte + Controlador de Velocidad + Fuente de Alimentación
Solo Motor no incluye un soporte, controlador de velocidad o fuente de alimentación. Las ilustraciones del producto y los accesorios son vistas de referencia.
Detalles
Versiones en inglés de las ilustraciones del proveedor, con explicaciones y notas de referencia específicas de la serie.
Dimensiones del Motor
Todas las dimensiones están en milímetros. El cuerpo del motor tiene un diámetro de 31 mm y una longitud de 57 mm; la longitud de la caja de engranajes L varía con la relación de reducción.

Soporte de Montaje Opcional
El soporte se incluye solo en los paquetes que nombran un soporte. Verifique el patrón de montaje y el espacio libre para su mecanismo.

Especificaciones del Motor
La fotografía de origen muestra el eje de salida, los orificios de montaje y el eje trasero. El peso del motor varía de aproximadamente 250 g a 280 g según la relación.

Cableado del Controlador de Velocidad
Utilice una fuente de motor de CC de 12V o 24V que coincida con la variante seleccionada.Nunca conecte el motor directamente a la red eléctrica de CA. Observe la polaridad de entrada del controlador y detenga el motor antes de invertir la dirección.

