


Kpower DHV825 Servo Motor Digital sin Núcleo, PWM/TTL/RS485, para Aeronaves RC y Brazos Robóticos
Kpower DHV825 Servo Motor Digital sin Núcleo, PWM/TTL/RS485, para Aeronaves RC y Brazos Robóticos
Kpower
Precio habitual
$127.00 USD
Precio habitual
Precio de venta
$127.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El Kpower DHV825 es un motor de servo sin núcleo digital para aviones de control remoto, planeadores, drones y brazos robóticos. Combina engranajes de acero de alta precisión con una carcasa de aluminio 7075 y lista interfaces de control PWM, TTL y RS485. Su recorrido de 120° ± 3° y las especificaciones de velocidad y par de estancamiento específicas de voltaje ayudan a los compradores a evaluar los requisitos de movimiento, mientras que las dimensiones de 40 × 20 × 39 mm apoyan la planificación de la instalación.
Características
- Servo digital de alta tensión con motor sin núcleo.
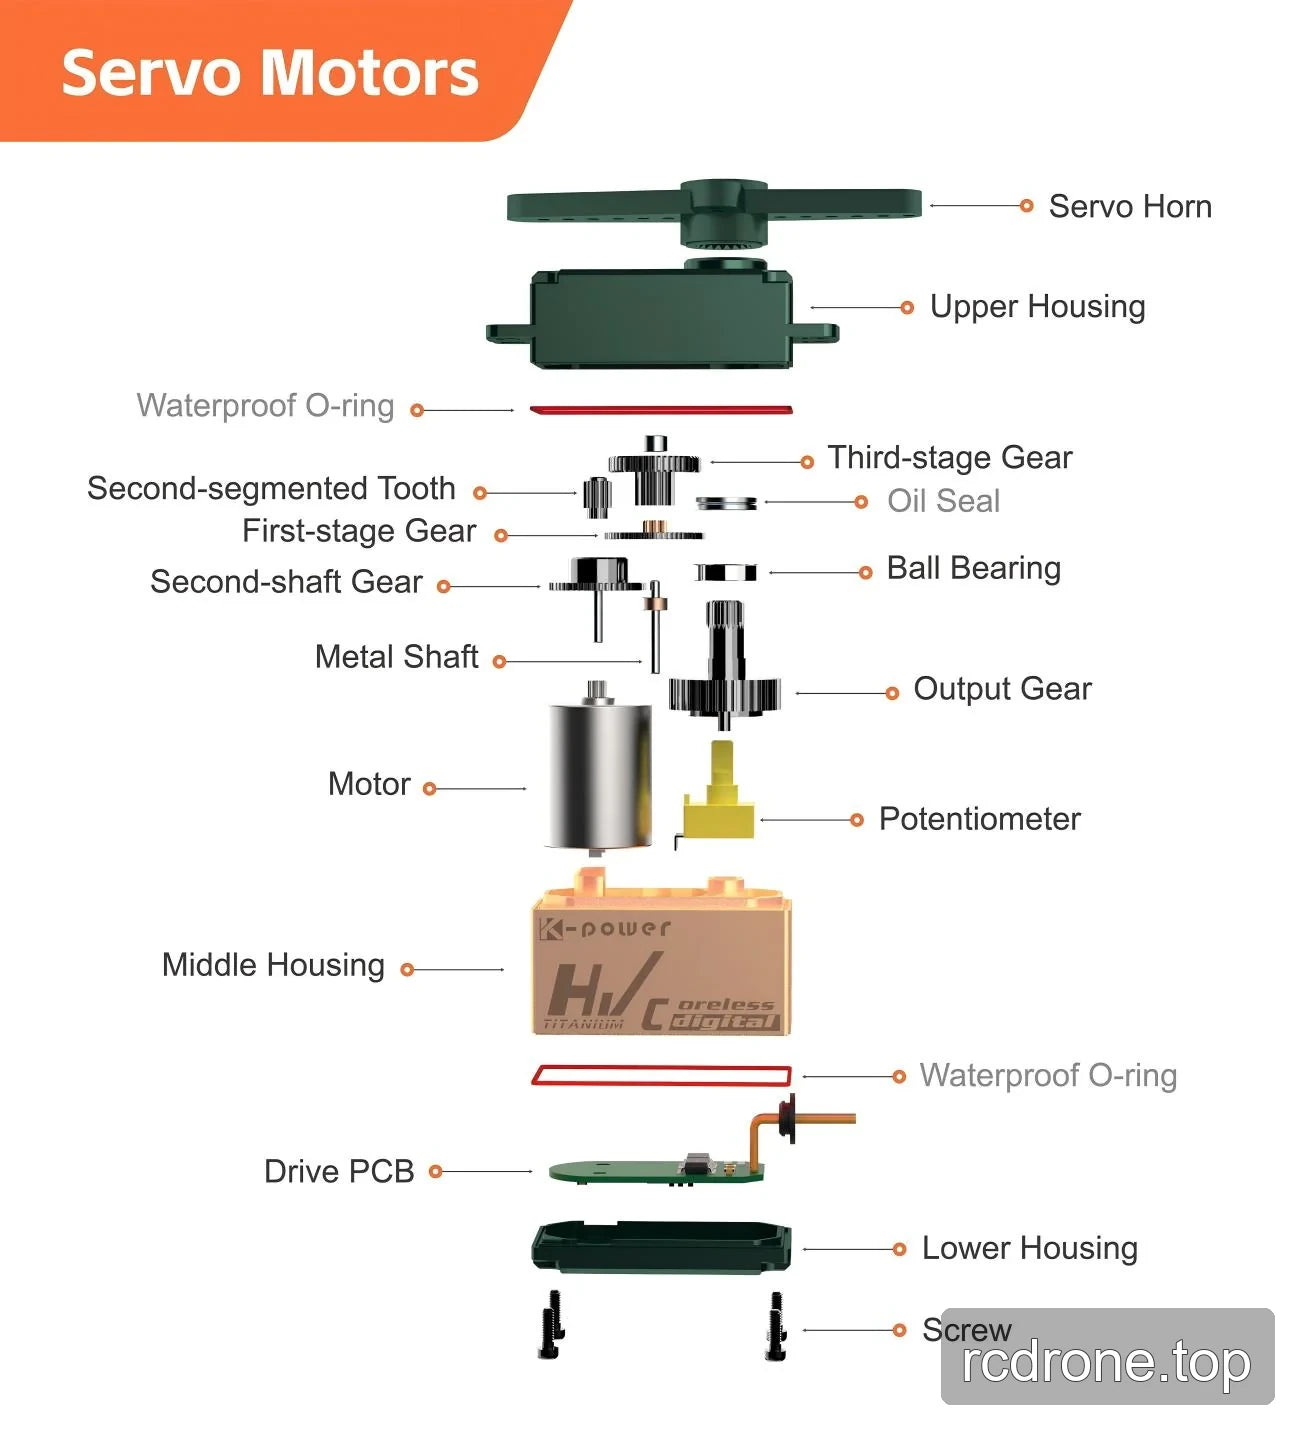
- Engranajes metálicos de alta precisión, especificados como acero.
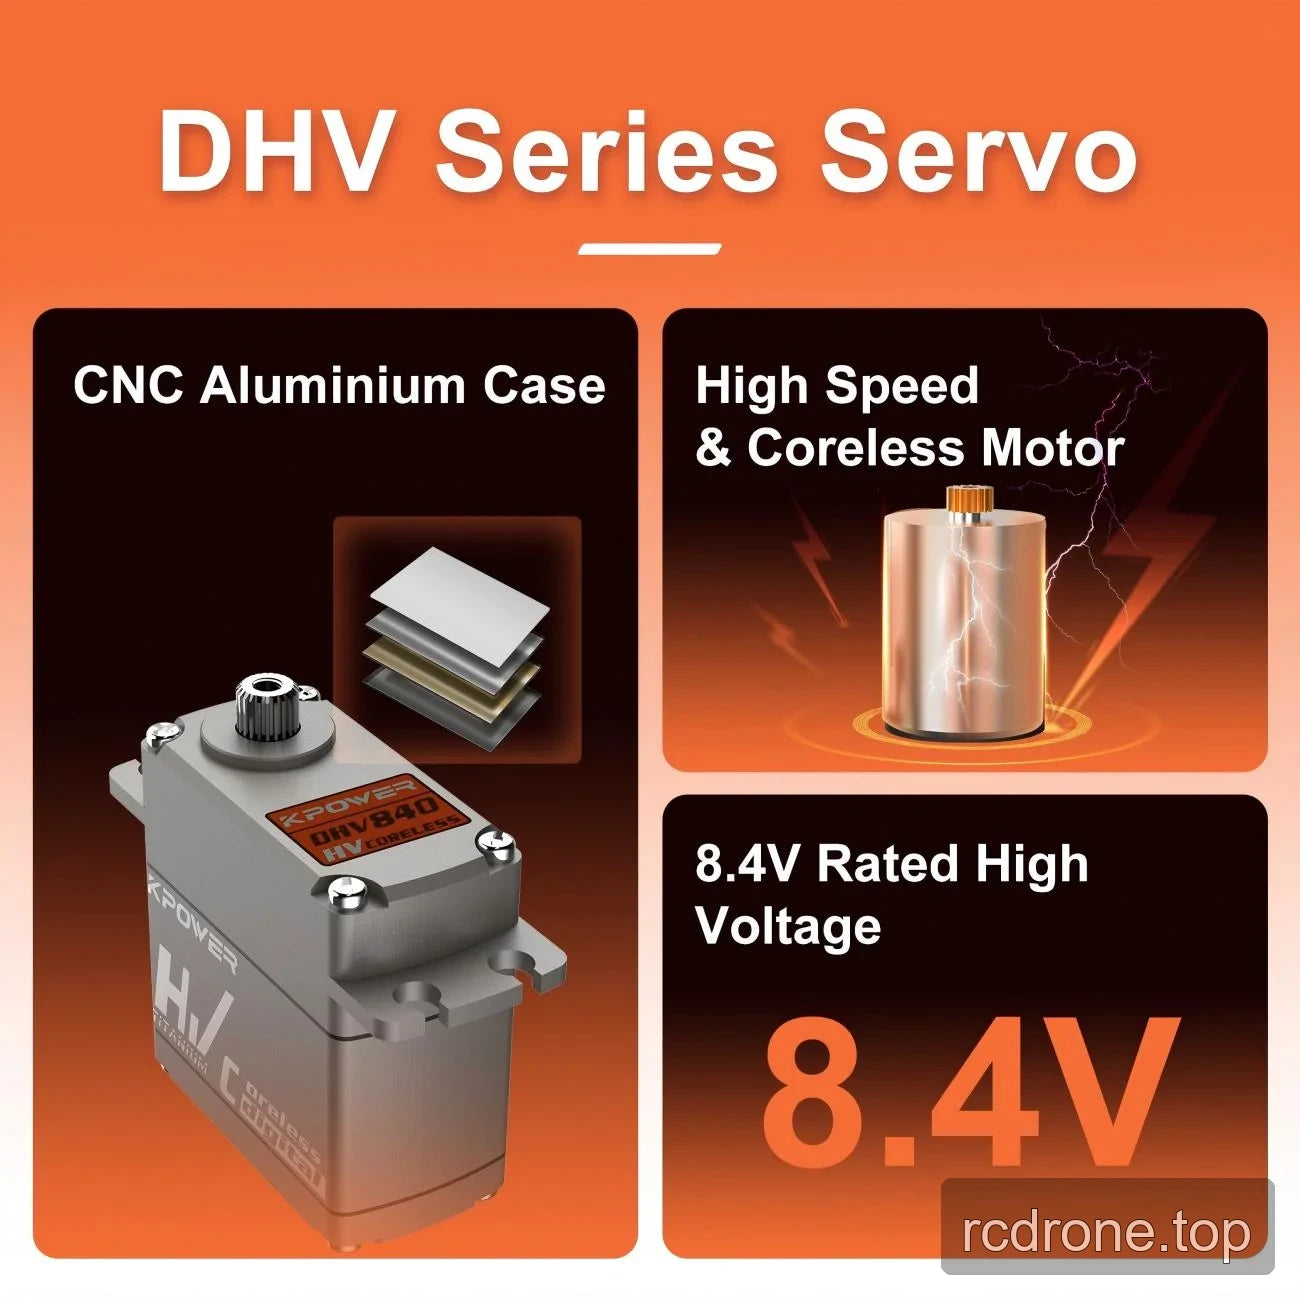
- Carcasa de aluminio 7075.
- Interfaces de control PWM, TTL y RS485.
- Banda muerta de 3 μs y frecuencia de actualización de 50–333 Hz.
Especificaciones
| Parámetro | Valor |
|---|---|
| Marca | Kpower |
| Modelo / versión | DHV825 |
| Tipo de servo | Digital, alta tensión |
| Designación del producto | 20KG; no se especifica unidad de par-longitud o condición de prueba para esta designación |
| Material del engranaje | Acero |
| Rango de señal | 900–2100 μs |
| Material de la carcasa | Aluminio 7075 |
| Tipo de motor | Sin núcleo |
| Interfaces de control | PWM, TTL, RS485 |
| Temperatura de funcionamiento | −10 °C a +50 °C |
| Zona muerta | 3 μs |
| Ángulo de recorrido | 120° ± 3° |
| Frecuencia de actualización | 50–333 Hz |
| Voltaje mínimo de funcionamiento | 4.8 V |
| Dimensiones | 40 × 20 × 39 mm |
| Peso | 72 g ± 1 g |
| Calibre de cable y aislamiento | 22 AWG, PVC |
Rendimiento por voltaje de suministro
| Parámetro | A 6.0 V | A 7.4 V |
|---|---|---|
| Velocidad sin carga | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Par de bloqueo | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Corriente en vacío | 700 ± 30 mA | 850 ± 30 mA |
| Corriente de bloqueo | 3000 ± 40 mA | 3500 ± 50 mA |
Aplicaciones
- Control de aviones y planeadores RC: Enlaces de control de posición a través de 120° ± 3° de recorrido, utilizando las cifras de velocidad en vacío específicas de voltaje para evaluar el tiempo de movimiento.
- Actuación de mecanismos de drones: Proporcionar movimiento angular controlado para mecanismos a bordo donde las dimensiones del servo, el recorrido y la interfaz de control cumplen con los requisitos de instalación.
- Posicionamiento de enlaces de brazo robótico: Utilizar el recorrido especificado, 3 μs de banda muerta y cifras de par de bloqueo específicas de voltaje para evaluar el posicionamiento y los requisitos de carga de un enlace.
Documentos
- Dibujo Kpower DHV825 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Manuel OCS D9501 de OCServo — Manuel Ocservo Ocs D 9501 (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Detalles Visuales
Características y Diseño


Ejemplos de Aplicación


Detalles Adicionales del Producto


Interfaces y Conexiones


