Kpower DMC150 Servo Motor Digital sin Núcleo, 40 × 20 × 40 mm, para Modelos RC y Robots
Kpower DMC150 Servo Motor Digital sin Núcleo, 40 × 20 × 40 mm, para Modelos RC y Robots
Kpower
Precio habitual
$79.00 USD
Precio habitual
Precio de venta
$79.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
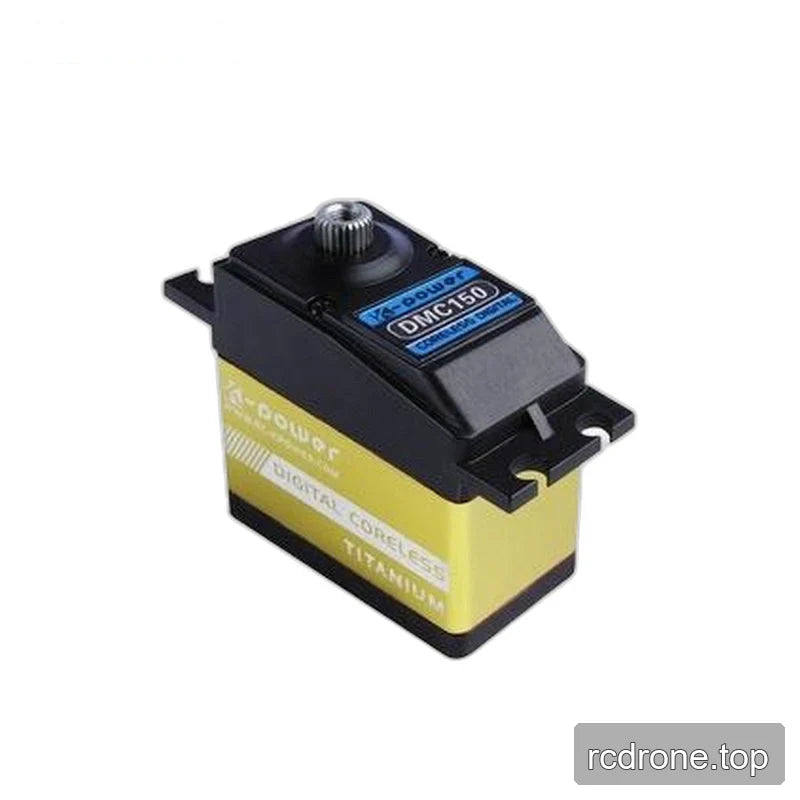
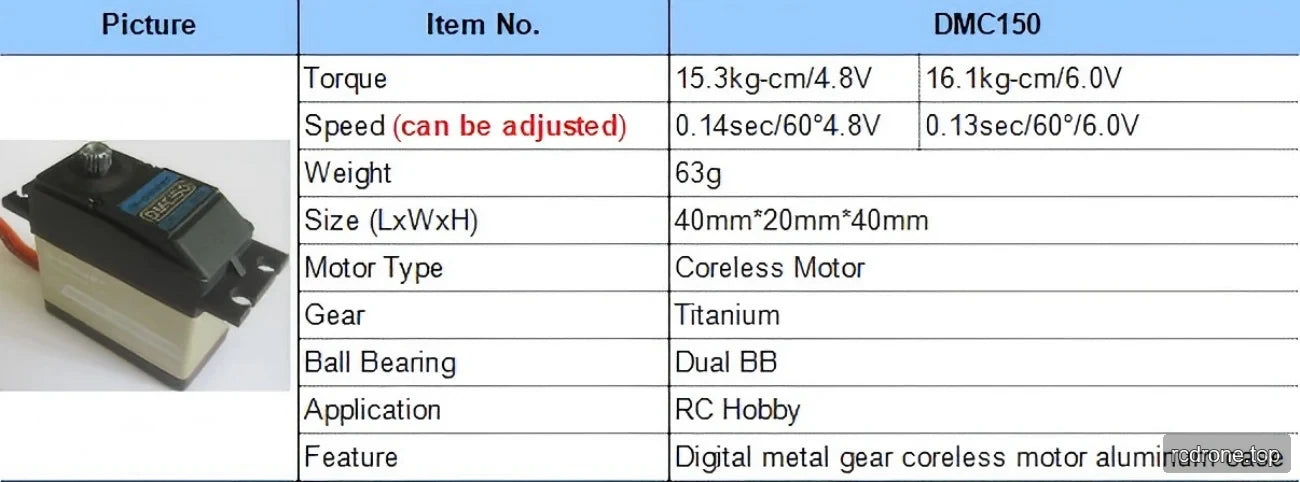
El Kpower DMC150 es un motor de servo sin núcleo digital para coches RC, barcos, aviones de ala fija y robots. Su carcasa de 40 × 20 × 40 mm combina un cuerpo medio de aluminio, engranajes metálicos y rodamientos de bolas dobles. La velocidad ajustable soporta la sintonización del movimiento, mientras que los valores de torque y velocidad específicos de voltaje ayudan en la selección. El DMC150 soporta un voltaje de suministro de hasta 8.4 V.
Características
- Servo digital con un motor sin núcleo.
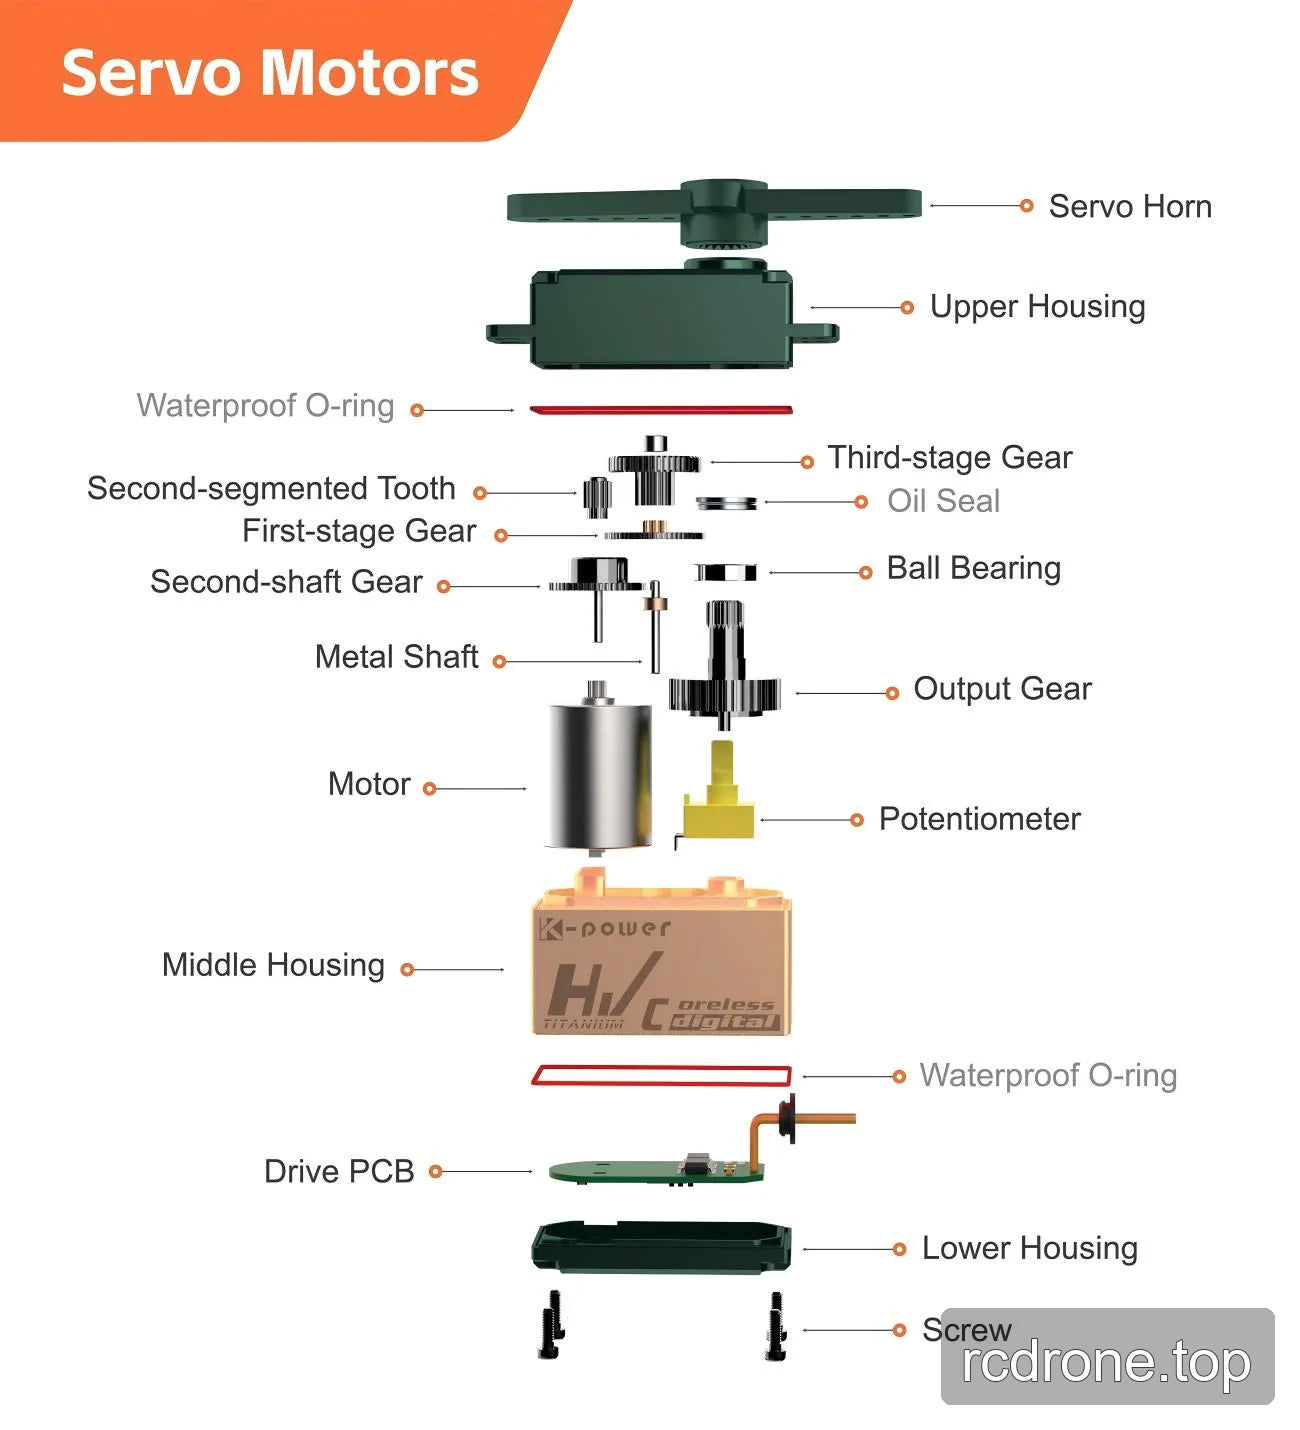
- Engranajes metálicos de titanio resistentes al desgaste con un retroceso mínimo.
- Cuerpo medio de aluminio y rodamientos de bolas dobles.
- Velocidad ajustable para sintonizar el movimiento del servo .
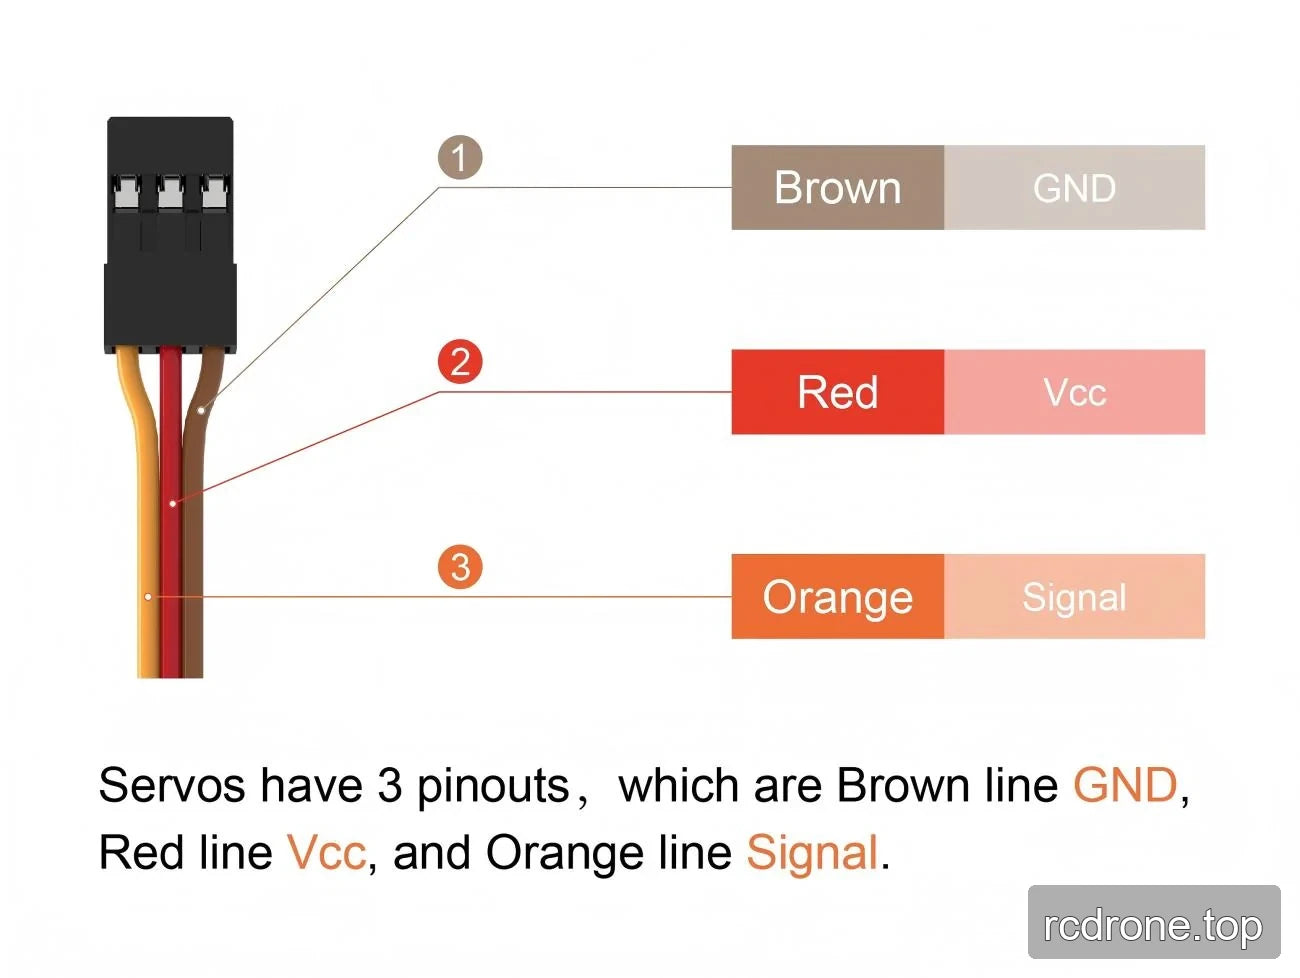
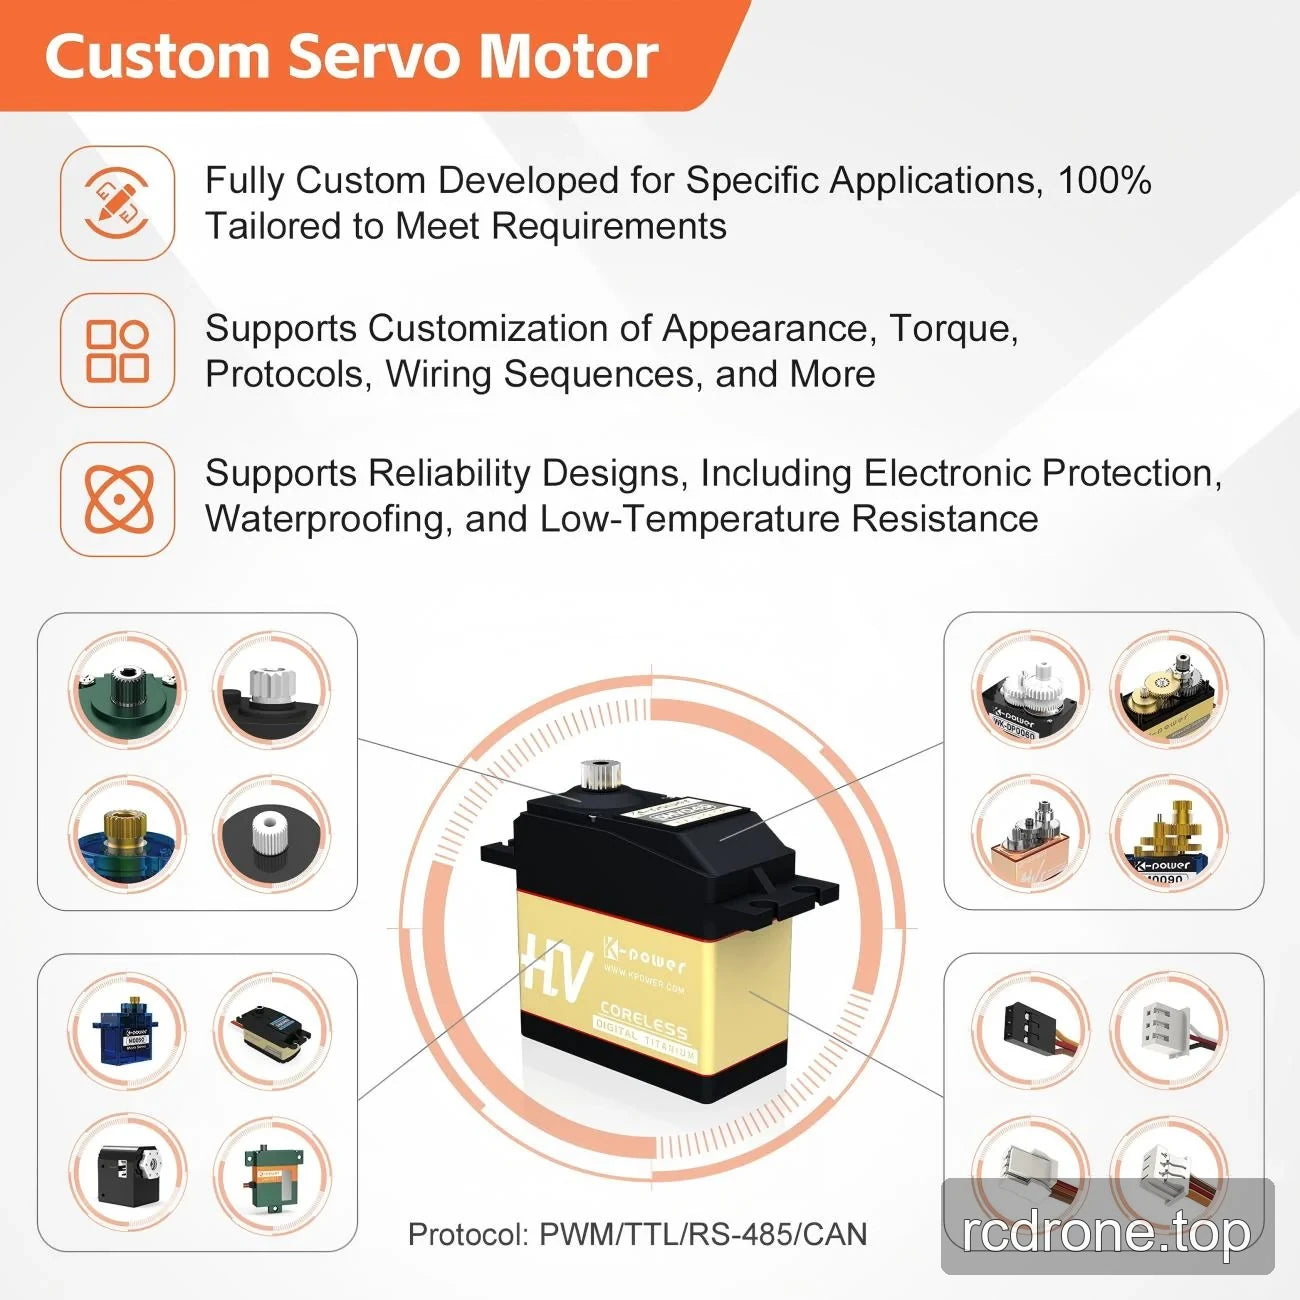
- Soporte de control PWM, TTL y RS485.
Especificaciones
| Parámetro | Especificación DMC150 |
|---|---|
| Tipo de servo | Digital |
| Tipo de motor | Sin núcleo |
| Material de engranaje | Engranajes de metal de titanio |
| Material de la carcasa | Carcasa media de aluminio 7075 |
| Rodamientos | Rodamientos de bolas dobles |
| Dimensiones (L × A × H) | 40 × 20 × 40 mm |
| Peso | 63 g |
| Voltaje de suministro máximo soportado | 8.4 V |
| Interfaces de control | PWM, TTL, RS485 |
| Rango de señal | 900–2100 μs |
| Banda muerta | 5 μs |
| Ángulo de desplazamiento | 120° ± 3° |
| Frecuencia de actualización | 50–333 Hz |
| Temperatura de funcionamiento | −10 °C a +50 °C |
| Especificación del cable | 22 AWG PVC |
| Ajuste de velocidad | Ajustable |
Rendimiento dependiente del voltaje
| Parámetro | A 4.8 V | A 6.0 V |
|---|---|---|
| Par torque | 15.3 kg·cm | 16.1 kg·cm |
| Velocidad | 0.14 s/60° | 0.13 s/60° |
| Corriente sin carga | 550 ± 30 mA | 650 ± 30 mA |
| Corriente de bloqueo | 2100 ± 40 mA | 2500 ± 50 mA |
Aplicaciones
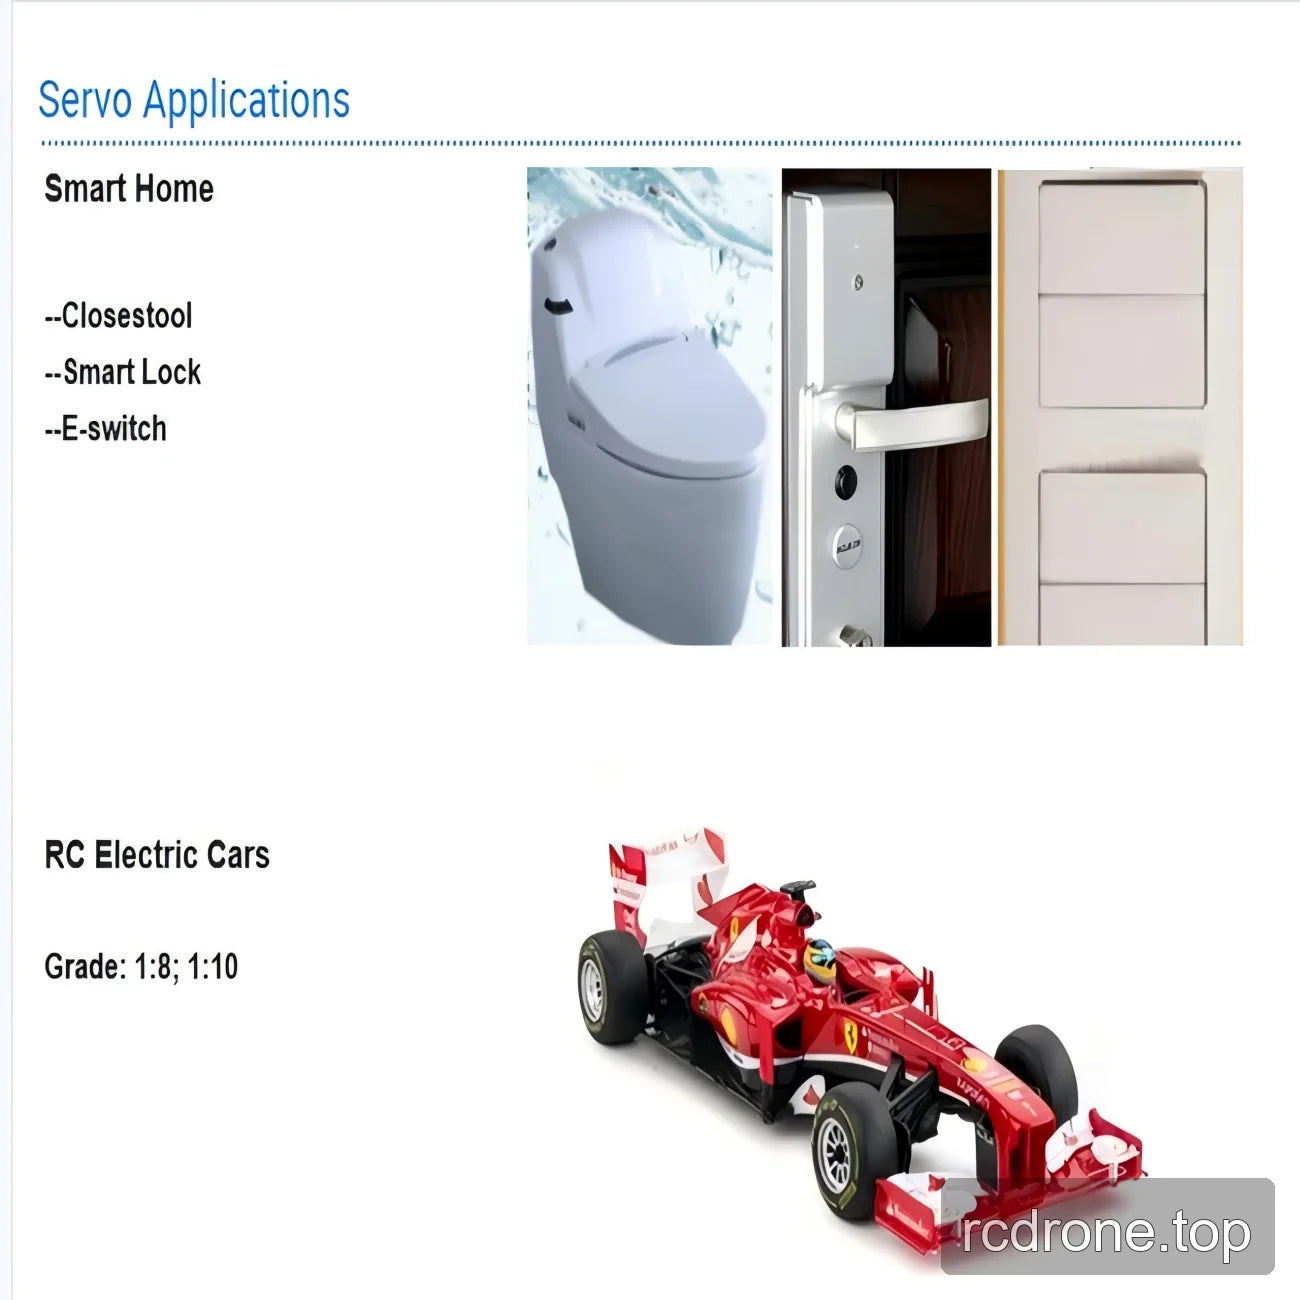
- Dirección de coche RC: utiliza la velocidad del servo ajustable para sintonizar el movimiento de dirección para un proyecto de hobby RC.
- Control de barco RC: actúa sobre un enlace de timón con el servo digital, seleccionando en función de los valores de torque y velocidad específicos de voltaje.
- Control de aeronaves de ala fija: enlace de control de superficie donde las dimensiones, el recorrido y el par del servo cumplen con los requisitos del mecanismo.
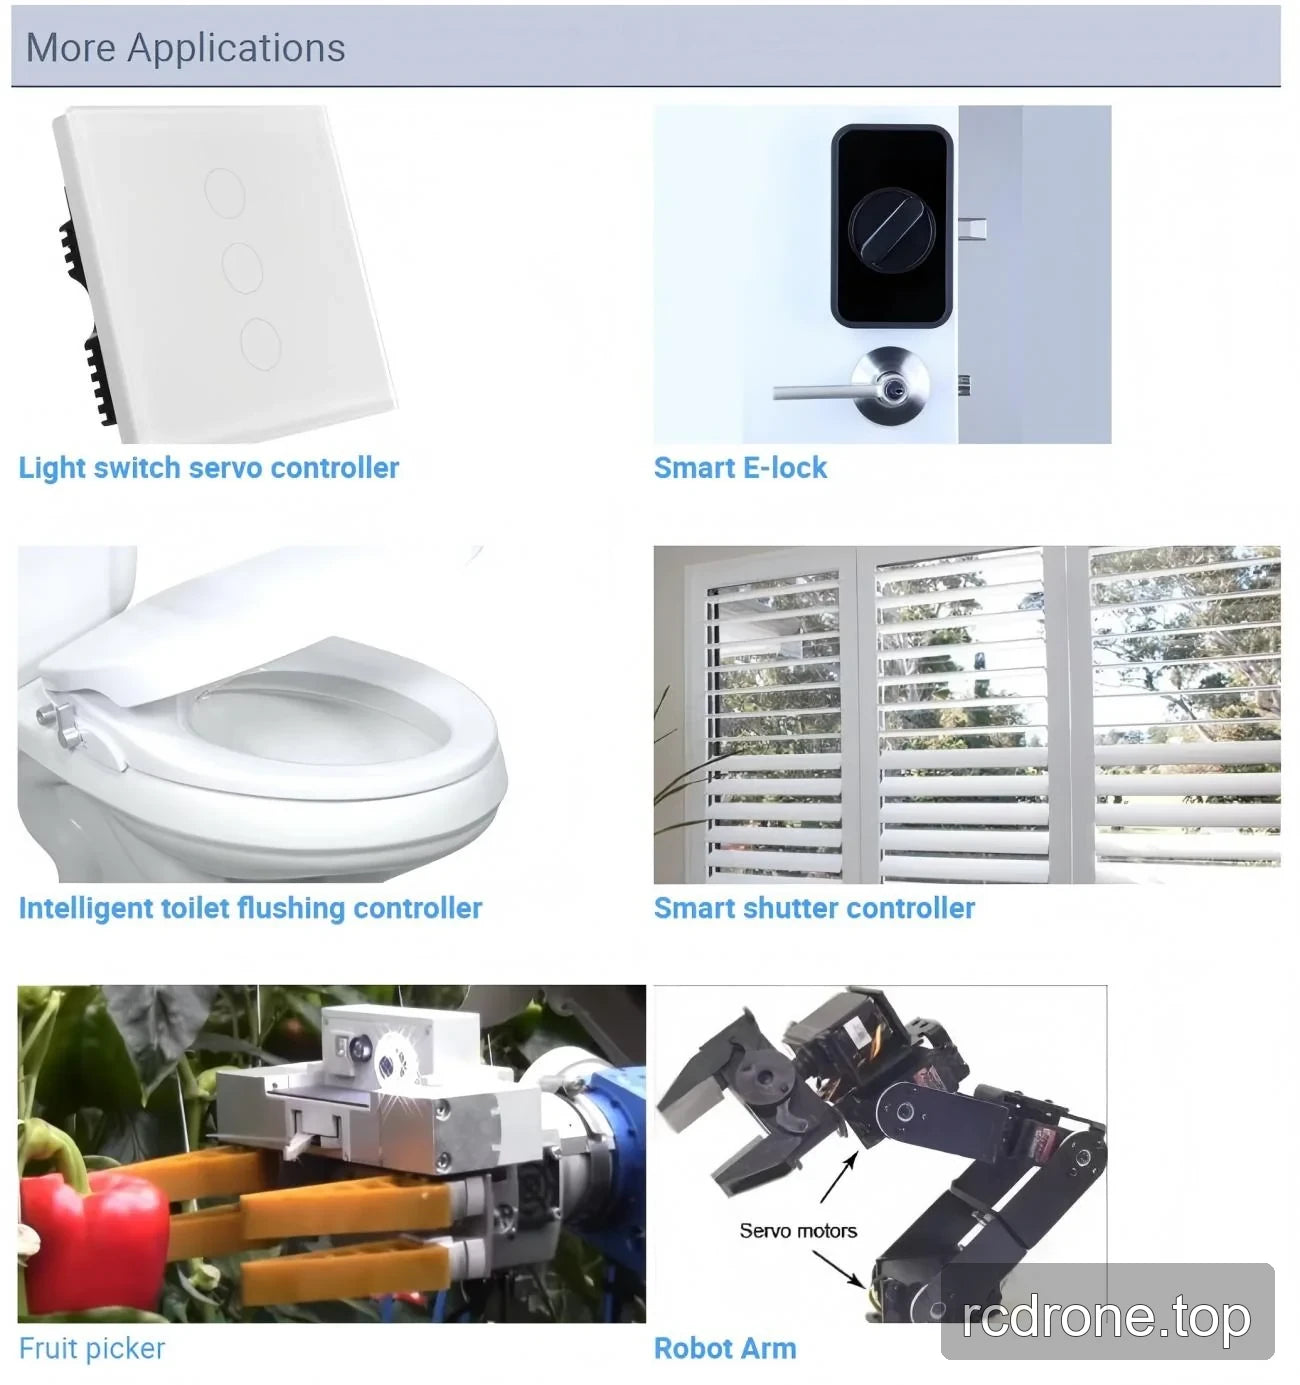
- Mecanismos robóticos: actúan sobre enlaces móviles y ajustan la velocidad de movimiento dentro del rango de recorrido especificado.
Documentos
- Dibujo Kpower DMC150 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Manuel OCS D9501 de OCServo — Manuel Ocservo Ocs D 9501 (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Detalles Visuales
Características y Diseño

Especificaciones y Rendimiento
Ejemplos de Aplicación
Detalles Adicionales del Producto
Interfaces y Conexiones