


Kpower DMC809 Motor Servo sin núcleo, 4.8–7.4 V Control PWM para aviones RC y microrobots
Kpower DMC809 Motor Servo sin núcleo, 4.8–7.4 V Control PWM para aviones RC y microrobots
Kpower
Precio habitual
$55.00 USD
Precio habitual
Precio de venta
$55.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
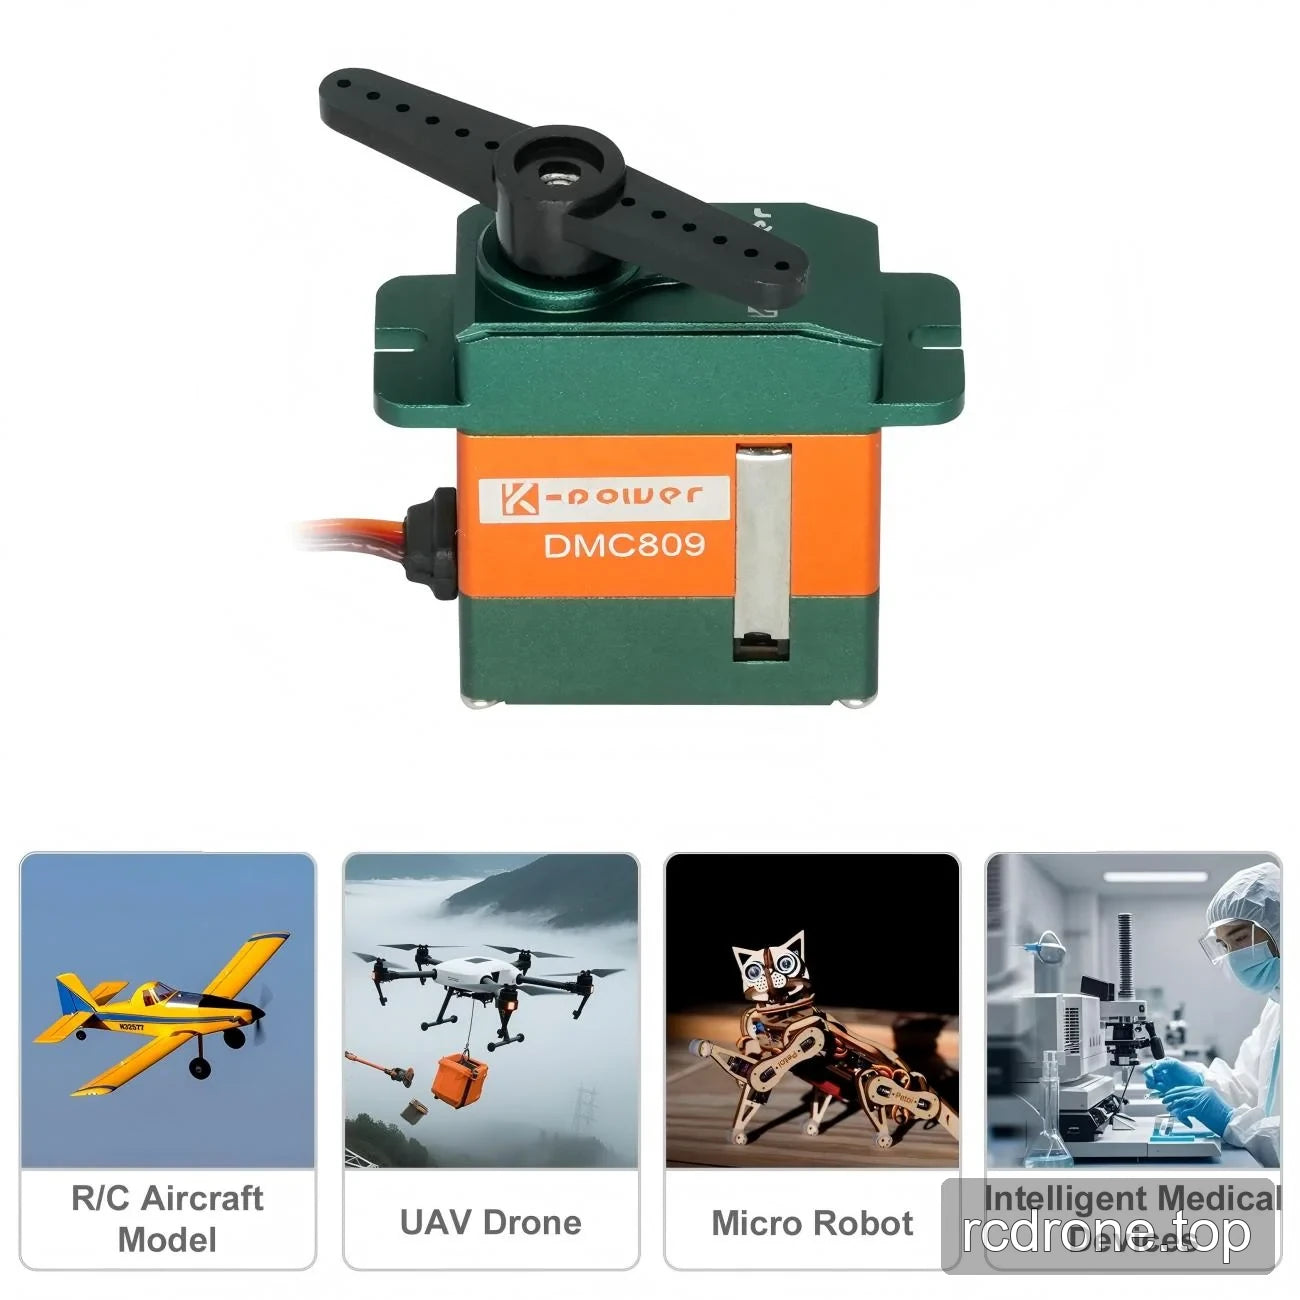
El Kpower DMC809 es un motor servo sin núcleo para aeronaves RC, mecanismos UAV y actuación de micro-robots. Su rango de operación de 4.8–7.4 V, 210° ± 1° de recorrido y control PWM proporcionan criterios de selección útiles para mecanismos de posicionamiento motorizados. Engranajes de acero, una carcasa de aluminio mecanizada por CNC, bridas de montaje y un cable de salida lateral apoyan la integración mecánica, mientras que el tiempo de señal especificado ayuda a emparejar el servo con un controlador.
Características
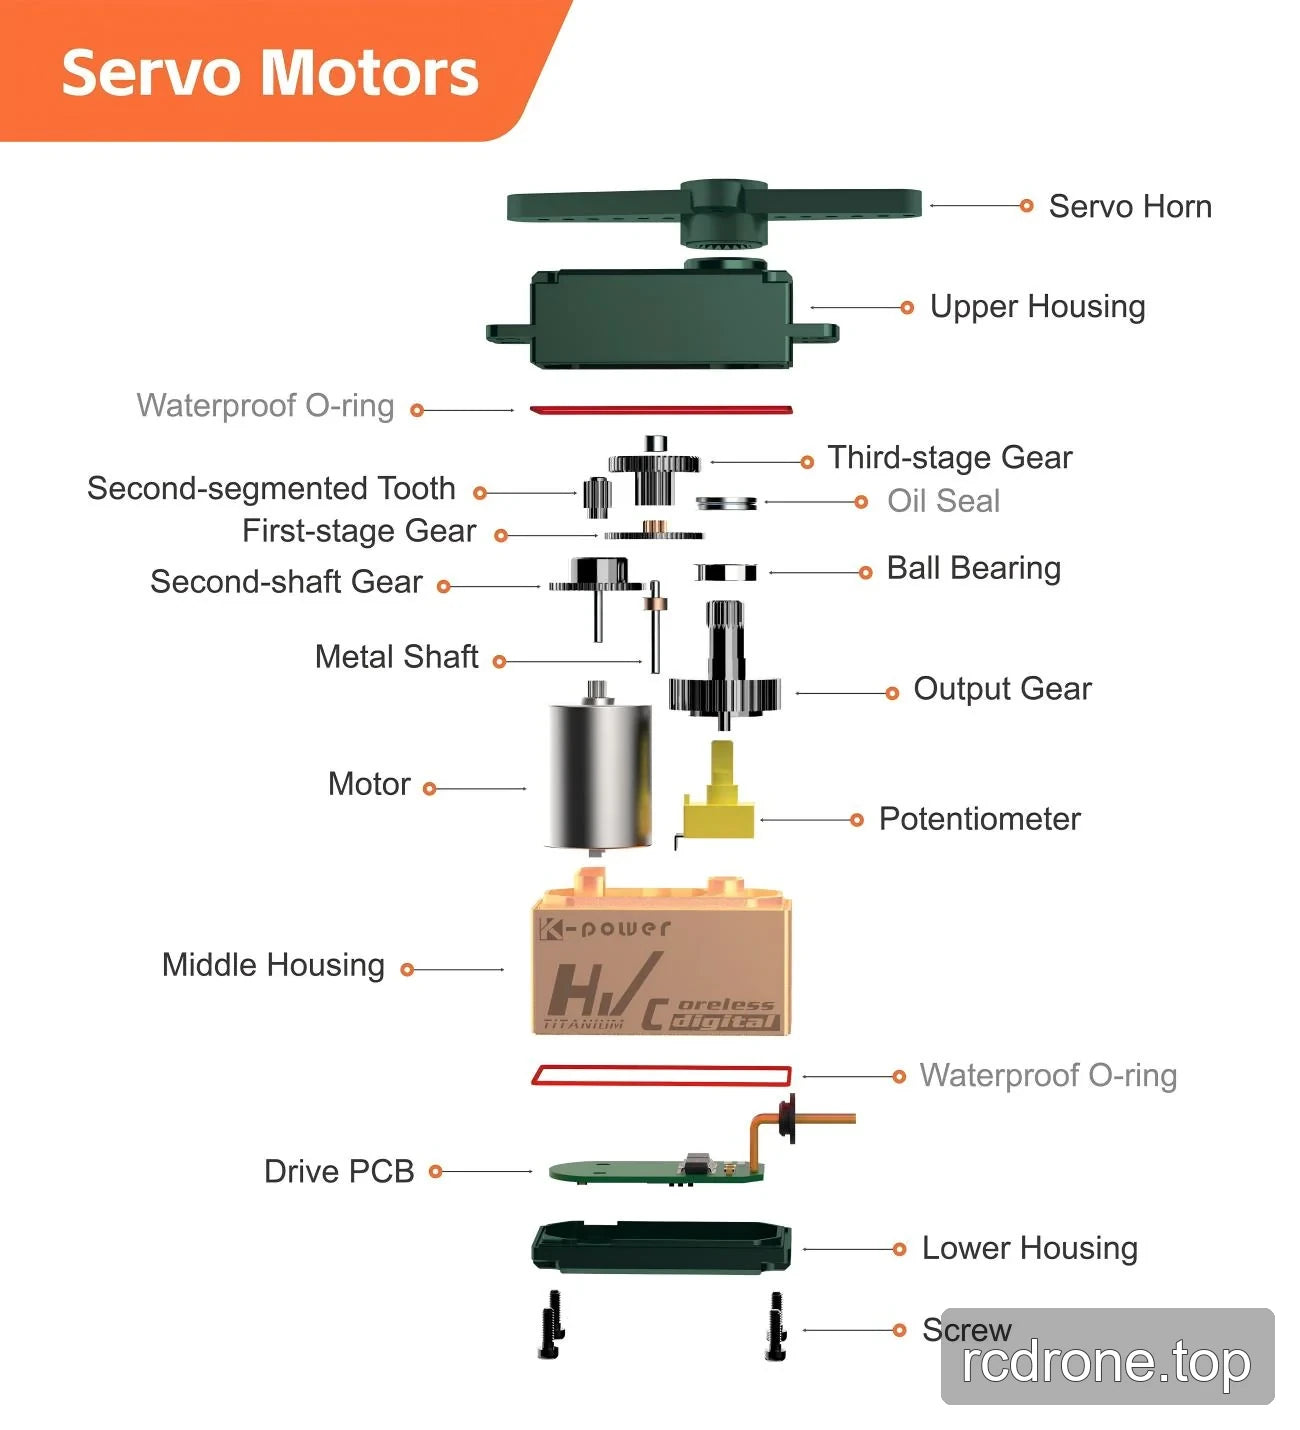
- Motor sin núcleo con engranajes de acero de alta precisión.
- Carcasa de aluminio 7075 mecanizada por CNC.
- Comunicación PWM, TTL y RS-485; se especifican comunicación PWM digital y analógica.
- Bridas de montaje y un cable de salida lateral para la instalación.
- Ángulo de recorrido de 210° ± 1° con una banda muerta de 6 μs.
Especificaciones
| Parámetro | Valor |
|---|---|
| Marca | Kpower |
| Modelo / versión | DMC809 |
| Tipo de motor | Sin núcleo |
| Material del engranaje | Acero |
| Material y construcción de la carcasa | Aluminio 7075 mecanizado por CNC |
| Protocolos de comunicación | PWM, TTL y RS-485 |
| Comunicación PWM | Digital y analógica |
| Rango de señal | 900–2100 μs |
| Temperatura de funcionamiento | −10 °C a +50 °C |
| Zona muerta | 6 μs |
| Ángulo de recorrido | 210° ± 1° |
| Frecuencia de actualización | 50–333 Hz |
| Rango de voltaje de funcionamiento | 4.8–7.4 V |
| Dimensiones | 34 × 15 × 28 mm |
| Peso | 60 g ± 1 g |
| Especificación del cable | 22 AWG PVC |
| Corriente sin carga a 6.0 V | 140 ± 30 mA |
| Corriente sin carga a 7.4 V | 170 ± 30 mA |
| Corriente de bloqueo a 6.0 V | 1400 ± 40 mA |
| Corriente de bloqueo a 7.4 V | 2000 ± 50 mA |
Aplicaciones
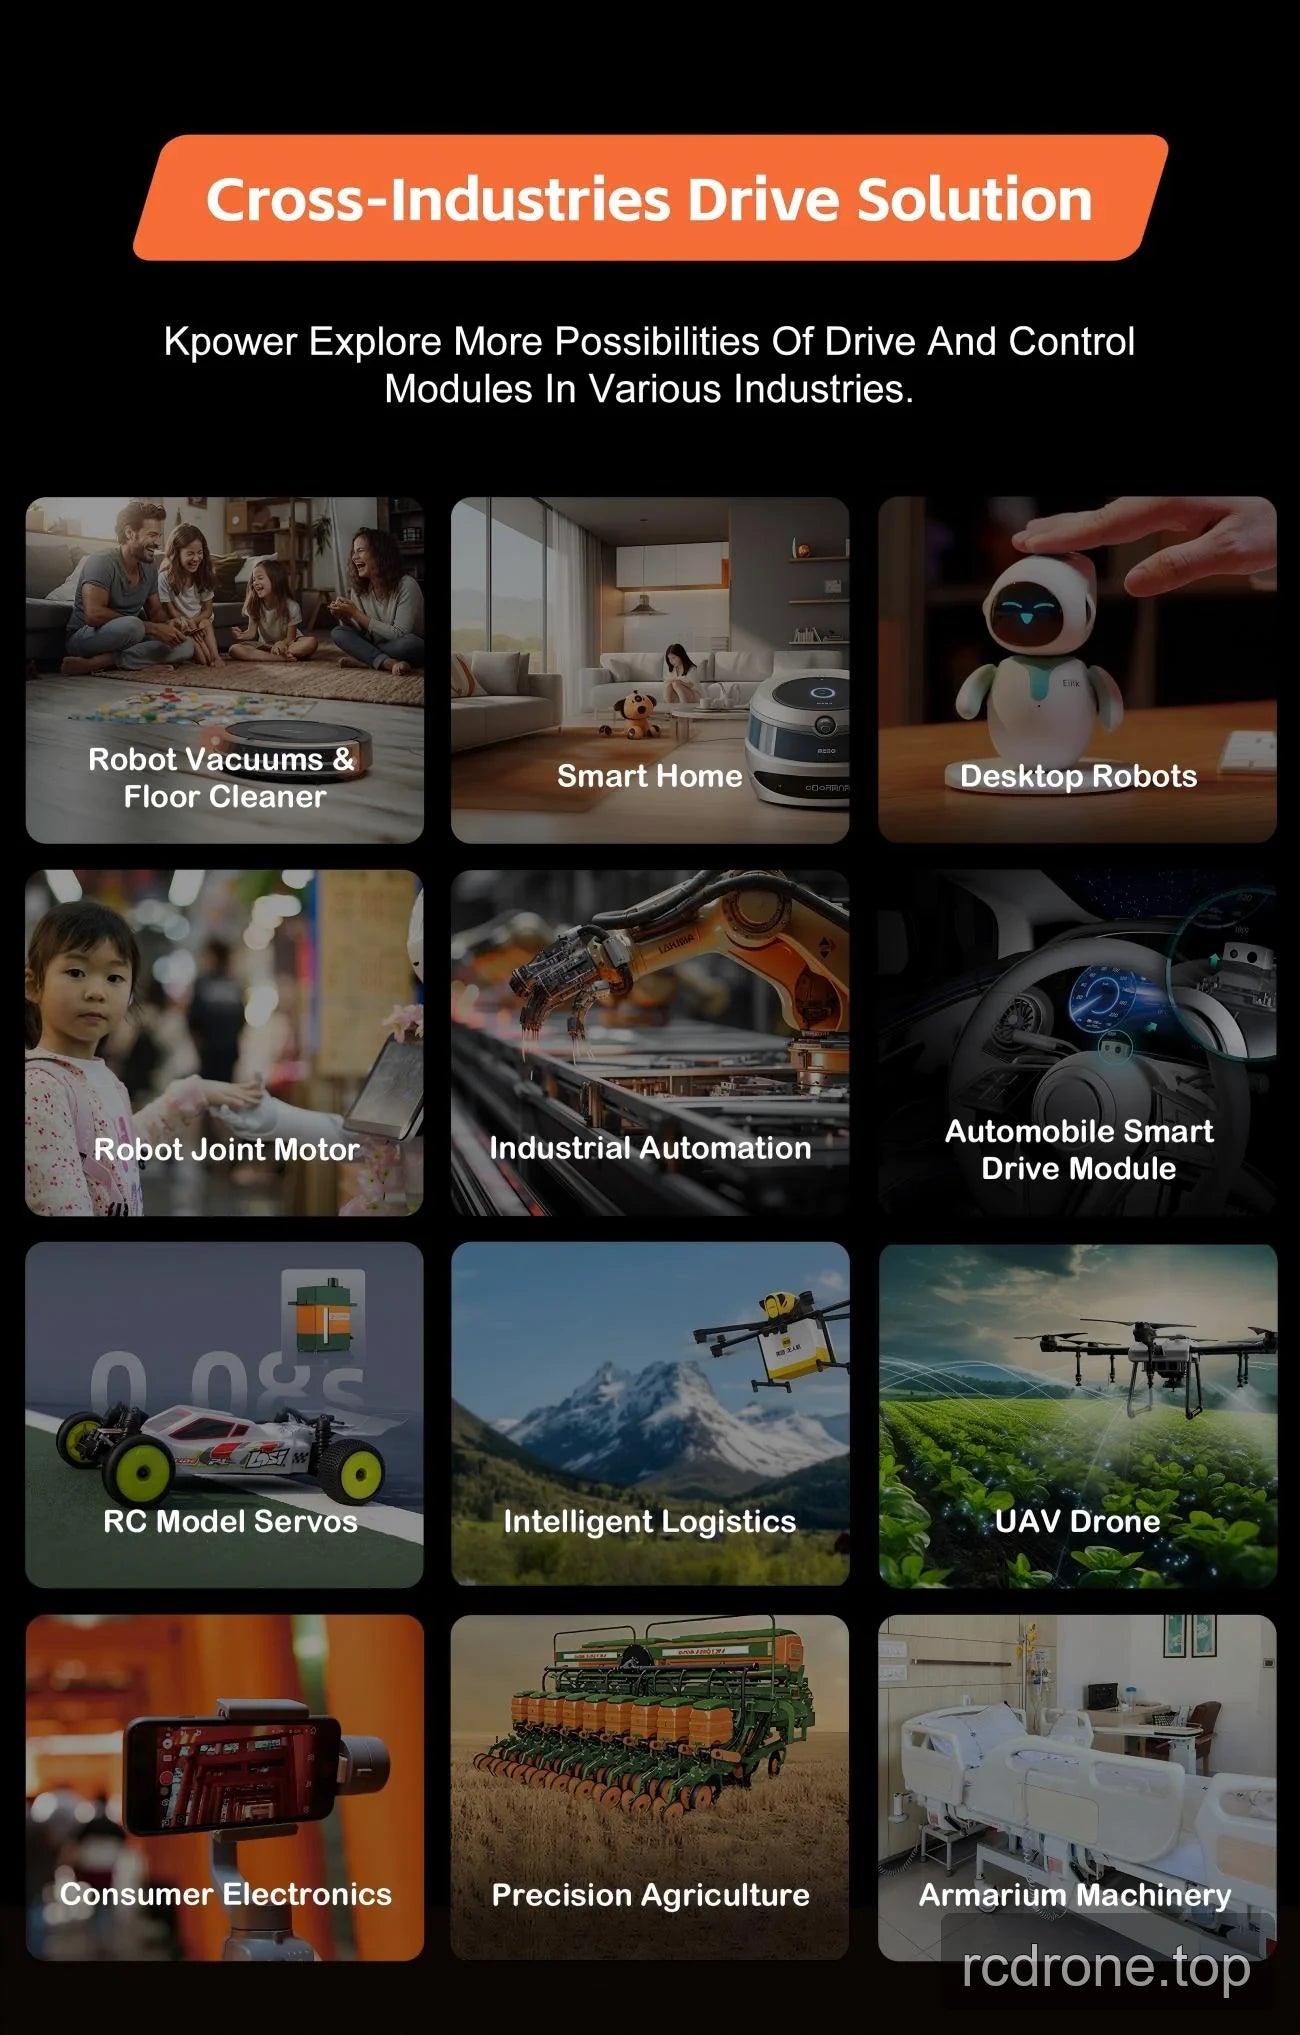
- Aeronaves RC: activar enlaces de control utilizando comandos PWM, con el rango de señal especificado y la frecuencia de actualización ayudando a definir los requisitos del controlador.
- Drones UAV: mecanismos móviles de posición utilizando el servo y su recorrido angular, bridas de montaje y cable de salida lateral.
- Micro robots: impulsan mecanismos articulados donde las dimensiones especificadas, el rango de suministro y el ángulo de desplazamiento se adaptan al diseño mecánico.
- Mecanismos de dispositivos médicos inteligentes: proporcionan posicionamiento mecánico controlado dentro de equipos diseñados en torno a los límites eléctricos y mecánicos del servo.
Documentos
- Dibujo Kpower DMC809 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Manuel OCS D9501 de OCServo — Manuel Ocservo Ocs D 9501 (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Video del Producto
Detalles Visuales
Video del Producto
Ejemplos de Aplicación

Especificaciones y Rendimiento

Características y Diseño

Detalles adicionales del producto


Interfaces y Conexiones




