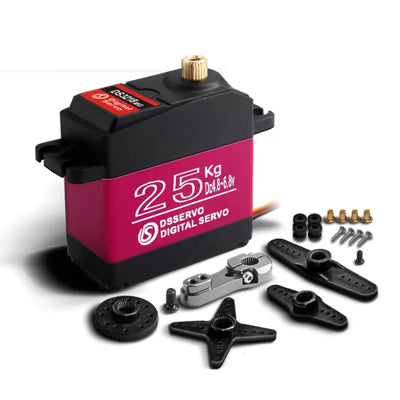
Kpower DMC811 Servo Motor Slim, 10 mm, 8.2 kg·cm a 6.0 V para aviones RC y drones de ala fija
Kpower DMC811 Servo Motor Slim, 10 mm, 8.2 kg·cm a 6.0 V para aviones RC y drones de ala fija
Kpower
Precio habitual
$41.00 USD
Precio habitual
Precio de venta
$41.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El Kpower DMC811 es un motor servo delgado, con carcasa de aluminio, para aviones RC, drones de ala fija y otras tareas de control de movimiento compactas. Su cuerpo de 30 × 10 × 35 mm pesa 29 g y combina engranajes de metal con un motor de corriente continua con escobillas. El par es de 6.6 kg·cm a 4.8 V o 8.2 kg·cm a 6.0 V, con velocidades correspondientes de 0.15 y 0.12 s/60° para selección dependiente del voltaje.
Características
- Carcasa delgada de aleación de aluminio con un ancho de cuerpo de 10 mm.
- Tren de engranajes de metal impulsado por un motor de corriente continua con escobillas.
- Eje de salida estriado con una interfaz de bocina de 25T, Ø5 mm.
- Tres pestañas de montaje con orificios para instalación mecánica.
- Sensor de posición de potenciómetro y dos rodamientos de bolas (2BB).
- Ángulo de recorrido de 120°, con personalización indicada para el rango de recorrido.
Especificaciones
Rendimiento Dependiente del Voltaje
| Parámetro | A 4.8 V | A 6.0 V |
|---|---|---|
| Par de torsión | 6.6 kg·cm | 8.2 kg·cm |
| Velocidad | 0.15 s/60° | 0.12 s/60° |
Especificaciones Generales
| Parámetro | Valor |
|---|---|
| Marca / modelo | Kpower DMC811 |
| Par de torsión de estancamiento | 8.2 kg; unidad de par incompleta |
| Par de torsión nominal | 2.1 kg; unidad de par incompleta |
| Velocidad sin carga | 0.12 s |
| Peso | 29 g |
| Dimensiones | 30 × 10 × 35 mm |
| Rango de ángulo de viaje | 120° (personalizable) |
| Tensión de funcionamiento | 4.8–8.4 V |
| Engranaje de horquilla spline | 25T, Ø5 mm |
| Material del engranaje | Metal |
| Motor | DC con escobillas |
| Protocolo | PWM | TTL | RS-485 |
| Corriente sin carga | 1600 mA |
| Sensor de posición | Potenciómetro |
| Material de la carcasa | Aleación de aluminio |
| Rodamientos de bolas | 2BB |
| Frecuencia de trabajo | 50–333 Hz |
| Temperatura de operación | −10 a 50 °C |
| Clasificación IP | IP42 |
Aplicaciones
- Aeronaves RC, drones de ala fija y aeronaves especializadas: actuación de enlace compacta donde el cuerpo de 10 mm de ancho ayuda a acomodar un espacio de instalación estrecho.
- Coches RC: movimiento de enlace mecánico utilizando un eje de salida estriado y pestañas de montaje.
- Kits de robots educativos: movimiento de articulación o enlace controlado utilizando la detección de posición del potenciómetro y un tren de engranajes metálico.
- Electrónica de consumo: actuación de mecanismo compacto donde un servo de 29 g ayuda a limitar el peso del ensamblaje.
- Equipos y dispositivos médicos: movimiento de mecanismo compacto utilizando la carcasa delgada y pestañas de montaje.
Documentos
- Dibujo Kpower DMC811 — Dibujo (PDF)
- Dibujo OCservo OCS D9501 — Dibujo Ocservo Ocs D 9501 (PDF)
- Manual OCServo OCS D9501 — Manual Ocservo Ocs D 9501 (PDF)
- Servo Kpower 3 — Manual (PDF)
- Dibujo OCServo OCS 351CAN — Dibujo Ocservo Ocs 351 Can (PDF)
Videos de Productos
Detalles Visuales
Video del Producto
Ejemplos de Aplicación


Características y Diseño


Especificaciones y Rendimiento


Detalles adicionales del producto

Configuración y uso


Interfaces y conexiones