


Kpower EM10 Servo Motor de Robot con Embrague de Sobrecarga, Recorrido de 300°, 10 kg·cm de Par a 12 V para Articulaciones de Robots
Kpower EM10 Servo Motor de Robot con Embrague de Sobrecarga, Recorrido de 300°, 10 kg·cm de Par a 12 V para Articulaciones de Robots
Kpower
No se pudo cargar la disponibilidad de recogida


Resumen
El Kpower EM10 es un motor servo de embrague de sobrecarga para brazos robóticos de escritorio, robots educativos y mecanismos biónicos de múltiples patas. Su recorrido de 300° y diseño de doble bocina de servo soportan el movimiento de juntas robóticas , mientras que un bucle de corriente de 2000 Hz permite un control de fuerza preciso. Calificado para operación de 9–13 V, entrega un par de estancamiento de 10 kg·cm a 12 V. Las especificaciones del modelo EM10 enumeran los protocolos de control PWM, TTL y RS-485.
Características
- Chip personalizado EC225 con un bucle de corriente de 2000 Hz para control de fuerza preciso.
- Protección anti-impacto de embrague de engranaje y protección de desconexión de embrague de sobrecarga para operación de juntas robóticas.
- Diseño de doble bocina de servo con bocinas circulares en caras opuestas de una carcasa rectangular.
- Rango de operación de 300°, con recorrido personalizable.
- Soporte de múltiples retroalimentaciones.
- Diseño de bajo ruido.
- Carcasa de plástico marcada EM-10, engranajes de POM, un motor de corriente continua con escobillas motor y sensor de posición de potenciómetro.
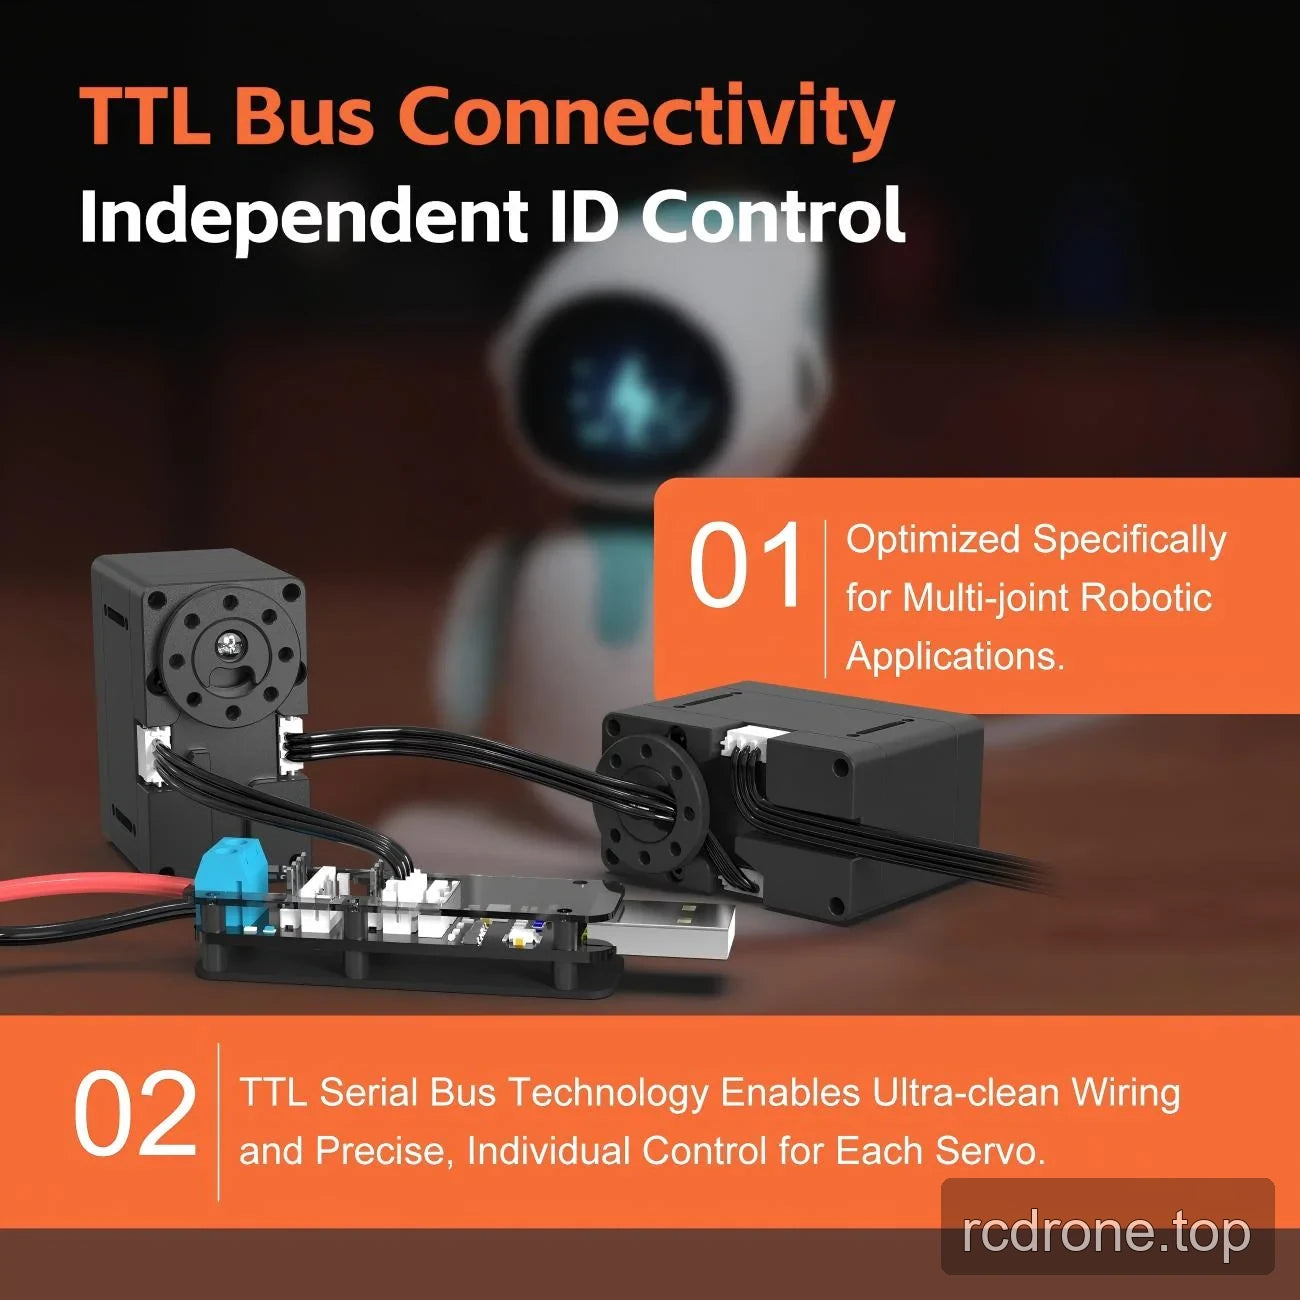
Control de Bus Serial TTL
La implementación TTL soporta servos interconectados con control de ID independiente. El cableado de bus serial simplifica las conexiones y permite el control individual de servos en mecanismos robóticos de múltiples articulaciones.
Especificaciones
| Parámetro | Especificación EM10 |
|---|---|
| Modelo | EM10; marcado de carcasa EM-10 |
| Tipo de servo | Servo robótico con embrague de sobrecarga |
| Par de estancamiento | 10 kg·cm a 12 V |
| Velocidad sin carga | 0.2 s/60° a 12 V |
| Voltaje de operación | 9–13 V |
| Ángulo de desplazamiento / rango de operación | 300°; personalizable |
| Peso | 56 g |
| Dimensiones | 48 × 26 × 44 mm |
| Longitud del cable | 150 mm |
| Lista de protocolos a nivel de modelo | PWM, TTL, RS-485 |
| Control TTL | Bus serial con control de ID de servo independiente |
| Corriente de bloqueo | 3000 mA |
| Corriente sin carga | 1000 mA |
| Frecuencia de trabajo | 50–333 Hz |
| Frecuencia de bucle de corriente | 2000 Hz |
| Chip de control | Chip personalizado EC225 |
| Material de engranaje | POM |
| Material de la carcasa | Plástico |
| Motor | DC con escobillas |
| Sensor de posición | Potenciómetro |
| Engranaje de cuerno con estrías | No aplica |
| Rodamientos de bolas | 2BB |
| Temperatura de operación | −10 a 50 °C |
| Clasificación IP | IP42 |
Aplicaciones
- Brazos robóticos de escritorio: Actuar en las articulaciones articuladas utilizando un desplazamiento de 300° y soporte de doble cuerno de servo; la especificación de par de bloqueo es de 10 kg·cm a 12 V.
- Robots biónicos y bioinspirados de múltiples patas y cuadrúpedos: Impulse el movimiento de las articulaciones de las patas con protección contra impactos y desconexión por sobrecarga mediante embrague de engranaje.
- Robots educativos y proyectos STEAM: Construya mecanismos para estudiar el movimiento de las articulaciones y el control de la fuerza utilizando el rango de operación de 300° y el bucle de corriente de 2000 Hz.
- Robots de servicio: Controle mecanismos articulados; la implementación TTL permite la dirección individual de servos en ensamblajes de múltiples articulaciones.
- Mecanismos de hogar inteligente: Actúe mecanismos de movimiento personalizados utilizando detección de posición y recorrido angular controlado.
Configuración e Integración
Discuta los requisitos de longitud de cable, tipo de control y sensor de posición con el proveedor antes de la integración. Utilice el rango de operación de 9–13 V; el par de estancamiento y la velocidad sin carga citados se aplican a 12 V.
Documentos
- Dibujo Kpower EM10 — Dibujo (PDF)
- Dibujo Kpower Servo 3 — Manual (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Videos del Producto
Detalles Visuales
Video del Producto
Características y Diseño


Especificaciones y Rendimiento


Ejemplos de Aplicación


Vistas del Producto

Interfaces y Conexiones
Opciones y Comparación de Modelos



