


Kpower HBL150 Servo Digital sin Escobillas, 16.6 kg·cm a 7.4 V, para Aeromodelos RC y Brazos Robóticos
Kpower HBL150 Servo Digital sin Escobillas, 16.6 kg·cm a 7.4 V, para Aeromodelos RC y Brazos Robóticos
Kpower
Precio habitual
$115.00 USD
Precio habitual
Precio de venta
$115.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
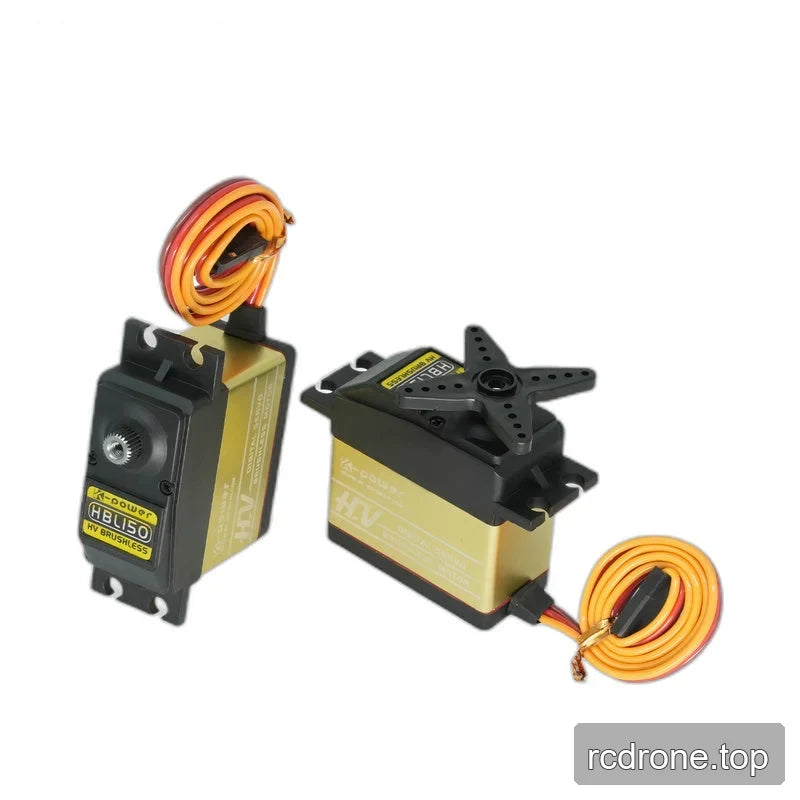
El Kpower HBL150 es un servo digital sin escobillas HV para aeronaves RC, brazos robóticos de escritorio y otros mecanismos de posicionamiento angular. La transmisión de metal y un cuerpo medio de aluminio respaldan su construcción mecánica. Su rendimiento específico de voltaje es de 14.5 kg·cm y 0.13 s/60° a 6.0 V, o 16.6 kg·cm y 0.12 s/60° a 7.4 V, ayudando a los compradores a igualar la velocidad de movimiento y el par con su voltaje de suministro.
Características
- Motor sin escobillas con engranajes de metal de alta precisión; clasificado como un modelo de alto par en la serie HBL.
- Cuerpo medio de aluminio y dos rodamientos de bolas.
- Detección de posición por potenciómetro y un spline de bocina de 25T, Ø6 mm.
- Reclamo de vida útil de la serie HBL de hasta un millón de ciclos; las condiciones de operación y prueba no están especificadas.
Especificaciones
Rendimiento Dependiente del Voltaje
| Parámetro | A 6.0 V | A 7.4 V |
|---|---|---|
| Par de torsión | 14.5 kg·cm | 16.6 kg·cm |
| Velocidad | 0.13 s/60° | 0.12 s/60° |
Parámetros de construcción y operación
| Parámetro | Especificación |
|---|---|
| Marca / modelo | Kpower HBL150 |
| Tipo de servo | Servo digital sin escobillas HV |
| Dimensiones | 40 × 20 × 39.4 mm |
| Peso | 65 g |
| Tensión de operación | 4.8–8.4 V |
| Rango de ángulo de viaje | 120° / 180°; especificación de viaje personalizable |
| Engranaje de bocina con estrías | 25T, Ø6 mm |
| Material del engranaje | Metal |
| Motor | Sin escobillas |
| Protocolos de control listados | PWM, TTL y RS-485 |
| Corriente en vacío | 2500 mA |
| Sensor de posición | Potenciómetro |
| Construcción de la carcasa | Carcasa media de aluminio; aleación de aluminio listada como material de la carcasa |
| Rodamientos de bolas | 2BB |
| Frecuencia de trabajo | 50–333 Hz |
| Temperatura de funcionamiento | −10 a 50 °C |
| Clasificación IP | IP42 |
Aplicaciones
- mecanismos de aeronaves RC y UAV: accionar enlaces angulares utilizando los valores de torque y velocidad específicos de voltaje para dimensionar el mecanismo.
- Autos RC a escala 1/5 y helicópteros RC 600H: activan los enlaces de control con engranajes de metal y un spline de salida de 25T, Ø6 mm.
- Brazos robóticos de escritorio y proyectos STEAM: mueven juntas articuladas o demuestran posicionamiento angular con retroalimentación de potenciómetro.
- Automatización industrial: posicionan palancas pequeñas, enlaces y otros mecanismos rotativos utilizando el servo sin escobillas.
- Desarrollo de mecanismos de inodoro inteligente y dispositivos médicos: proporcionan actuación angular para ensamblajes mecánicos.
- Mecanismos internos de robots submarinos: proporcionan actuación angular dentro de un recinto que mantiene el servo seco; la clasificación IP42 no establece la idoneidad para la inmersión.
Documentos
- Dibujo Kpower HBL150 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Videos del Producto
Detalles Visuales
Video del Producto
Características y Diseño


Opciones y Comparación de Modelos

Especificaciones y Rendimiento


Detalles adicionales del producto


Configuración y uso


Interfaces y conexiones

Ejemplos de aplicación




