


Kpower HBL300 Servo Motor sin escobillas, 30.6 kg·cm de par de retención a 7.4 V, para modelos RC y robótica
Kpower HBL300 Servo Motor sin escobillas, 30.6 kg·cm de par de retención a 7.4 V, para modelos RC y robótica
Kpower
Precio habitual
$127.00 USD
Precio habitual
Precio de venta
$127.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
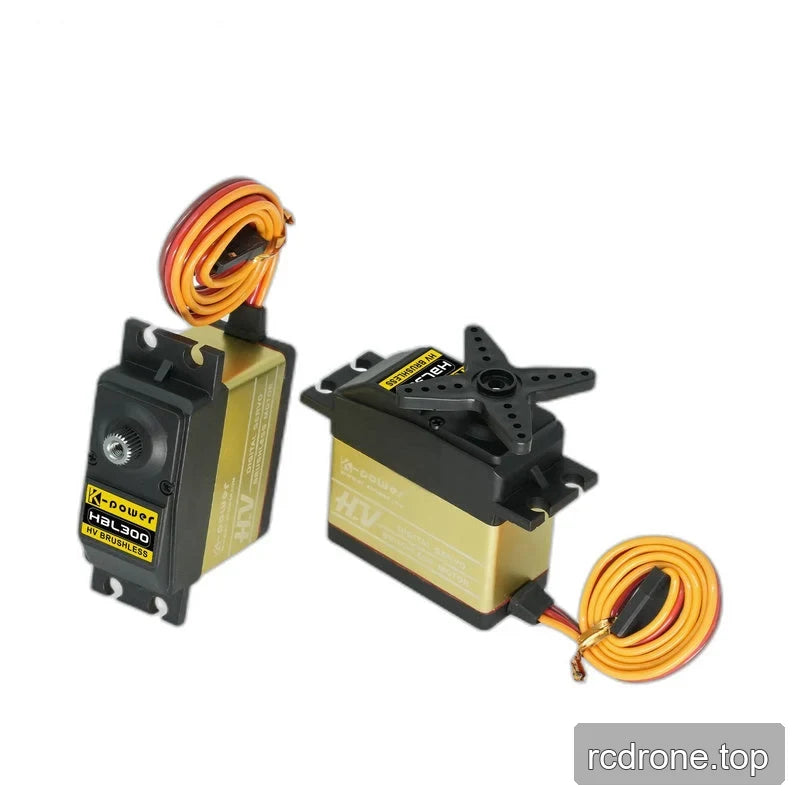
El Kpower HBL300 es un motor servo sin escobillas HV para modelos RC, robótica y mecanismos automatizados. Combina engranajes de metal, una carcasa media de aluminio y detección de posición por potenciómetro, con un par de estancamiento de 30.6 kg·cm a 7.4 V y una velocidad sin carga de 0.15 s/60° a ese voltaje. Su rango de operación listado es de 4.8–8.4 V, con protocolos PWM, TTL y RS-485.
Características
- Motor sin escobillas de alto par con engranajes de metal de alta precisión.
- Construcción de carcasa de aleación de aluminio y plástico, incluyendo una carcasa media de aluminio.
- Detección de posición por potenciómetro y dos rodamientos de bolas (2BB).
- Salida de spline 25T con un diámetro de 5.82 mm.
- Ángulo de recorrido de 120°, descrito como personalizable.
Especificaciones
Rendimiento Dependiente del Voltaje
| Parámetro | A 6.0 V | A 7.4 V |
|---|---|---|
| Parada de torque | 28.5 kg·cm | 30.6 kg·cm |
| Velocidad sin carga | 0.16 s/60° | 0.15 s/60° |
Especificaciones mecánicas y eléctricas
| Parámetro | Valor |
|---|---|
| Modelo | HBL300 |
| Tipo de servo | Servo sin escobillas HV; clasificación de alto torque |
| Torque nominal | 7.5 kg; la unidad de torque requiere aclaración |
| Peso | 65 g |
| Dimensiones | 40 × 20 × 39.4 mm |
| Rango de ángulo de viaje | 120°; personalizable |
| Tensión de funcionamiento | 4.8–8.4 V |
| Engranaje de cuerno spline | 25T, Ø5.82 mm |
| Material del engranaje | Metal |
| Motor | Sin escobillas |
| Protocolos | PWM, TTL, RS-485 |
| Corriente en vacío | 4500 mA |
| Sensor de posición | Potenciómetro |
| Material de la carcasa | Aleación de aluminio + plástico; carcasa media de aluminio |
| Rodamientos de bolas | 2BB |
| Frecuencia de trabajo | 50–333 Hz |
| Temperatura de operación | −10 a 50 °C |
| Clasificación IP | IP42 |
| Reclamo de vida útil de la serie HBL | Hasta 1,000,000 ciclos; condiciones de prueba no especificadas |
Aplicaciones
- Aeronaves RC y drones de ala fija VTOL: Actuar enlaces de control utilizando el motor sin escobillas y el tren de engranajes de metal.
- Autos RC a escala 1/8 y 1/10: Operar los enlaces de dirección donde el par y la velocidad dependientes del voltaje se adaptan al mecanismo.
- Robótica y robots de servicio: Posicionar juntas y enlaces utilizando retroalimentación de potenciómetro y los protocolos de control listados.
- Automatización industrial, aspiradoras industriales y muelles para drones: Posicionar mecanismos móviles con un rango de desplazamiento de 120°.
- Máquinas de servicio de tenis de mesa: Ajustar la posición mecánica a través de la salida del servo con engranaje.
- Mecanismos de dispositivos médicos: Proporcionar actuación posicional a través del motor sin escobillas y la salida con engranaje.
Documentos
- Dibujo Kpower HBL300 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Videos de Productos
Detalles Visuales
Video del Producto
Características y Diseño


Opciones y Comparación de Modelos

Especificaciones y Rendimiento


Detalles adicionales del producto


Configuración y uso


Interfaces y conexiones

Ejemplos de aplicación




