


Kpower MB0090 Micro Servo Analógico, Control PWM, Engranajes Metálicos para Modelos RC y Juguetes Robóticos
Kpower MB0090 Micro Servo Analógico, Control PWM, Engranajes Metálicos para Modelos RC y Juguetes Robóticos
Kpower
No se pudo cargar la disponibilidad de recogida


Resumen
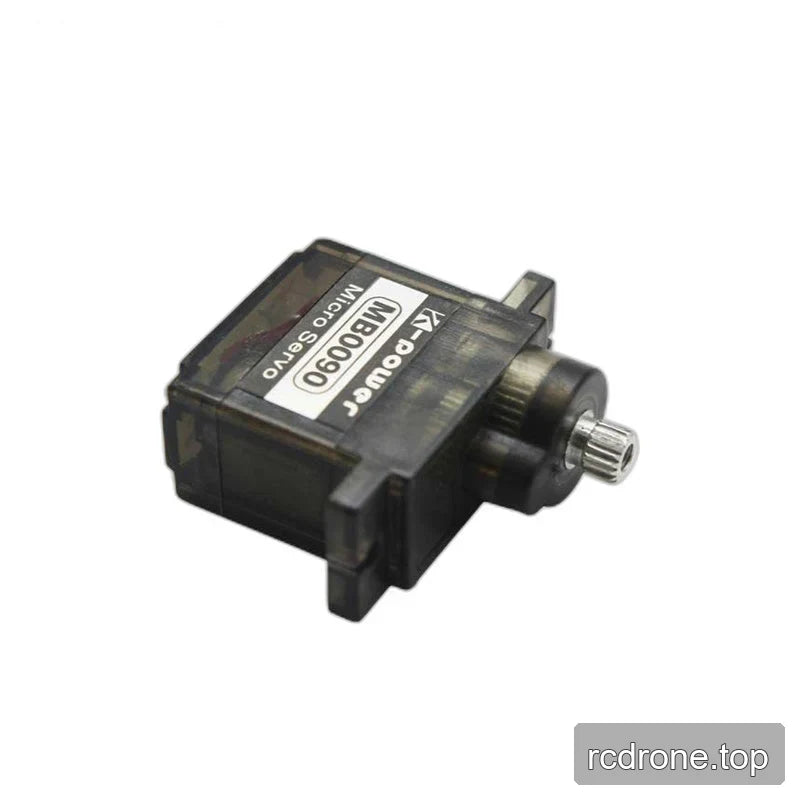
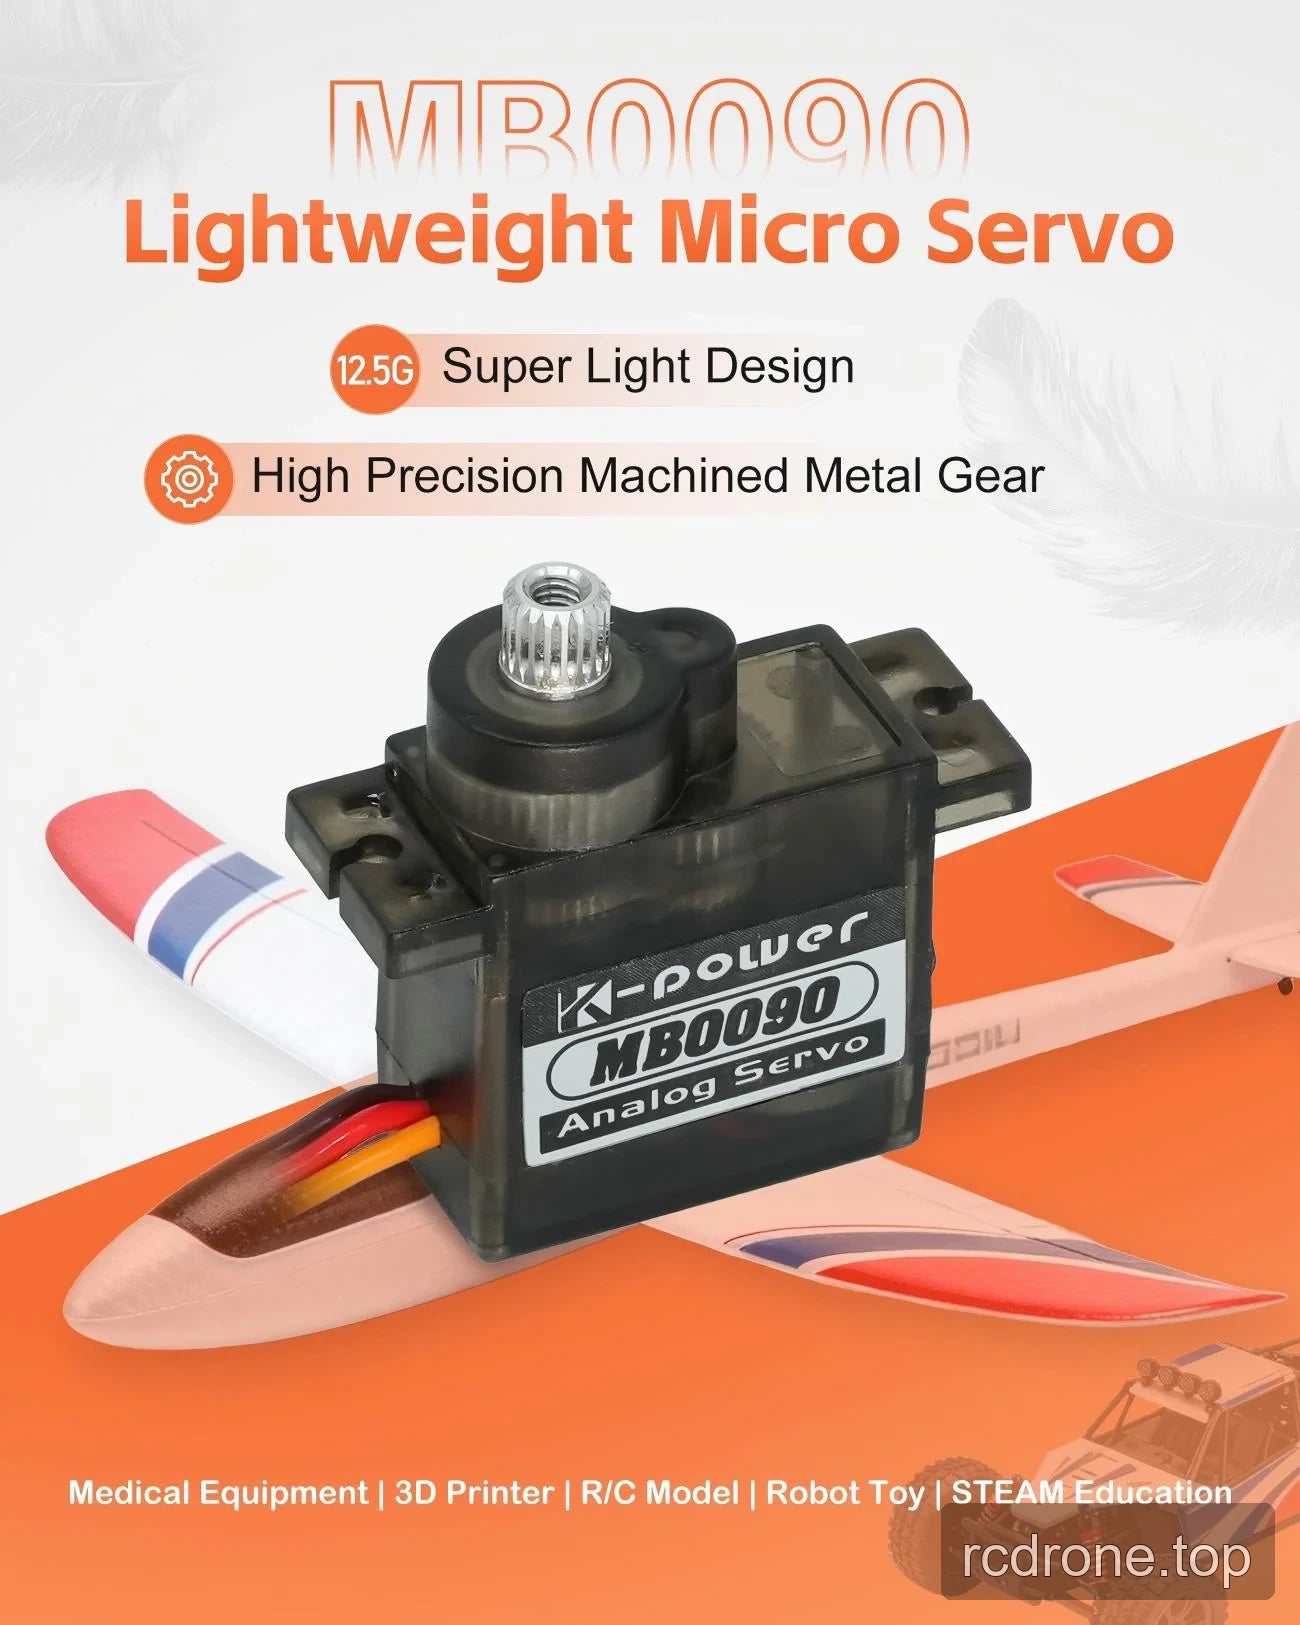
El Kpower MB0090 es un micro servo motor analógico para modelos RC, aviones de ala fija, juguetes robóticos y mecanismos educativos. El control PWM estándar admite tareas de posicionamiento, mientras que su tren de engranajes de metal mecanizado con precisión y su carcasa de plástico combinan la actuación con engranajes y un peso de 12.5 g ± 1 g. Un spline de salida de 25T y 4.8 mm proporciona la conexión mecánica para cuernos de servo y enlaces adecuados.
Características
- Servo analógico con control PWM estándar.
- Tren de engranajes de metal mecanizado de precisión y multi-etapa con engranajes resistentes a impactos.
- Carcasa de plástico y construcción de micro-servo ligera.
- Motor de CC con escobillas y sensor de posición de potenciómetro.
- Un rodamiento de bolas que soporta el ensamblaje de salida.
- Conector de tres contactos con cables naranja, rojo y marrón.
Especificaciones
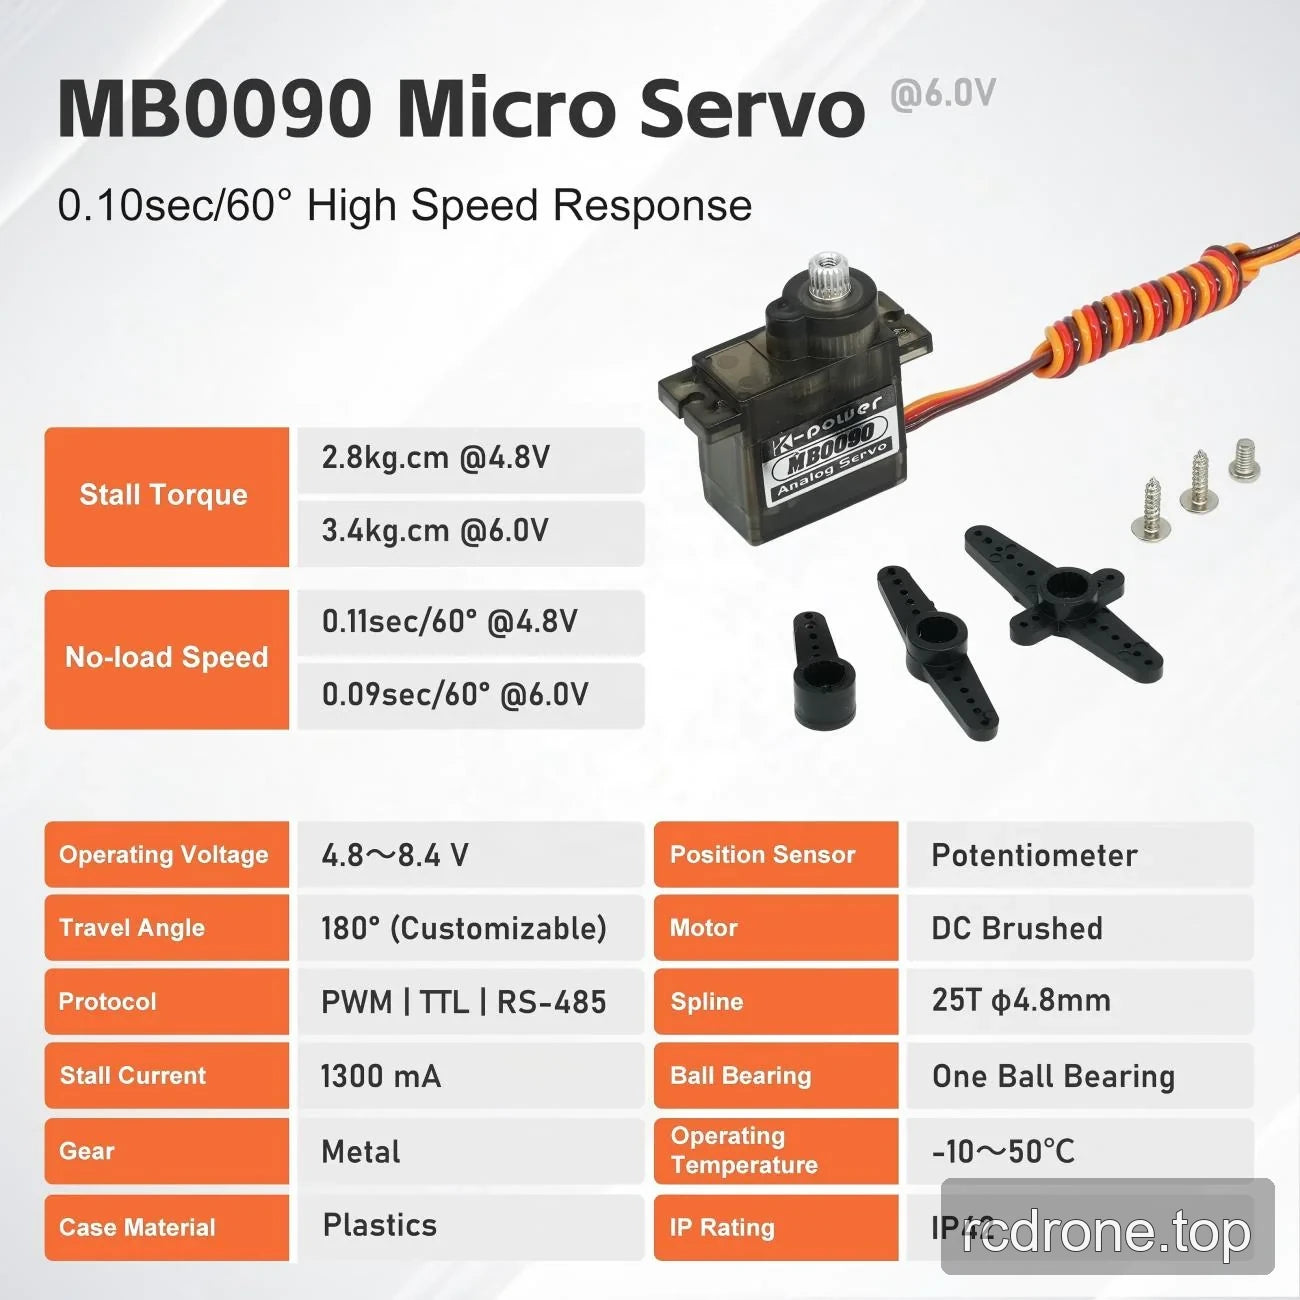
| Parámetro | Valor |
|---|---|
| Marca / modelo | Kpower MB0090 |
| Tipo de servo | Servo micro analógico |
| Interfaz de control | PWM estándar |
| Material del engranaje | Aleación de aluminio; tren de engranajes de metal |
| Material de la carcasa | Plástico |
| Tipo de motor | Motor de corriente continua con escobillas; motor de núcleo |
| Sensor de posición | Potenciómetro |
| Rango de señal | 900–2100 μs |
| Banda muerta | 6 μs |
| Frecuencia de actualización | 50–333 Hz |
| Temperatura de funcionamiento | −10 a +50 °C |
| Peso | 12.5 g ± 1 g |
| Especificación del cable | 30 AWG PVC |
| Conector | Tres contactos; cables naranja, rojo y marrón |
| Salida spline | 25T, diámetro de 4.8 mm |
| Rodamientos de bolas | 1 |
| Clasificación de protección contra la entrada | IP42 |
Datos eléctricos dependientes del voltaje
| Parámetro | A 4.8 V | A 6.0 V |
|---|---|---|
| Corriente en vacío | 200 ± 30 mA | 300 ± 30 mA |
Velocidad en vacío a 4.8 V: 0.11 ± 0.01 s/60°.
Aplicaciones
- Modelos RC y aviones de ala fija: Enlaces de control de posición utilizando comandos PWM estándar y un mecanismo de servo ligero.
- Juguetes robóticos y educación STEAM: Construir juntas móviles y demostrar la posición del servo con retroalimentación de potenciómetro y salida con engranaje.
- Mecanismos de impresora 3D: Actuar enlaces de posicionamiento auxiliares utilizando control PWM y un cuerno emparejado con el spline de salida de 25T, 4.8 mm.
- Desarrollo de mecanismos de equipos médicos: Proporcionar posicionamiento con engranaje para mecanismos de prototipo utilizando control PWM analógico.
Instalación y Selección
Confirme la longitud del cable, los requisitos del tipo de control y los requisitos del sensor de posición con el proveedor antes de la integración. Empareje el cuerno del servo con el spline de salida de 25T, 4.8 mm.
Documentos
- Dibujo Kpower MB0090 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Manuel OCS D9501 de OCServo — Manuel Ocservo Ocs D 9501 (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo Ocservo Ocs 351 Can (PDF)
Detalles Visuales
Características y Diseño


Vistas del Producto

Opciones y Comparación de Modelos

Especificaciones y Rendimiento
Ejemplos de Aplicación




