Kpower MM0600 Servo Motor de Engranajes Metálicos, 4.8–8.4 V, para Modelos RC y Articulaciones de Robots
Kpower MM0600 Servo Motor de Engranajes Metálicos, 4.8–8.4 V, para Modelos RC y Articulaciones de Robots
Kpower
Precio habitual
$37.00 USD
Precio habitual
Precio de venta
$37.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
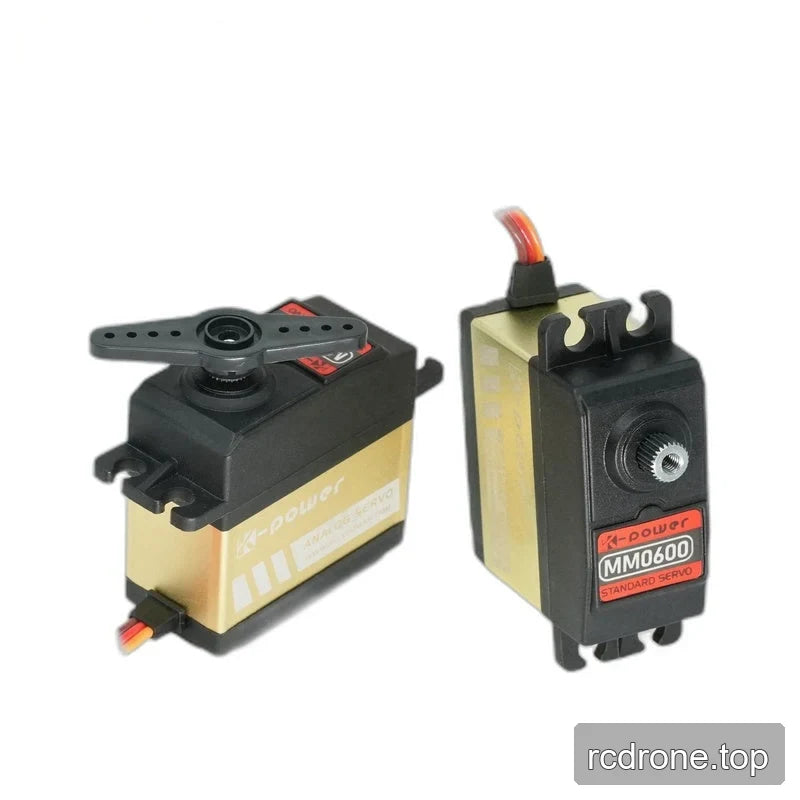
El Kpower MM0600 es un servo motor estándar para modelos RC, juntas de robots, equipos industriales y kits de robots educativos. Combina engranajes de metal, un motor de corriente continua con escobillas y un sensor de posición de potenciómetro en una carcasa de 40 × 20 × 37.5 mm. Su rango de operación de 4.8–8.4 V, spline de salida de 25T Ø6 mm y un recorrido personalizable de 120° proporcionan detalles clave de selección eléctrica y mecánica para la integración.
Características
- Tren de engranajes de metal con un motor de corriente continua con escobillas y sensor de posición de potenciómetro.
- Eje de salida estriado con una abertura central roscada; spline del engranaje de la palanca especificado como 25T Ø6 mm.
- Pestanas de montaje con dos ranuras de montaje abiertas en cada extremo.
- Carcasa de plástico y aleación de aluminio con dos rodamientos de bolas (2BB).
- Rango de ángulo de recorrido de 120°, personalizable.
Especificaciones
| Parámetro | MM0600 |
|---|---|
| Par de retención | 6.5 kg (unidad de origen) |
| Par nominal | 1.5 kg (unidad de origen) |
| Velocidad sin carga | 0.12 s (intervalo angular no especificado) |
| Peso | 58 g |
| Dimensiones | 40 × 20 × 37.5 mm |
| Rango de ángulo de movimiento | 120° (personalizable) |
| Tensión de funcionamiento | 4.8–8.4 V |
| Engranaje de horquilla | 25T Ø6 mm |
| Material del engranaje | Metal |
| Motor | DC con escobillas |
| Protocolo | PWM / TTL / RS-485 |
| Corriente en vacío | 3600 mA |
| Sensor de posición | Potenciómetro |
| Material de la carcasa | Plástico + aleación de aluminio |
| Rodamientos de bolas | 2BB |
| Frecuencia de trabajo | 50–333 Hz |
| Temperatura de funcionamiento | −10 a 50 °C |
| Clasificación IP | IP42 |
Aplicaciones
- Mecanismos de modelos RC: Enlace de posicionamiento de accionamiento utilizando el tren de engranajes de metal y el eje de salida estriado.
- Juntas de robot: Proporcionar posicionamiento de juntas con retroalimentación de potenciómetro y un rango de movimiento personalizable de 120°.
- Kits de robot educativos: Integra un actuador servo utilizando las pestañas de montaje ranuradas y el spline de salida definido.
- Mecanismos de equipos industriales: Incorpora posicionamiento impulsado por servo en mecanismos diseñados en torno a las dimensiones de la carcasa especificadas, rango de suministro y movimiento.
Documentos
- Dibujo Kpower MM0600 — Dibujo (PDF)
- Dibujo Kpower Servo 3 — Manual (PDF; nombre de archivo DMC-026)
- Dibujo OCServo OCS 351CAN — Dibujo Ocservo Ocs 351 Can (PDF)
Detalles visuales
Ejemplos de aplicación


Características y Diseño


Especificaciones y Rendimiento


Detalles Adicionales del Producto


Configuración y Uso


Interfaces y Conexiones