


Kpower MM3000 Servo Motor de Engranajes Metálicos, 4.8–8.4 V, para Modelos RC y Articulaciones de Robots
Kpower MM3000 Servo Motor de Engranajes Metálicos, 4.8–8.4 V, para Modelos RC y Articulaciones de Robots
Kpower
Precio habitual
$75.00 USD
Precio habitual
Precio de venta
$75.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
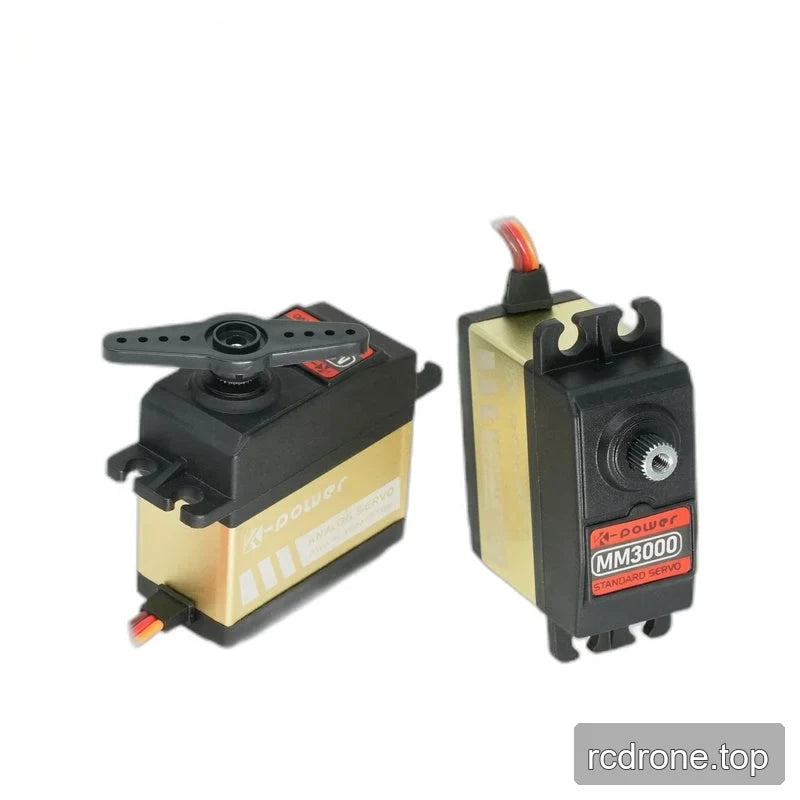
El Kpower MM3000 es un servo motor de engranaje metálico para modelos RC, articulaciones de robots, brazos robóticos y proyectos educativos. Combina un motor de corriente continua con escobillas con un sensor de posición de potenciómetro en una carcasa de 60 × 30 × 60.5 mm que pesa 188 g. Las especificaciones específicas de voltaje indican un par de 28 kg·cm a 4.8 V y 35 kg·cm a 6.0 V, ayudando a los compradores a evaluar los requisitos de enlace y articulación.
Características
- Engranajes metálicos impulsados por un motor de corriente continua con escobillas.
- Sensor de posición de potenciómetro y dos rodamientos de bolas (2BB).
- Carcasa de plástico y aleación de aluminio con una clasificación IP42.
- Ángulo de recorrido de 120°, con personalización indicada.
- 25T, spline de Ø8 mm.
- Protocolos PWM, TTL y RS-485 listados.
Especificaciones
Rendimiento Específico de Voltaje
| Parámetro | A 4.8 V | A 6.0 V |
|---|---|---|
| Par de torsión | 28 kg·cm | 35 kg·cm |
| Velocidad | 0.20 s/60° | 0.18 s/60° |
Parámetros de construcción y operación
| Parámetro | Valor |
|---|---|
| Marca / modelo | Kpower MM3000 |
| Par de torsión de bloqueo, voltaje de prueba no especificado | 30 kg; unidad indicada como kg, sin longitud de brazo de palanca |
| Par de torsión nominal, voltaje de prueba no especificado | 7.5 kg; unidad indicada como kg, sin longitud de brazo de palanca |
| Velocidad sin carga, voltaje e intervalo angular no especificados | 0.18 s |
| Peso | 188 g |
| Dimensiones | 60 × 30 × 60.5 mm |
| Rango de ángulo de viaje | 120°; personalizable |
| Tensión de funcionamiento | 4.8–8.4 V |
| Engranaje de horquilla | 25T, Ø8 mm |
| Material del engranaje | Metal |
| Motor | DC con escobillas |
| Protocolo | PWM / TTL / RS-485 |
| Corriente sin carga | 5000 mA |
| Sensor de posición | Potenciómetro |
| Material de la carcasa | Plástico + aleación de aluminio |
| Rodamientos de bolas | 2BB |
| Frecuencia de trabajo | 50–333 Hz |
| Temperatura de funcionamiento | −10 a 50 °C |
| Clasificación IP | IP42 |
Aplicaciones
- Vínculos de vehículos RC: Uso para control de aceleración en coches RC grandes a escala 1/5, y para actuación de modelos en coches RC a escala 1/8 y 1/10, modelos Baja, camiones monstruo y escaladores de roca.Los valores de torque y velocidad específicos de voltaje apoyan la selección de actuadores para el enlace previsto.
- Juntas robóticas y brazos robóticos: Proporcionar movimiento controlado de juntas o enlaces utilizando la detección de posición del potenciómetro y un rango de desplazamiento de 120°.
- Kits de robots educativos, proyectos inteligentes de STEM y maker: Demostrar mecanismos impulsados por motores y control posicional con un servo de engranaje metálico.
- Mecanismos de equipos industriales: Actuar enlaces de posicionamiento utilizando el rango de desplazamiento especificado, spline de bocina y parámetros de operación.
Video del Producto
Documentos
- Dibujo Kpower MM3000 — Dibujo (PDF)
- Servo Kpower 3 — Manual (PDF)
- Dibujo OCS 351CAN de OCServo — Dibujo de Ocservo Ocs 351 Can (PDF)
Detalles Visuales
Video del Producto
Ejemplos de Aplicación


Características y Diseño


Especificaciones y Rendimiento


Opciones y Comparación de Modelos

Detalles Adicionales del Producto


Configuración y Uso


Interfaces y Conexiones


