Sensor de fuerza/par de seis ejes Kunwei KWR36, 36 mm, 30–500 N para robótica
Sensor de fuerza/par de seis ejes Kunwei KWR36, 36 mm, 30–500 N para robótica
Kunwei Sensing
No se pudo cargar la disponibilidad de recogida


Resumen
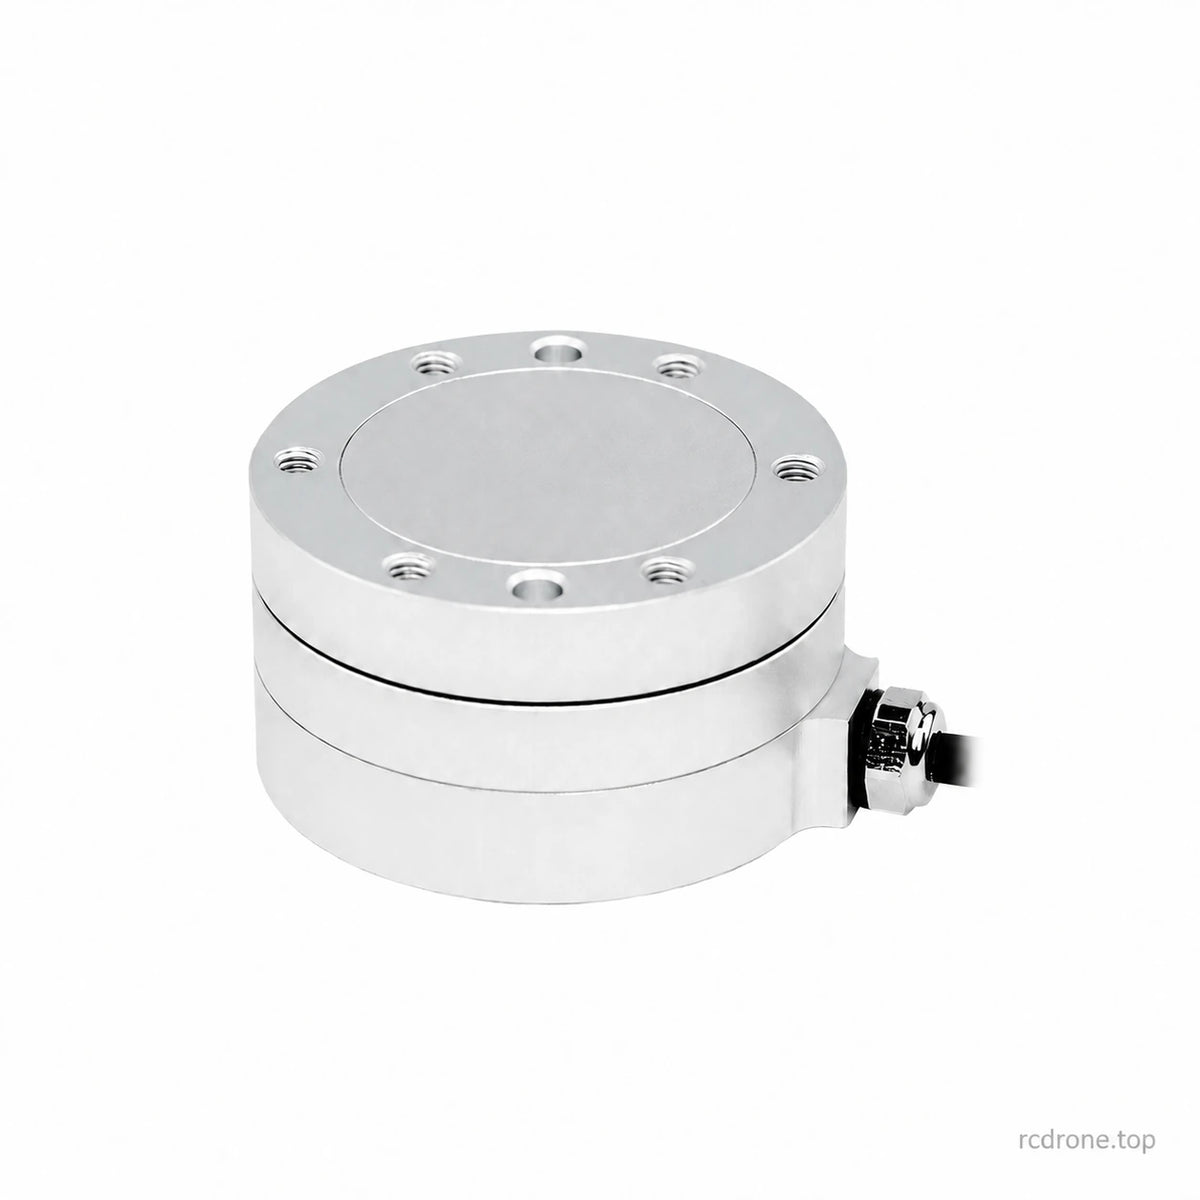
El Kunwei KWR36 sensor de fuerza/torque de seis ejes mide tres fuerzas y tres momentos en un cuerpo compacto de 36 mm para el control de fuerza de contacto robótico, ensamblaje de precisión e investigación. Cuatro opciones de modelo ofrecen capacidades de fuerza de 30 a 500 N y capacidades de torque de 1.5 a 9 N·m por eje. La medición por galgas extensométricas y la calibración de juntas de seis ejes apoyan la detección precisa en múltiples ejes; la comunicación digital se proporciona a través de un módulo de adquisición externo emparejado.
Características
- Medición simultánea de Fx, Fy, Fz y Mx, My, Mz.
- Cuatro rangos de carga específicos del modelo en el mismo formato nominal de 36 mm.
- Calibración de juntas de seis ejes para reducir la interferencia entre ejes.
- Precisión del 0.5% FS, repetibilidad del 0.1% FS y nivel de sobrecarga del 300% FS.
- Instalación compacta para herramientas robóticas y dispositivos de medición con espacio limitado.
- Señales de sensor analógico procesadas a través de electrónica de adquisición compatible para la interfaz digital requerida.
Especificaciones
| Parámetro | KWR36A | KWR36B | KWR36C | KWR36G |
|---|---|---|---|---|
| Rango Fx, Fy (N) | 30 | 50 | 80 | 500 |
| Rango Fz (N) | 30 | 50 | 80 | 500 |
| Rango Mx, My (Nm) | 1.5 | 2 | 3 | 9 |
| Rango Mz (Nm) | 1.5 | 2 | 3 | 9 |
| Diámetro (mm) | 36 | 36 | 36 | 36 |
| Altura (mm) | 21 | 21 | 21 | 21 |
| Material | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio | Confirmar configuración seleccionada |
| Acabado de superficie | Anodizado | Anodizado | Anodizado | Electropulido |
| Nivel de sobrecarga (%FS) | 300 | 300 | 300 | 300 |
| Resolución (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Repetibilidad (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Precisión* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Peso (kg) | 0.04 | 0.05 | 0.06 | 0.16 |
| Clasificación de Protección | IP64 | IP64 | IP64 | IP64 |
| Temperatura de Funcionamiento (°C) | +5 a +80 (configuración A/B/C documentada) | +5 a +80 (configuración A/B/C documentada) | +5 a +80 (configuración A/B/C documentada) | Confirme la configuración seleccionada |
| Tasa de Muestreo (Hz) | 1000 | 1000 | 1000 | Coincidir con la configuración de adquisición seleccionada |
| Módulo de adquisición coincidente suministro (VDC) | 9–24 (módulo RS422/RS485 documentado) | 9–24 (módulo RS422/RS485 documentado) | 9–24 (módulo RS422/RS485 documentado) | Coincidir con el módulo seleccionado |
| Interfaz de Comunicación | A través del módulo coincidente: RS422/RS485/Modbus/CAN/CAN FD/TCP/UDP/EtherCAT/USB; dependiente de la configuración | |||
FS significa escala completa.Las capacidades de fuerza y momento listadas se aplican a los ejes de sensor correspondientes, no a la carga del robot. Considere la masa de la herramienta, los brazos de palanca y las cargas combinadas al seleccionar un modelo. El nivel de sobrecarga no es un rango de operación continuo.
Las masas del cuerpo son especificaciones del sensor, no pesos de envío empaquetados. La altura nominal es de 21 mm; también se documenta una versión mecánica de 20 mm. Las calificaciones eléctricas y el rendimiento de muestreo dependen de la configuración de adquisición emparejada. Los manuales A/B/C especifican adquisición de 24 bits y muestreo de 1 kHz; la profundidad de bits del ADC y la resolución listada de 0.03% FS describen diferentes características.
Adquisición y Comunicación
Las señales de tensión analógicas del sensor requieren electrónica de adquisición emparejada. Los paquetes de medición RS485 y RS422 utilizan un módulo externo; otras configuraciones de módulo disponibles admiten las interfaces listadas anteriormente. Seleccionar KWR36A, B, C o G selecciona el rango de carga, no todos los protocolos de comunicación simultáneamente.
| Módulo documentado de suministro RS485 / RS422 | 9–24 VDC |
|---|---|
| Poder del módulo | Menos de 3 W |
| Ajustes seriales documentados | 460800 baudios; 8 bits de datos; 1 bit de parada; sin paridad |
| Conexión del sensor/módulo | DB25 o HDB15, dependiendo de la configuración |
| Referencia del módulo de adquisición | Serie KWH06C80NL en los manuales RS485/RS422 |
Alimente el módulo correspondiente de acuerdo con su clasificación; no aplique un voltaje de serie genérico directamente a los cables de sensor no identificados. Utilice el protocolo, la asignación de conectores y la conversión de unidades de ingeniería en el manual correspondiente. Los valores de datos seriales no deben asumirse como newtons simplemente porque la tabla de capacidad utiliza N.
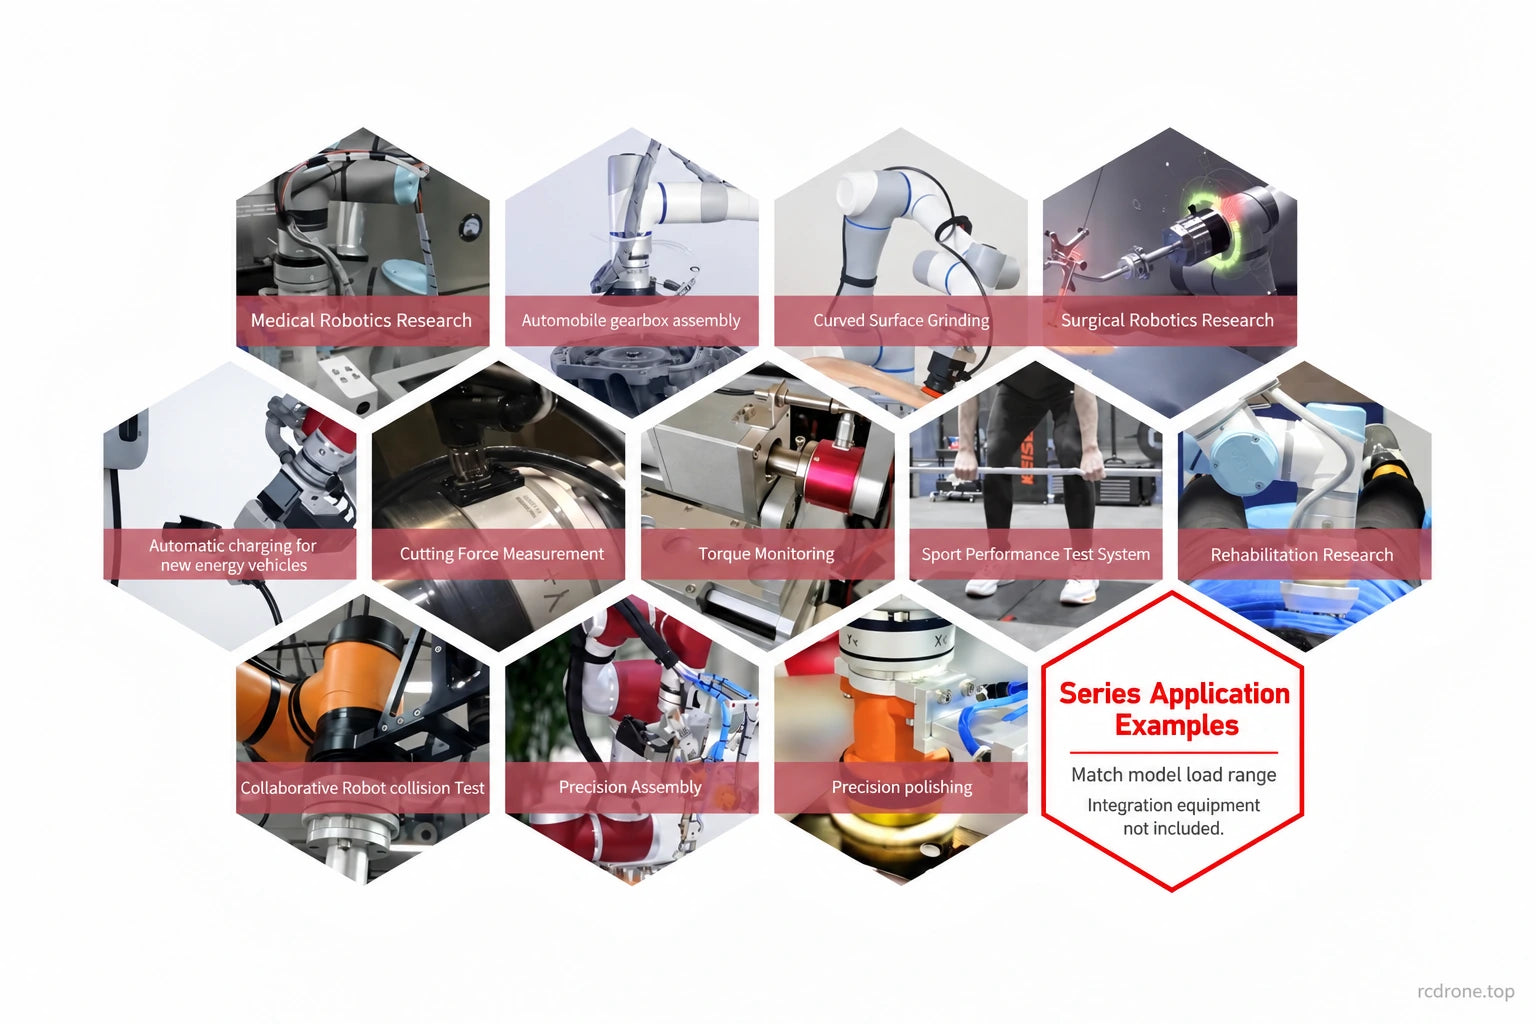
Aplicaciones
- Inserción y ensamblaje de precisión: monitorear fuerzas de contacto y momentos a medida que las piezas se acoplan.
- Rectificado y pulido robótico: proporcionar retroalimentación de carga en múltiples ejes para el desarrollo de control de contacto.
- Herramientas, ensamblaje de cajas de engranajes y dispositivos de monitoreo de torque dentro de las capacidades del modelo seleccionado.
- Investigación sobre interacción robótica y carga de colisión, incluyendo integración de humanoides, exoesqueletos, cuadrúpedos y vehículos guiados donde el sobre de carga sea adecuado.
- Investigación en biomecánica, rehabilitación y robótica médica que requiere medición de fuerza compacta.
Las imágenes de aplicación ilustran ejemplos de integración a nivel de serie, no verifican la compatibilidad con cada máquina mostrada. No establecen aprobación clínica ni una función de seguridad robótica completa.
Instalación y Calibración Mecánica
El cuerpo de 36 mm tiene interfaces distintas para el lado de la herramienta y el lado de montaje. Las referencias mecánicas cubren un cuerpo de 20 mm con roscas M3 específicas para la cara y un dibujo separado de 21 mm con roscas M4. Ambos muestran un círculo de montaje nominal de 30 mm. Coincide con el dibujo de la unidad real, la profundidad del tornillo, los agujeros de localización y la orientación angular antes de mecanizar un adaptador; los dibujos no son intercambiables.
Asegura las caras de montaje designadas sin abrir el cuerpo de detección calibrado, proporciona alivio de tensión del cable y evita cargas de instalación no intencionadas. Cero el sistema de medición instalado y ten en cuenta el peso y la orientación de la herramienta antes de la medición. Utiliza los límites ambientales de la configuración seleccionada; la configuración documentada A/B/C especifica +5 a +80 °C.
Qué Incluye
- 1 × sensor Kunwei KWR36 en el modelo A, B, C o G seleccionado.
- Documentación del producto electrónico disponible a continuación.
El paquete documentado RS485/RS422 también incluye un módulo de adquisición de datos y una caja de paquete. Confirme la configuración del módulo/interfaz para el modelo seleccionado, especialmente KWR36G, antes de la integración. Las opciones de modelo de sensor por sí solas no especifican una interfaz digital. Los brazos robóticos, los efectores finales, las fuentes de alimentación, los adaptadores de host y los accesorios de aplicación no están listados como contenidos del paquete.
Descargas
- Dibujo mecánico KWR36 (PDF)
- Manual del usuario KWR36 RS485 (PDF)
- Manual del usuario KWR36 RS422 (PDF)
- Manual de selección de sensor de seis ejes Kunwei (PDF)
Preguntas frecuentes
¿Qué modelo KWR36 debo elegir?
Compare tanto las cargas de fuerza como las de momento: A es 30 N / 1.5 N·m, B 50 N / 2 N·m, C 80 N / 3 N·m y G 500 N / 9 N·m por eje. Incluya el peso de la herramienta y los momentos del brazo de palanca al verificar el sobre de carga.
¿Puedo conectar el sensor desnudo directamente a RS485, CAN o EtherCAT?
La comunicación digital requiere el módulo de adquisición correspondiente. Las letras del modelo seleccionan los rangos de medición; la interfaz depende de la configuración del módulo.
¿Se incluye un módulo de adquisición?
La documentación del paquete RS485/RS422 enumera un sensor, un módulo de adquisición, un manual electrónico y una caja. Verifique la configuración del módulo/interfaz para su modelo seleccionado, especialmente KWR36G.
¿Puedo usar el mismo adaptador de montaje para cada dibujo KWR36?
Confirme la unidad real antes de mecanizar: las referencias disponibles incluyen versiones de 20 mm/M3 y 21 mm/M4. Alinee los agujeros de localización, las profundidades de rosca y la orientación de montaje, así como el diámetro.
¿Significa una sobrecarga del 300% que puedo medir tres veces la carga nominal?
No.Seleccione un modelo cuyas fuerzas y momentos nominales cubran las cargas de trabajo; la figura de sobrecarga no extiende el rango de medición especificado.
Detalles Visuales