Sensor de fuerza/par de seis ejes Kunwei KWR63, 63 mm, 50–200 N para robótica
Sensor de fuerza/par de seis ejes Kunwei KWR63, 63 mm, 50–200 N para robótica
Kunwei Sensing
No se pudo cargar la disponibilidad de recogida


Resumen
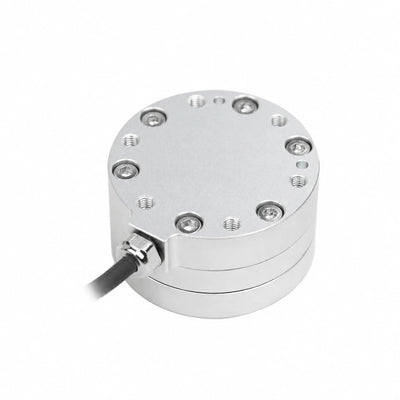
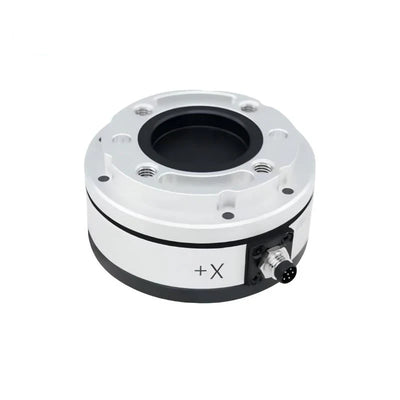
El Kunwei Sensing KWR63 sensor de fuerza/torque de seis ejes mide tres fuerzas y tres momentos para el control de contacto robótico, ensamblaje y pruebas multi-ejes. Su cuerpo de aluminio anodizado de 63 mm de diámetro y 28 mm de altura se adapta a interfaces de herramientas compactas. Elija KWR63A, B, C o D para capacidades nominales de 50, 100, 150 o 200 N y 2, 4, 6 o 8 N·m por eje. Las versiones documentadas RS422/RS485 incluyen electrónica de adquisición integrada.
Características
- Medición simultánea de Fx, Fy, Fz, Mx, My y Mz utilizando sensores de galga extensiométrica.
- La calibración de junta de seis ejes soporta mediciones multi-ejes con interferencia cruzada reducida.
- Cuatro rangos de medición seleccionables, con el mismo tamaño de cuerpo nominal de 63 × 28 mm.
- Precisión del 0.5% FS, repetibilidad del 0.1% FS y resolución del 0.03% FS.
- Nivel de sobrecarga del 300% FS, alta rigidez y protección IP64 con instalación correcta.
- Opciones de comunicación digital para la integración de mediciones robóticas e industriales; la interfaz depende de la configuración de adquisición.
Especificaciones
| Parámetro | KWR63A | KWR63B | KWR63C | KWR63D |
|---|---|---|---|---|
| Rango Fx, Fy (N) | 50 | 100 | 150 | 200 |
| Rango Fz (N) | 50 | 100 | 150 | 200 |
| Rango Mx, My (Nm) | 2 | 4 | 6 | 8 |
| Rango Mz (Nm) | 2 | 4 | 6 | 8 |
| Diámetro (mm) | 63 | 63 | 63 | 63 |
| Altura (mm) | 28 | 28 | 28 | 28 |
| Material | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio |
| Acabado de superficie | Anodizado | Anodizado | Anodizado | Anodizado |
| Nivel de sobrecarga (%FS) | 300 | 300 | 300 | 300 |
| Resolución (%FS) | 0.03 | 0.03 | 0.03 | 0.03 |
| Repetibilidad (%FS) | 0.1 | 0.1 | 0.1 | 0.1 |
| Precisión* (%FS) | 0.5 | 0.5 | 0.5 | 0.5 |
| Peso (kg) | 0.12 | 0.14 | 0.16 | 0.18 |
| Clasificación de Protección | IP64 | IP64 | IP64 | IP64 |
| Temperatura de Funcionamiento (°C) | -10~80 | -10~80 | -10~80 | -10~80 |
| Tasa de Muestreo (Hz) | 1000 | 1000 | 1000 | 1000 |
| Tensión de Suministro (VDC) | 9–24 por defecto; 48 solo con una configuración específicamente calificada | 9–24 por defecto; 48 solo con una configuración específicamente calificada | 9–24 por defecto; 48 solo con una configuración específicamente calificada | 9–24 por defecto; 48 solo con una configuración específicamente calificada |
| Interfaz de Comunicación | RS422 / RS485 / Modbus / CAN / CAN FD / TCP / UDP / EtherCAT / USB; dependiente de la configuración | |||
FS significa escala completa.La precisión incluye errores de crosstalk, histéresis y no linealidad. Las capacidades se aplican a ejes de fuerza y momento individuales, no a la carga útil del robot; incluya la masa de la herramienta, los brazos de palanca y las cargas combinadas en la selección del modelo. El nivel de sobrecarga no extiende el rango de medición calibrado. La masa del cuerpo es distinta del peso de envío empaquetado.
Utilice 9–24 VDC como la fuente predeterminada. La tabla de la familia B/C/D también lista 12–48 VDC para sistemas configurados, pero 48 V requiere una configuración de adquisición específicamente calificada; no lo aplique a la versión serial documentada de 9–24 V. Algunos parámetros eléctricos y de rendimiento describen el equipo de adquisición asociado.
La especificación de la serie actual da de −10 a +80 °C y masas de 0.12/0.14/0.16/0.18 kg. La revisión vinculada RS422/RS485 especifica en cambio de 0 a +80 °C y 0.10/0.10/0.11/0.11 kg. Coincida con la revisión de hardware entregada; utilice el límite de 0 a +80 °C de la revisión serial al integrar esa versión.
Interfaces e Integración
Las versiones documentadas RS422 y RS485 procesan señales de galga extensométrica con un sistema de adquisición integrado y generan mediciones digitales. La letra del modelo selecciona el rango de carga; no especifica ni agrupa cada interfaz listada. Coincide la salida real, el equipo de adquisición y la interfaz del host antes de cablear.
- Suministro serial documentado: 9–24 VDC; consumo de energía por debajo de 3 W.
- Ajustes seriales predeterminados: 460800 baudios, 8 bits de datos, 1 bit de parada y sin paridad.
- Comando de salida continua RS422: 0x48 AA 0D 0A, con salida de 1 kHz; el comportamiento del comando y sondeo RS485 difiere.
- Los marcos de medición contienen 28 bytes con seis componentes de punto flotante. Sigue el manual correspondiente para el orden de bytes y las unidades de ingeniería; sus etiquetas kg/kg·m no deben leerse como N/N·m sin la conversión especificada.
- Cable RS485: rojo Power+, negro Power−, verde A+, blanco B− y blindaje.Utilice el pinout RS422 separado para una unidad RS422.
- Verifique la polaridad de la alimentación antes de energizar; la electrónica documentada carece de protección contra polaridad inversa.
- Al utilizar un adaptador USB a serie apropiado, su latencia puede afectar la respuesta de control; el manual recomienda reducir la latencia predeterminada de 16 ms del adaptador a 1 ms donde sea compatible.
Instalación Mecánica
La referencia mecánica de 28 mm especifica un diámetro de cuerpo de Ø63 ±0.05 mm, altura de 28 ±0.05 mm y círculos de paso de montaje de Ø52 ±0.05 mm. Incluye interfaces M4 específicas de cara, 2 × orificios de pin Ø4 con tolerancia de +0.02/0 y diferentes profundidades de 4 mm / 6 mm, controles de datum de 0.03 mm, espaciado de 24° y 36° y referencias angulares de 120° ±0.03°. Utilice el dibujo completo para coincidir con cada cara de montaje, profundidad del orificio y dirección de coordenadas; no infiera una interfaz simétrica o intercambiable.
Mantenga las superficies de acoplamiento limpias y sin daños, colóquelas con los pasadores de localización y apriete los tornillos gradualmente en una secuencia diagonal. No golpee el sensor en un flanco ajustado, abra el cuerpo de detección o retire los tornillos de fábrica incrustados. El enrutamiento del cable debe evitar cargas de instalación no deseadas. El contacto superficial correcto también es importante para el sellado IP64. Permita que el sistema documentado se caliente durante aproximadamente 30 minutos y establezca cero después de la instalación; tenga en cuenta el peso y la orientación de la herramienta adjunta.
Aplicaciones
- Inserción de precisión y ensamblaje de engranajes: mida las fuerzas de contacto y los momentos mientras acopla componentes.
- Rectificado de superficies curvas y pulido de precisión: proporcione retroalimentación multi-eje para un contacto controlado de la herramienta.
- Medición de fuerza de corte y dispositivos de monitoreo de par dentro del sobre de carga del modelo seleccionado.
- Investigación sobre contacto y carga por colisión de robots colaborativos; el sensor por sí solo no es un sistema de seguridad completo para robots.
- Alineación de carga de vehículos automatizados y integración de brazos robóticos, utilizando la configuración de montaje y comunicación requerida.
- Rendimiento deportivo, rehabilitación e investigación en robótica médica/quirúrgica que requiere retroalimentación de carga en múltiples ejes.
- Investigación en humanoides, exoesqueletos, cuadrúpedos y AGV donde las cargas seleccionadas y la interfaz mecánica se ajustan a la instalación.
Qué incluye
- 1 × sensor Kunwei KWR63 en el modelo A, B, C o D seleccionado.
- 1 × cable multicore en el paquete documentado RS422/RS485.
- Manual de usuario electrónico y caja del paquete.
Las fuentes de alimentación, convertidores USB, bridas de adaptador, brazos robóticos y accesorios de aplicación no están listados como artículos estándar del paquete.La disponibilidad de la interfaz digital sigue el sistema de sensor/adquisición configurado.
Descargas
- Dibujo mecánico KWR63 de 28 mm (PDF)
- Manual del usuario KWR63 RS485 (PDF)
- Manual del usuario KWR63 RS422 (PDF)
- Manual de selección de sensor de seis ejes Kunwei (PDF)
Preguntas frecuentes
¿Qué rango KWR63 debo elegir?
A es 50 N / 2 N·m, B 100 N / 4 N·m, C 150 N / 6 N·m y D 200 N / 8 N·m por eje. Verifique tanto la fuerza como el par, incluyendo el peso de la herramienta y los momentos de brazo de palanca.
¿Puedo alimentar cada versión a 48 V?
No. Las versiones seriales documentadas utilizan 9–24 VDC; 48 V requiere una configuración de adquisición específicamente calificada.
¿Seleccionar A, B, C o D selecciona la interfaz de comunicación?
No. La letra selecciona el rango de medición; ajuste la RS422, RS485 u otra interfaz configurada a su sistema anfitrión.
¿Este sensor requiere un módulo de adquisición externo?
Las versiones documentadas RS422/RS485 tienen electrónica de adquisición integrada. Otras configuraciones de interfaz dependen de la configuración suministrada; un adaptador de host o un convertidor de interfaz pueden ser necesarios.
¿Puedo usar cualquier dibujo de montaje KWR63?
Utilice el dibujo para la revisión entregada. Esta lista utiliza la referencia de cuerpo de 28 mm; la documentación histórica de 18 mm KWR63 no es una especificación de montaje intercambiable.
Detalles Visuales