Sensor de fuerza/par de seis ejes Kunwei Sensing KWR75DP, 300 N / 30 N·m para medición de fuerza robótica
Sensor de fuerza/par de seis ejes Kunwei Sensing KWR75DP, 300 N / 30 N·m para medición de fuerza robótica
Kunwei Sensing
Precio habitual
$6,096.00 USD
Precio habitual
Precio de venta
$6,096.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
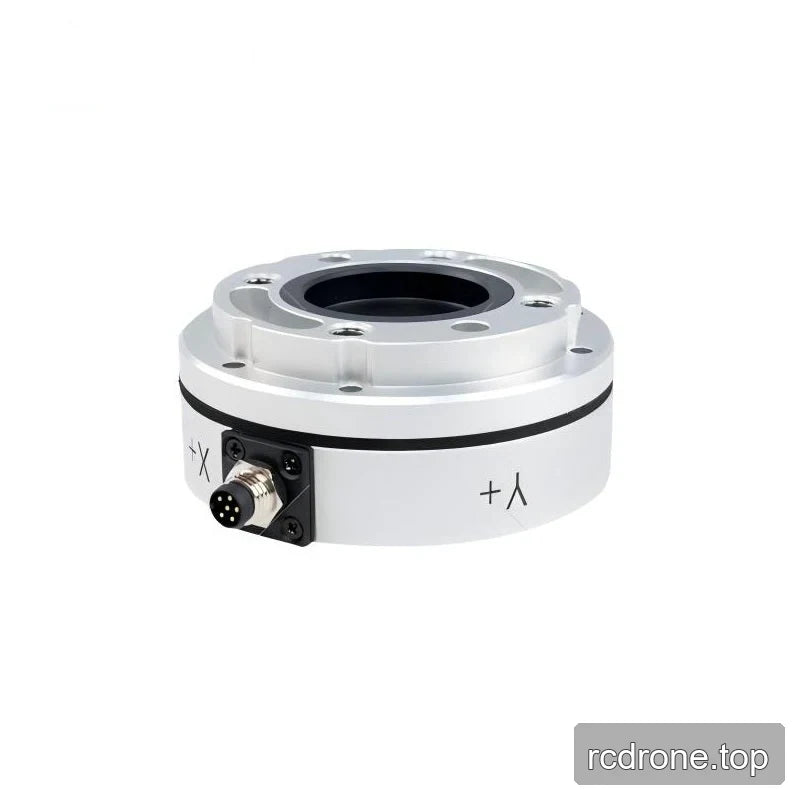
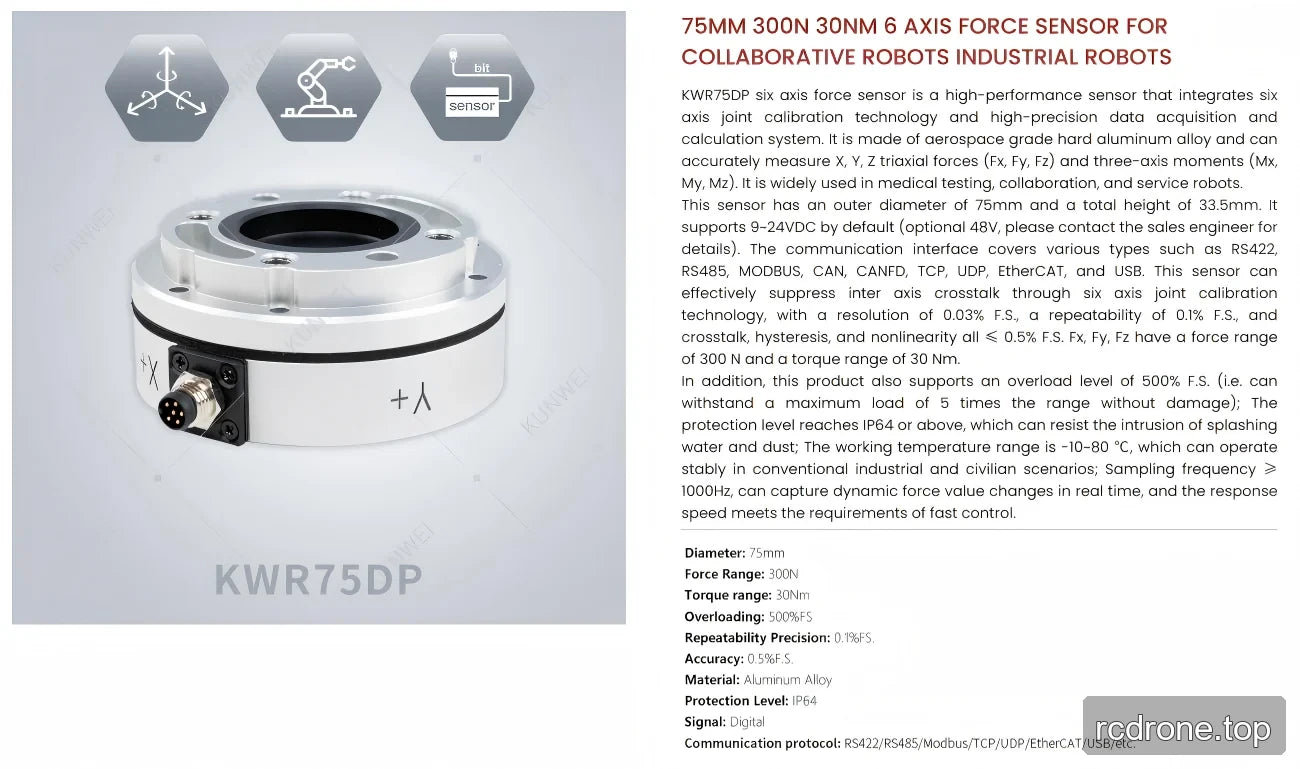
El Kunwei Sensing KWR75DP es un sensor de fuerza/torque de seis ejes para la medición y prueba de fuerza robótica. Mide fuerzas Fx, Fy y Fz hasta ±300 N y momentos Mx, My y Mz hasta ±30 N·m, combinando calibración de juntas de seis ejes con adquisición de datos y cálculo integrados. Su diámetro de 75 mm, altura de 33.5 mm y salida digital soportan la integración en ensamblajes de medición de fuerza.
Características
- Mide tres ejes de fuerza y tres ejes de momento en un solo sensor.
- Calibración de juntas de seis ejes integrada, sistema de adquisición de datos y cálculo.
- Construcción de aleación de aluminio duro de grado aeroespacial con superficie anodizada.
- 0.03% F.S. resolución, 0.1% F.S. repetibilidad y 0.5% F.S. exactitud.
- 500% F.S. calificación de sobrecarga, descrita como capaz de soportar cinco veces el rango de medición sin daño; esta es una especificación de sobrecarga, no una extensión del rango de medición.
- Salida de señal digital y protección IP64.
Especificaciones
| Parámetro | Especificación KWR75DP |
|---|---|
| Tipo de sensor | Sensor de fuerza/torque de seis ejes |
| Ejes medidos | Fx, Fy, Fz, Mx, My, Mz |
| Rango de medición Fx, Fy | ±300 N |
| Rango de medición Fz | ±300 N |
| Rango de medición Mx, My | ±30 N·m |
| Rango de medición Mz | ±30 N·m |
| Diámetro exterior | 75 mm |
| Altura total | 33.5 mm |
| Material | Aleación de aluminio de grado aeroespacial |
| Tratamiento de superficie | Anodización |
| Clasificación de sobrecarga | 500% F.S. ; cinco veces el rango de medición sin daño |
| Resolución | 0.03% F.S. |
| Precisión de repetibilidad | 0.1% F.S. |
| Precisión, designación de dibujo | 0.1% F.S. |
| Exactitud | 0.5% F.S. |
| Interferencia entre ejes | ≤0.5% F.S. |
| Histeresis | ≤0.5% F.S. |
| No linealidad | ≤0.5% F.S. |
| Masa | 0.4 kg |
| Nivel de protección | IP64 |
| Temperatura de trabajo | −10 a 80 °C |
| Frecuencia de muestreo | 1000 Hz; el panel de especificaciones del modelo indica ≥1000 Hz |
| Tensión de alimentación | 9–24 VDC por defecto; especificación de suministro del modelo opcional de 48 V |
| Salida de señal | Digital |
| Interfaces de comunicación y protocolos listados, dependientes de la configuración | RS422 / RS485 / Modbus / TCP / UDP / EtherCAT / USB / etc. |
| Especificación del cable | M8, seis núcleos; 6 mm diámetro del cable ; longitud del cable de 5 m |
F.S. denota escala completa.
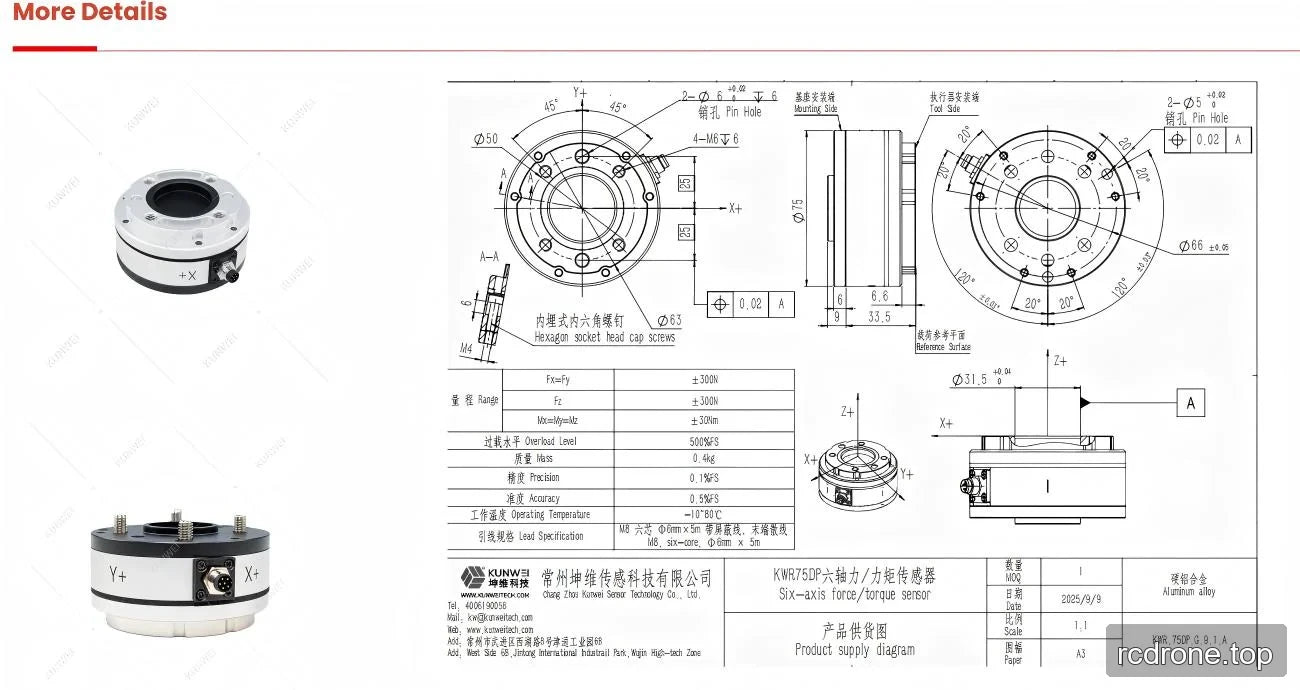
Dimensiones y detalles de montaje
| Ubicación o característica | Dimensión o detalle |
|---|---|
| Pasos axiales de perfil lateral | 6 mm, 9 mm y 6.6 mm en los respectivos pasos |
| Círculos de referencia del lado de montaje | Ø50 mm y Ø63 mm |
| Orificios roscados del lado de montaje | 4 × M6, 6 mm de profundidad |
| Orificios para pasadores del lado de montaje | 2 × Ø5 mm, tolerancia de diámetro +0.02/0 mm, 6 mm de profundidad |
| tolerancia de posición del agujero de pin del lado de montaje | 0.02 relativo al datum A |
| posiciones angulares del lado de montaje | Dos posiciones de 45° |
| dimensiones básicas del lado de montaje | Dos dimensiones de 25 enmarcadas alrededor de la línea central horizontal |
| diámetro del lado de la herramienta | Ø66 ±0.05 mm |
| agujeros de pin del lado de la herramienta | 2 × Ø5 mm, tolerancia de diámetro +0.02/0 mm |
| tolerancia de posición del agujero de pin del lado de la herramienta | 0.02 relativo al datum A |
| espaciado angular del patrón de agujeros del lado de la herramienta | Espaciados repetidos de 20° |
| diámetro de la superficie de referencia | Ø31.5 mm, tolerancia +0.04/0 mm |
| A–A sección detalle | M4 rosca y una dimensión de 6 mm |
| Tipo de sujeción identificado | Pernos de cabeza hexagonal con socket |
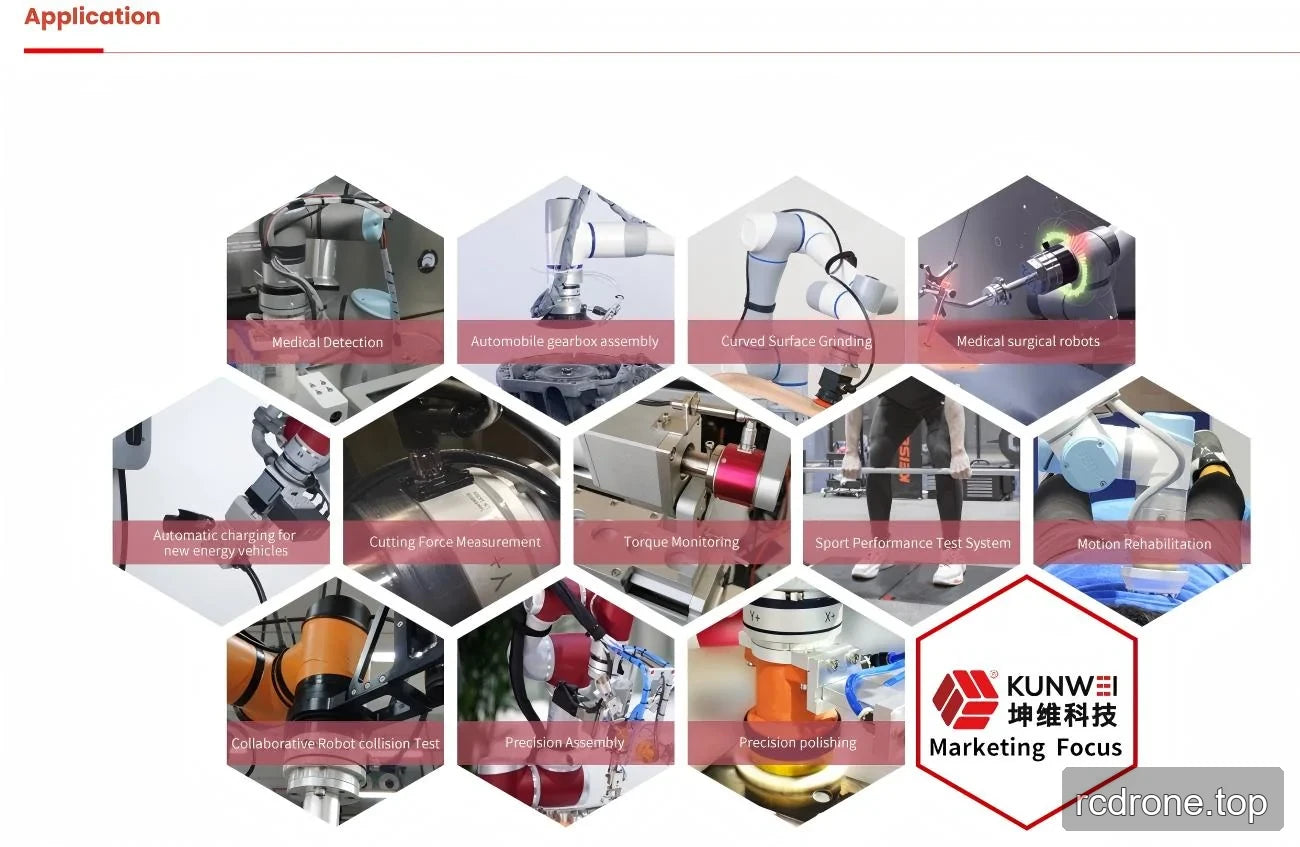
Aplicaciones
- Medición de fuerza de contacto robótico: Mida fuerzas y momentos en un brazo robótico o interfaz de herramienta durante tareas de contacto. La medición de seis ejes captura tanto cargas lineales como cargas de torsión dentro de los rangos de ±300 N y ±30 N·m.
- Pruebas de robots colaborativos, industriales y de servicio: Registre cargas de interacción multi-eje durante el desarrollo y prueba de robots utilizando el sistema de adquisición y cálculo integrado y salida digital.
- Medición de fuerza mecánica en pruebas médicas: Mida fuerzas y momentos en ensamblajes de prueba donde se requiere información de carga de seis ejes.
Documentos
- Dibujo KUNWEI KWR75DP — Dibujo (PDF)
- Serie RS485 Kunwei KWR63 — Manual del usuario (PDF)
- Selección de Sensores de Fuerza de 6 Ejes KUNWEI — Manual (PDF)
Detalles Visuales
Especificaciones y Rendimiento
Dimensiones y Construcción
Ejemplos de Aplicación