


Sensor de fuerza/par de 6 ejes Kunwei Sensing KWR96 Series, diámetro de 96 mm para robots industriales
Sensor de fuerza/par de 6 ejes Kunwei Sensing KWR96 Series, diámetro de 96 mm para robots industriales
Kunwei Sensing
No se pudo cargar la disponibilidad de recogida


Resumen
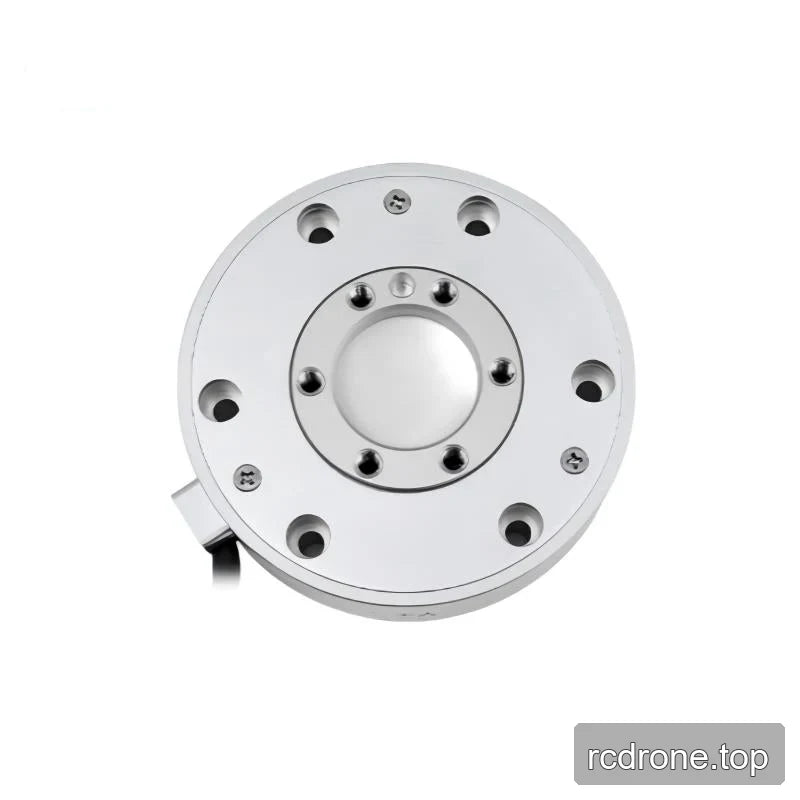
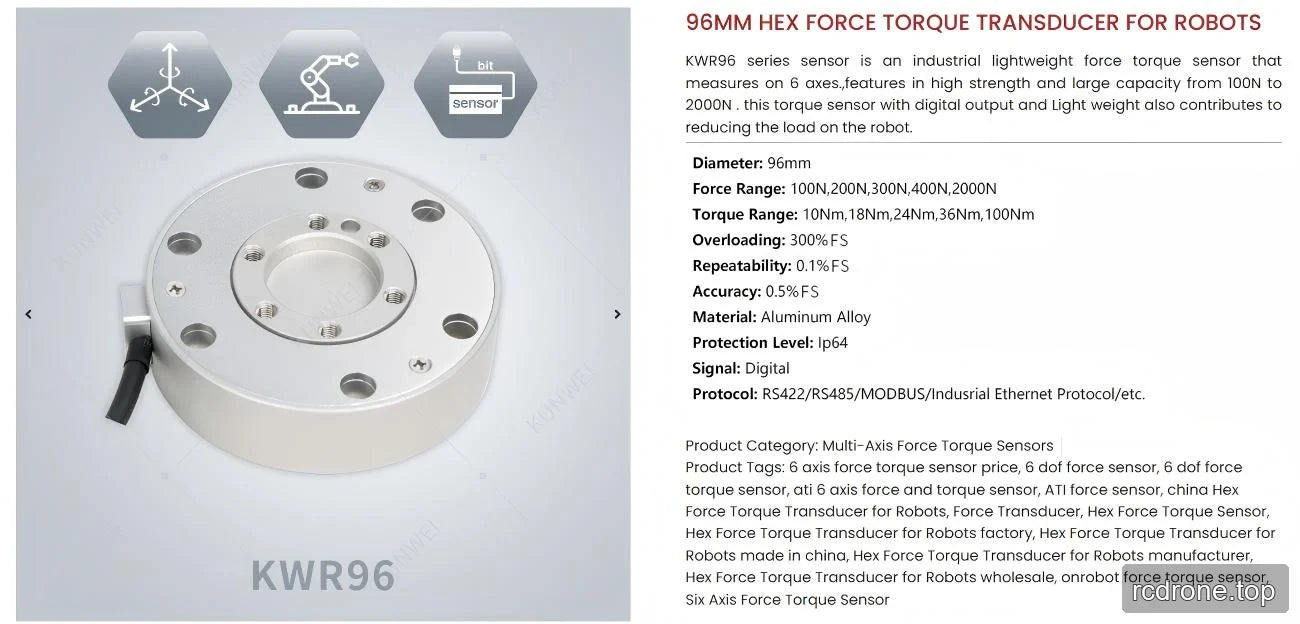
El Kunwei Sensing KWR96 Series es un sensor de fuerza/torque de seis ejes para la detección en robots industriales, midiendo fuerzas Fx, Fy y Fz y torques Mx, My y Mz. Su diámetro de 96 mm y altura de 26 mm permiten la integración mecánica en herramientas robóticas. Seis versiones, KWR96A–KWR96F, ofrecen diferentes rangos de medición, precisión, niveles de sobrecarga y frecuencias de muestreo, permitiendo la selección en función de las cargas y requisitos de medición de la tarea.
Características
- La medición de seis ejes combina tres componentes de fuerza y tres componentes de torque.
- Salida de señal digital con una lista de nivel de serie de interfaces de comunicación serie, CAN, Ethernet y USB.
- Construcción de aleación de aluminio en las seis versiones; KWR96A–KWR96E están anodizadas, mientras que KWR96F está electropulida.
- Todas las versiones tienen un diámetro de 96 mm, altura de 26 mm, rango de suministro de 12–48 VDC y un rango de temperatura de trabajo de −10 a 80 °C.
- KWR96A–KWR96D ofrecen una resolución de 0.03% FS y un nivel de sobrecarga del 300% FS; KWR96E–KWR96F ofrecen rangos de fuerza y par más altos con una resolución de 0.05% FS y un nivel de sobrecarga del 200% FS.
Especificaciones
Comparación de versiones
| Parámetro | Unidad | KWR96A | KWR96B | KWR96C | KWR96D | KWR96E | KWR96F |
|---|---|---|---|---|---|---|---|
| Rango Fx, Fy | N | 100 | 200 | 300 | 400 | 2000 | 3000 |
| Rango Fz | N | 200 | 400 | 600 | 800 | 2000 | 4000 |
| Rango Mx, My | N·m | 10 | 18 | 24 | 36 | 100 | 120 |
| Rango Mz | N·m | 10 | 18 | 24 | 30 | 100 | 120 |
| Diámetro | mm | 96 | 96 | 96 | 96 | 96 | 96 |
| Altura | mm | 26 | 26 | 26 | 26 | 26 | 26 |
| Material | — | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio | Aleación de aluminio |
| Tratamiento de superficie | — | Anodizado | Anodizado | Anodizado | Anodizado | Anodizado | Electropulido |
| Nivel de sobrecarga | % FS | 300 | 300 | 300 | 300 | 200 | 200 |
| Resolución | % FS | 0.03 | 0.03 | 0.03 | 0.03 | 0.05 | 0.05 |
| Repetibilidad | % FS | 0.1 | 0.1 | 0.1 | 0.1 | 0.3 | 0.3 |
| Precisión* | % FS | 0.5 | 0.5 | 0.5 | 0.5 | 3 | 3 |
| Peso | kg | 0.32 | 0.32 | 0.36 | 0.36 | 1.6 | 1.65 |
| Nivel de protección | — | IP64 | IP64 | IP64 | IP64 | IP64 | IP65 |
| Temperatura de trabajo | °C | −10 a 80 | −10 a 80 | −10 a 80 | −10 a 80 | −10 a 80 | −10 a 80 |
| Frecuencia de muestreo | Hz | 1000 | 1000 | 1000 | 1000 | 100 | 1000 |
| Tensión de alimentación* | VDC | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 | 12–48 |
| Interfaz de comunicación | — | RS422 / RS485 / MODBUS / CAN / CANFD / TCP / UDP / EtherCAT / USB, etc. — lista de interfaz a nivel de serie | |||||
FS significa escala completa. La precisión y el voltaje de suministro mantienen sus marcadores de asterisco de origen.
Detalles de Señal y Comunicación
La salida es digital. Las descripciones de comunicación de la serie identifican además Modbus-RTU y Protocolo de Ethernet Industrial. Las interfaces listadas no se identifican como configuraciones seleccionables separadas.
Dimensiones Mecánicas y Detalles de Conexión
La referencia mecánica KWR96 define el lado de la herramienta, el lado de montaje y la superficie de referencia, con direcciones de coordenadas X+, Y+ y Z+.
| Ubicación o parámetro | Dimensión o detalle |
|---|---|
| Diámetro exterior | 96 mm |
| Dimensiones verticales de vista lateral inferior | 25 mm y 26 mm |
| Círculo de agujeros del lado de la herramienta | Diámetro de 78 mm |
| Agujeros roscados del lado de la herramienta | 6 × M5, 10 mm de profundidad |
| Característica de diámetro del lado de la herramienta | Diámetro de 40 mm; tolerancia de concentricidad 0.03 mm en relación con el datum A |
| Agujeros para pasadores del lado de la herramienta | 2 × 5 mm de diámetro, tolerancia de diámetro +0.02/0 mm, 6 mm de profundidad |
| Posición del agujero para pasador del lado de la herramienta | Tolerancia posicional 0.03 mm relativo al datum A |
| Distribución angular del lado de la herramienta | Desplazamientos de 26° |
| Diámetros de agujero sección A–A | 9 mm y 5.5 mm |
| Dimensiones axiales sección A–A | 22 mm y 15 mm |
| Diámetro interno vista lateral | 30 mm nominal |
| Característica de diámetro vista lateral | 48 mm |
| Dimensión axial de característica rehundida | 6 mm |
| Círculo de agujeros del lado de montaje | Diámetro de 78 mm, tolerancia ±0.05 mm |
| Característica de 78 mm de diámetro del lado de montaje | Tolerancia de concentricidad 0.03 mm relativo al datum A |
| Orificios de pin del lado de montaje | 2 × 5 mm de diámetro, tolerancia de diámetro +0.02/0 mm, 6 mm de profundidad |
| Posición del orificio de pin del lado de montaje | Tolerancia posicional 0.03 mm relativo al datum A |
| Distribución angular del lado de montaje | Desplazamientos de 26° y separación de 120° |
| Cable dimensiones de referencia | 6.0 mm de diámetro; 5 m de longitud |
| Precisión de referencia mecánica | 0.1% FS |
Aplicaciones
- Monitoreo de contacto de herramientas de robots industriales: Medir tres componentes de fuerza y tres componentes de torque para caracterizar la carga durante tareas de contacto, en lugar de depender de una única dirección de fuerza.
- Medición de carga y par de herramientas robóticas: Seleccione la versión en función de las cargas esperadas en cada eje. Por ejemplo, KWR96D tiene rangos de 36 N·m en Mx y My, pero un rango de 30 N·m en Mz; KWR96F proporciona 120 N·m en los tres ejes de par.
- Registro de carga variable en el tiempo del robot: Utilice la frecuencia de muestreo específica de la versión al planificar las mediciones: KWR96E está especificado a 100 Hz, mientras que KWR96A–KWR96D y KWR96F están especificados a 1000 Hz.
Documentos
- Serie de Dibujo KUNWEI KWR96 — Dibujo (PDF)
- Serie RS485 Kunwei KWR63 — Manual del Usuario (PDF)
- Kunwei KWR96 RS422 — Manual del Usuario (PDF)
- KUNWEI KWR75 RS422 — Manual del Usuario (PDF)
- Selección de Sensores de Fuerza de 6 Ejes KUNWEI — Manual (PDF)
Preguntas Frecuentes
¿Qué cambios hay entre KWR96A–KWR96F?
Las versiones difieren en rangos de fuerza y par, nivel de sobrecarga, resolución, repetibilidad, precisión, peso, tratamiento de superficie, nivel de protección y frecuencia de muestreo. Diámetro, altura, material, rango de voltaje de suministro y rango de temperatura de trabajo son compartidos.
¿Cada versión muestrea a 1000 Hz?
No. KWR96E está especificado a 100 Hz. KWR96A, KWR96B, KWR96C, KWR96D y KWR96F están especificados a 1000 Hz.
¿Son los rangos de torque idénticos en cada eje?
Son idénticos en Mx, My y Mz para KWR96A, KWR96B, KWR96C, KWR96E y KWR96F. KWR96D tiene un rango de 36 N·m en Mx y My y un rango de 30 N·m en Mz.
Detalles Visuales
Especificaciones y Rendimiento
Dimensiones y Construcción

Ejemplos de Aplicación




