


Hiwonder LeRobot SO-ARM101 Brazo Robótico de 6 Ejes de Código Abierto para VLA y Aprendizaje por Imitación
Hiwonder LeRobot SO-ARM101 Brazo Robótico de 6 Ejes de Código Abierto para VLA y Aprendizaje por Imitación
Hiwonder
No se pudo cargar la disponibilidad de recogida


Resumen
El Hiwonder LeRobot SO-ARM101 es una plataforma de brazo robótico líder-seguidor de código abierto y 6 ejes para la programación de inteligencia incorporada, aprendizaje por imitación y desarrollo de modelos VLA. La integración de LeRobot de Hugging Face conecta la teleoperación y la recopilación de datos multimodales con el entrenamiento y despliegue de modelos. El bus de codificadores magnéticos servos proporciona retroalimentación de posición, mientras que una configuración de doble cámara soportada combina percepción a corta distancia y del espacio de trabajo. Elija el Kit DIY sin ensamblar o las opciones de Kit ensamblado Starter, Standard y Advanced.
Características
Teleoperación Líder-Seguidor y Aprendizaje por Imitación
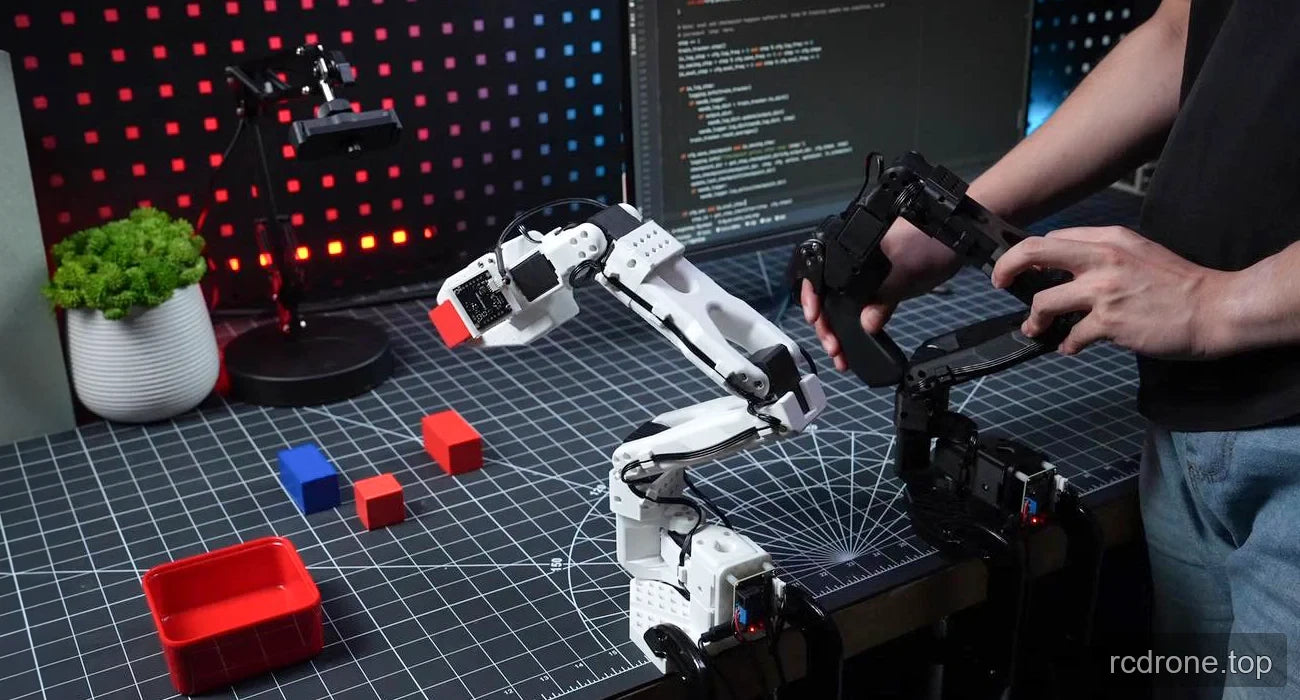
La estructura líder-seguidor soporta teleoperación, control colaborativo y recopilación simultánea de datos de operación multimodal. Los movimientos demostrados pueden convertirse en datos de entrenamiento para aprender acciones de agarre de objetos y trayectorias de movimiento.
- Recoger demostraciones: guiar el brazo líder para controlar al seguidor y registrar datos de operación multimodal.
- Entrenar modelos: subir datos a través del flujo de trabajo de Hugging Face y utilizar su proceso de entrenamiento de modelo de imitación con un solo clic para convertir demostraciones en habilidades aprendidas. Se apoyan temas de aprendizaje como el entrenamiento de modelos ACT y el desarrollo de VLA multimodal de extremo a extremo.
- Desplegar y ejecutar: utilizar el flujo de trabajo de despliegue con un solo clic soportado para ejecutar modelos entrenados en el brazo para la ejecución autónoma de acciones aprendidas y experimentos en la adaptación de tareas a cambios ambientales.
Visión de Doble Cámara
La configuración de doble cámara soportada combina una cámara montada en el brazo con una cámara separada en un soporte de escritorio ajustable. Estos puntos de vista complementarios apoyan la visión AI, el reconocimiento de características y la recolección de datos.
- Visión Primaria: la cámara montada en el brazo captura la posición del objetivo y la textura de la superficie a corta distancia para la coordinación mano-ojo y la recolección de datos de características finas.
- Visión Terciaria: la cámara externa proporciona conciencia global del espacio de trabajo, escaneo ambiental en tiempo real y construcción de modelos para responder a cambios externos durante la ejecución de tareas.
- Soporte de cámara: se admite la imagen de gran angular HD. Las especificaciones de la cámara del Kit Avanzado y las piezas de montaje incluidas se enumeran por separado a continuación.
Servos de Encoder Magnético y Control de Movimiento
El brazo utiliza seis servos de bus de auto-retroalimentación de encoder magnético desarrollados internamente, con IDs 1–6, una base giratoria y articulaciones articuladas. El control de posición trapezoidal introduce aceleración y desaceleración en lugar de comandos de posición directos sin rampas.Un sensor de ángulo magnético de 12 bits reemplaza la retroalimentación del potenciómetro mecánico y proporciona retroalimentación de codificador de 360°.
El diseño de detección magnética se describe como compacto y resistente a vibraciones, con beneficios de fiabilidad y vida útil. Diferentes engranajes sirven a los dos roles del brazo: el brazo principal utiliza un engranaje de 1:147 para una respuesta rápida y un control fino, mientras que el brazo seguidor utiliza una reducción de 1:345 para estabilidad de par y posicionamiento.
Diseño Estructural y Materiales
Estructuras de líder y seguidor distintas utilizan juntas críticas reforzadas y áreas de carga para reducir los espacios de movimiento y mejorar la precisión de posicionamiento. El cableado optimizado y los diseños de juntas reducen la interferencia potencial y el retraso de movimiento. Los componentes estructurales de PLA de alta resistencia han reforzado y engrosado áreas clave para mejorar la resistencia a la fatiga y la resistencia a la deformación. Las mejoras de hardware mantienen el enfoque de diseño y licencia de código abierto del proyecto.
BusLinker V3.0 Configuración de PC
La placa de depuración de servos Hiwonder BusLinker V3.0 funciona con software dedicado para PC para escaneo de servos, configuración de parámetros, monitoreo de estado, control de trayectoria y ajuste de configuraciones de movimiento y seguridad.
- Gestión Modular: el escaneo con un clic genera una interfaz modular; los parámetros de comunicación configurables dinámicamente y el ajuste automático de la velocidad de baudios soportan el control centralizado de múltiples servos.
- Retroalimentación de Parámetros en Tiempo Real: el muestreo de alta frecuencia y un motor de retroalimentación en tiempo real monitorean y visualizan el movimiento del servo.
- Configuraciones de Servo Personalizables: programa modos de movimiento y lógica de control, incluyendo parámetros de control, límites de seguridad y estrategias de retroalimentación.
Hugging Face LeRobot y Recursos de Desarrollo
Hugging Face LeRobot es un ecosistema de robótica de código abierto con una biblioteca de Python y una plataforma de intercambio de modelos. Sus herramientas, conjuntos de datos y modelos preentrenados apoyan el desarrollo de aprendizaje por imitación y aprendizaje por refuerzo. El proyecto SO-ARM101 pone a disposición diseños mecánicos, código, modelos preentrenados y bibliotecas de algoritmos como recursos de desarrollo de código abierto.
La integración de SO-ARM101 apoya el uso y despliegue directo de conjuntos de datos, modelos preentrenados y algoritmos de LeRobot. Los recursos incluyen una biblioteca de tutoriales de LeRobot, la Comunidad de Hugging Face LeRobot, un repositorio de GitHub y el Hub de Modelos de Hugging Face LeRobot. Las instrucciones paso a paso cubren la configuración hasta el despliegue, con acceso a algoritmos actualizados y optimizaciones de marco para mantener el desarrollo alineado con las actualizaciones de LeRobot.
Especificaciones
| Parámetro | Especificación o alcance |
|---|---|
| Marca | Hiwonder |
| Modelo | LeRobot SO-ARM101 |
| Tipo de producto | Plataforma robótica de brazo seguidor de código abierto |
| Ejes | 6 |
| Disposición de servos | Seis servos de bus de auto-retroalimentación con encoder magnético; IDs 1–6 |
| Alimentación de servos | 12 V |
| Par de servo especificado | 30 kg·cm a 12 V; también etiquetado como “30KG” |
| Sensor de ángulo | Sensor de ángulo magnético de 12 bits en lugar de un potenciómetro mecánico |
| Retroalimentación del encoder | Retroalimentación de encoder magnético de 360° |
| Algoritmo de control de posición | Control trapezoidal con aceleración y desaceleración |
| Engranaje del brazo principal | Relación de engranaje 1:147 |
| Engranaje del brazo seguidor | Relación de reducción 1:345 |
| Protocolo de servo | Protocolo de servo SO-ARM101; integración del ecosistema LeRobot |
| Disposición mecánica | Base giratoria, juntas articuladas y estructuras de líder/seguidor distintas |
| Materiales estructurales | PLA de alta resistencia; áreas clave reforzadas y engrosadas |
| Configuración de visión soportada | Visión primaria montada en el brazo y visión terciaria externa con soporte ajustable |
| Soporte de aprendizaje y control | Teleoperación líder-seguidor, recolección de datos multimodal, aprendizaje por imitación de extremo a extremo, entrenamiento ACT y desarrollo de VLA multimodal |
| Ecosistema de desarrollo | Hugging Face LeRobot; SDK de controlador de movimiento dedicado |
Precaución del Bus de Servos
No utilice instrucciones PING de difusión cuando múltiples servos están conectados al bus.
Opciones de Kit
| Selección | Estado de ensamblaje |
|---|---|
| Kit DIY / No ensamblado | No ensamblado |
| Kit de inicio / Ensamblado | Ensamblado |
| Kit estándar / Ensamblado | Ensamblado |
| Kit avanzado / Ensamblado | Ensamblado; incluye componentes impresos en 3D ensamblados |
Aplicaciones
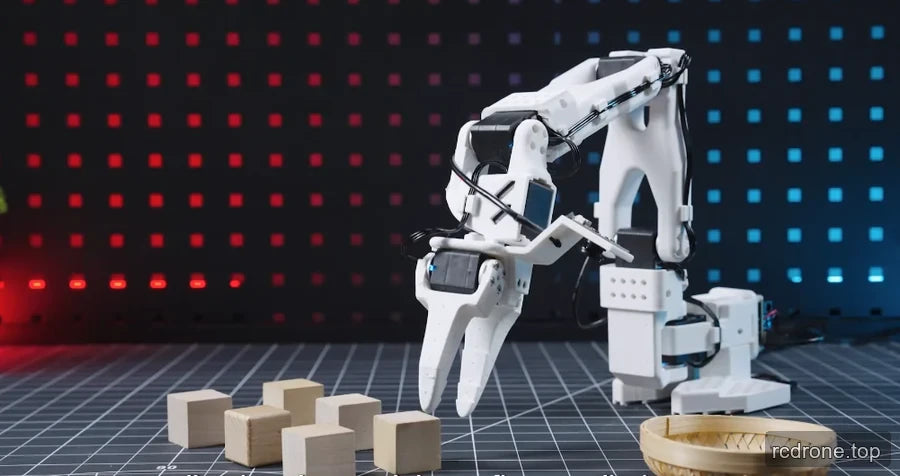
- Experimentos de manipulación en escritorio: demostrar la toma de bloques de colores o de madera, manejar objetos geométricos y clasificar objetos en contenedores o cestas, luego usar demostraciones grabadas para desarrollar acciones aprendidas.
- Manipulación guiada por visión: combina la captura de objetivos a corta distancia y texturas con una vista del espacio de trabajo externo para estudiar la coordinación mano-ojo y la percepción ambiental.
- Investigación de aprendizaje por imitación y VLA: recopila demostraciones de líder-seguidor, entrena políticas y despliega comportamientos aprendidos a través del flujo de trabajo de LeRobot. La plataforma también apoya la exploración de métodos de aprendizaje por refuerzo.
- Instrucción de programación de robótica: utiliza demostraciones prácticas con brazos para enseñar lógica de control, trayectorias de movimiento y la conexión entre el movimiento físico y un modelo de brazo en pantalla.
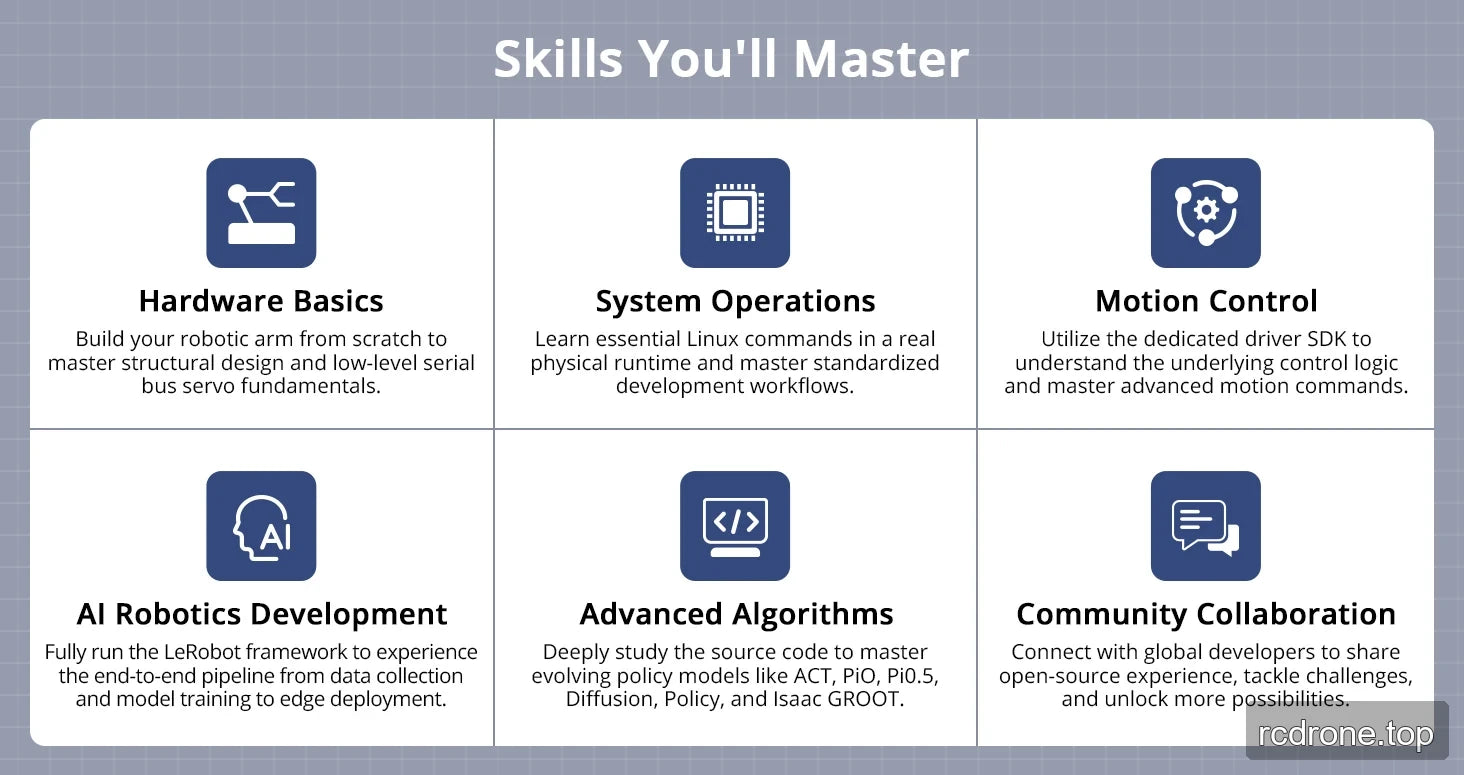
- Aprendizaje de hardware y sistemas: construye el brazo DIY desde cero mientras estudias el diseño estructural y los fundamentos del bus serie de bajo nivel; practica comandos esenciales de Linux en un tiempo de ejecución físico y flujos de trabajo de desarrollo estandarizados.
- Desarrollo de control de movimiento: utiliza el SDK de controlador dedicado para estudiar la lógica de control y los comandos de movimiento avanzados.
- Desarrollo de IA y estudio de código de políticas: trabaja a través de la recopilación de datos, entrenamiento de modelos y despliegue en el borde, con temas de estudio de código fuente etiquetados como ACT, Pi0, Pi0.5, Difusión, Política e Isaac GROOT.
- Colaboración de código abierto: comparte experiencia de implementación y trabaja en desafíos de desarrollo robótico con la comunidad de desarrolladores de LeRobot.
Qué incluye
Kit Avanzado / Ensamblado
La siguiente lista de empaque se aplica específicamente a la opción de Kit Avanzado / Ensamblado, que incluye componentes impresos en 3D ensamblados.
FAQ
¿Qué opciones requieren ensamblaje?
El Kit DIY / opción no ensamblada requiere ensamblaje.Las selecciones Starter, Standard y Advanced están etiquetadas como Ensambladas.
¿El Kit Avanzado incluye tanto brazos como cámaras?
Sí. La lista de empaque del Kit Avanzado incluye un brazo líder SO-ARM101, un brazo seguidor, una cámara HD de 300K píxeles y una cámara HD de gran angular de 2 MP, junto con las piezas de montaje mencionadas anteriormente.
¿Cuál es la diferencia entre los dos puntos de vista de visión?
La Visión Primaria utiliza una cámara montada en el brazo para la captura de objetivos a corta distancia y la coordinación mano-ojo. La Visión Terciaria utiliza una cámara externa en un soporte ajustable para una vista global del espacio de trabajo.
¿Significa la retroalimentación del codificador de 360° que cada articulación rota continuamente?
No se proporciona especificación de rotación continua de la articulación. El valor de 360° describe la retroalimentación del codificador magnético, no un rango de desplazamiento mecánico declarado para cada articulación.
¿Qué precaución se aplica al comunicarse con múltiples servos?
No envíe instrucciones de PING de difusión cuando múltiples servos están conectados al bus.
Guía de Configuración
| Kit | Equipo de ensamblaje y visión |
|---|---|
| Kit de bricolaje / No ensamblado | Kit de hardware no ensamblado sin componentes estructurales impresos en 3D o cámaras. Imprima los diseños estructurales suministrados antes del ensamblaje; siga la lista de empaque de hardware de bricolaje. |
| Kit de Inicio / Ensamblado | Componentes de líder/seguidor impresos en 3D ensamblados; no se incluye cámara de visión. |
| Kit Estándar / Ensamblado | Brazos ensamblados y cámara de visión principal; no hay cámara de escena externa. |
| Kit Avanzado / Ensamblado | Brazos ensamblados, cámara de visión primaria y cámara de escena externa con soporte ajustable para la recolección de datos en vista dual. |
Los componentes estructurales impresos en 3D están incluidos con los kits ensamblados. Los paneles de comparación de kits y de embalaje individual a continuación definen los accesorios suministrados con cada selección. Un ordenador o espacio de demostración representado no es un ordenador suministrado.
Especificaciones técnicas y referencias de configuración
| Marca | Hiwonder | ||
| Producto | Brazo robótico inteligente de código abierto SO-ARM101 | ||
| Material del producto | PLA (Ácido Poliláctico) | ||
| Tamaño | Brazo líder: 111 × 239 × 525 mm | Brazo seguidor: 111 × 173 × 532 mm | Soporte de cámara: 166 × 258 × 527 mm |
| Peso | Brazo líder: 697g | Brazo seguidor: 704g | Soporte de cámara: 1178g |
| Servo | Servo de bus HX-10HM ×6 | Servo de bus HX-30HM ×6 | / |
| Controlador | BusLinker V3.0 Placa de depuración de servo | ||
| Cámara | Cámara gran angular HD de 300K píxeles (480P), cámara gran angular HD de 2MP (1080P) | ||
| Fuente de alimentación | 12V 5A (DC4.0*1.7) | ||
| Sistema operativo | Windows / Ubuntu | ||
| Método de comunicación | Puerto serie USB | ||
| Herramientas de programación | Python | ||
| Peso del paquete & Dimensiones | Kit DIY: 5.23kg, 512 × 240 × 225 mm Kit de inicio: 4.33kg, 512 × 240 × 225 mm Kit estándar: 4.38kg, 512 × 240 × 225 mm Kit avanzado: 5.6kg, 512 × 240 × 225 mm |
| Artículo | Especificación | ||
| Marca | Hiwonder | ||
| Producto | Brazo Robótico Inteligente de Código Abierto SO-ARM101 | ||
| Material del producto | PLA (Ácido Poliláctico) | ||
| Tamaño | Brazo líder: 111 × 239 × 525 mm | Brazo seguidor: 111 × 173 × 532 mm | Soporte de cámara: 166 × 258 × 527 mm |
| Peso | Brazo líder: 697g | Brazo seguidor: 704g | Soporte de cámara: 1178g |
| Servo | Servo de bus HX-10HM ×6 | Servo de bus HX-30HM ×6 | / |
| Controlador | BusLinker V3.0 Placa de depuración de servo | ||
| Cámara | Cámara gran angular HD de 300K píxeles (480P), cámara gran angular HD de 2MP (1080P) | ||
| Fuente de alimentación | 12V 5A (DC4.0*1.7) | ||
| Sistema operativo | Windows / Ubuntu | ||
| Método de comunicación | Puerto serie USB | ||
| Herramientas de programación | Python | ||
| Peso del paquete & Dimensiones | Kit DIY: 5.23kg, 512 × 240 × 225 mm Kit de inicio: 4.33kg, 512 × 240 × 225 mm Kit estándar: 4.38kg, 512 × 240 × 225 mm Kit avanzado: 5.6kg, 512 × 240 × 225 mm |
Detalles Visuales
Características y Diseño


Vistas del Producto

Ejemplos de Aplicación

Detalles adicionales del producto




Especificaciones y Rendimiento


Contenido del Paquete



