Motor actuador de articulación integrado planetario LinkDynamics P50, 48 V CAN/CAN FD, relación de engranaje 36:1
Motor actuador de articulación integrado planetario LinkDynamics P50, 48 V CAN/CAN FD, relación de engranaje 36:1
LinkDynamics
Precio habitual
$366.00 USD
Precio habitual
Precio de venta
$366.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida
Resumen
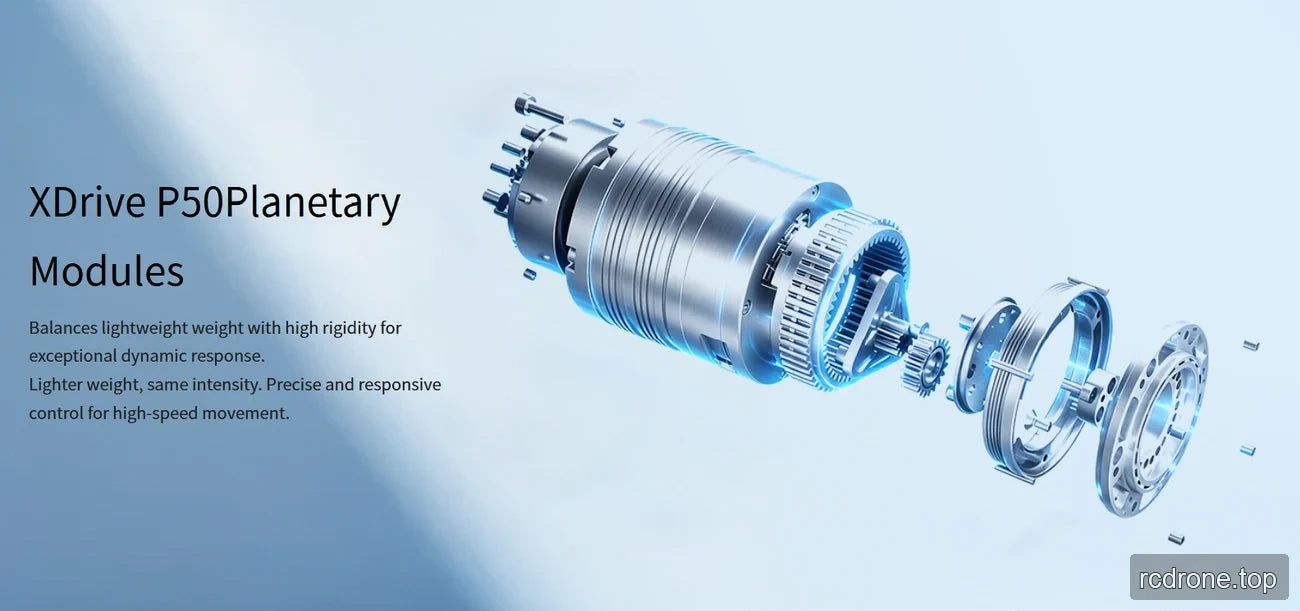
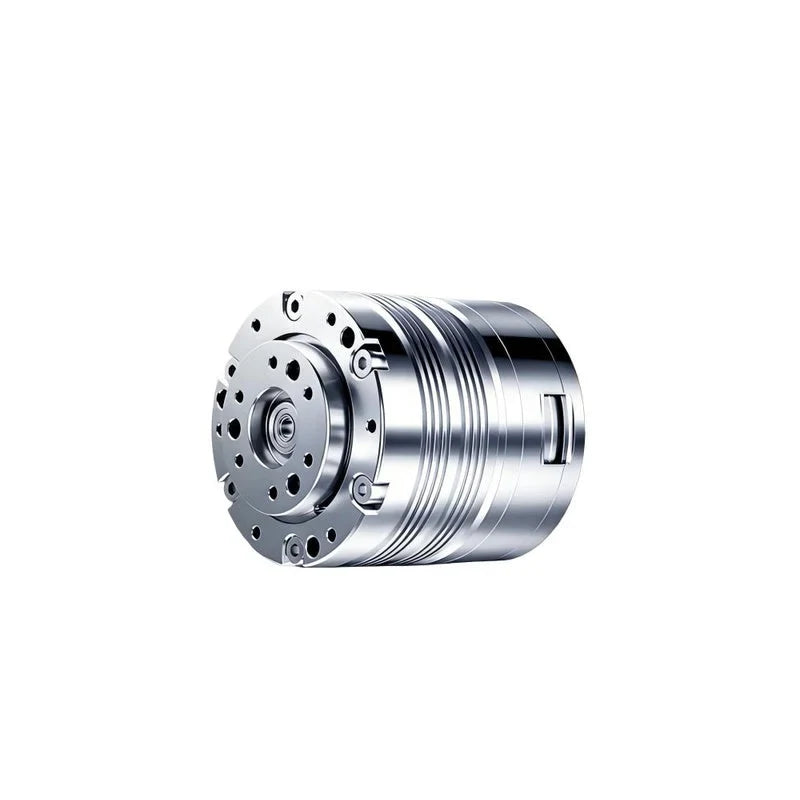
El motor LinkDynamics P50 motor es un motor de accionamiento de articulación robótica de 48 V con una relación de engranaje de 36:1, comunicación CAN/CAN FD y un encoder magnético dual de 14 bits.
Características
- Relación de engranaje 36:1
- Comunicación CAN/CAN FD
- Encoder magnético dual de 14 bits
- Retroceso del reductor de 12 arcmin
Especificaciones
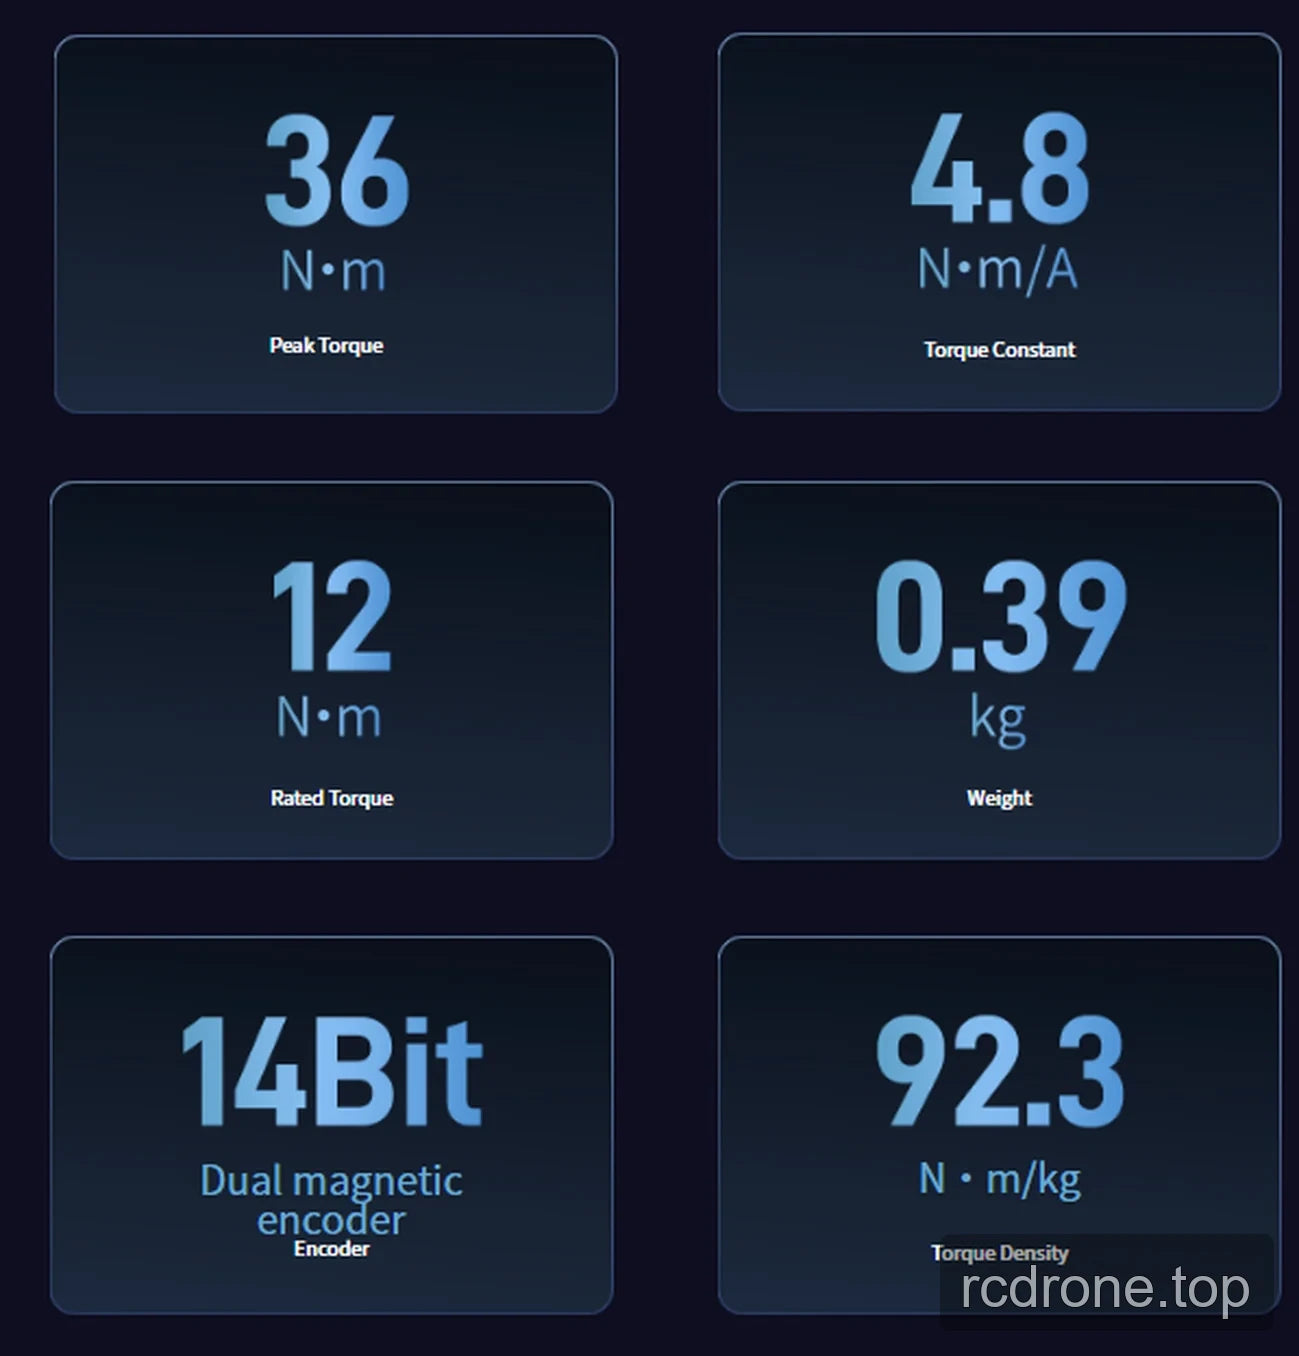
| Parámetro | P50 |
|---|---|
| Relación de engranaje | 36 |
| Tensión nominal | 48 V |
| Corriente de fase nominal | 2.5 A |
| Potencia Nominal | 135 W |
| Velocidad Nominal | 77 rpm |
| Par Nominal | 12 Nm |
| Velocidad Máxima | 87 rpm |
| Corriente de Fase Máxima | 7.5 A |
| Par Máximo | 36 Nm |
| Eficiencia del Motor | 72% |
| Constante de Par | 4.8 Nm/A |
| Juego del Reductor | 12 arcmin |
| Comunicación | CAN/CAN FD |
| Encoder | Encoder Magnético Doble 14Bit |
| Peso | 0.39 kg |
| Densidad de Torque | 92.3 Nm/kg |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Documentos
- EYOU CANable — Manual del usuario (PDF)
- LinkDynamics P50 Dibujo — Dibujo (PDF)
- EYOU UART Módulo de depuración — Manual del usuario (PDF)
Detalles Visuales
Ejemplos de Aplicación
Detalles Adicionales del Producto
Vistas del Producto
Especificaciones y Rendimiento
Características y Diseño