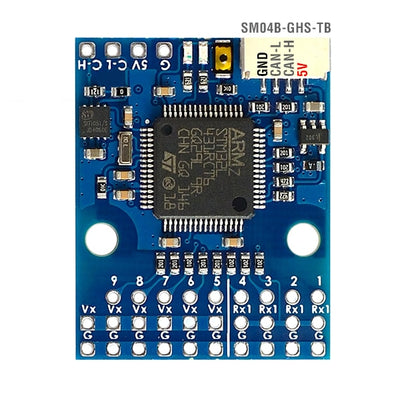
Placa Adaptadora de Distribución de Energía y Bus CAN para Articulación Robótica Planetaria XT30U-F a XT30PW
Placa Adaptadora de Distribución de Energía y Bus CAN para Articulación Robótica Planetaria XT30U-F a XT30PW
EYOU
No se pudo cargar la disponibilidad de recogida


Descripción
La Placa Adaptadora de Distribución de Potencia de Robot Planetario & CAN Bus simplifica el cableado de potencia y comunicación en sistemas robóticos de múltiples articulaciones. Disponible en configuraciones de 1 a 1 y de 1 a 4, proporciona una solución de conexión compacta para módulos de articulación planetaria compatibles.
La placa combina conexiones de potencia XT30 con una interfaz de comunicación CAN, ayudando a organizar el cableado y simplificar el ensamblaje y mantenimiento en proyectos robóticos.
Características Clave
- Dos configuraciones: Elija 1 a 1 para una conexión directa o 1 a 4 para múltiples ramas de conexión.
- Adaptador de potencia XT30: Formato de conexión XT30U-F a XT30PW.
- Interfaz de comunicación CAN: Conexiones etiquetadas como CAN_H, CAN_L y GND.
- Diseño compacto de PCB: Ayuda a mantener el cableado de las juntas organizado.
- Aplicaciones de juntas robóticas: Diseñado para módulos de juntas planetarias compatibles y ensamblajes robóticos de múltiples juntas.
Especificaciones
| Artículo | Detalles |
|---|---|
| Tipo de Producto | Adaptador de Distribución de Energía & CAN Bus |
| Aplicación Prevista | Cableado de Juntas de Robot Planetario |
| Configuraciones Disponibles | 1-a-1 / 1-a-4 |
| Conexión de Energía | XT30U-F a XT30PW |
| Interfaz de Comunicación | CAN Bus |
| Etiquetas de Terminal CAN | CAN_H / CAN_L / GND |
Qué Incluye
- 1 × Adaptador de Distribución de Energía & CAN Bus en la configuración seleccionada
Notas
Confirme la compatibilidad del conector, la asignación de pines, el voltaje de suministro y los requisitos de corriente antes de la instalación.Seleccione la configuración adecuada para su diseño de cableado de juntas.