


Motor reductor planetario SteadyWin GIM3510-8 — 24V (12–40V), 31W, relación 8:1, CAN, codificador de 14 bits, IP54
Motor reductor planetario SteadyWin GIM3510-8 — 24V (12–40V), 31W, relación 8:1, CAN, codificador de 14 bits, IP54
SteadyWin
Precio habitual
$96.00 USD
Precio habitual
Precio de venta
$96.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


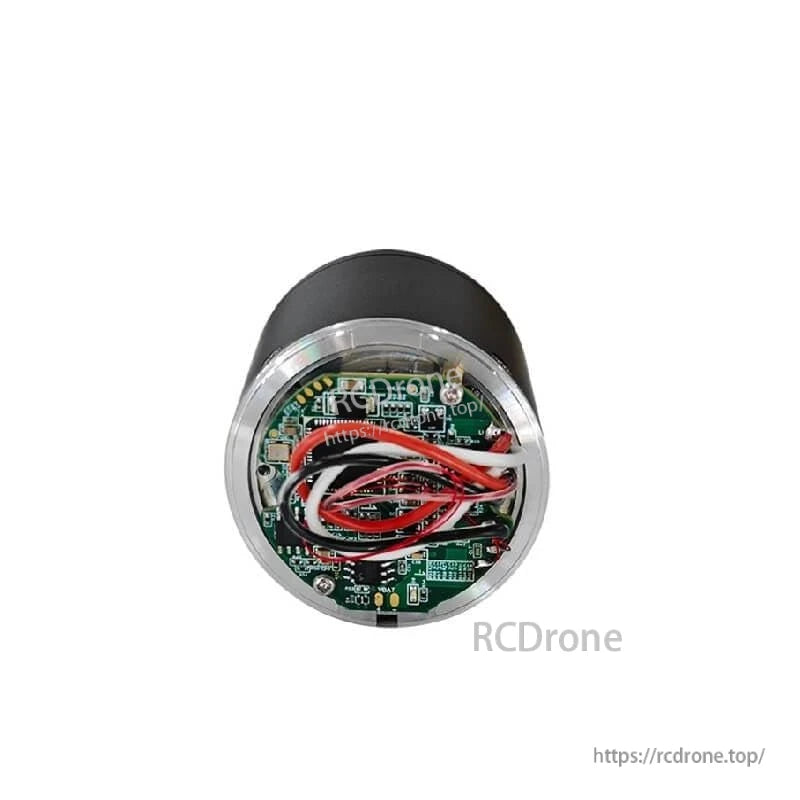
Resumen
El motor reductor planetario SteadyWin GIM3510-8 es un motor de robot compacto diseñado para aplicaciones robóticas que requieren reducción integrada, retroalimentación de encoder y comunicación CAN. El GIM3510-8 combina una caja de engranajes planetaria 8:1 con un motor sin escobillas integrado y un encoder para ofrecer un par y velocidad controlados para robots humanoides, brazos robóticos, exoesqueletos y pequeñas articulaciones de AGV/cuadrúpedos.
Características clave
- Reductor planetario integrado (8:1) con engranajes de ALU y bajo retroceso (15 arcmin).
- Comunicación CAN incorporada y encoder de 14 bits para control en bucle cerrado; se admite un segundo encoder.
- Amplio rango de suministro: nominal 24 V (rango de 12–40 V); compatible con el modelo de controlador GDZ34.
- Factor de forma compacto y bajo peso para articulaciones de robot con espacio limitado (Diámetro 46 x 46.5 mm sin controlador).
- Protección IP54 y amplio rango de temperatura de funcionamiento: -20°C a +80°C.
Especificaciones Técnicas
| Parámetro | Valor |
|---|---|
| Modelo | GIM3510-8 |
| Modelo del Controlador | GDZ34 |
| Tensión Nominal | 24 V (rango de 12-40V) |
| Potencia | 31 W |
| Par Nominal | 1.4 Nm |
| Par de Estancamiento | 6 Nm |
| Velocidad Nominal después de la Reducción | 120 RPM |
| Velocidad Máxima después de la Reducción | 560 RPM |
| Corriente Nominal | 1.3 A |
| Corriente de Estancamiento | 25.3 A |
| Resistencia de Fase | 0.48 Ohm |
| Inductancia de Fase | 0.31 mH |
| Constante de Velocidad | 23.53 rpm/V |
| Constante de Par | 0.32 Nm/A |
| Número de Pares de Polos | 7 Pares |
| Relación de Transmisión | 8:1 |
| Tipo de Engranaje | Planetario |
| Material del Engranaje Reductor | ALU |
| Juego del Engranaje Reductor | 15 arcmin |
| Peso del Motor (sin Controlador) | 247 g |
| Peso del Motor (con Controlador) | 259 g |
| Tamaño (sin Controlador) | Dia46 x 46.5 mm |
| Tamaño (con Controlador) | Dia46 x 51.5 mm |
| Carga Axial Máxima | 75 N |
| Carga Radial Máxima | 300 N |
| Ruido | <60 dB |
| Comunicación | CAN |
| Segundo Encoder | SÍ |
| Grado de Protección | IP54 |
| Temperatura de Operación | -20°C a +80°C |
| Resolución del Encoder | 14 Bit | Soporte de Encoder Separado | NO |
| Soporte de Freno Personalizado | SÍ |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Para consultas de servicio al cliente y técnicas, contacte [email protected].


