Motor reductor planetario SteadyWin GIM6010-8 — 252W, engranaje planetario 8:1, 5 N*m par nominal, CAN & Tipo-C, IP54 para robótica
Motor reductor planetario SteadyWin GIM6010-8 — 252W, engranaje planetario 8:1, 5 N*m par nominal, CAN & Tipo-C, IP54 para robótica
SteadyWin
Precio habitual
$85.00 USD
Precio habitual
Precio de venta
$85.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
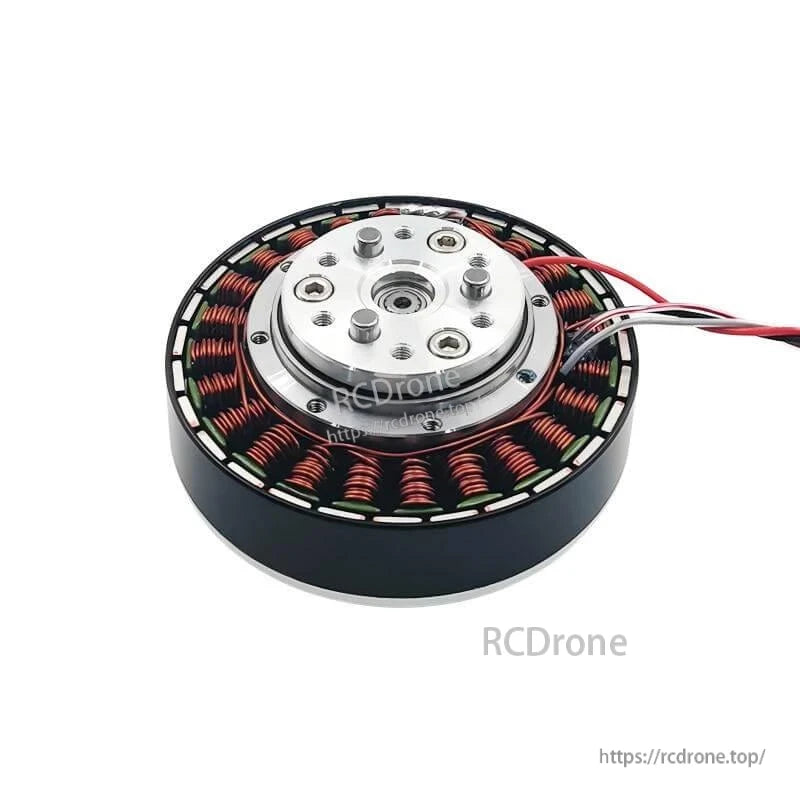
El motor reductor planetario SteadyWin GIM6010-8 es un conjunto de motor reductor compacto e integrado para robótica y sistemas automatizados. La unidad combina un reductor planetario 8:1 con un motor sin escobillas y soporta operación de controlador integrado (SDC104), proporcionando 252W de potencia continua, 5 N*m de par nominal y comunicación a través de CAN y Type-C.
Para soporte técnico y de ventas, contacte: [email protected]
Características Clave
- Reductor planetario integrado (relación de engranaje 8:1) con engranajes de acero y retroceso de 15 arcmin.
- Modelo de controlador: SDC104 (soporta comunicación CAN y Type-C).
- Tensión nominal 24V (rango de operación 12–56V); potencia nominal 252W.
- Par nominal 5 N*m, par de bloqueo 11 N*m; velocidad nominal después de la reducción 120 RPM, máx. 420 RPM.
- Encoder: resolución de 16 bits; segundo encoder disponible; soporte de encoder separado: NO.
- Rango de temperatura de operación -20°C a +80°C y clasificación de protección IP54.
- Cargas mecánicas: max axial 200 N, max radial 800 N; ruido <60 dB.
- Soporte de freno personalizado: SÍ.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo | GIM6010-8 |
| Modelo del controlador | SDC104 |
| Tensión nominal | 24V (Rango de 12~56V) |
| Potencia | 252W |
| Par nominal | 5 N*m |
| Par de bloqueo | 11 N*m |
| Velocidad nominal después de la reducción | 120 RPM |
| Velocidad máxima después de la reducción | 420 RPM |
| Corriente nominal | 10.5 A |
| Corriente de Establecimiento | 23.4 A |
| Resistencia de Fase | 0.42 Ohm |
| Inductancia de Fase | 0.34 mH |
| Constante de Velocidad | 17.5 rpm/v |
| Constante de Par | 0.47 N*m/A |
| Número de Pares de Polos | 14 Pares |
| Relación de Transmisión | 8:1 |
| Tipo de Engranaje | Planetario |
| Material del Engranaje Reductor | ACERO |
| Juego del Engranaje Reductor | 15 arcmin |
| Peso del Motor (sin Controlador) | 370 g |
| Peso del Motor (con Controlador) | 388 g |
| Tamaño (sin Controlador) | Dia80 x 29.5 mm |
| Tamaño (con controlador) | Dia80 x 40 mm |
| Carga axial máxima | 200 N |
| Carga radial máxima | 800 N |
| Ruido | <60 dB |
| Comunicación | CAN &y Tipo-C |
| Segundo codificador | SÍ |
| Grado de protección | IP54 |
| Temperatura de funcionamiento | -20°C a +80°C |
| Resolución del codificador | 16 Bit |
| Soporte de codificador separado | NO |
| Soporte de freno personalizado | SÍ |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU