Controlador de vuelo TBS Lucid FC Freestyle 20x20, giroscopio ICM-42688P, 6 UART, 3S-6S
Controlador de vuelo TBS Lucid FC Freestyle 20x20, giroscopio ICM-42688P, 6 UART, 3S-6S
TBS
No se pudo cargar la disponibilidad de retiro


Resumen
El TBS Lucid FC Freestyle 20x20 Controlador de Vuelo es un controlador de vuelo 20x20 diseñado para construcciones de drones de carreras y freestyle. Utiliza un giroscopio ICM-42688P, un MCU AT32F435RMT7 que funciona a 288MHz, seis UARTs, 8 MB de flash blackbox y conexiones plug-and-play para ESCs compatibles y el sistema digital DJI O3.
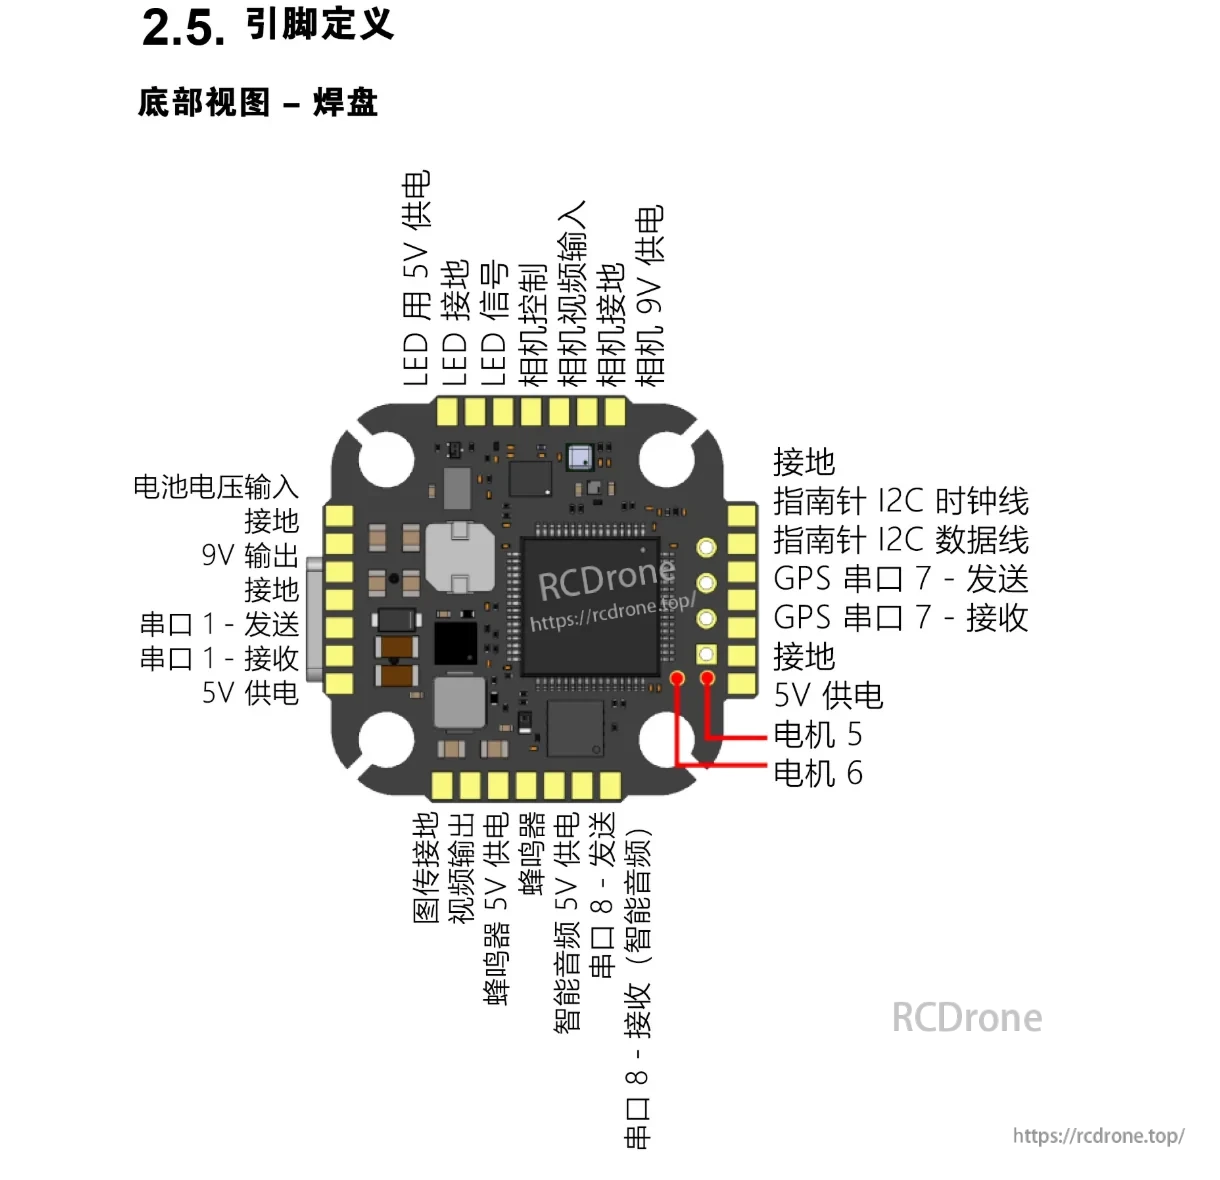
El controlador de vuelo es compatible con ESCs 20x20 y soporta conexiones de ESC 4-en-1 utilizando el estándar de conector Betaflight. Está diseñado para los ecosistemas TBS Crossfire y TBS Tracer, mientras que también soporta otros receptores de radio. Los pads de soldadura auxiliares están dispuestos para una instalación práctica en marcos de drones compactos.
Características Clave
- Giroscopio ICM-42688P para la versión Freestyle.
- MCU AT32F435RMT7 con un reloj de 288MHz.
- Seis UARTs y 8 MB de flash blackbox.
- Conexiones plug-and-play FC-a-ESC y DJI O3.
- Interfaz USB-C, conector ESC, botón de arranque, LED de estado, interfaz de receptor e interfaz de video HD.
- Cuatro salidas de motor con telemetría y detección de corriente.
- Salidas BEC de 9V y 5V.
- Las muestras de producción temprana tenían las marcas de serigrafía RX y TX de UART3 invertidas. Las unidades de producción corregidas utilizan las marcas adecuadas.
Especificaciones
| MCU | AT32F435RMT7, 288MHz |
|---|---|
| Giroscopio | ICM-42688P |
| Salidas de motor | 4 motores con telemetría y sensor de corriente |
| BEC | 9V, 2.5A; 5V, 2A |
| OSD | AT7456E |
| Blackbox | 8 MB |
| UARTs | 6: UART1, UART3, UART4, UART5, UART7, UART8 |
| Tensión de entrada | 3S-6S |
| Tamaño de la placa | 31mm x 29mm |
| Patrón de montaje | 20mm x 20mm |
| Peso | 4.51g |
Asignación de puerto predeterminada y recomendada
- UART2: telemetría ESC
- UART3: unidad de aire DJI O3
- UART4: SBus DJI O3
- UART5: receptor CRSF
- UART7: GPS
- UART8: SmartAudio
Configuración documentada del controlador de vuelo
- Orientación de la placa Betaflight: Roll 180 grados, Pitch 0 grados, Yaw 90 grados.
- Primera dirección del giroscopio: en el sentido de las agujas del reloj, 0 grados.
- Alineación MAG: predeterminada.
- Sensor de voltaje externo Betaflight: escala 210, divisor 10, multiplicador 1.
- Sensor de voltaje externo INAV: escala 2100, offset 0.
- Las funciones GPIO están activas de alto nivel.
- Betaflight CameraControl e INAV ADC utilizan el pin MCU PC5.
- SWDIO utiliza el pin MCU PA13 para Usuario 1, y SWDCLK utiliza el pin MCU PA14 para Usuario 2.
Para las funciones de pin del Usuario 1 y Usuario 2 en INAV, los comandos CLI documentados son set pinio_box1 = 47 y set pinio_box2 = 48. Para habilitar el pin de control de la cámara como ADC, el comando documentado es set vbat_adc_channel = 3. La documentación del pinout señala que las funciones de usuario SWDIO y SWDCLK se eliminan en los controladores de vuelo marcados como P4 y posteriores. También señala que las placas marcadas como P1, P2 o P3 no soportan selección de voltaje y que el pin VBAT está conectado directamente al voltaje de la batería.
Para asistencia con el producto o la configuración, contacta https://rcdrone.top/.
Qué incluye
- TBS Lucid 20x20 FC
- cable plug-and-play de FC a ESCcable
- cable plug-and-play de DJI O3
- 4 amortiguadores de goma M3
- 4 tornillos M3 x 8
Aplicaciones
Adecuado para construcciones de drones de carreras y freestyle de 20x20 utilizando ESCs de 20x20 compatibles, ESCs 4-en-1, equipos de video digital DJI O3, GPS, receptores CRSF o dispositivos SmartAudio.
Manuales
Detalles