ZeroErr eCoder11 Codificador Absoluto Magnético RS485, 17 bits o 19 bits, Giro Único o Múltiple
ZeroErr eCoder11 Codificador Absoluto Magnético RS485, 17 bits o 19 bits, Giro Único o Múltiple
ZeroErr
Precio habitual
$133.00 USD
Precio habitual
Precio de venta
$133.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
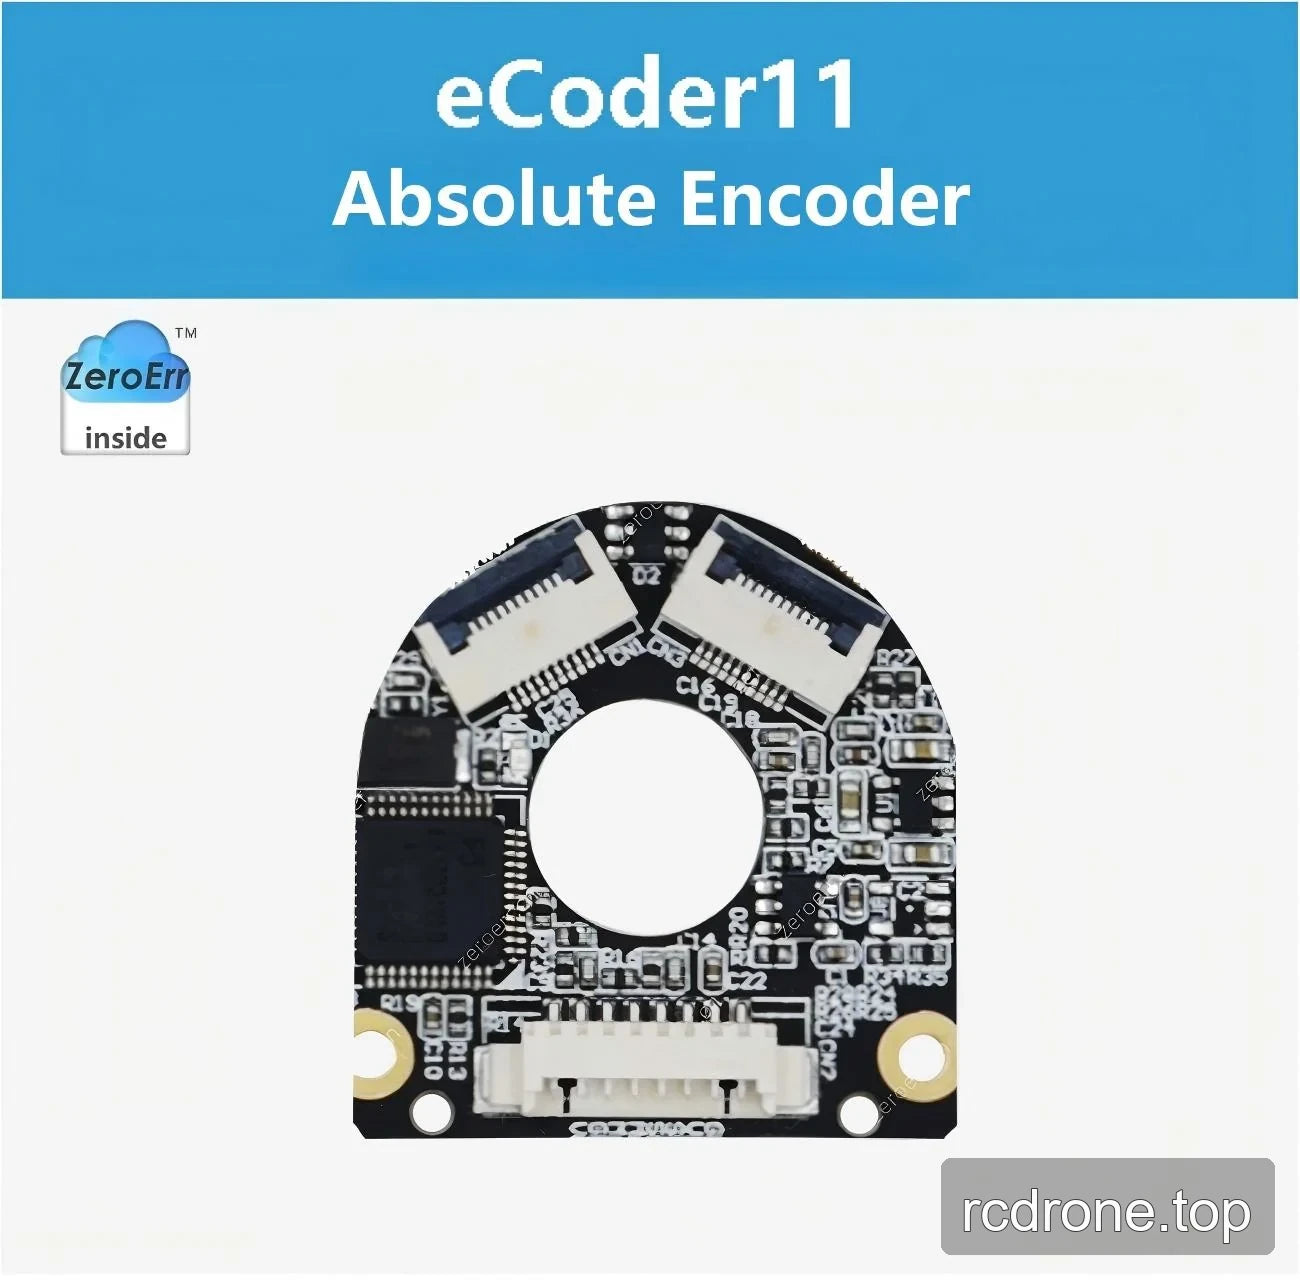
El ZeroErr eCoder11 es un encoder absoluto magnético de lectura axial con versiones RS485 para medición de valor absoluto de un solo giro o múltiples giros. Seleccione configuraciones de resolución de 17 bits o 19 bits. La versión de múltiples giros está disponible con o sin una batería de conteo de múltiples giros batería.
Características
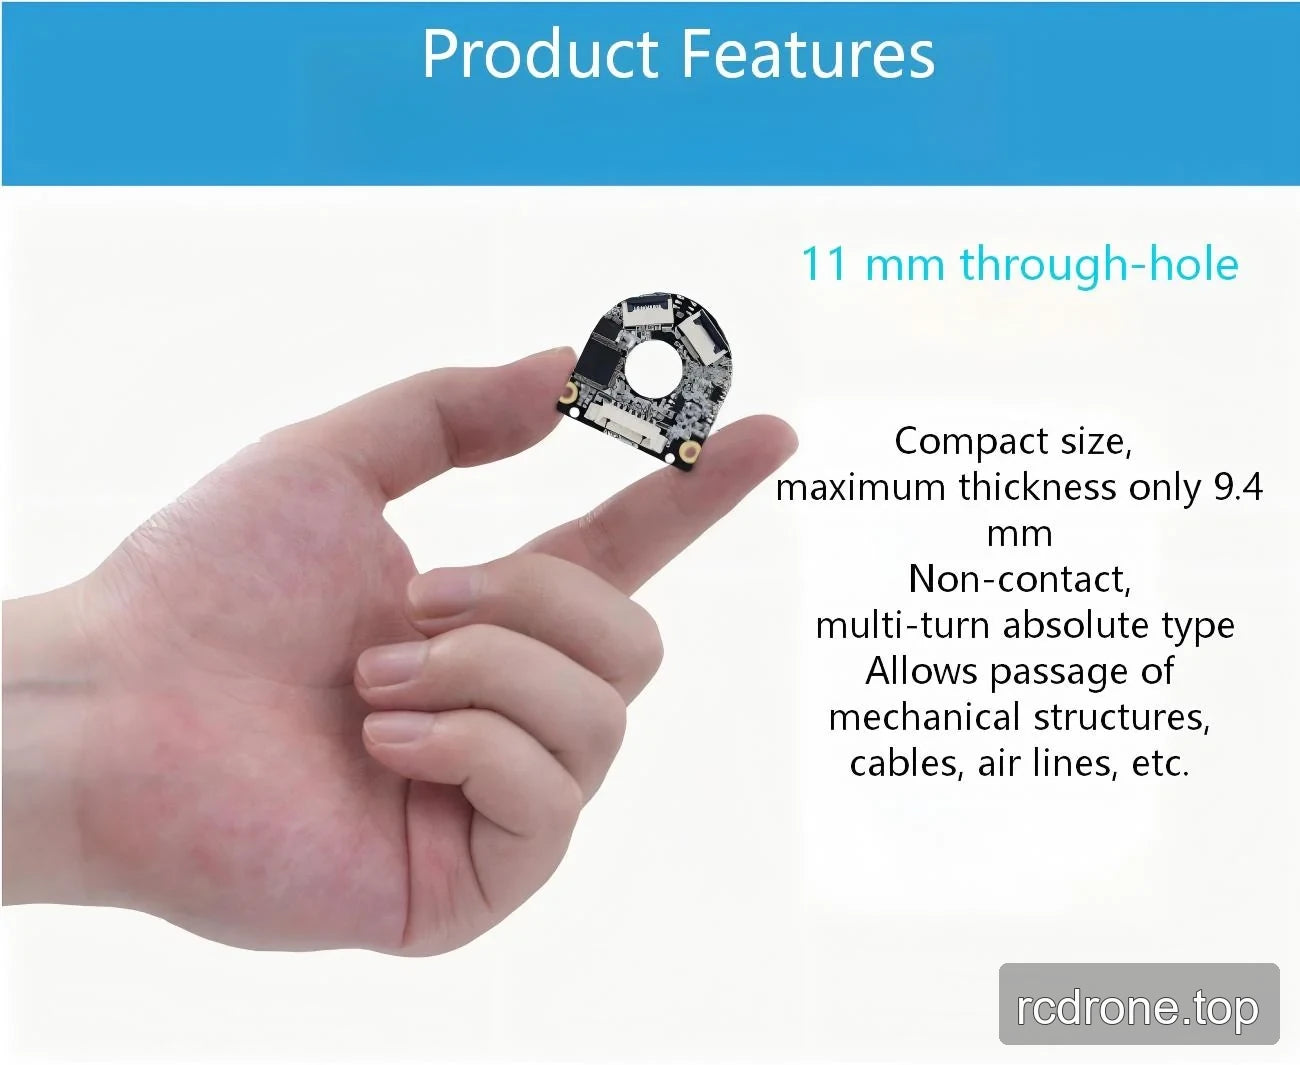
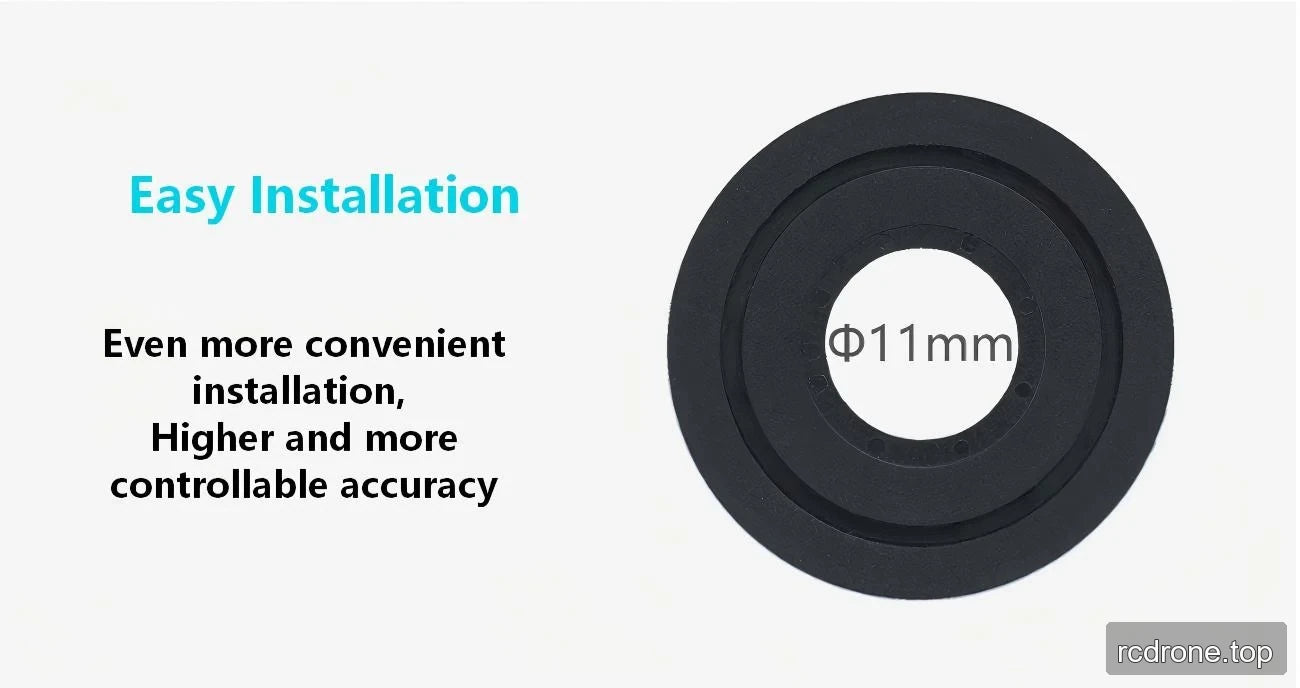
- Diseño de orificio pasante de 11 mm para el enrutamiento de estructuras mecánicas, cables, líneas de aire y elementos similares a través del encoder.
- Operación absoluta de múltiples giros sin contacto disponible con la opción RS485 de múltiples giros.
- Compatibilidad con el protocolo RS-485 con encoders absolutos Tamagawa.
- Conexión de 8 pines; la placa del encoder tiene dos conectores en el borde superior y un conector en el borde inferior.
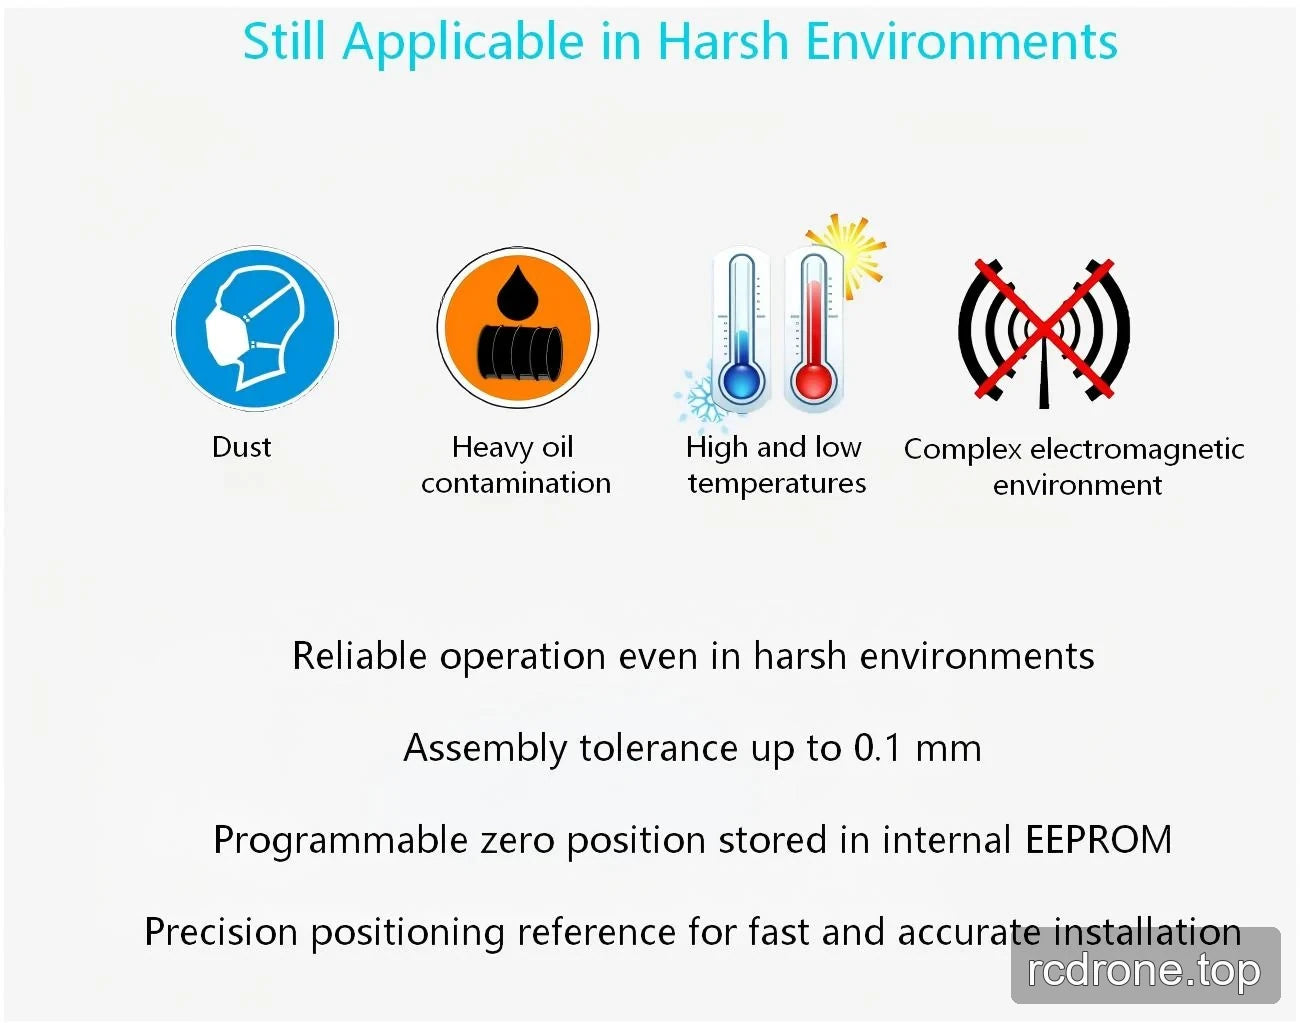
- Posición cero programable almacenada en EEPROM interna.
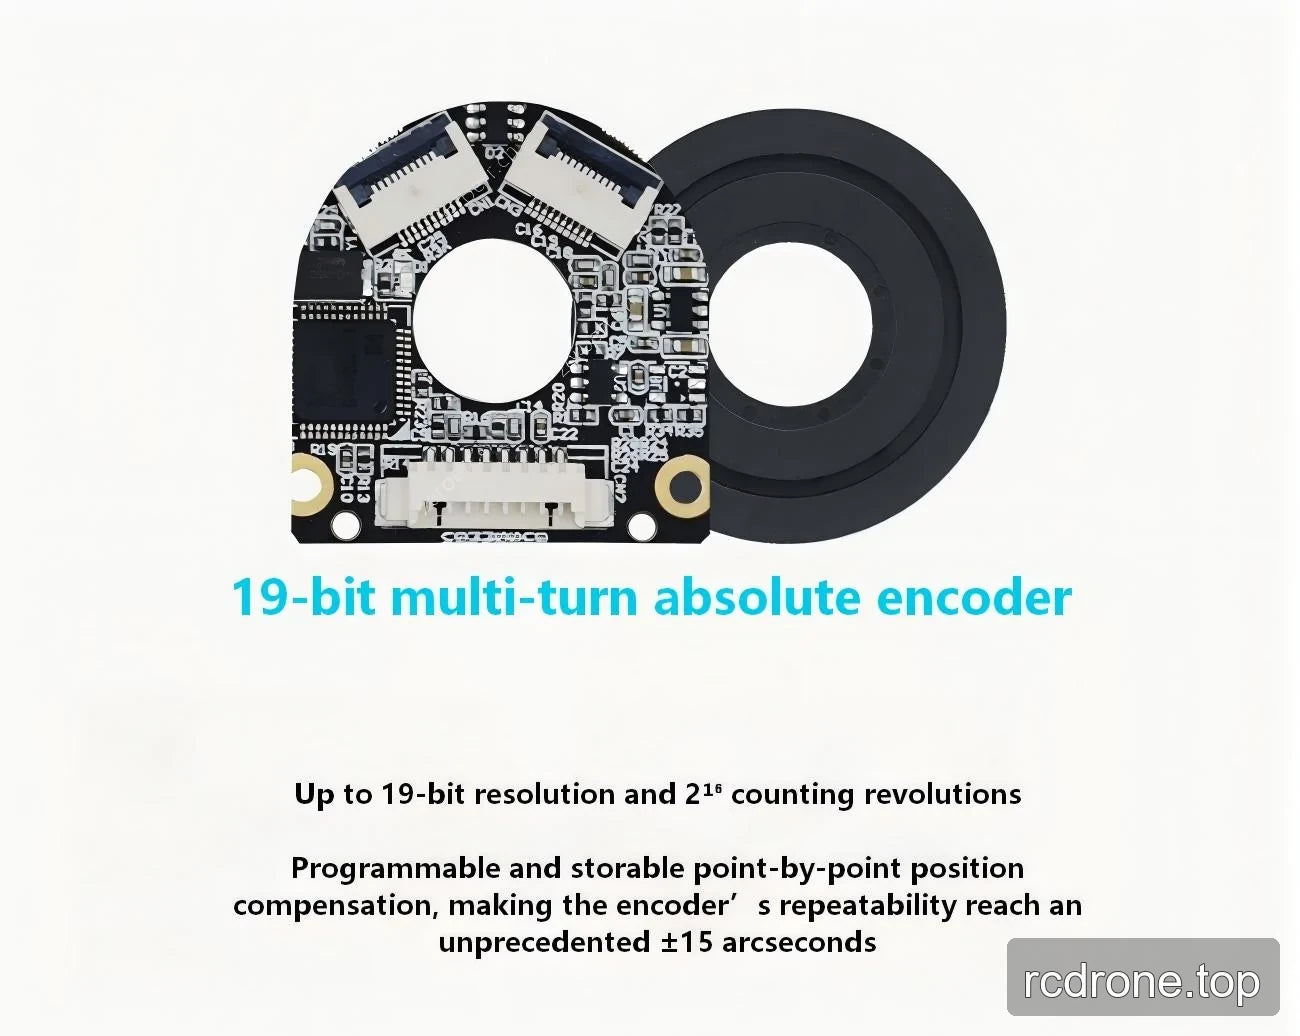
- La compensación de posición punto por punto es programable y almacenable en la configuración de múltiples giros de 19 bits.
- Especificado para su uso en polvo, contaminación por aceite pesado, ambientes de alta y baja temperatura, y complejos entornos electromagnéticos.
- Diseñado para una instalación conveniente y precisión controlable, con una referencia de posicionamiento de precisión para una instalación rápida y precisa.
Opciones
- RS485 de un solo giro: resolución de 17 bits o 19 bits; batería de conteo multiturno no incluida.
- RS485 de múltiples giros: resolución de 17 bits o 19 bits; batería de conteo multiturno no incluida o incluida (dos piezas por paquete).
- RS485 de 19 bits de múltiples giros: hasta 19 bits de resolución, 216 revoluciones de conteo, repetibilidad declarada de ±15″, y compensación de posición punto por punto programable y almacenable.
Especificaciones
Especificaciones técnicas generales
| Parámetro | Valor |
|---|---|
| Modelo | eCoder11 |
| Tolerancia absoluta máxima | <0.1° |
| Repetibilidad | ±15″ |
| Tipo de lectura | Lectura axial |
| Resolución | 17 bits a 21 bits y opción de contador multiturno de 16 bits |
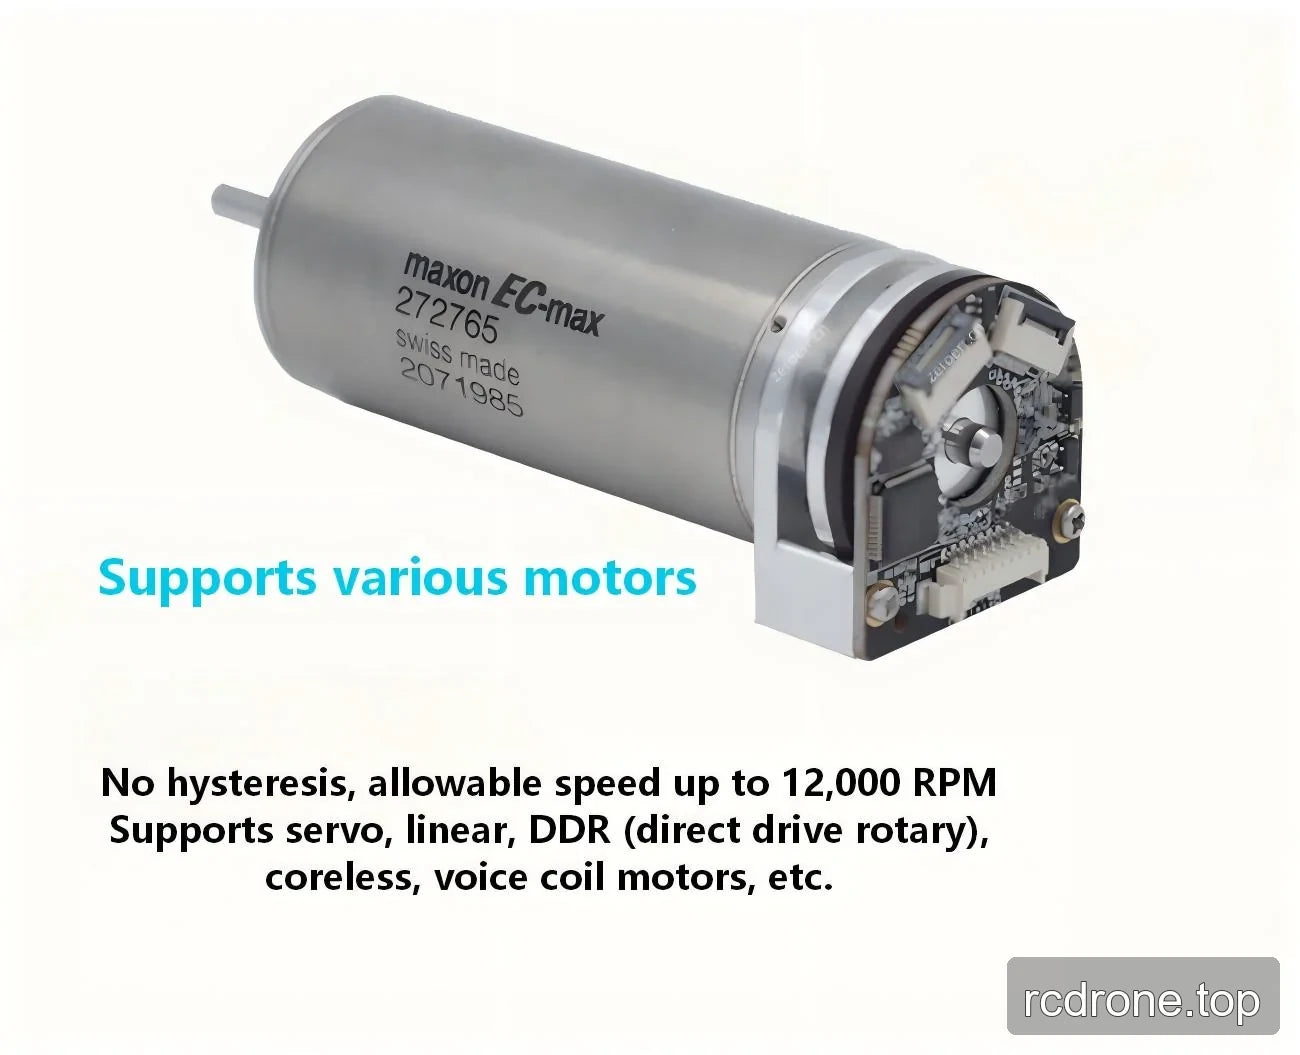
| Velocidad máxima | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H) 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histéresis | Menos de una unidad de resolución |
| Tensión de alimentación | 4.7 V a 5.4 V |
| Consumo actual | 105 mA a 125 mA (eCoder11, eCoder18, eCoder20) 70 mA a 90 mA (eCoder35, eCoder45, eCoder65) 115 mA a 130 mA (eCoder35H) |
| Conector | Conexión de 8 pines |
| Tensión estándar de la batería | 3.6 V |
| Tensión de advertencia de la batería | <3.05 V |
| Corriente de funcionamiento de la batería | 4 μA |
| Temperatura de almacenamiento | -40 a +105 °C |
| Temperatura de funcionamiento | -40 a +105 °C |
| Campo magnético externo | ±20 mT |
eCoder11 Especificaciones mecánicas
| Parámetro | eCoder11 |
|---|---|
| Diámetro interior del anillo magnético | 11 mm |
| Diámetro exterior del anillo magnético | 30 mm |
| Peso del anillo magnético | 3.9 g |
| Grosor del anillo magnético | 3 mm |
| Diámetro interno del cabezal de lectura | 11 mm |
| Diámetro externo del cabezal de lectura | 30 mm |
| Peso del cabezal de lectura | 3.8 g |
| Grosor máximo del cabezal de lectura | 6 mm |
| Longitud del arco del cabezal de lectura | 360° |
| Resolución máxima | 19 bits |
Información adicional de diseño
- Diámetro del orificio pasante: 11 mm.
- Grosor máximo: 9.4 mm.
- Tolerancia de ensamblaje: hasta 0.1 mm.
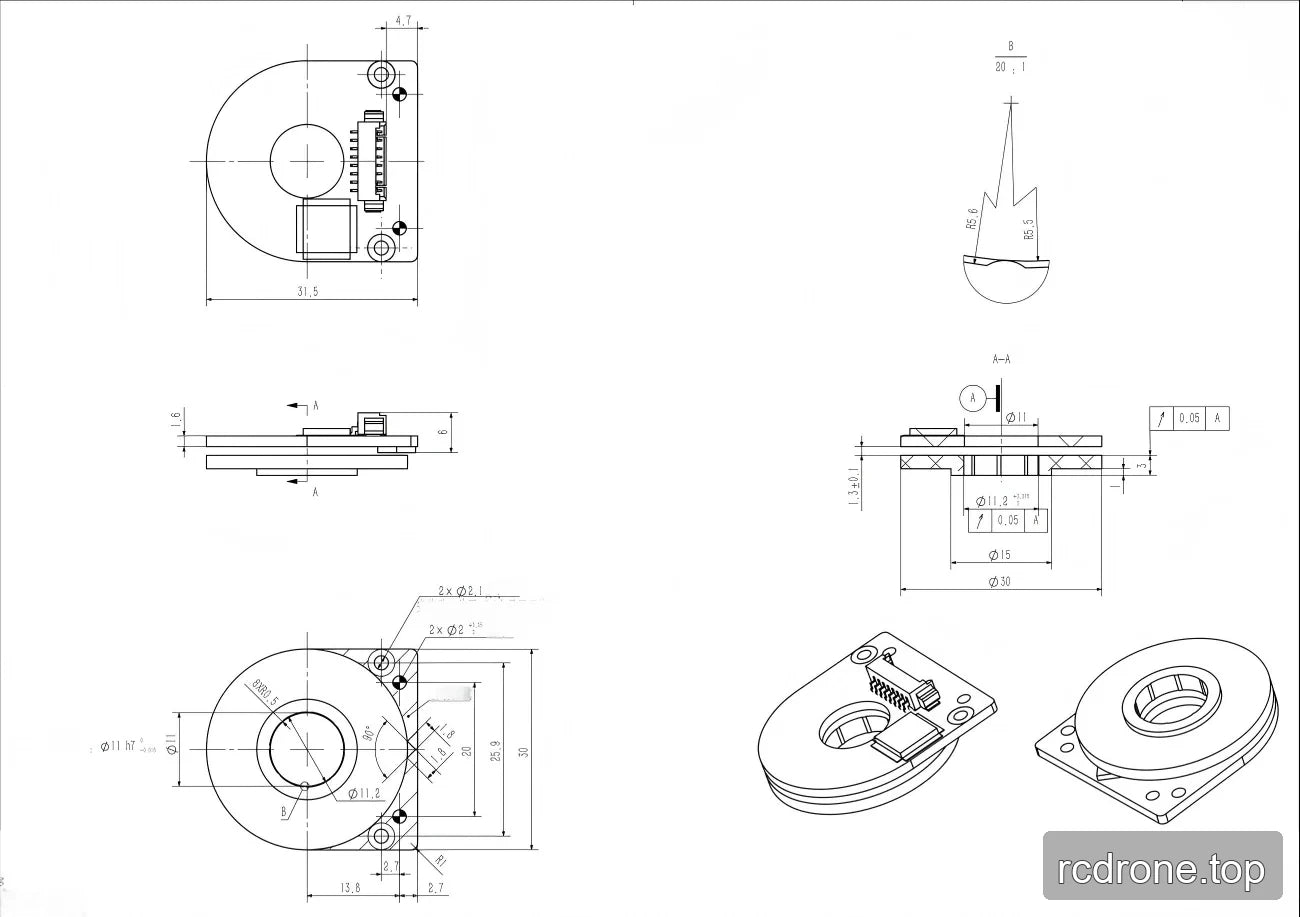
Dibujo de instalación Dimensiones
| Dimensión | Valor |
|---|---|
| Diámetro exterior total | Ø30 mm |
| Diámetro interior | Ø15 mm |
| Longitud total en una vista | 31.5 mm |
| Orificios de montaje | 2 × Ø2.1 mm |
| Diámetro especificado | Ø11.2 mm |
| Dimensión especificada | 25.6 mm |
| Dimensión especificada | 20 mm |
| Dimensión especificada | 13.8 mm |
| Dimensiones especificadas | 2.7 mm |
| Dimensión especificada | 4.7 mm |
| Dimensión especificada | 1.3 ±0.1 mm |
| Dimensión especificada | 1.6 mm |
| Dimensión especificada | 6 mm |
| Dimensión del orificio | Ø11 H7 |
Aplicaciones
Los escenarios de aplicación indicados incluyen robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU. También se indica que el encoder es compatible con motores servo, motores lineales, motores DDR (de accionamiento directo rotativo), motores sin núcleo y motores de bobina de voz.
Descargas
Descargas & Recursos
- zeroerr eCoder11 — Modelo 3D (STEP)
- Dibujo de instalación de ZeroErr eCoder11 — Dibujo de instalación (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Detalles Visuales
Vistas del Producto
Características y Diseño
Ejemplos de Aplicación
Configuración y Uso
Interfaces y Conexiones
Dimensiones y Construcción