ZeroErr eCoder18 RS485 Codificador Magnético Absoluto, 17/19 bits de una o varias vueltas
ZeroErr eCoder18 RS485 Codificador Magnético Absoluto, 17/19 bits de una o varias vueltas
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
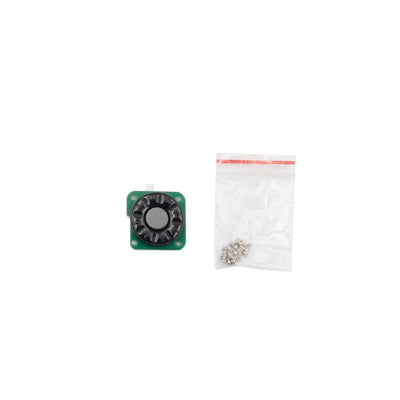
El ZeroErr eCoder18 es un encoder magnético absoluto de lectura axial con un orificio pasante de 18 mm, versiones RS485 y resolución seleccionable de 17 bits o 19 bits. Están disponibles versiones de valor absoluto de un solo giro y de múltiples giros; la versión de múltiples giros es un tipo absoluto de múltiples giros sin contacto. El ensamblaje consiste en un encoder circular en una placa de montaje cuadrada con un conector multi-pin blanco montado en la placa.
Características
- Orificio pasante de 18 mm para el paso de estructuras mecánicas, cables, líneas de aire y artículos similares.
- Disco de código con rosca interna y una abertura de Ø18 mm. La rosca interna permite una instalación conveniente y una precisión de instalación controlada.
- Posición cero programable almacenada en EEPROM interna.
- Referencia de posicionamiento de precisión para una instalación rápida y precisa.
- Operación sin histéresis declarada; la histéresis especificada es menor de una unidad de resolución.
- Soporta motores servo, lineales, DDR (rotativos de accionamiento directo), sin núcleo y de bobina de voz.
- Especificado para condiciones de polvo, contaminación por aceite pesado, altas y bajas temperaturas, y entornos electromagnéticos complejos; declarado como adecuado para un funcionamiento fiable en entornos difíciles.
- Protocolo estándar RS-485; descrito como compatible con codificadores absolutos Tamagawa.
Opciones
- Versión: Valor absoluto de una sola vuelta (RS485), o valor absoluto de múltiples vueltas (RS485).
- Resolución: 17 bits o 19 bits.
- Batería de conteo multiturno: No incluir, o incluir (dos piezas por paquete). La selección de batería está disponible solo con las configuraciones de múltiples vueltas listadas.
Configuración de múltiples vueltas de 19 bits
La configuración de codificador absoluto multiturno de 19 bits proporciona hasta 19 bits de resolución y 240 revoluciones de conteo. Soporta compensación de posición punto a punto programable y almacenable y se especifica con una repetibilidad de ±10 arcosegundos.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo | eCoder18 |
| Tolerancia absoluta máxima | <0.06° |
| Repetibilidad | ±10 arcosegundos |
| Tipo de lectura | Lectura axial |
| Resolución | 17 bits a 21 bits y opción de contador multiturno de 16 bits |
| Velocidad máxima | 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histeresis | Menos que la unidad de resolución |
| Tensión de suministro | 4.7 V a 5.4 V |
| Consumo actual | 105 mA a 125 mA (eCoder11, eCoder18, eCoder20) |
| Conector | Conexión de 8 pines; conector multi-pin blanco montado en la placa |
| Tensión estándar de la batería | 3.6 V |
| Tensión de advertencia de la batería | <3.05 V |
| Corriente de operación de la batería | 4 μA |
| Temperatura de almacenamiento | -40 a +105 °C |
| Temperatura de operación | -40 a +105 °C |
| Campo magnético externo | ±20 mT |
| Tolerancia de ensamblaje | Hasta 0.1 mm |
| Espesor máximo (especificado) | 9 mm |
| Parámetro | eCoder18 |
|---|---|
| Diámetro interior del anillo magnético | 18 mm |
| Diámetro exterior del anillo magnético | 33.5 mm |
| Peso del anillo magnético | 14.8 g |
| Espesor del anillo magnético | 8.7 mm |
| Diámetro interior del cabezal de lectura | 22 mm |
| Diámetro exterior del cabezal de lectura | 34 mm |
| Peso del cabezal de lectura | 3.6 g |
| Grosor máximo del cabezal de lectura | 6 mm |
| Longitud del arco del cabezal de lectura | 360° |
| Resolución máxima | 19 bits |
Dimensiones del dibujo de instalación
| Llamada | Valor |
|---|---|
| Dimensión horizontal total | 37.5 mm |
| Orificios de montaje | 2 × Ø2.1 mm |
| Dimensiones verticales | 30.34 mm, 19.5 mm, 17.8 mm |
| Radio | R17.5 |
| Diámetro | Ø18 mm |
| Dimensión | 1.7 mm |
| Dimensiones inferiores | 16.5 mm, 4.75 mm, 4 mm |
| Diámetro superior | Ø22 mm |
| Rosca | M20.8 × 0.5 |
| Diámetros | Ø21 mm, Ø24.9 mm, Ø33.5 mm |
| Dimensión vertical | 8.7 mm |
| Altura total | 14 ± 0.2 mm |
| Tolerancia geométrica | 0.05 relativo al datum A |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Descargas
Descargas & Recursos
- zeroerr eCoder18 — Modelo 3D (STEP)
- Dibujo de instalación de ZeroErr eCoder18 — Dibujo de instalación (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Detalles Visuales
Vistas del Producto

Características y Diseño


Especificaciones y Rendimiento

Configuración y Uso

Ejemplos de Aplicación

Interfaces y Conexiones

Dimensiones y Construcción