ZeroErr eCoder35H Codificador Absoluto Magnético, RS-485, Orificio Pasante de 35 mm, Opciones de 17–21 Bits
ZeroErr eCoder35H Codificador Absoluto Magnético, RS-485, Orificio Pasante de 35 mm, Opciones de 17–21 Bits
ZeroErr
Precio habitual
$637.00 USD
Precio habitual
Precio de venta
$637.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El ZeroErr eCoder35H es un encoder absoluto magnético con un diseño de lectura axial, interfaz RS-485 y un orificio pasante de 35 mm. Seleccione una versión RS-485 de un solo giro o múltiples giros con resolución de 17 bits, 19 bits, 20 bits o 21 bits. Las selecciones de múltiples giros ofrecen una batería opción: no incluida o incluida (dos piezas por paquete).
Características
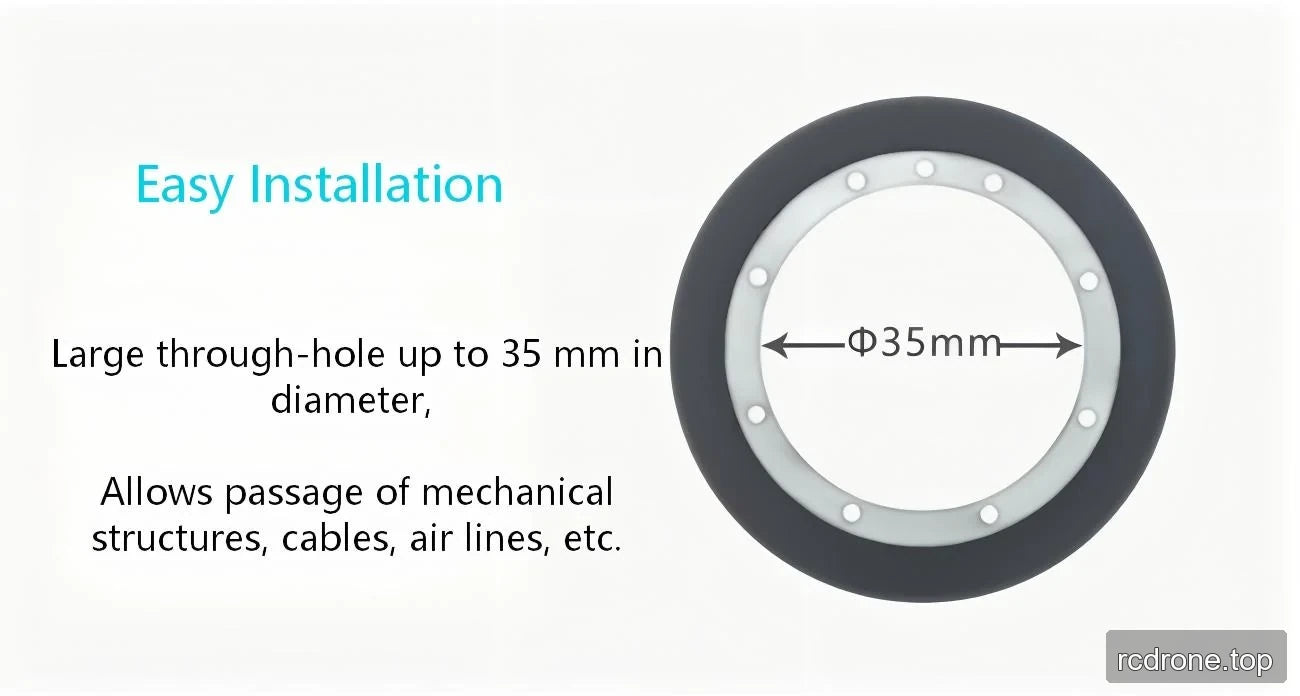
- Orificio pasante de 35 mm para el enrutamiento de estructuras mecánicas, cables y líneas de aire.
- Protocolo RS-485 compatible con encoders absolutos Tamagawa.
- Conexión de 8 pines y lectura axial.
- Identificación y compensación de errores de ensamblaje en tiempo real.
- Tolerancia de ensamblaje de hasta 0.1 mm.
- Posición cero programable almacenada en EEPROM interna.
- Referencia de posicionamiento de precisión para una instalación rápida y precisa.
- Descrito para su uso en polvo, contaminación por aceite pesado, condiciones de alta y baja temperatura, y entornos electromagnéticos complejos, con operación confiable en entornos difíciles.
Opción de Múltiples Giros RS-485
- Descrito como un tipo absoluto de múltiples giros sin contacto.
Opción de Múltiples Giros de 21 Bits
- La opción RS-485 de múltiples giros de 21 bits admite hasta 21 bits de resolución y 216 revoluciones de conteo.
- Compensación de posición punto por punto programable y almacenable.
- Repetibilidad: ±2.5 segundos de arco.
Especificaciones
| Parámetro | Valor |
|---|---|
| Modelo | eCoder35H |
| Tolerancia absoluta máxima | <0.02° |
| Repetibilidad | ±2.5 arcosegundos |
| Tipo de lectura | Lectura axial |
| Resolución | De 17 bits a 21 bits, con una opción de contador multiturno de 16 bits |
| Velocidad máxima | 6,000 RPM (eCoder35, eCoder45, eCoder65, eCoder35H); 12,000 RPM (eCoder11, eCoder18, eCoder20) |
| Histéresis | Menos de una unidad de resolución |
| Tensión de alimentación | 4.7–5.4 V |
| Consumo de corriente | 105–125 mA (eCoder11, eCoder18, eCoder20); 70–90 mA (eCoder35, eCoder45, eCoder65); 115–130 mA (eCoder35H) |
| Conector | Conexión de 8 pines |
| Tensión estándar de la batería | 3.6 V |
| Advertencia de voltaje de la batería | <3.05 V |
| Corriente de operación de la batería | 4 μA |
| Temperatura de almacenamiento | -40 a +105 °C |
| Temperatura de operación | -40 a +105 °C |
| Campo magnético externo | ±20 mT |
Especificaciones físicas del eCoder35H
| Parámetro | eCoder35H |
|---|---|
| Diámetro interior del anillo magnético | 35 mm |
| Diámetro exterior del anillo magnético | 55 mm |
| Peso del anillo magnético | 19.0 g |
| Grosor del anillo magnético | 2.5 mm |
| Diámetro interno del cabezal de lectura | 41 mm |
| Diámetro externo del cabezal de lectura | 65 mm |
| Peso del cabezal de lectura | 4.7 g |
| Grosor promedio del cabezal de lectura | 5.4 mm |
| Grosor máximo del cabezal de lectura | 5.7 mm |
| Longitud del arco del cabezal de lectura | 200° |
| Resolución máxima | 21 bits |
Etiquetas del dibujo de instalación
| Característica del dibujo | Etiqueta |
|---|---|
| Diámetros exteriores | Ø59.2, Ø56, Ø55, Ø42, Ø41, Ø38.5, Ø35 |
| Patrones de agujeros | 8 × Ø2.1; 4 × Ø2.1; 5 × Ø2.1 |
| Dimensiones lineales | 32.5, 8.25, 6.5, 6.25, 2.3, 1.5 |
| Dimensiones angulares | 45°, 200°, 55°, 38°, 10°, 48.75°, 6.25° |
| Distribución de conectores | Conector multipin montado en la placa en el perímetro del ensamblaje circular |
Aplicaciones
Adecuado para robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV y robots ARU.
Descargas
Descargas & Recursos
- zeroerr eCoder35 eCoder35H — Modelo 3D (STEP)
- ZeroErr eCoder35 Dibujo eCoder35H instalación — Dibujo de Instalación (PDF)
- ZeroErr ZeroErr eCoder Ver2.4 1 — Manual (PDF)
Detalles Visuales
Vistas del Producto

Características y Diseño


Ejemplos de Aplicación
Interfaces y Conexiones

Dimensiones y Construcción