ZeroErr eRob 110 I Actuador Rotativo Robótico
ZeroErr eRob 110 I Actuador Rotativo Robótico
ZeroErr
No se pudo cargar la disponibilidad de retiro


Resumen
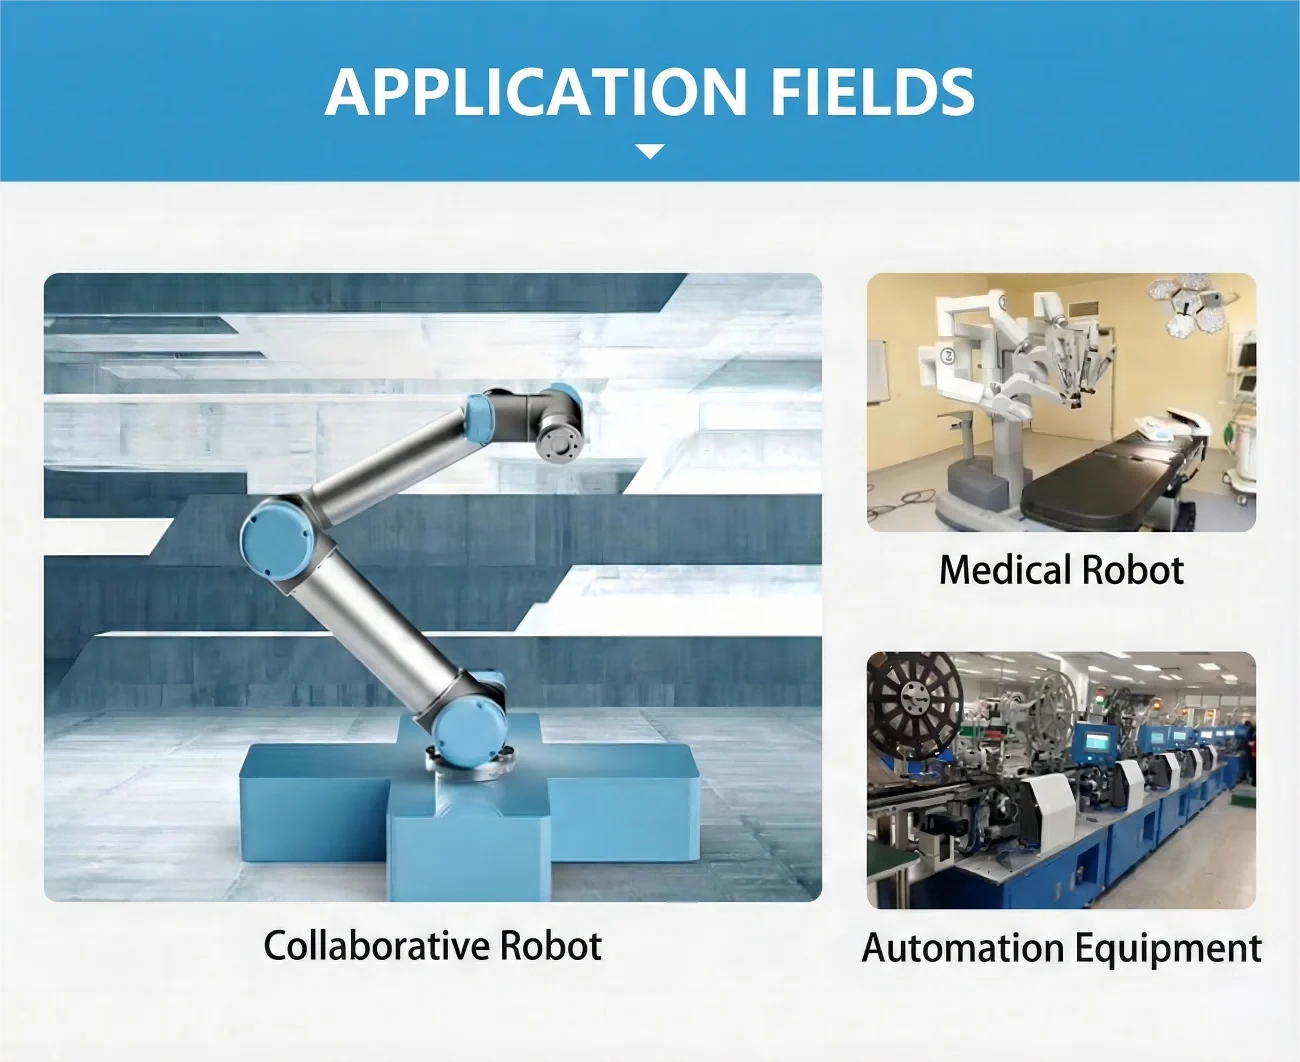
La familia de actuadores rotativos robóticos configurables ZeroErr eRob 110 I es adecuada para robots colaborativos, robots médicos y equipos de automatización.
Configuraciones
Seleccione una versión CANopen o EtherCAT, con o sin freno, junto con la relación de reducción requerida y la opción de multi-vuelta y par.
- Selecciones de versión: CANopen o EtherCAT; con freno o sin freno.
- Selecciones de relación de reducción: 50, 80, 100, 120 o 160.
- Selecciones de multi-vuelta y par: con o sin multi-vuelta, y con o sin par.
Características
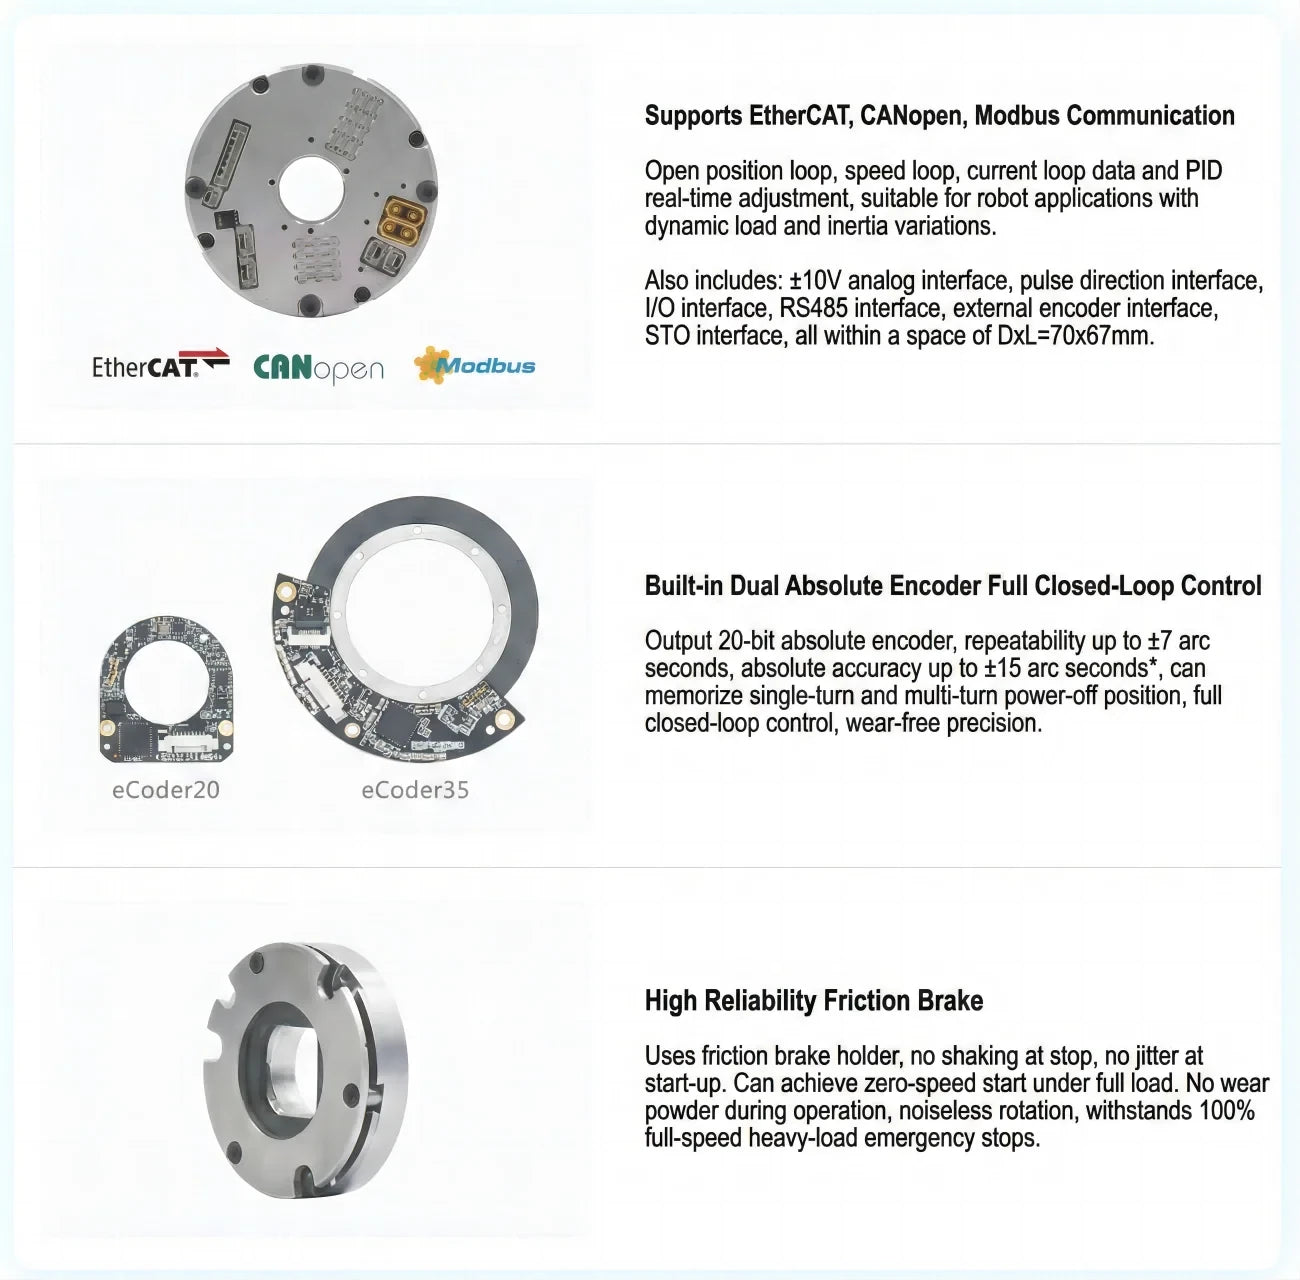
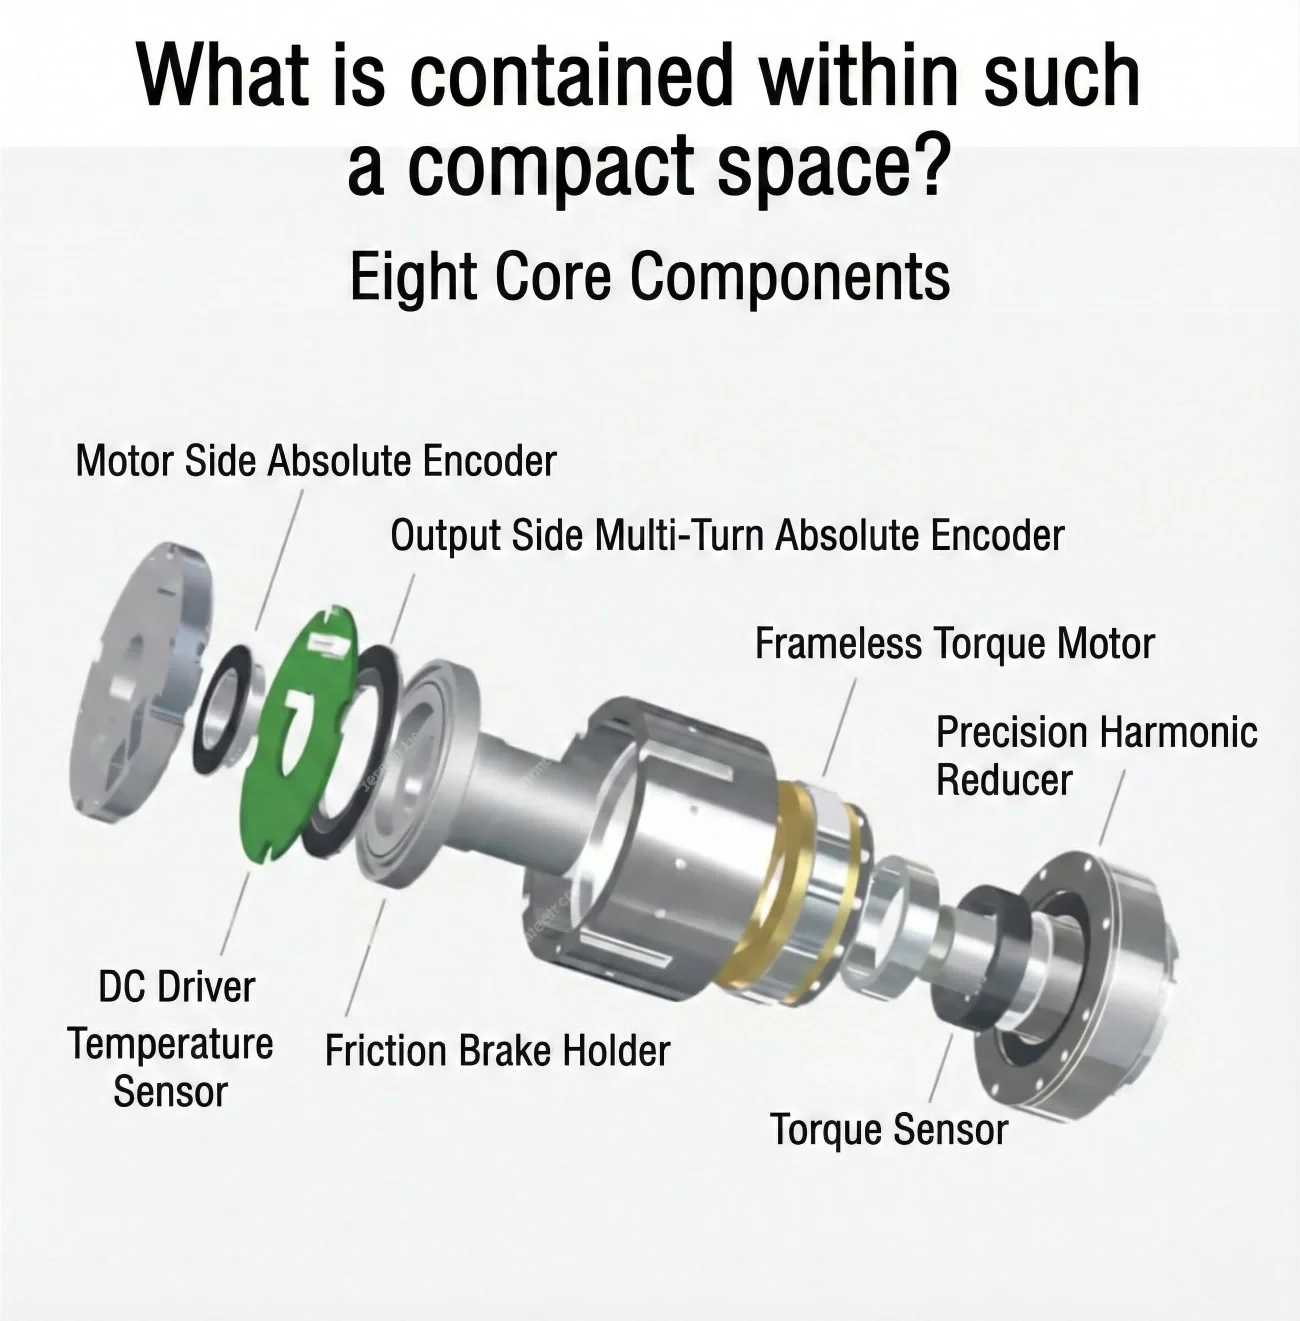
Los elementos del módulo central incluyen un encoder absoluto del lado del motor, un motor de par sin marco, un reductor armónico de precisión, un controlador de CC y un sensor de temperatura.
Las capacidades de comunicación incluyen EtherCAT, CANopen y Modbus.El módulo proporciona datos de bucle de posición abierto, bucle de velocidad y bucle de corriente, con ajuste PID en tiempo real y control de bucle cerrado absoluto dual incorporado.
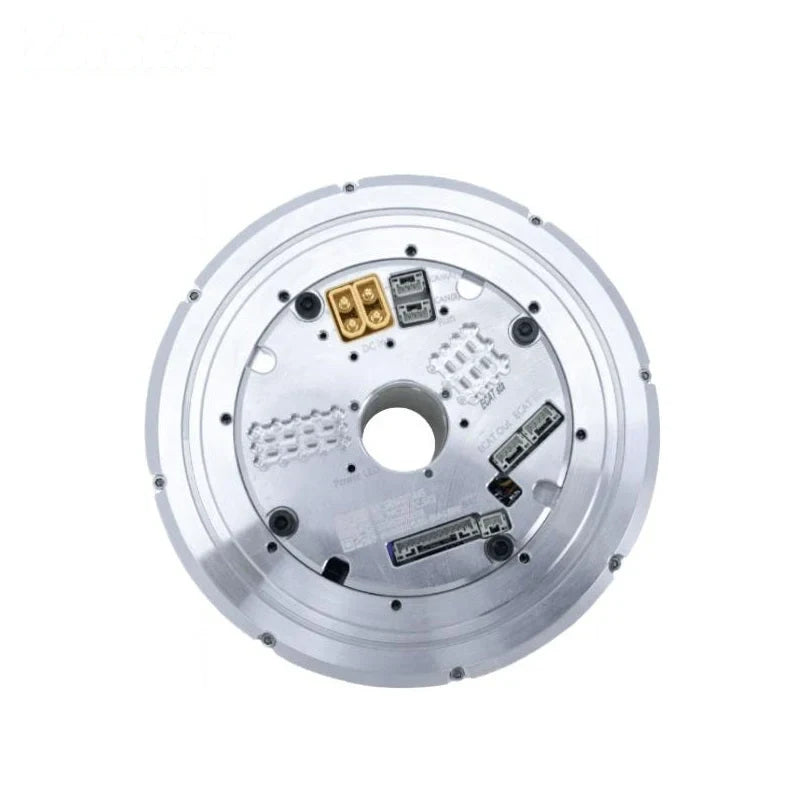
Para las versiones de actuador rotativo EtherCAT y CANopen, la documentación enumera interfaces opcionales RS485, Pulse/DIR, I/O, ±10 V analógico, codificador externo y STO.
El codificador puede memorizar la posición de apagado de un solo giro y de múltiples giros, sujeto a la configuración del codificador seleccionada.
Las configuraciones equipadas con freno utilizan un freno de fricción de alta fiabilidad. Sus características declaradas incluyen detención estable, inicio a cero velocidad bajo carga completa, sin energía durante la operación, rotación silenciosa y detención de emergencia a 100% de carga pesada a plena velocidad.
Especificaciones
La tabla técnica proporciona los siguientes valores para sus columnas de relación de engranaje de onda de tensión 25-50, 25-80 y 25-100.
| Parámetro | Valor (Relación 25-50) | Valor (Relación 25-80) | Valor (Relación 25-100) |
|---|---|---|---|
| Modelo | eRob110HXXI | eRob110HXXI | eRob110HXXI |
| Relación de engranaje de onda de tensión | 25-50 | 25-80 | 25-100 |
| Par máximo para inicio y parada (Nm) | 127 | 178 | 204 |
| Permisible max.value a par de carga promedio (Nm) | 72 | 113 | 140 |
| Par nominal (Nm) | 51 | 82 | 87 |
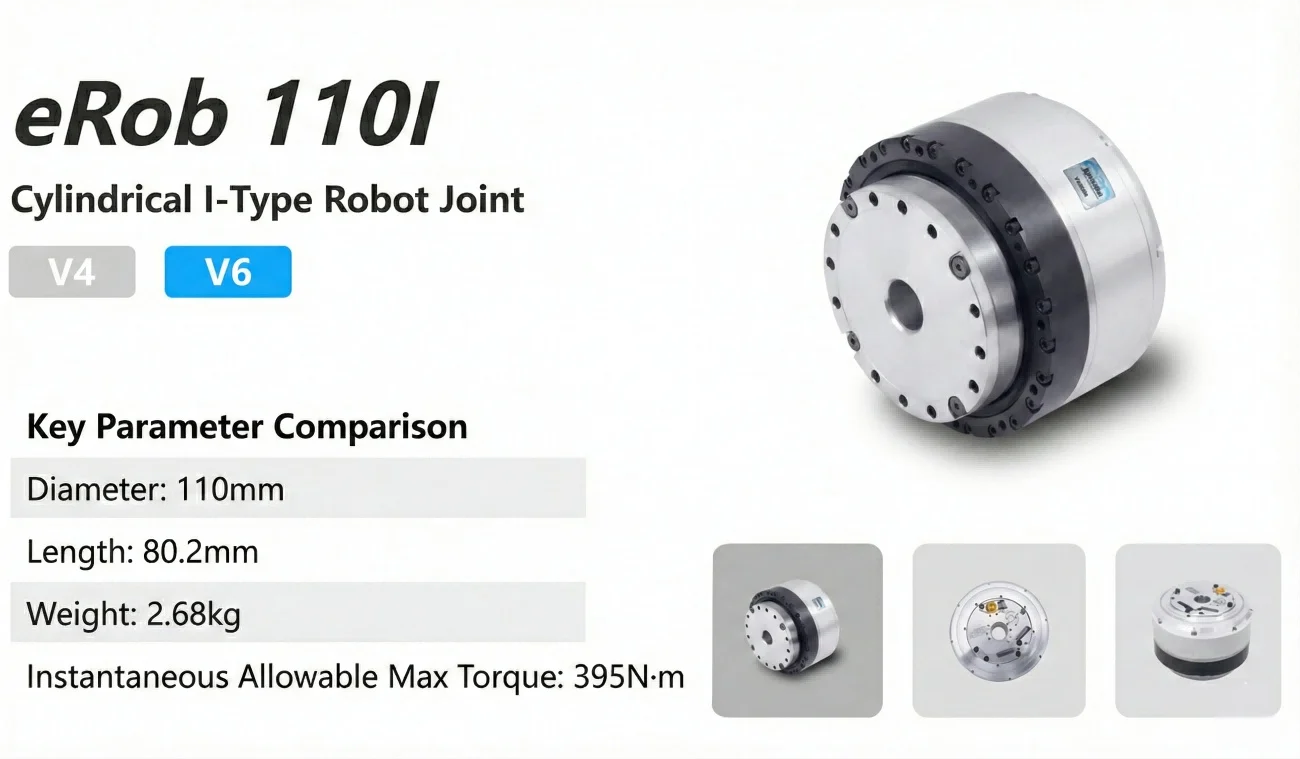
| Par máximo permisible momentáneo (Nm) | 242 | 332 | 369 |
| Máx.salida de velocidad de rotación (RPM) |
60 |
37.5 | 30 |
| Potencia del motor (W) |
723 |
723 | 723 |
| Tensión de entrada de potencia (V) | 48V (±10%) Por favor, asegúrese de leer "Comparación de la fuente de alimentación conmutada y ePower" y el "Manual del usuario del actuador rotativo eRob" Capítulo 3, para obtener instrucciones claras sobre cómo alimentar el módulo eRob. |
48V (±10%) Por favor, asegúrese de leer "Comparación de la fuente de alimentación conmutada y ePower" y el "Manual del usuario del actuador rotativo eRob" Capítulo 3, para obtener instrucciones claras sobre cómo alimentar el módulo eRob. |
48V (±10%) Por favor, asegúrese de leer "Comparación de la fuente de alimentación conmutada y ePower" y el "Manual del usuario del actuador rotativo eRob" Capítulo 3, para obtener instrucciones claras sobre cómo alimentar el módulo eRob. |
| Inercia de salida del engranaje de onda de tensión (g-mm²) | 717286 | 717286 | 717286 |
| Masa de salida del engranaje de onda de tensión (KG) |
0.56 |
0.56 | 0.56 |
| Diámetro exterior*longitud | 110*80.2mm | 110*80.2mm | 110*80.2mm |
| Inercia de entrada del engranaje de onda de tensión (g-mm²) | 308632 | 308632 | 308632 |
| Masas de entrada del engranaje de onda de tensión (KG) | 0.53 | 0.53 | 0.53 |
| Peso (KG) | 2.57 | 2.57 | 2.57 |
| Parámetros comunes | ID: 18mm, rejilla IP:IP54*, Modelo de freno: freno de fricción | ID: 18mm, rejilla IP:IP54*, Modelo de freno: freno de fricción | ID: 18mm, rejilla IP:IP54*, Modelo de freno: freno de fricción |
| Dispositivo opcional |
Tipo de comunicación: EtherCAT / CANopen/Modbus, Resolución del encoder de salida: 19Bit. Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. |
Tipo de comunicación: EtherCAT / CANopen/Modbus, Resolución del encoder de salida: 19Bit. Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. | Tipo de comunicación: EtherCAT / CANopen/Modbus, Resolución del encoder de salida: 19Bit. Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. |
| Actuador rotativo versión EtherCAT |
Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. |
Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. |
| Actuador rotativo versión CANopen | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10V Analógico y STO. |
- Repetibilidad del codificador absoluto de salida: hasta ±7 segundos de arco.
- Precisión absoluta del codificador absoluto de salida: hasta ±15 segundos de arco.
Referencia Específica de Versión
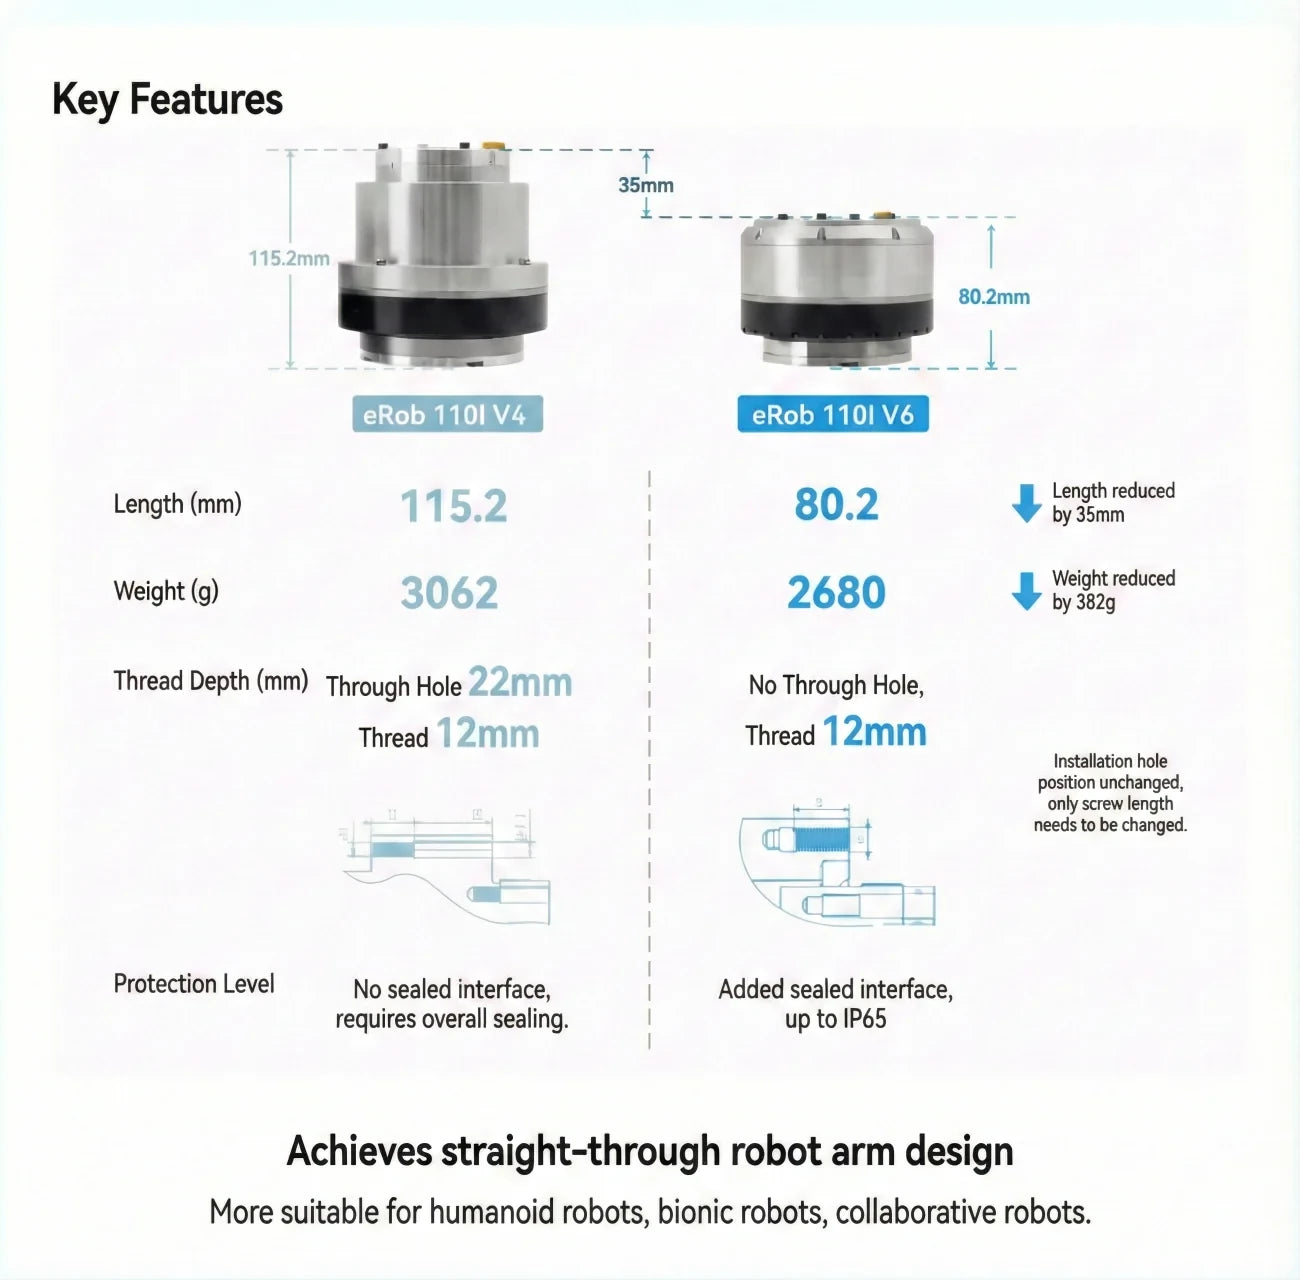
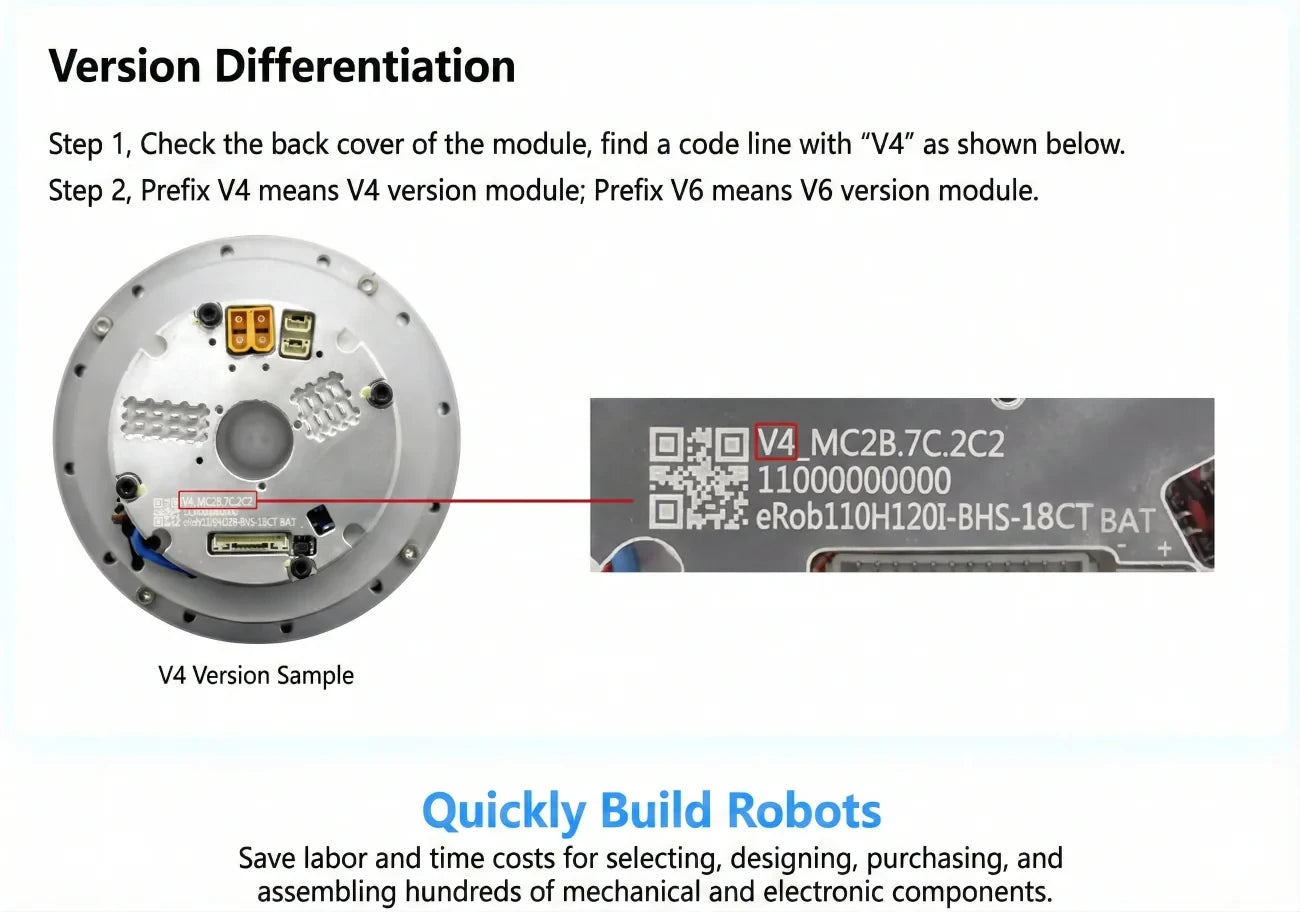
Los materiales de referencia distinguen los módulos eRob 110I V4 y V6 por el prefijo V4 o V6 en la línea de código de la cubierta trasera. Estas designaciones no son etiquetas seleccionables en esta lista, por lo que la información específica de V4/V6 no debe aplicarse a cada configuración.
Aplicaciones
- Robots colaborativos
- Robots médicos
- Equipos de automatización
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Documentos
Descargas & Recursos
- Documento del producto (PDF)
- Modelo 3D — Archivo STEP (ZIP)
- Modelo 3D — Archivo STEP (ZIP)
- Dibujo de instalación (PDF)
- Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Especificaciones y Rendimiento
Opciones y Comparación de Modelos
Ejemplos de Aplicación
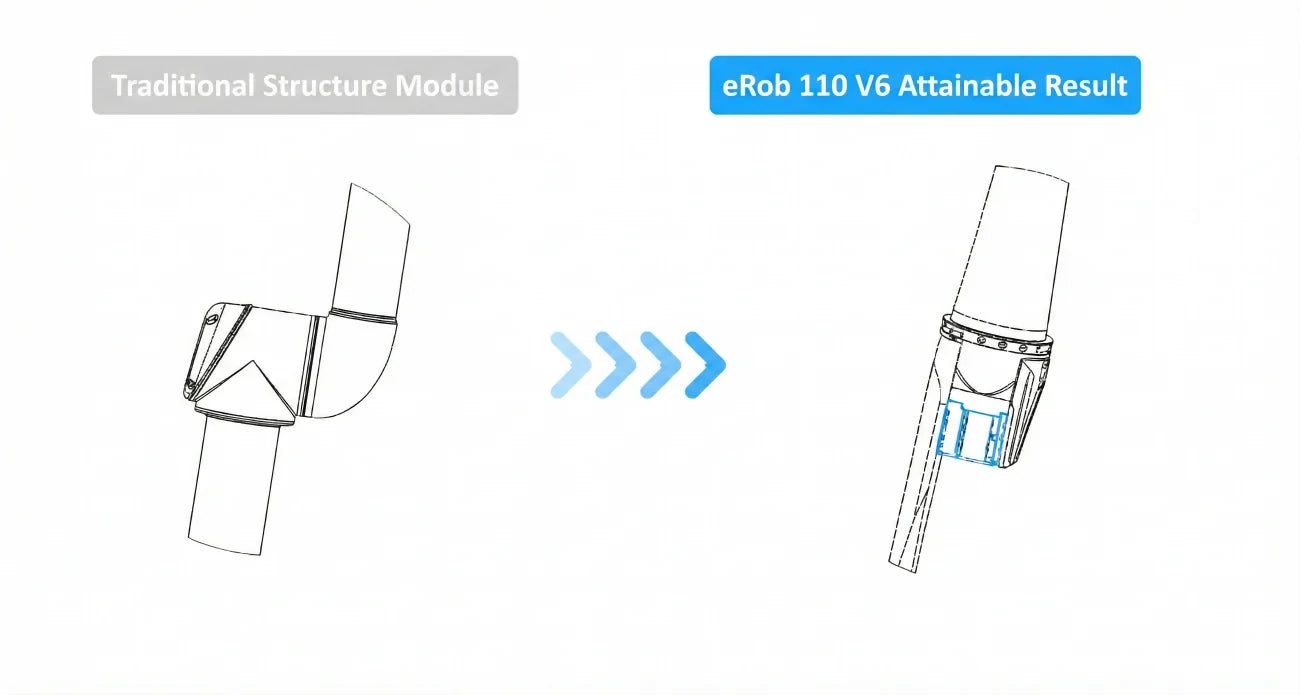
Configuración y Uso
Características y Diseño
Interfaces y Conexiones