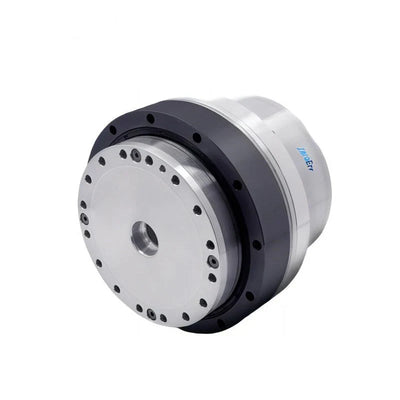
ZeroErr eRob110 Articulación de robot tipo T, 750 W 48 V, EtherCAT/CANopen, Opciones 50/80/100
ZeroErr eRob110 Articulación de robot tipo T, 750 W 48 V, EtherCAT/CANopen, Opciones 50/80/100
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
El ZeroErr eRob110 T-Type Articulación de Robot es una articulación de robot integrada para un ensamblaje rápido de robots. Se ofrece en versiones CANopen y EtherCAT, con o sin sensor de par, selecciones de relación de reducción de 50, 80 o 100, y memoria de múltiples lazos opcional. Su diseño integrado se afirma que ahorra los costos de mano de obra y tiempo asociados con la selección, diseño, compra y ensamblaje de cientos de componentes mecánicos y electrónicos.
Características
- Eje hueco de 18 mm para el enrutamiento de cables, líneas de aire y servicios similares; se afirma que el diseño de enrutamiento no tiene impacto en la vida útil por flexión.
- Los orificios de montaje en esquina soportan el montaje directo sin una carcasa; se afirma que este diseño reduce el peso de la articulación y mejora la relación de carga útil a peso del robot.
- Interfaz completamente diferencial con fuerte rendimiento anti-interferencia y conectores duales anti-aflojamiento que se pueden conectar en serie o en paralelo.
- Freno de amortiguación por fricción.
- Clasificación IP65.
Información de características específicas de configuración
El material de la característica con alcance de configuración no especificado identifica ocho componentes principales: un motor - lado codificador absoluto, sensor de temperatura del controlador de CC, codificador absoluto de múltiples vueltas del lado de salida, soporte de freno de fricción, motor de par sin marco, sensor de par y reductor armónico de precisión. También identifica un codificador absoluto dual incorporado con control de bucle cerrado completo, memoria de posición de apagado de una vuelta y múltiples vueltas, precisión sin desgaste y compensación en tiempo real para errores de transmisión del reductor y holgura.
El mismo material indica una repetibilidad de hasta ±7 arco segundos y una precisión absoluta de hasta ±15 arco segundos*.Describe un freno de fricción de alta fiabilidad sin oscilaciones al detenerse, sin sacudidas al comenzar, capacidad de arranque a cero velocidad con carga completa, sin polvo de desgaste durante la operación, sin ruido durante la rotación y capacidad de parada de emergencia con carga pesada a 100% de velocidad completa.
Comunicación y Control del Controlador — Específico de Configuración
La ilustración de la función del controlador enumera la comunicación EtherCAT, CANopen y Modbus, acceso a datos de bucle de posición, bucle de velocidad y bucle de corriente, y ajuste PID en tiempo real para aplicaciones robóticas con cargas e inercia variables.
Las interfaces de controlador listadas incluyen interfaz analógica ±10 V, pulso/dirección, E/S, RS485, una interfaz de codificador externo y STO. La disponibilidad depende de la configuración del controlador; las versiones de comunicación seleccionables para esta lista son EtherCAT y CANopen.
La ilustración del controlador etiqueta un espacio D × L de 70 × 67 mm.Esta dimensión de la ilustración no es la dimensión total de la articulación eRob110 T; utilice la especificación de diámetro exterior × longitud × orificio pasante de 116 × 147.5 × 18 mm a continuación para este producto.
Especificaciones
| Parámetro | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
|---|---|---|---|---|---|
| Modelo / serie de articulación | eRob110HXXT | ||||
| Relación de engranaje de onda de tensión | 25-50 | 25-80 | 25-100 | 25-120 | 25-160 |
| Par máximo para inicio/parada (Nm) | 127 | 178 | 204 | 217 | 229 |
| Máx. permisibletorque de carga promedio (Nm) | 72 | 113 | 140 | 140 | 140 |
| Torque nominal (Nm) | 51 | 82 | 87 | 87 | 87 |
| Torque máximo permisible momentáneo (Nm) | 242 | 332 | 369 | 395 | 408 |
| Velocidad de rotación máxima de salida (RPM) | 60 | 37.5 | 30 | 25 | 18.75 |
| Potencia del motor (W) | 750 | ||||
| Voltaje de alimentación (V) | 48 V (±10%) | ||||
| Nota de alimentación | Por favor, lea atentamente: “¿Por qué no se puede utilizar una fuente de alimentación conmutada ordinaria como fuente de alimentación para el módulo?” y “Manual del Módulo Conjunto Capítulo 3 Instrucciones de Alimentación de Entrada eRob”. | ||||
| Resolución del encoder de salida | 19 Bit | ||||
| Repetibilidad / precisión absoluta (arcsec) | ±10 / ±45 arcsec | ||||
| Bus de comunicación | EtherCAT / CANopen | ||||
| Diámetro exterior × longitud × orificio pasante (mm) | 116 × 147.5 × 18 | ||||
| Peso (kg) | 4.64 | ||||
| Diseño de interfaz | Interfaz completamente diferencial, fuerte anti-interferencia; conectores duales anti-aflojamiento, se pueden conectar en serie/paralelo. | ||||
| Freno | Freno de amortiguación por fricción | ||||
| Clasificación IP | IP65 | ||||
Selecciones Disponibles
- Versión: eRob 110 T (CANopen con sensor de par), eRob 110 T (CANopen sin sensor de par), eRob 110 T (EtherCAT con sensor de par), o eRob 110 T (EtherCAT sin sensor de par).
- Relación de Reducción: 50, 80, o 100.
- Memoria de Múltiples Bucles: Sin Memoria de Múltiples Bucles o Con Memoria de Múltiples Bucles.
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
- Robots colaborativos
- Robots médicos
- Equipos de automatización
Descargas & Recursos
- eRob110 T EtherCAT Modelo 3D — STEP (ZIP)
- eRob110 T CANopen Modelo 3D — STEP (ZIP)
- eRob110 T EtherCAT Dibujo de Instalación (PDF)
- eRob110 T CANopen Dibujo de Instalación (PDF)
Detalles Visuales
Video del Producto
Vistas del Producto

Características y Diseño


Detalles Adicionales del Producto

Especificaciones y Rendimiento

Ejemplos de Aplicación