


ZeroErr eRob 142 T Actuador de Articulación Robótica, EtherCAT/CANopen, Relaciones de Reducción 50–120
ZeroErr eRob 142 T Actuador de Articulación Robótica, EtherCAT/CANopen, Relaciones de Reducción 50–120
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
El ZeroErr eRob 142 T es un actuador de junta robótica tipo T para ensamblaje rápido de robots. Seleccione entre versiones EtherCAT o CANopen, con o sin sensor de par, relaciones de reducción de 50, 80, 100 o 120, y con o sin memoria de múltiples lazos.
Características
- Eje hueco de 18 mm de diámetro para el enrutamiento de cables y líneas de aire; se indica que la ruta de cableado no tiene impacto en la vida útil por flexión.
- Orificios de montaje en esquina y un diseño de montaje directo. El material fuente indica que no se requiere carcasa; este diseño también se indica que reduce el peso de la junta y mejora la relación de carga útil a peso del robot.
- Diseño de interfaz totalmente diferencial y anti-interferencias con conectores duales anti-aflojamiento que se pueden conectar en serie o en paralelo.
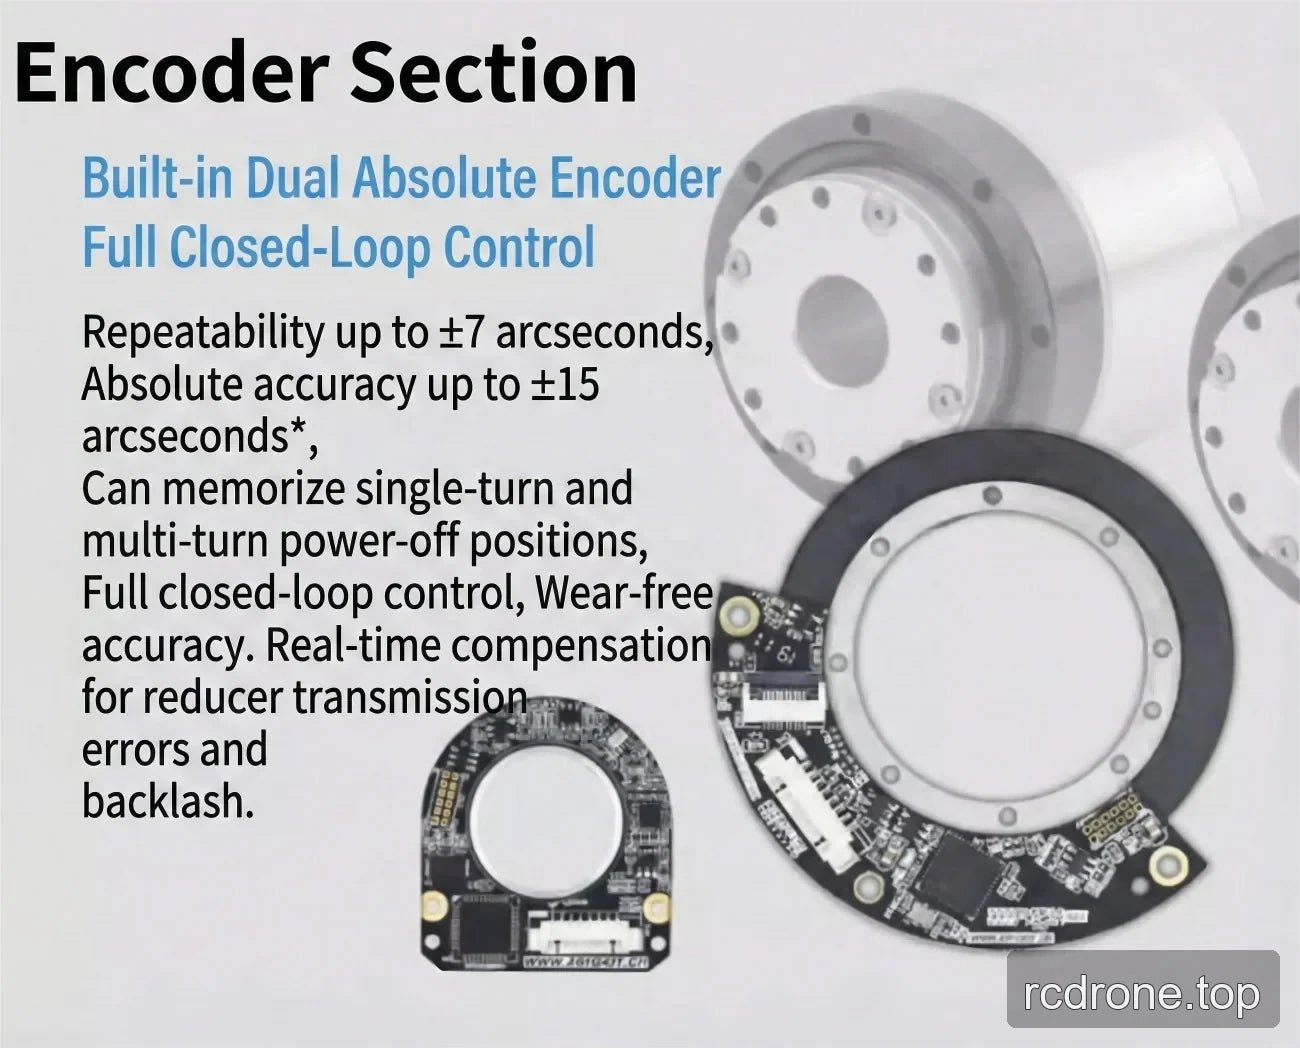
- Encoder absoluto dual incorporado y control de bucle cerrado completo.
- Datos de bucle de posición abierto, bucle de velocidad y bucle de corriente con ajuste PID en tiempo real.
- Compensación en tiempo real por errores de transmisión del reductor y retroceso; el material fuente también describe precisión sin desgaste.
- Memoria de posición de apagado para posiciones de un solo giro y múltiples giros. La memoria de múltiples lazos es seleccionable; no asuma memoria de múltiples giros para la Sin Memoria de Múltiples Lazos opción.
- Freno de amortiguación por fricción con un soporte de freno de tipo fricción. El material fuente indica detención y arranque estables sin oscilaciones al detenerse o temblores al arrancar, arranque a cero velocidad con carga completa, sin polvo de desgaste durante la operación, sin ruido durante la rotación y detención de emergencia con carga pesada al 100% de velocidad completa.
- Clasificación IP65.
Aplicaciones
Adecuado para aplicaciones robóticas con carga variable dinámica e inercia variable, incluyendo robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV, robots ARU, robots colaborativos, robots médicos y equipos de automatización.
Interfaces y Opciones
Versiones Seleccionables
- eRob 142 T (CANopen con Sensor de Par)
- eRob 142 T (CANopen sin Sensor de Par)
- eRob 142 T (EtherCAT con Sensor de Par)
- eRob 142 T (EtherCAT sin Sensor de Par)
Ratios de Reducción Seleccionables
50, 80, 100 o 120.
Memoria de Múltiples Bucles
Sin Memoria de Múltiples Bucles o Con Memoria de Múltiples Bucles.
Interfaces Listadas en el Material de Origen
- Bus de comunicación: EtherCAT / CANopen.
- Comunicación de dispositivo opcional: EtherCAT / CANopen / Modbus.
- Para ambas versiones de actuador rotativo EtherCAT y CANopen, las interfaces opcionales listadas son RS485, Pulse/DIR, I/O, ±10 V analógico y STO.
- Se lista una interfaz de codificador externo.
- El espacio de interfaz listado es D × L = 70 × 67 mm.
Especificaciones
La siguiente tabla técnica mantiene la notación de origen suministrada. Las etiquetas de las columnas utilizan “32-50” a “32-160”; las opciones de relación de reducción seleccionables para esta lista son 50, 80, 100 y 120.
| Parámetro | Valor (32-50) | Valor (32-80) | Valor (32-100) | Valor (32-120) | Valor (32-160) |
|---|---|---|---|---|---|
| Modelo / serie de juntas | eRob142HXXT | ||||
| Relación de engranaje de onda de tensión | 32-50 | 32-80 | 32-100 | 32-120 | 32-160 |
| Par máximo para inicio/parada (Nm) | 281 | 395 | 433 | 459 | 484 |
| Máx. permisibletorque de carga promedio (Nm) | 140 | 217 | 281 | 281 | 281 |
| Torque nominal (Nm) | 99 | 153 | 178 | 178 | 178 |
| Torque máximo permisible momentáneo (Nm) | 497 | 738 | 841 | 892 | 892 |
| Velocidad de rotación máxima de salida (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
| Potencia del motor (W) | 1000 | ||||
| Voltaje de alimentación (V) | 48 V (±10%) | ||||
| Nota de alimentación | Por favor, lea atentamente: “¿Por qué no se puede utilizar una fuente de alimentación conmutada ordinaria como fuente de alimentación para el módulo?” y “Manual del Módulo Conjunto Capítulo 3 Instrucciones de Alimentación de Entrada eRob”. | ||||
| Resolución del codificador de salida | 19 Bit | ||||
| Repetibilidad / precisión absoluta (arcsec) | ±10 / ±45 arcsec | ||||
| Bus de comunicación | EtherCAT / CANopen | ||||
| Diámetro exterior × longitud × orificio pasante (mm) | 148 × 163 × 18 | ||||
| Peso (kg) | 8.22 | ||||
| Diseño de interfaz | Interfaz completamente diferencial, fuerte anti-interferencia; conectores duales anti-aflojamiento, se pueden conectar en serie/paralelo. | ||||
| Freno | Freno de amortiguación por fricción | ||||
| Clasificación IP | IP65 | ||||
| Parámetros comunes | ID: 18 mm, Clasificación IP: IP65*, Freno: freno de fricción | ||||
| Dispositivo opcional | Comunicación: EtherCAT / CANopen / Modbus; Resolución del encoder de salida: 19Bit; Repetibilidad/Precisión: ±7/±15 arcsec o ±10/±25 arcsec | ||||
| Actuador rotativo versión EtherCAT | Interfaz opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico y STO | ||||
| Actuador rotativo versión CANopen | Interfaz opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico y STO | ||||
Descargas
- EROB170I I Series EtherCAT eRob142T — Modelo 3D (ZIP)
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB142 T Series EtherCAT — Modelo 3D — Archivo STEP (ZIP)
- EROB142 T Series CANopen — Modelo 3D — Archivo STEP (ZIP)
- EROB142 T Series EtherCAT dibujo de instalación1 — Dibujo de instalación (PDF)
- EROB142 T Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Vistas del Producto

Características y Diseño


Interfaces y Conexiones

Ejemplos de Aplicación
