ZeroErr eRob 170 I Actuador de articulación robótica, CANopen/EtherCAT, 48 V
ZeroErr eRob 170 I Actuador de articulación robótica, CANopen/EtherCAT, 48 V
ZeroErr
No se pudo cargar la disponibilidad de retiro


Resumen
El ZeroErr eRob 170 I es un actuador de tipo robot-joint eRob170 Tipo Iactuador que se ofrece con comunicación CANopen o EtherCAT, versiones con freno o sin freno, relaciones de reducción de 50, 80, 100, 120 o 160, y configuraciones de múltiples vueltas y torque seleccionables.
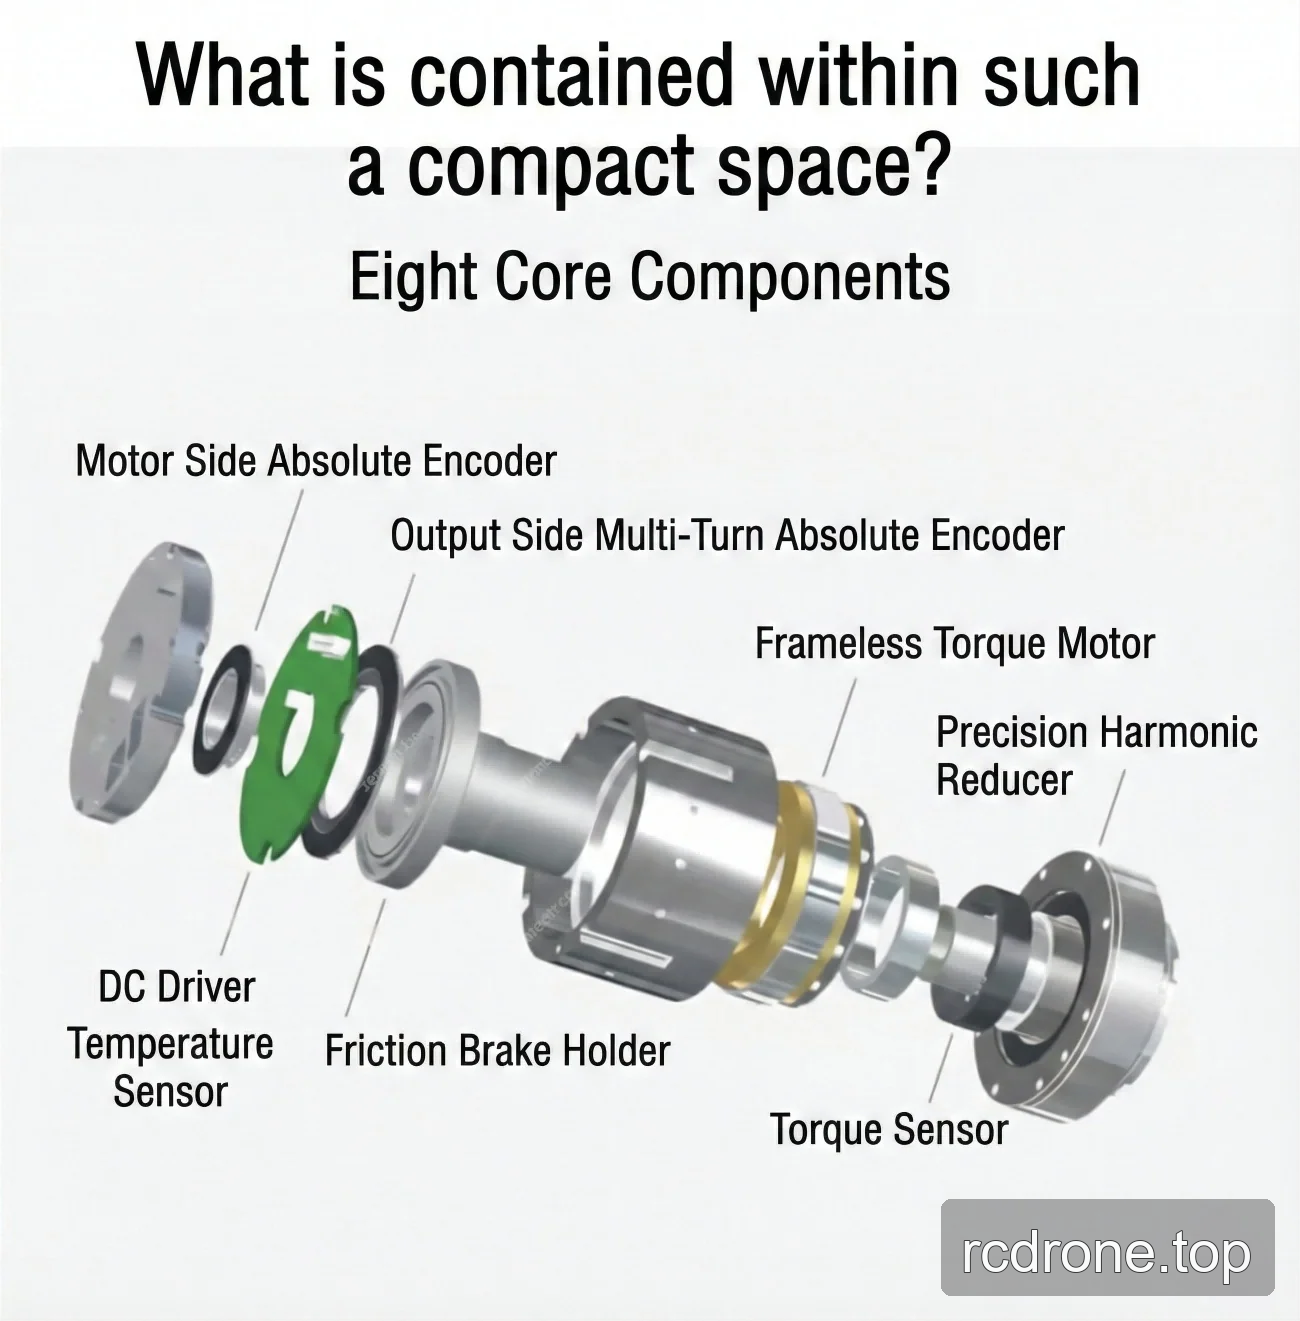
Su diseño integrado de robot-joint está destinado a simplificar el ensamblaje de robots al reducir la necesidad de seleccionar, diseñar, comprar y ensamblar numerosos componentes mecánicos y electrónicos separados.
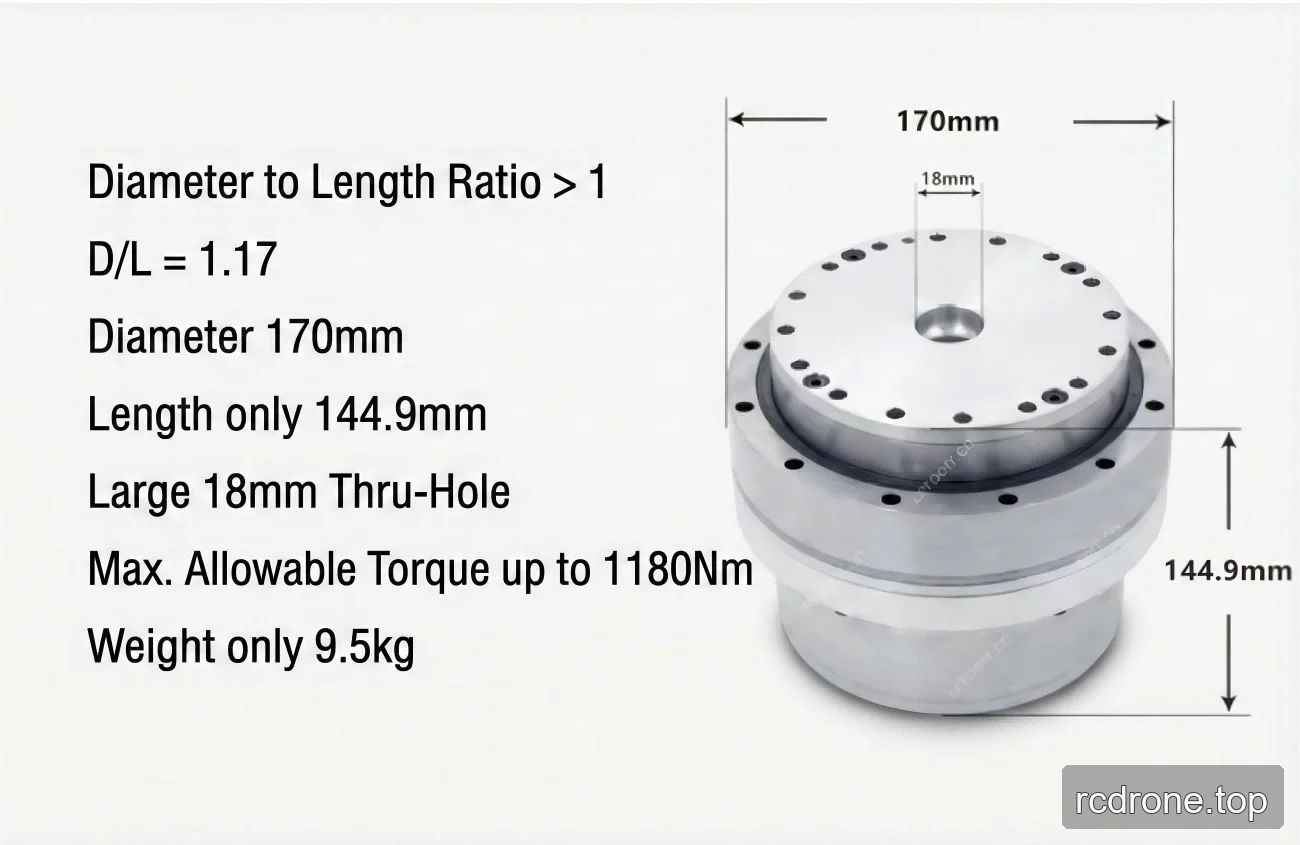
Las especificaciones de la familia publicadas enumeran un motor, de 1,000 W con entrada de 48 V (±10%), un diámetro exterior de 170 × 144.9 mm × longitud, un orificio pasante de 18 mm y un peso de 9.29 kg. La relación diámetro-longitud publicada es mayor que 1 (D/L = 1.17).
Características
- Las versiones CANopen y EtherCAT son seleccionables.
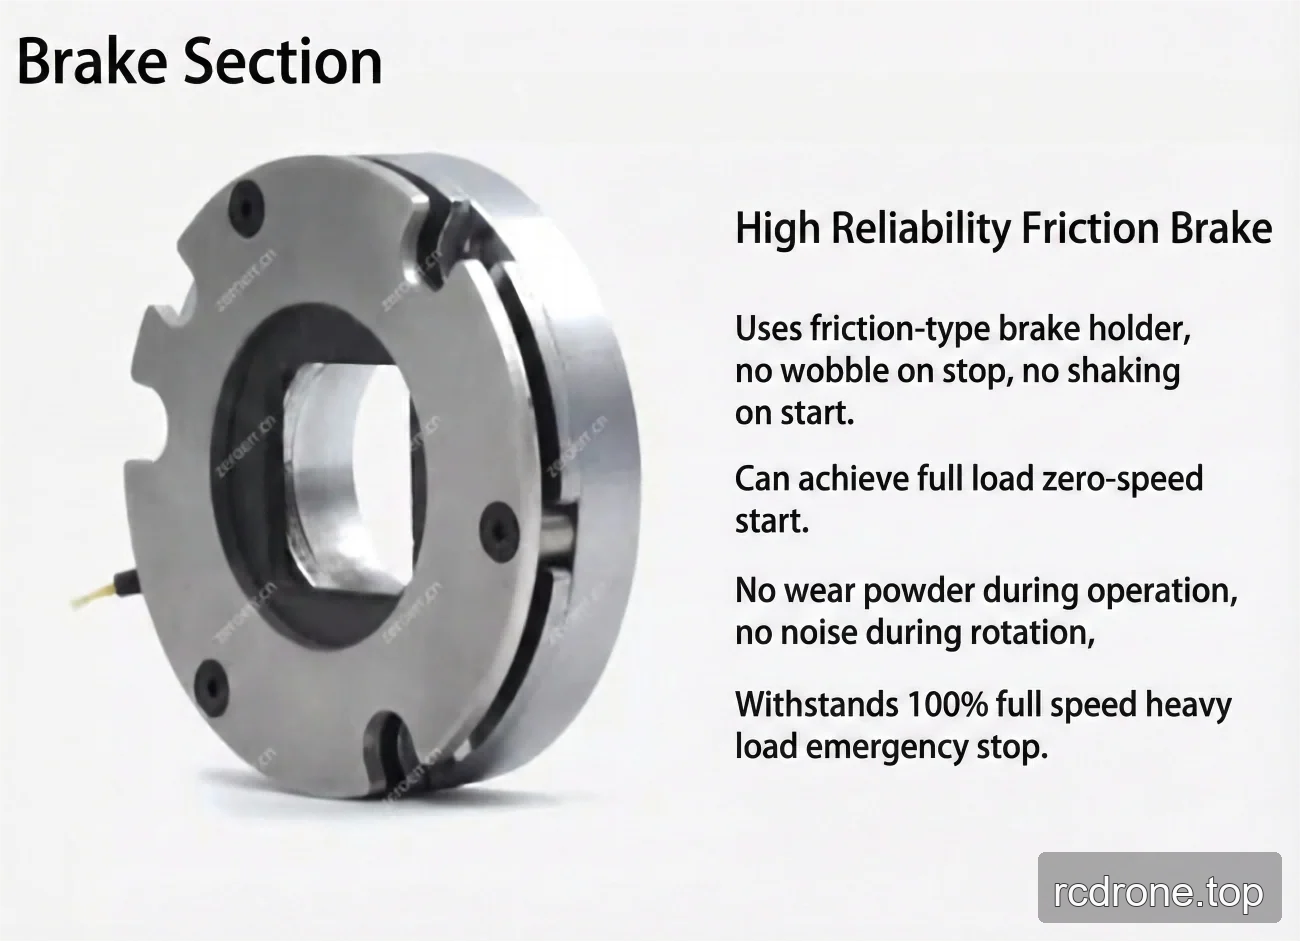
- Las versiones con freno y sin freno son seleccionables; el modelo de freno publicado es un freno de fricción.
- Las selecciones de múltiples giros y torque están disponibles en las combinaciones listadas.
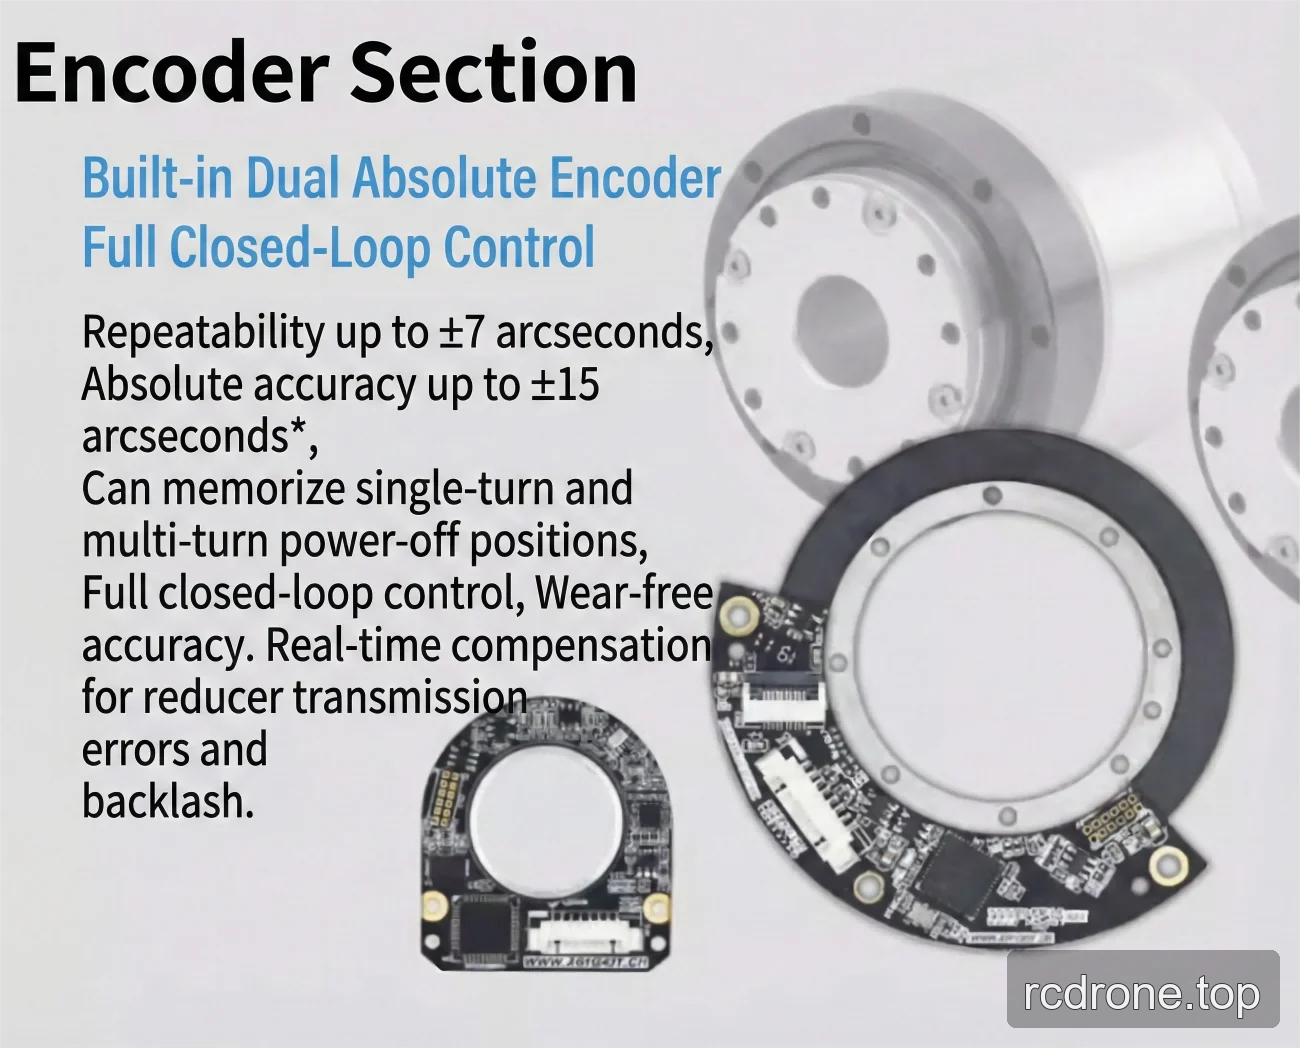
- Resolución del codificador de salida publicada: 19 bits.
- Opciones de repetibilidad/precisión del codificador publicadas: ±7/±15 segundos de arco o ±10/±25 segundos de arco.
Especificaciones
Valores dependientes de la relación de reducción
| Parámetro | 50 (notación de origen: 40-50) | 80 (notación de origen: 40-80) | 100 (notación de origen: 40-100) | 120 (notación de origen: 40-120) | 160 (notación de origen: 40-160) |
|---|---|---|---|---|---|
| Par de arranque y parada máximo (Nm) | 402 | 519 | 568 | 617 | 647 |
| Valor máximo permisible a par de carga media (Nm) | 196 | 284 | 372 | 451 | 451 |
| Par nominal (Nm) | 137 | 206 | 265 | 294 | 294 |
| Par máximo momentáneo permisible (Nm) | 686 | 980 | 1080 | 1180 | 1180 |
| Velocidad de rotación máxima de salida (RPM) | 40 | 25 | 20 | 16.7 | 12.5 |
Parámetros publicados comunes
| Modelo | eRob170HXXI |
|---|---|
| Potencia del motor | 1000 W |
| Tensión de entrada de potencia | 48 V (±10%) |
| Inercia de salida del engranaje de onda de tensión | 6679752 g-mm² |
| Masa de salida del engranaje de onda de tensión | 2.02 kg |
| Diámetro exterior × longitud | 170 × 144.9 mm |
| Relación diámetro-longitud | Mayor que 1; D/L = 1.17 |
| Orificio pasante / ID | 18 mm |
| Inercia de entrada del engranaje de onda de tensión | 1517148 g-mm² |
| Masa de entrada del engranaje de onda de tensión | 1.66 kg |
| Peso | 9.29 kg |
| Parámetros comunes | Grado de protección IP: IP54*; modelo de freno: freno de fricción. |
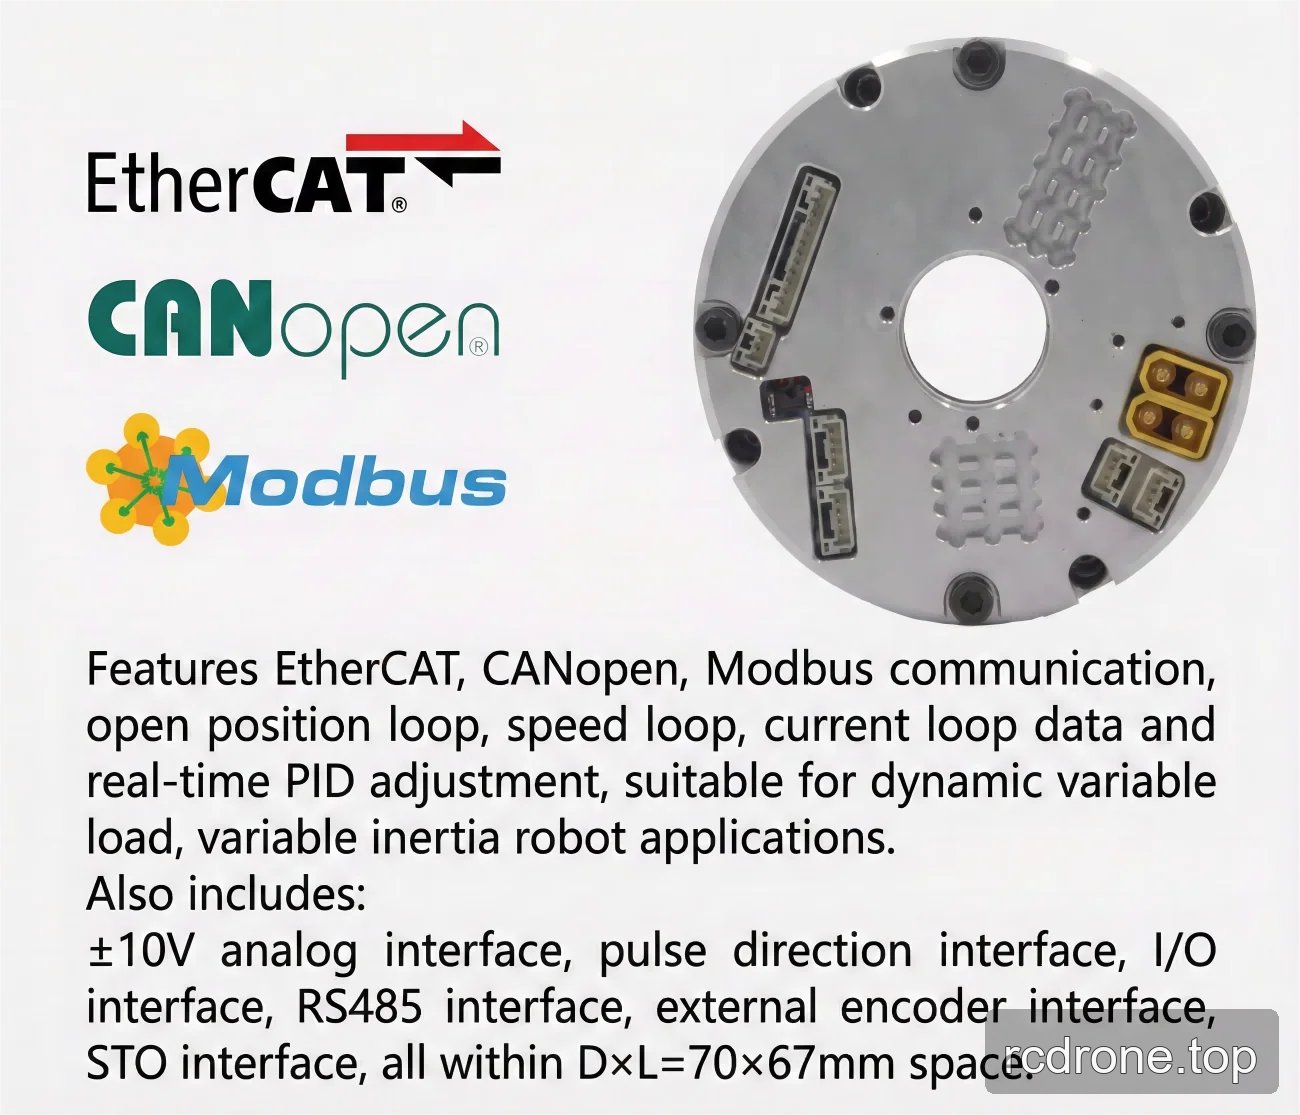
| Dispositivo opcional | Tipo de comunicación: EtherCAT / CANopen / Modbus; resolución del codificador de salida: 19 bits; repetibilidad/precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. |
| Versión EtherCAT del actuador rotativo | Interfaz opcional: RS485, Pulso/DIR, E/S, ±10 V analógico y STO. |
| Versión CANopen del actuador rotativo | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V analógico y STO. |
Opciones de configuración
- Versión: eRob 170 I (CANopen con freno), eRob 170 I (CANopen sin freno), eRob 170 I (EtherCAT con freno) o eRob 170 I (EtherCAT sin freno).
- Relación de reducción: 50, 80, 100, 120 o 160.
- Múltiples vueltas y par: Sin múltiples vueltas y sin par; Sin múltiples vueltas y con par; Con múltiples vueltas y sin par; o Con múltiples vueltas y con par.
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Descargas
Descargas & Recursos
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB110I I Series EtherCAT — Modelo 3D — Archivo STEP (ZIP)
- EROB170I I Series CANopen — Modelo 3D — Archivo STEP (ZIP)
- EROB170I I Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
- EROB170I I Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Vistas del Producto
Dimensiones y Construcción
Características y Diseño
Interfaces y Conexiones
Ejemplos de Aplicación