ZeroErr eRob 70 I Motor de Articulación Robótica Integrado, EtherCAT/CANopen, Relaciones de Reducción 50–120
ZeroErr eRob 70 I Motor de Articulación Robótica Integrado, EtherCAT/CANopen, Relaciones de Reducción 50–120
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
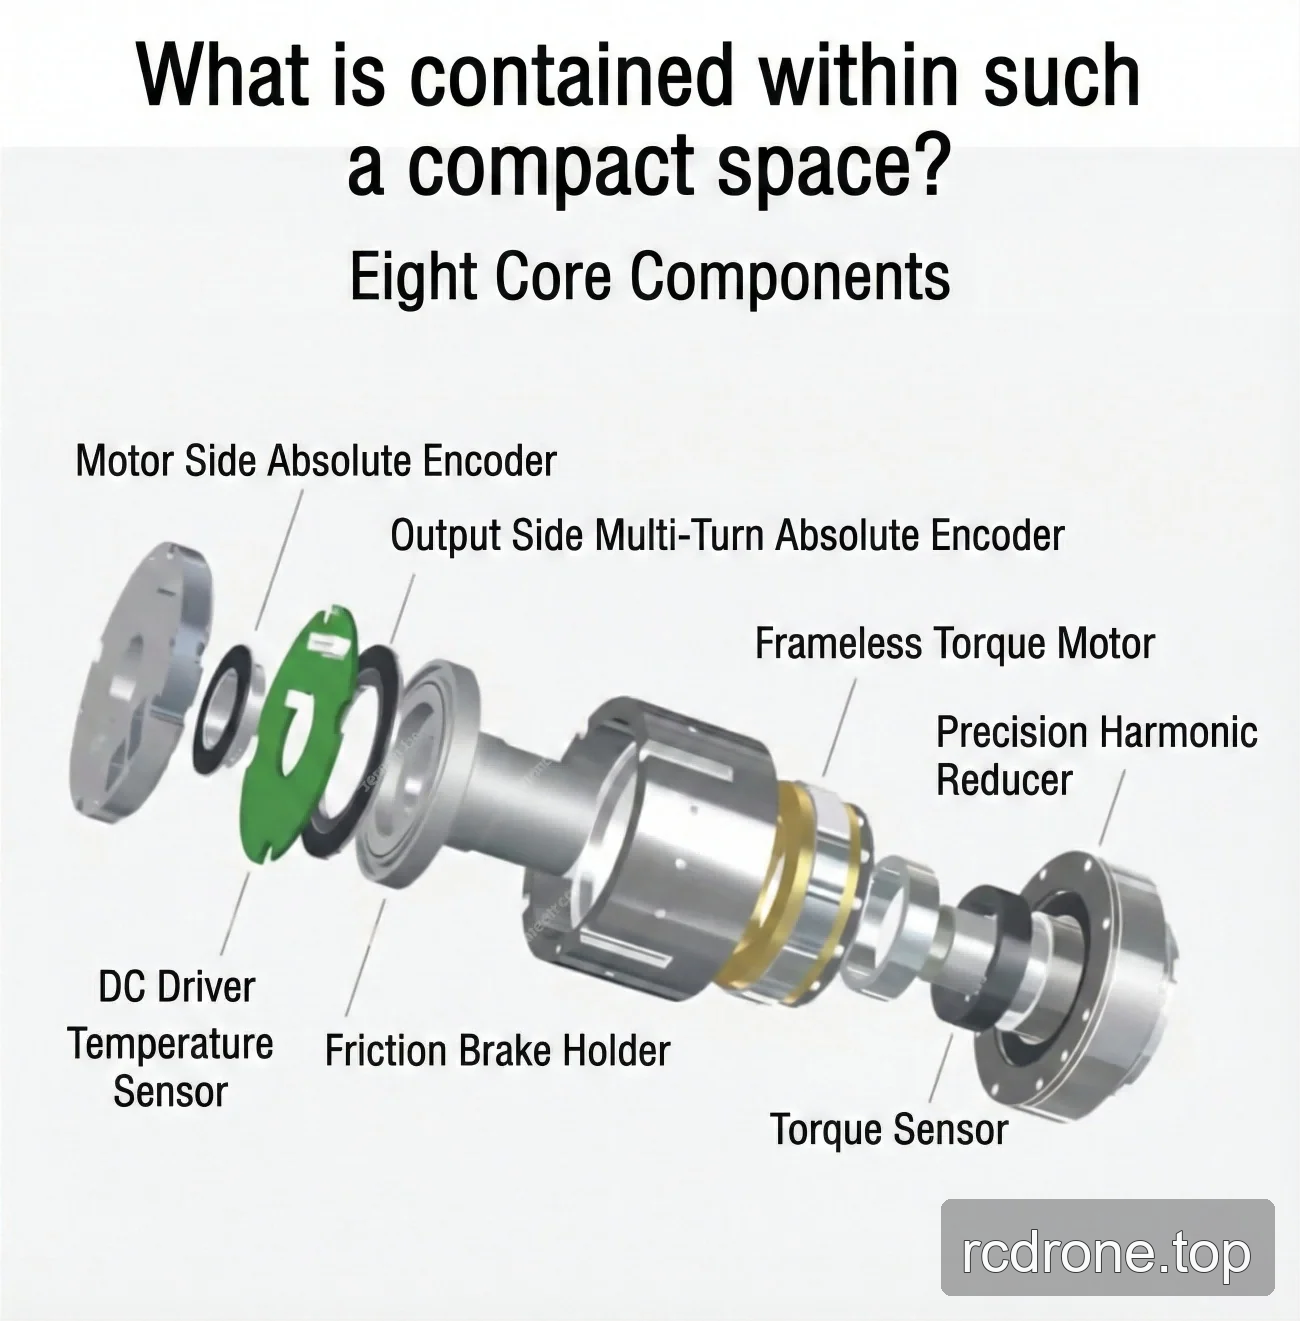
El ZeroErr eRob 70 I es una familia de motores de articulación robótica integrada con versiones seleccionables de EtherCAT o CANopen, configuraciones con freno o sin freno, relaciones de reducción de 50, 80, 100 o 120, y combinaciones de múltiples vueltas y torque seleccionables.
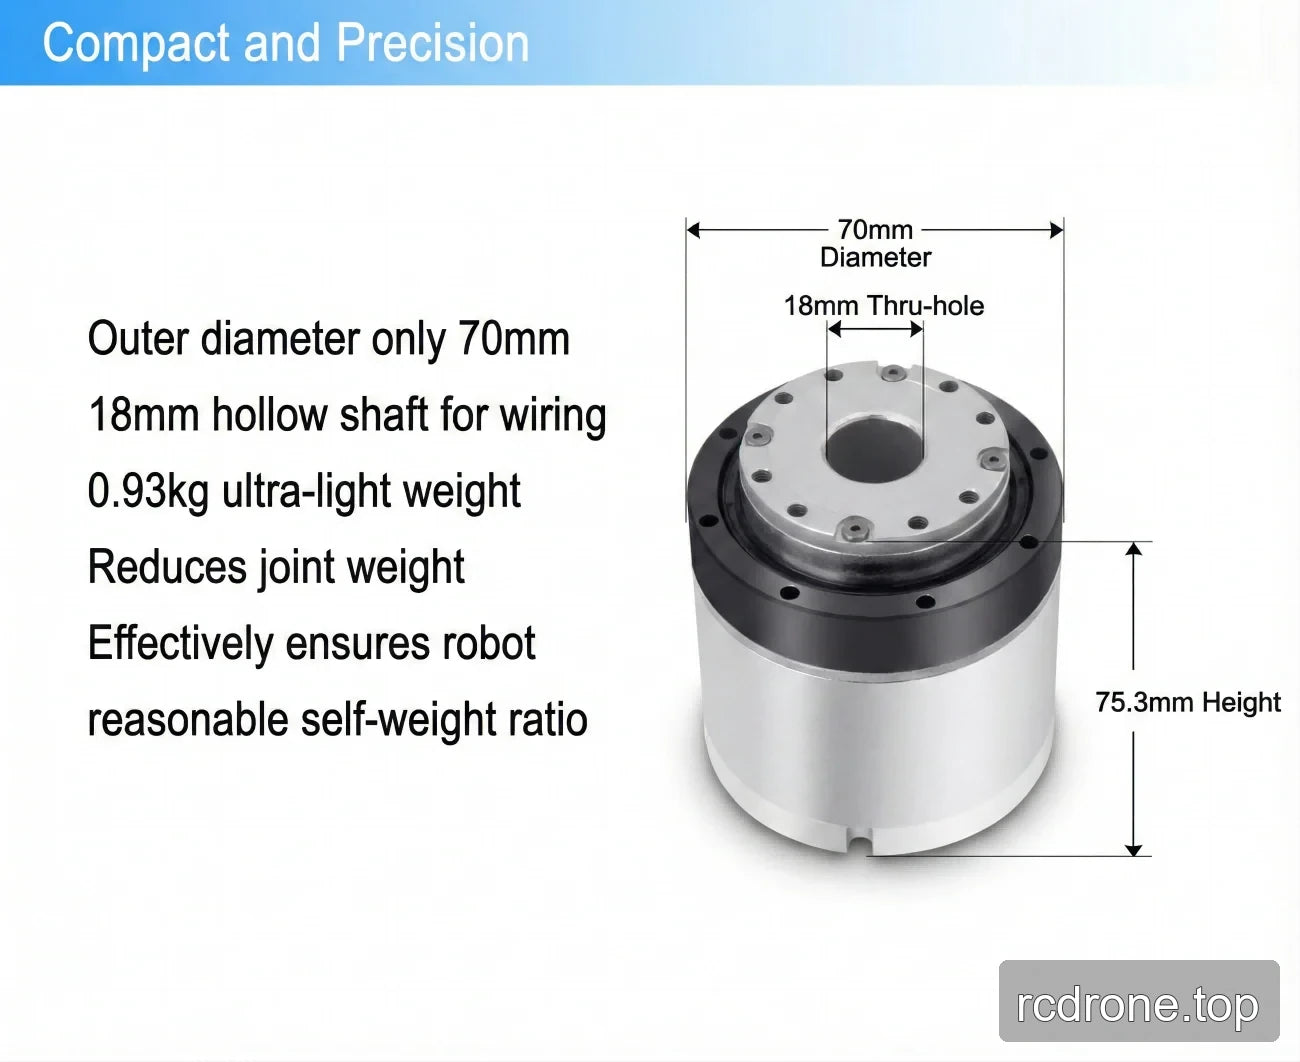
Todas las configuraciones de relación listadas utilizan un motor, de 48 V (±10%) y un orificio hueco de 18 mm. Consulte las tablas de relaciones y versiones a continuación para obtener valores específicos de torque, velocidad, inercia, tamaño y masa según la configuración.
Características
- Versiones de comunicación seleccionables: EtherCAT o CANopen.
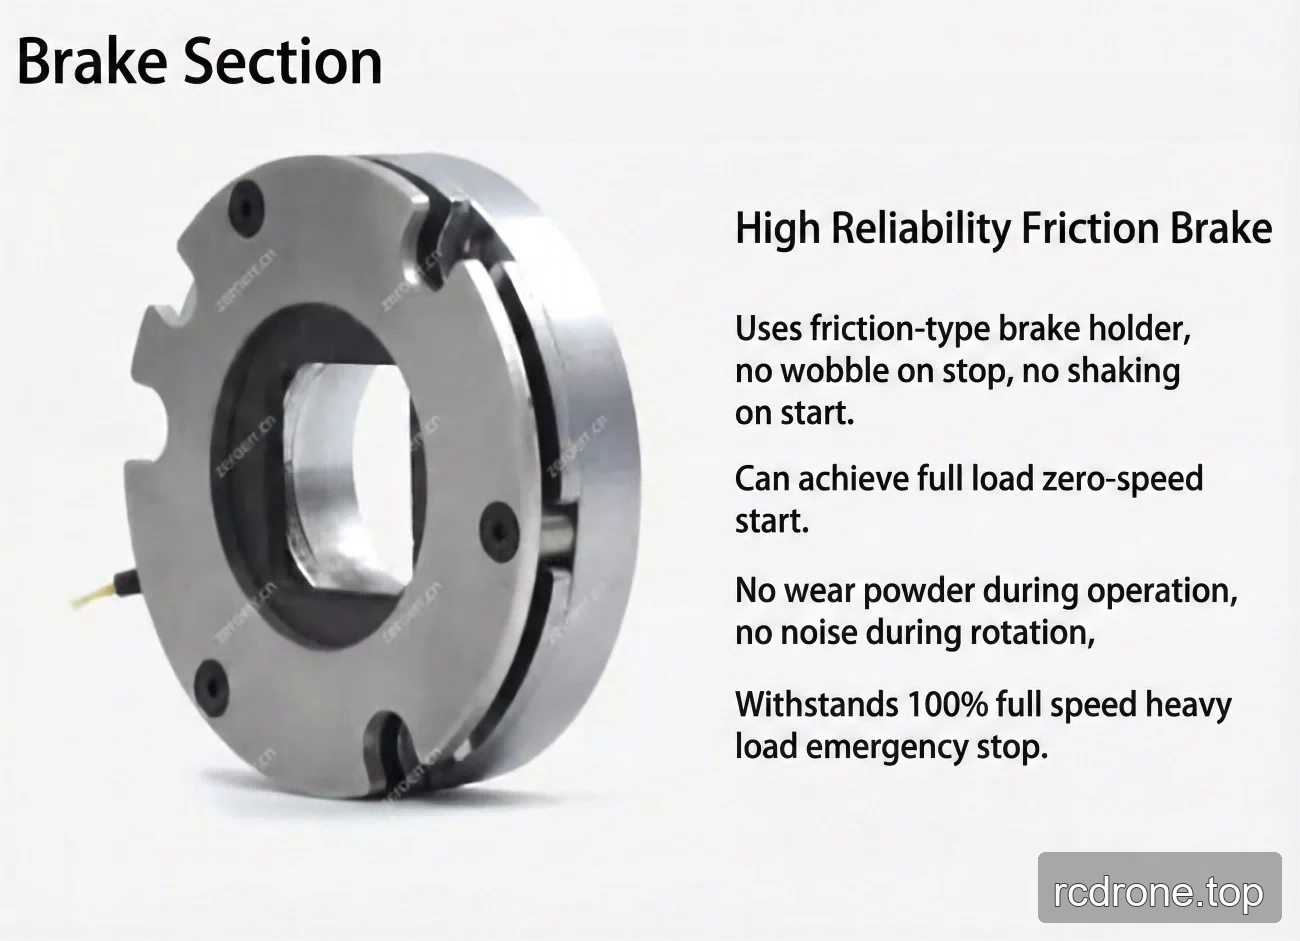
- Versiones con freno y sin freno; el modelo de freno listado es un freno de fricción.
- Configuraciones de múltiples vueltas y torque seleccionables.
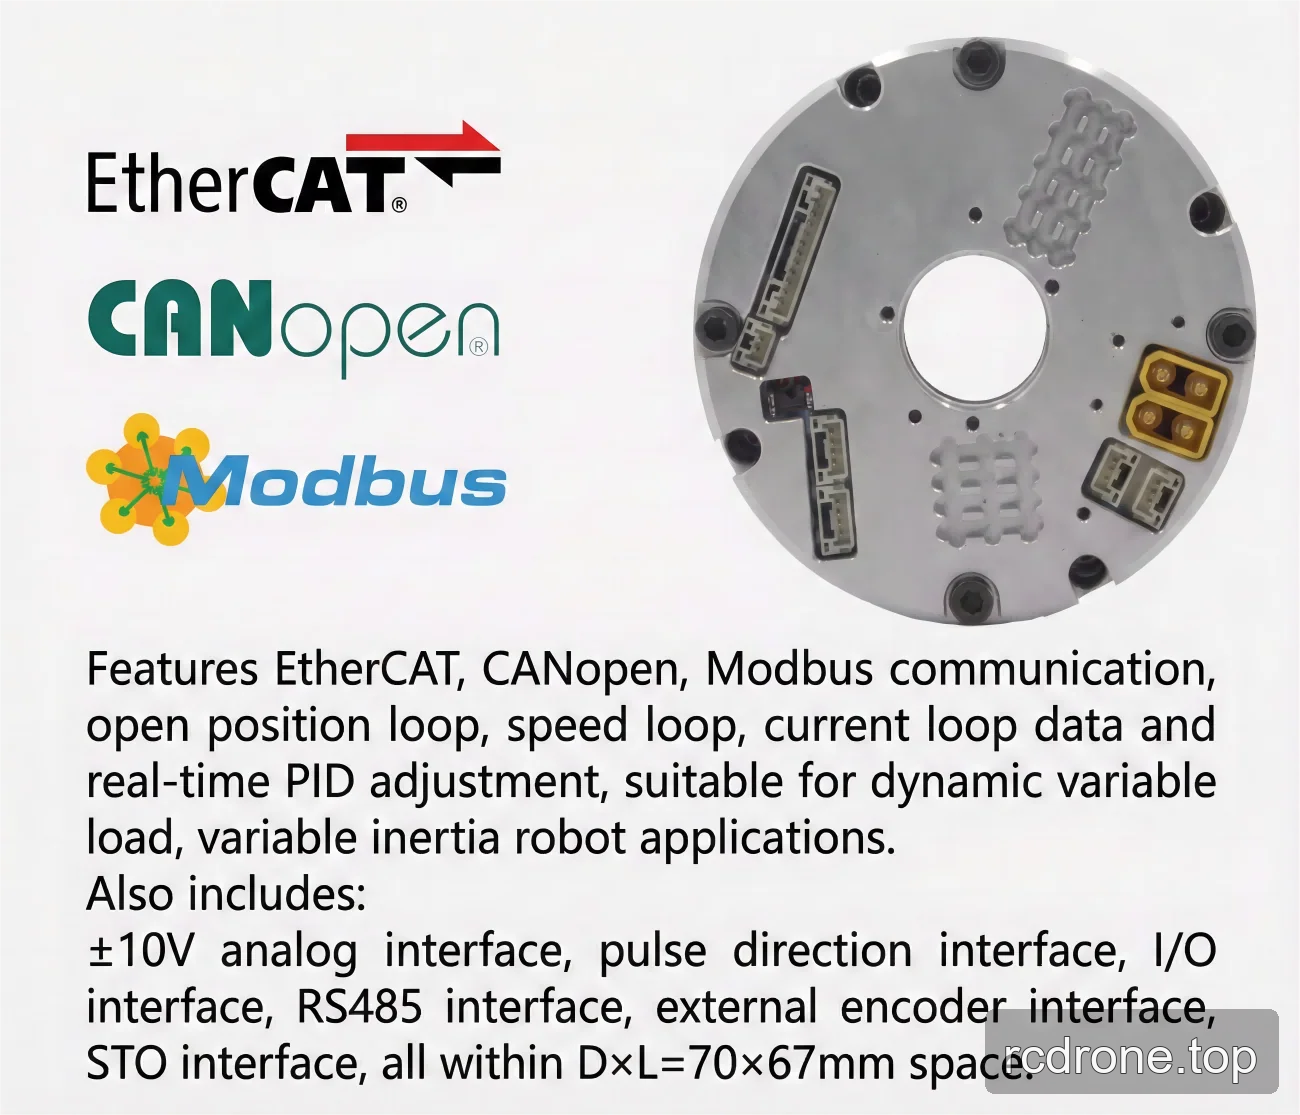
- Protocolos de comunicación listados: EtherCAT, CANopen y Modbus.
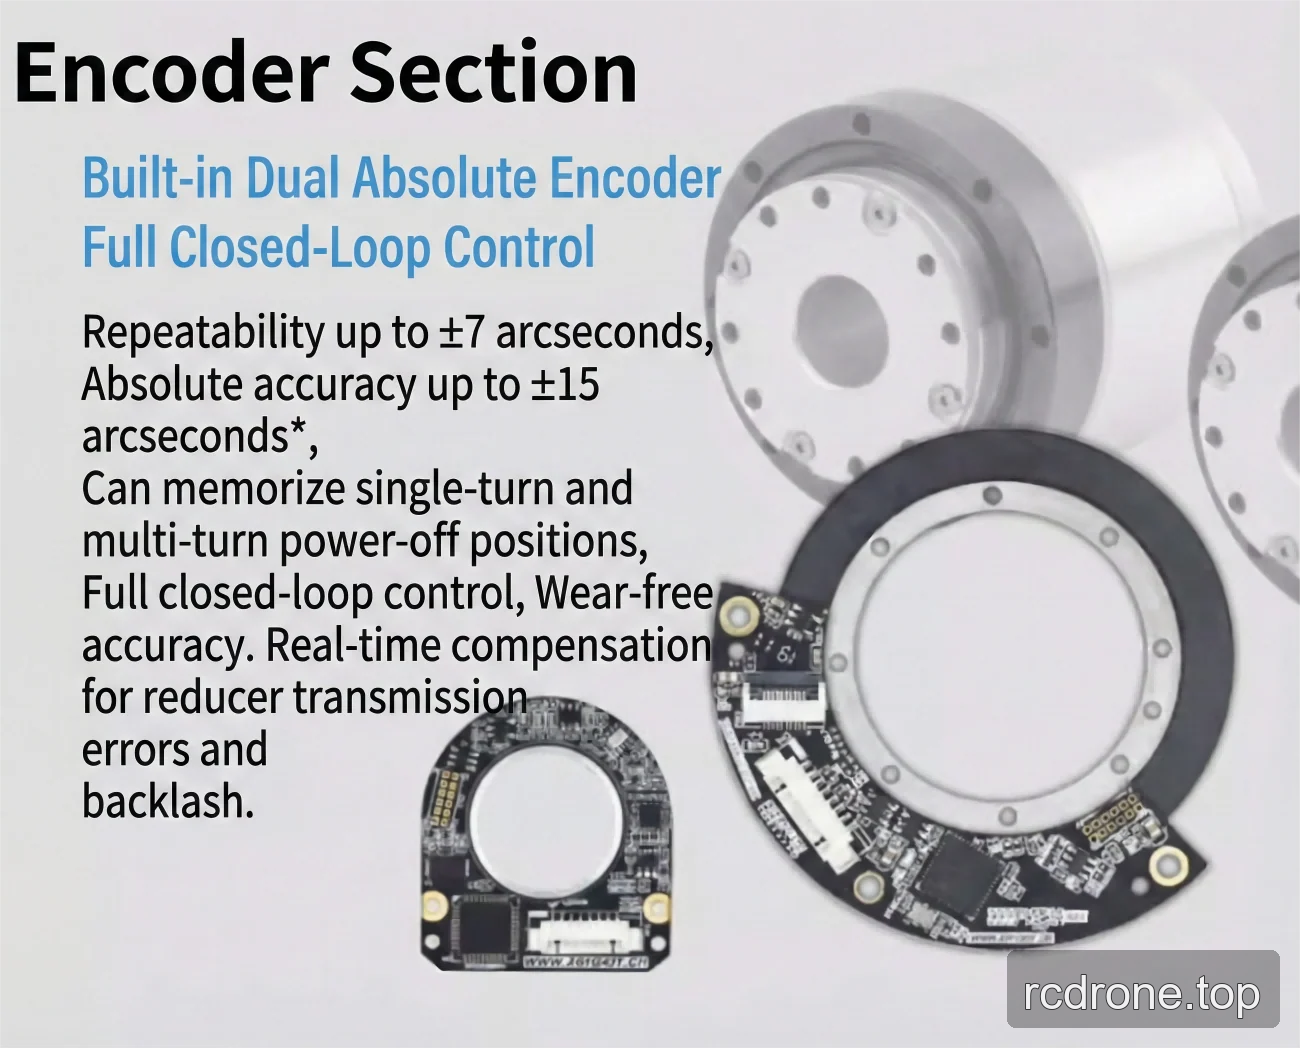
- Resolución del encoder del lado de salida: 19/20 bits.
- Repetibilidad/precisión absoluta: ±7/±15 arcsec o ±10/±25 arcsec*.
- Métodos de instalación compatibles.
Especificaciones
Rendimiento por relación de engranaje de onda de tensión
| Parámetro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Par máximo para inicio y parada (Nm) | 23 | 30 | 36 | 36 |
| Valor máximo permisible a par de carga promedio (Nm) | 9 | 14 | 14 | 14 |
| Par nominal (Nm) | 7 | 10 | 10 | 10 |
| Par máximo momentáneo permisible (Nm) | 46 | 61 | 70 | 70 |
| Velocidad de rotación máxima de salida (RPM) | 60 | 37.5 | 30 | 25 |
| Potencia del motor (W) | 100 | 100 | 100 | 100 |
| Tensión de entrada de potencia (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Diámetro del orificio hueco | 18 mm | 18 mm | 18 mm | 18 mm |
Parámetros compartidos
| Parámetro | Valor |
|---|---|
| Precisión | Repetibilidad/Precisión Absoluta: ±7/±15 arcsec o ±10/±25 arcsec* |
| Interfaz eléctrica | Protocolo de comunicación: EtherCAT/CANopen/Modbus; Resolución del codificador del lado de salida: 19/20 bit |
| Métodos de instalación | Mismo, Compatible |
| Parámetros comunes | ID: 18 mm; Grado de protección IP: IP54*; Modelo de freno: freno de fricción |
| Dispositivo opcional | Tipo de comunicación: EtherCAT/CANopen/Modbus; Resolución del codificador de salida: 19 bit; Repetibilidad/Precisión: ±7/±15 arcsec o ±10/±25 arcsec |
Parámetros mecánicos específicos de la versión
| Parámetro | v4 (14-50 / 14-80) | v5 (14-100 / 14-120) |
|---|---|---|
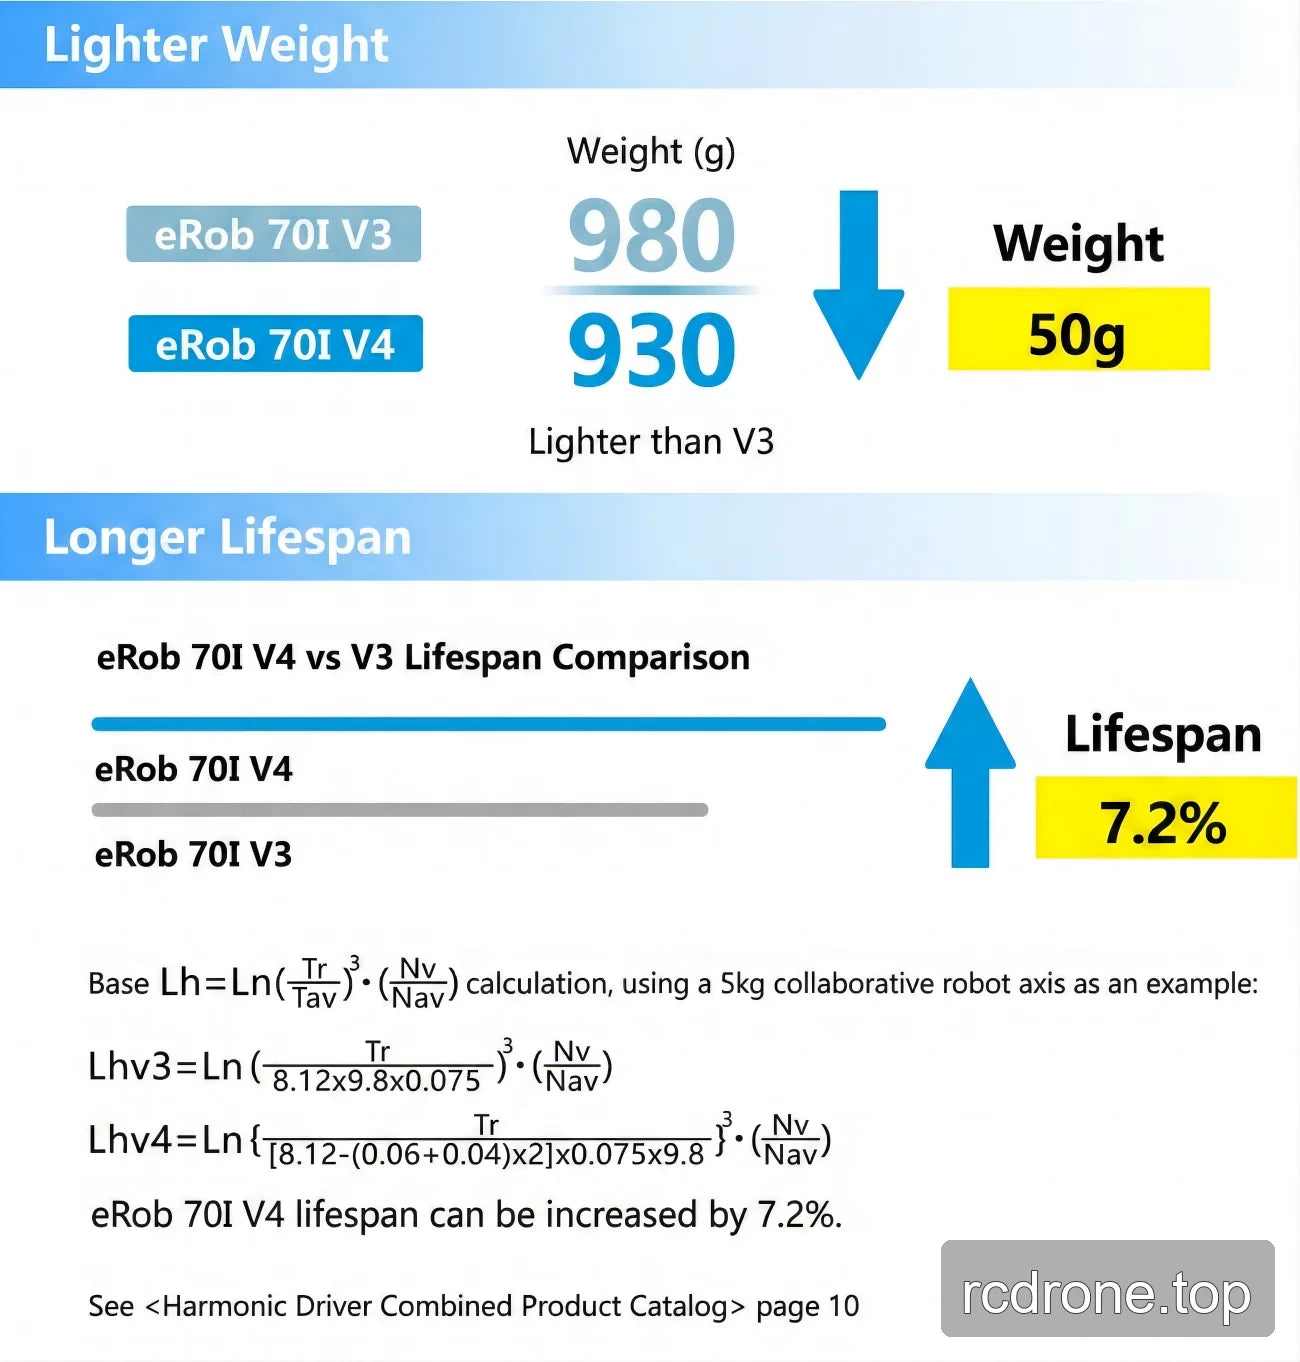
| Inercia del lado de salida SWG (g·mm²) | 69717 | 68484 |
| Masa del lado de salida SWG (kg) | 0.17 | 0.166 |
| Inercia del lado de entrada SWG, sin freno (g·mm²) | 47767 | 22674 |
| Masa del lado de entrada SWG, sin freno (kg) | 0.18 | 0.087 |
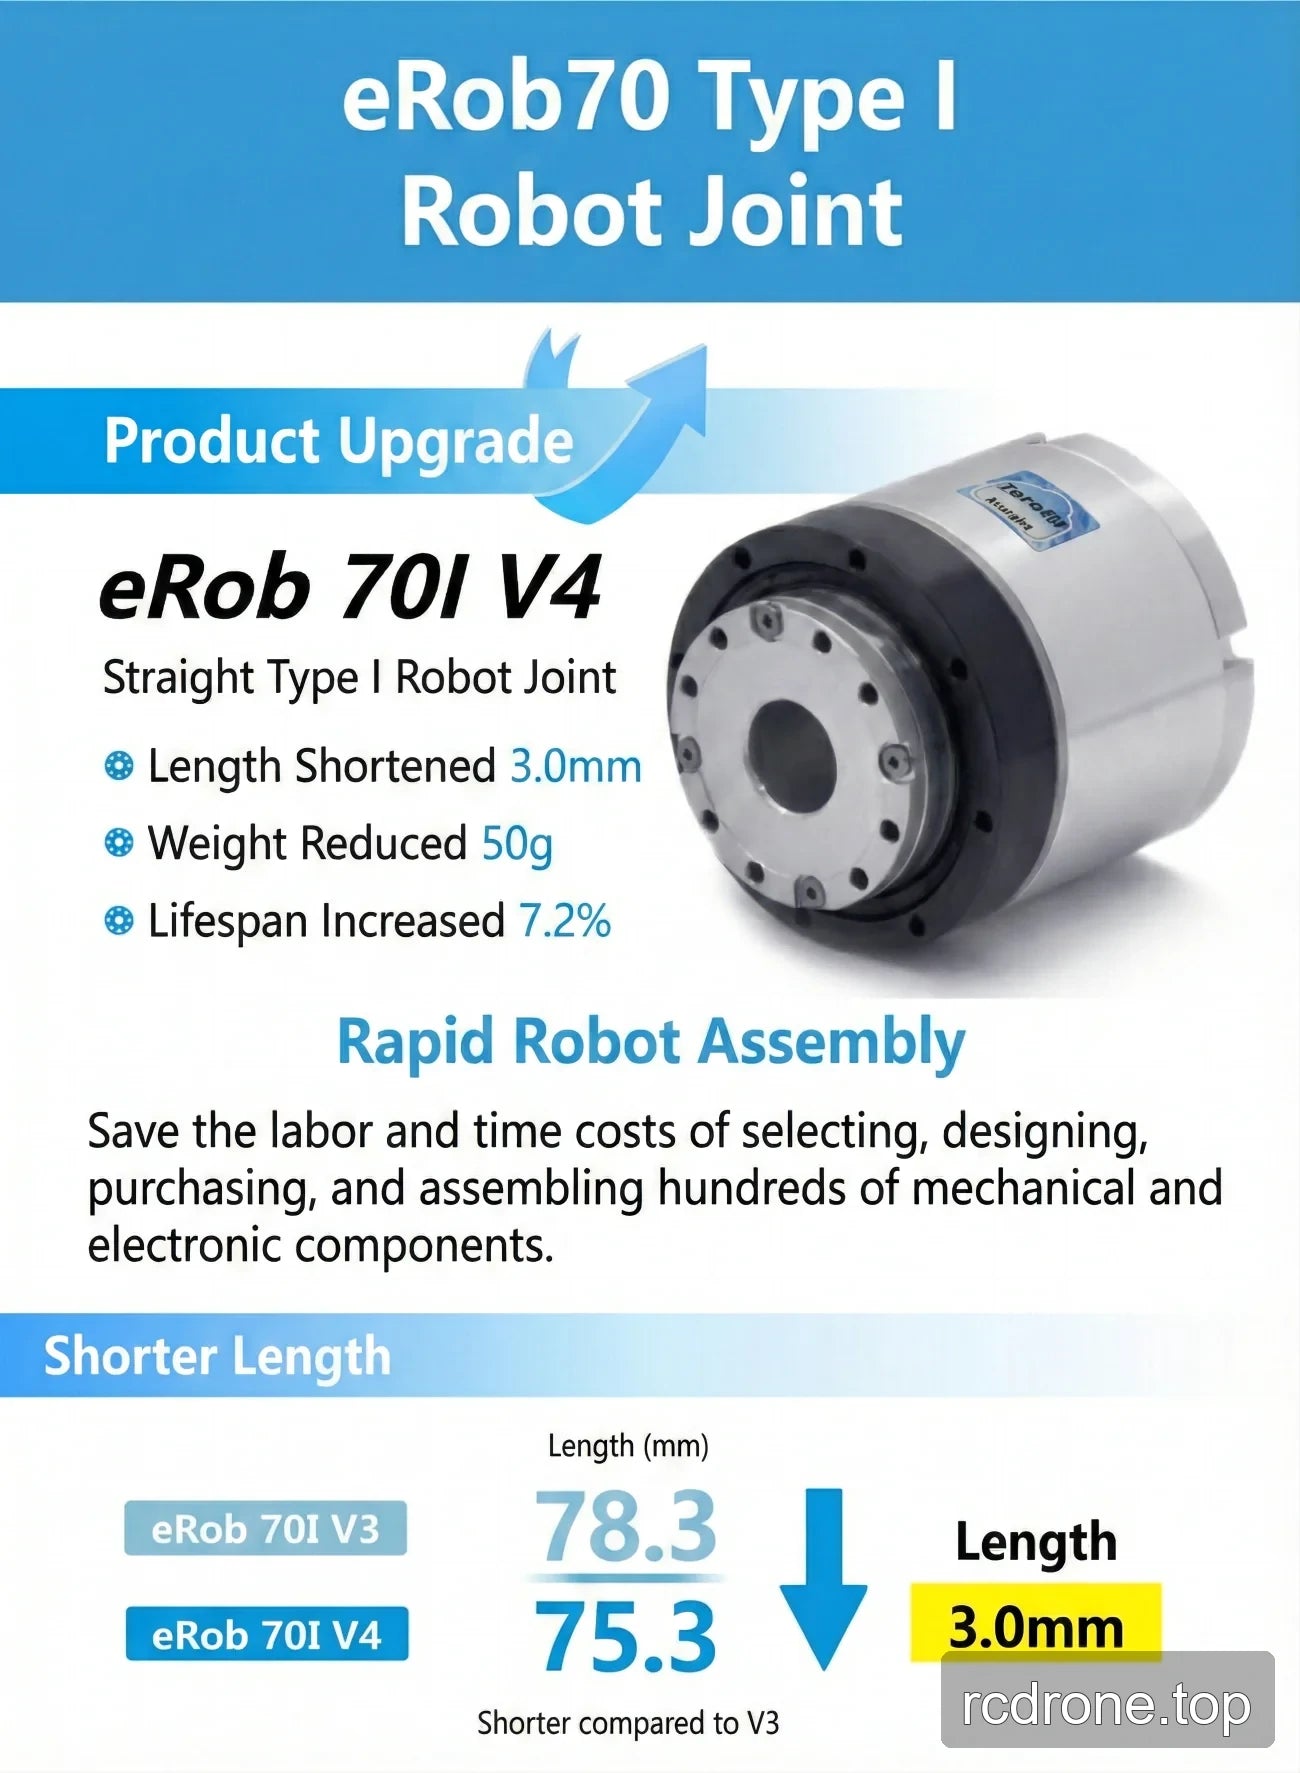
| OD × longitud, sin freno (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Masa total, sin freno (kg) | 0.87 | 0.82 |
| Inercia del lado de entrada SWG, con freno (g·mm²) | 50996 | 26128 |
| Masa del lado de entrada SWG, con freno (kg) | 0.19 | 0.1 |
| OD × longitud, con freno (mm) | Φ70 × 75.3 | Φ70 × 71 |
| Masa total, con freno (kg) | 0.93 | 0.88 |
Aplicaciones
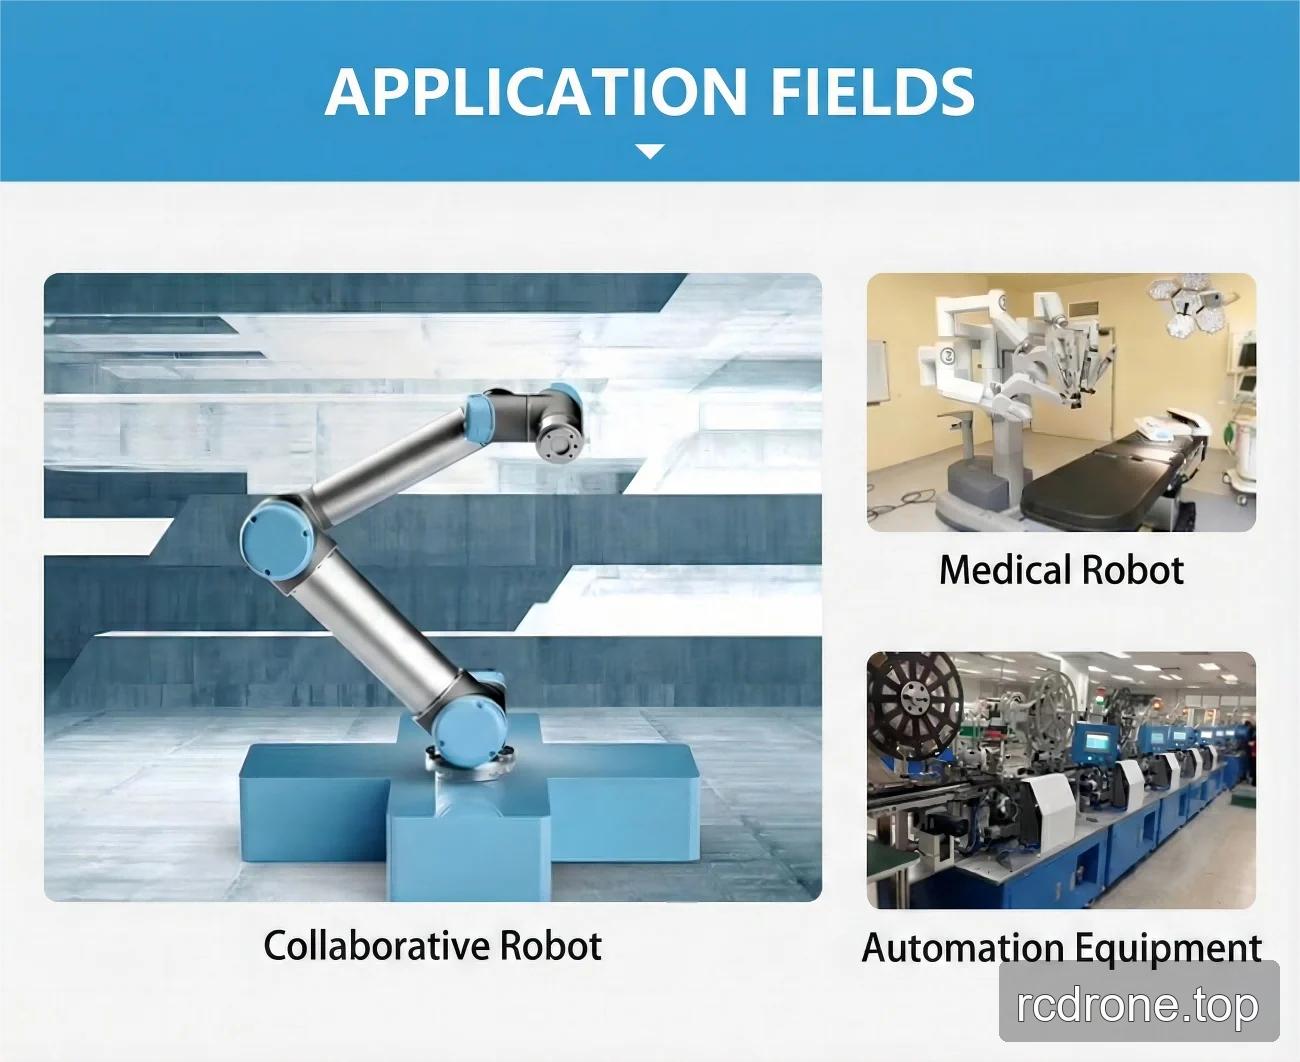
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
- Robots colaborativos
- Robots médicos
- Equipos de automatización
Descargas
EROB70F I Series CANopen — Dibujo de instalación (PDF)
EROB70I I Series EtherCAT — Modelo 3D (ZIP)
EROB70F I Series CANopen — Modelo 3D (PDF)
EROB70I I Series CANopen — Modelo 3D — Archivo STEP (ZIP)
EROB70I I Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
EROB70I I Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Opciones y Comparación de Modelos
Dimensiones y Construcción
Características y Diseño
Interfaces y Conexiones
Ejemplos de Aplicación