ZeroErr eRob 70 T Actuador de articulación robótica, EtherCAT/CANopen, relaciones de reducción 50/80/100
ZeroErr eRob 70 T Actuador de articulación robótica, EtherCAT/CANopen, relaciones de reducción 50/80/100
ZeroErr
Precio habitual
$1,955.00 USD
Precio habitual
Precio de venta
$1,955.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
El ZeroErr eRob 70 T actuador de junta robótica se ofrece en versiones EtherCAT y CANopen, con o sin sensor de par, relaciones de reducción seleccionables de 50, 80 o 100, y con o sin memoria de múltiples lazos.
Características
- Potencia del motor de 100 W y requisito de suministro de energía de 48 V (±10%).
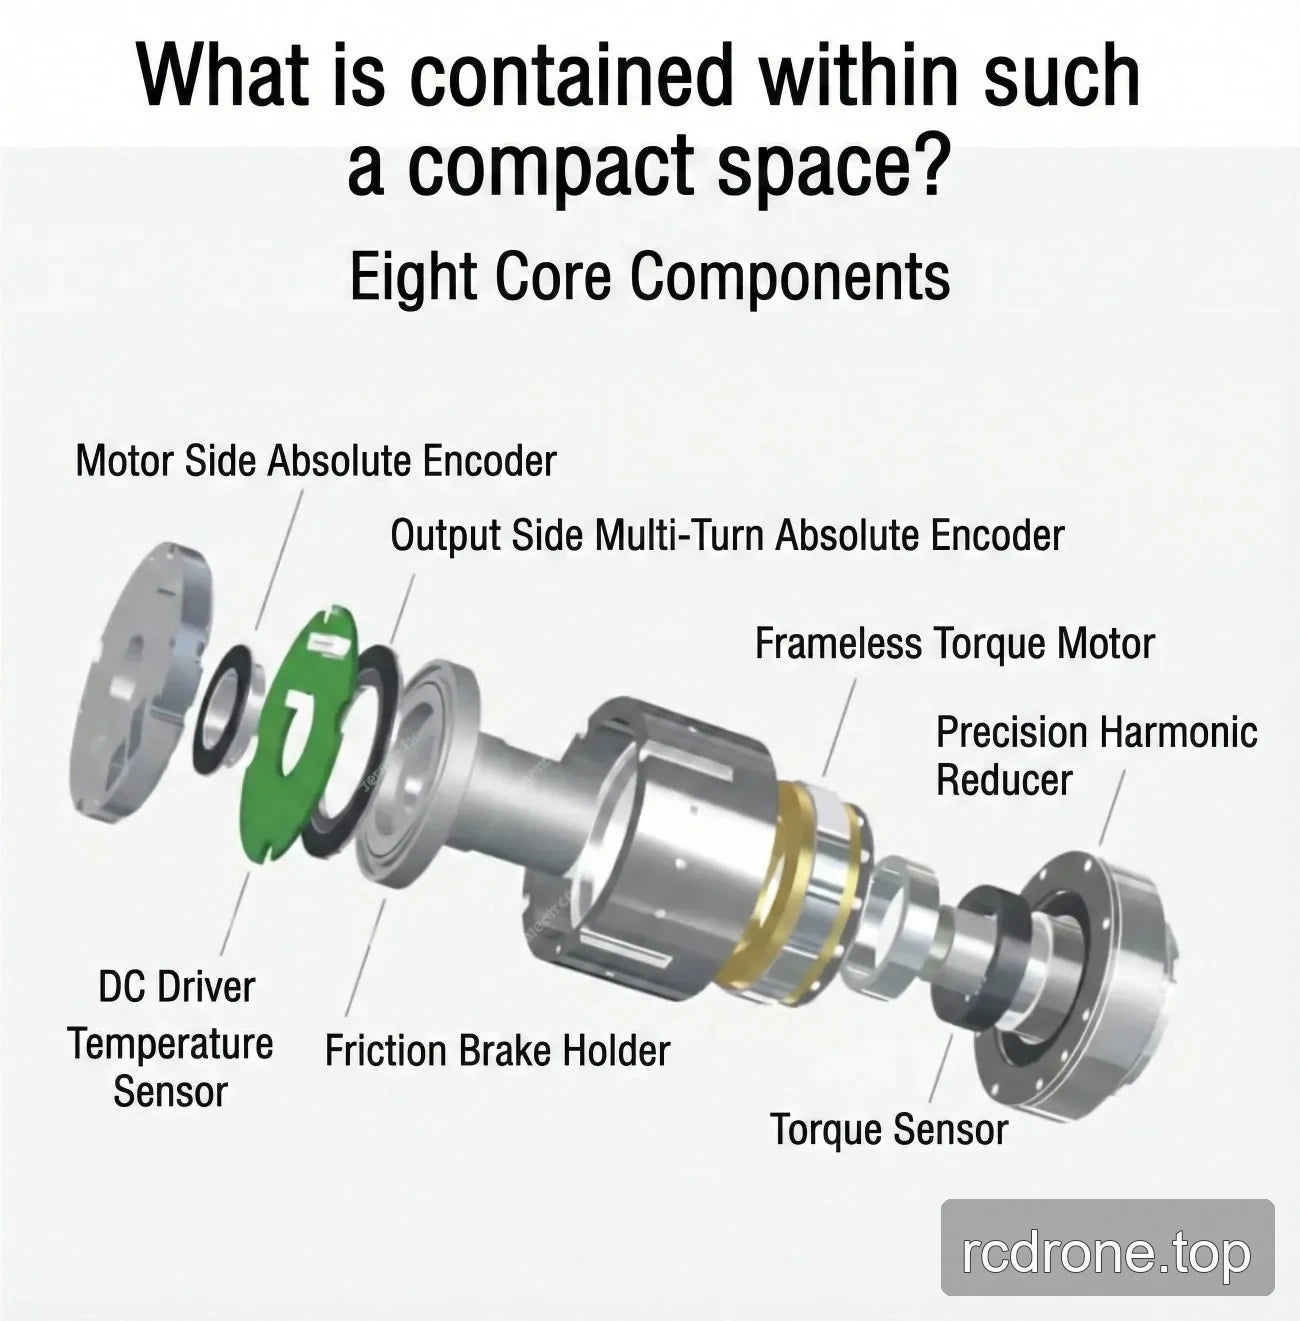
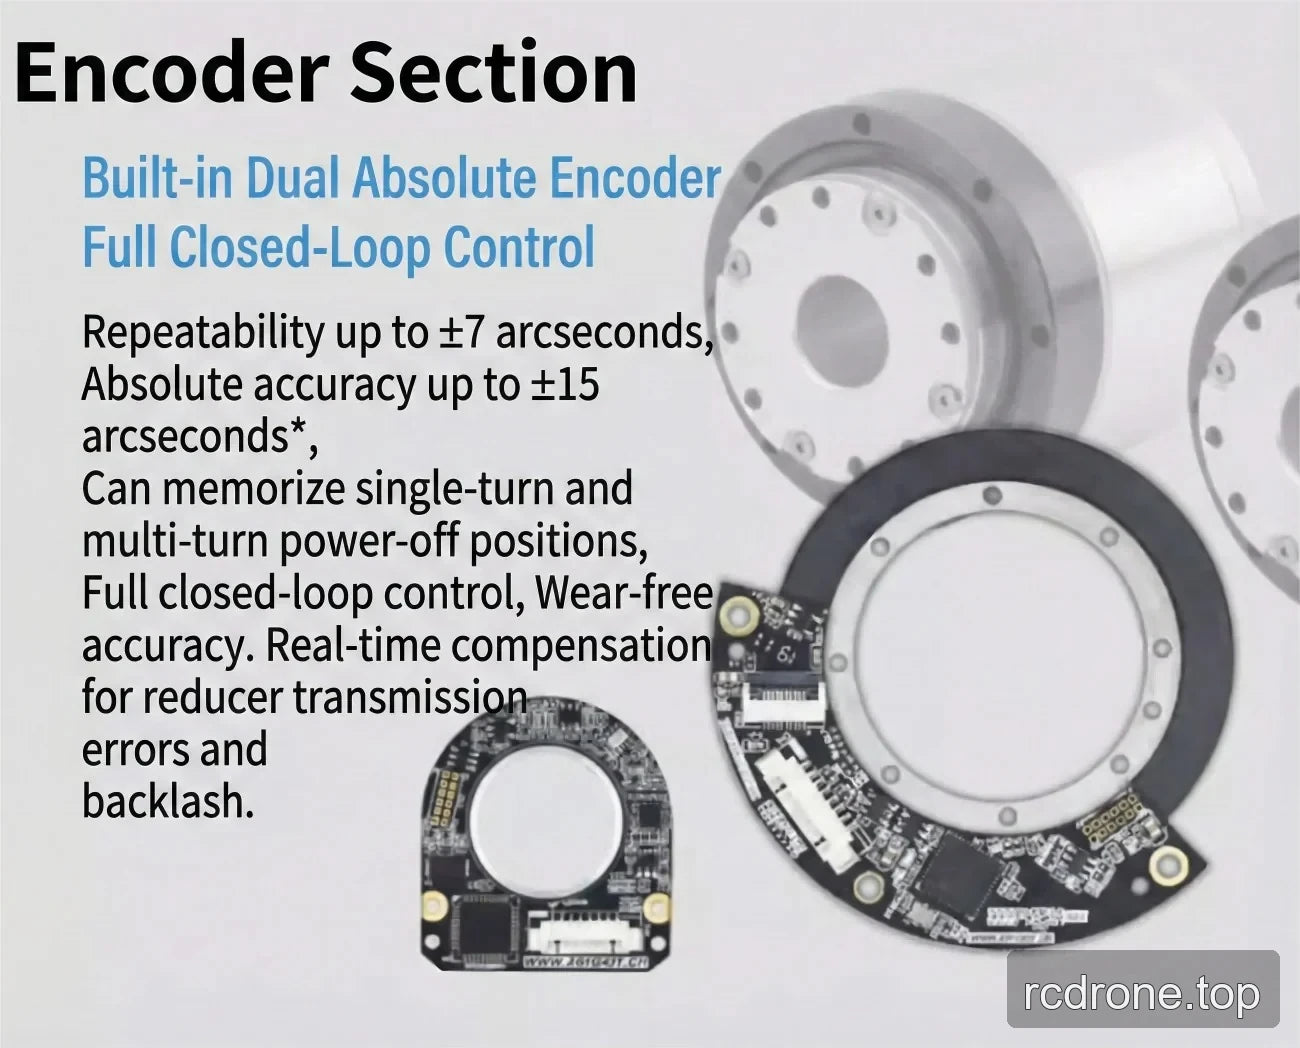
- Resolución del codificador de salida de 19 bits.
- Repetibilidad / precisión absoluta configurable: ±7 / ±15 arco segundos o ±10 / ±25 arco segundos.
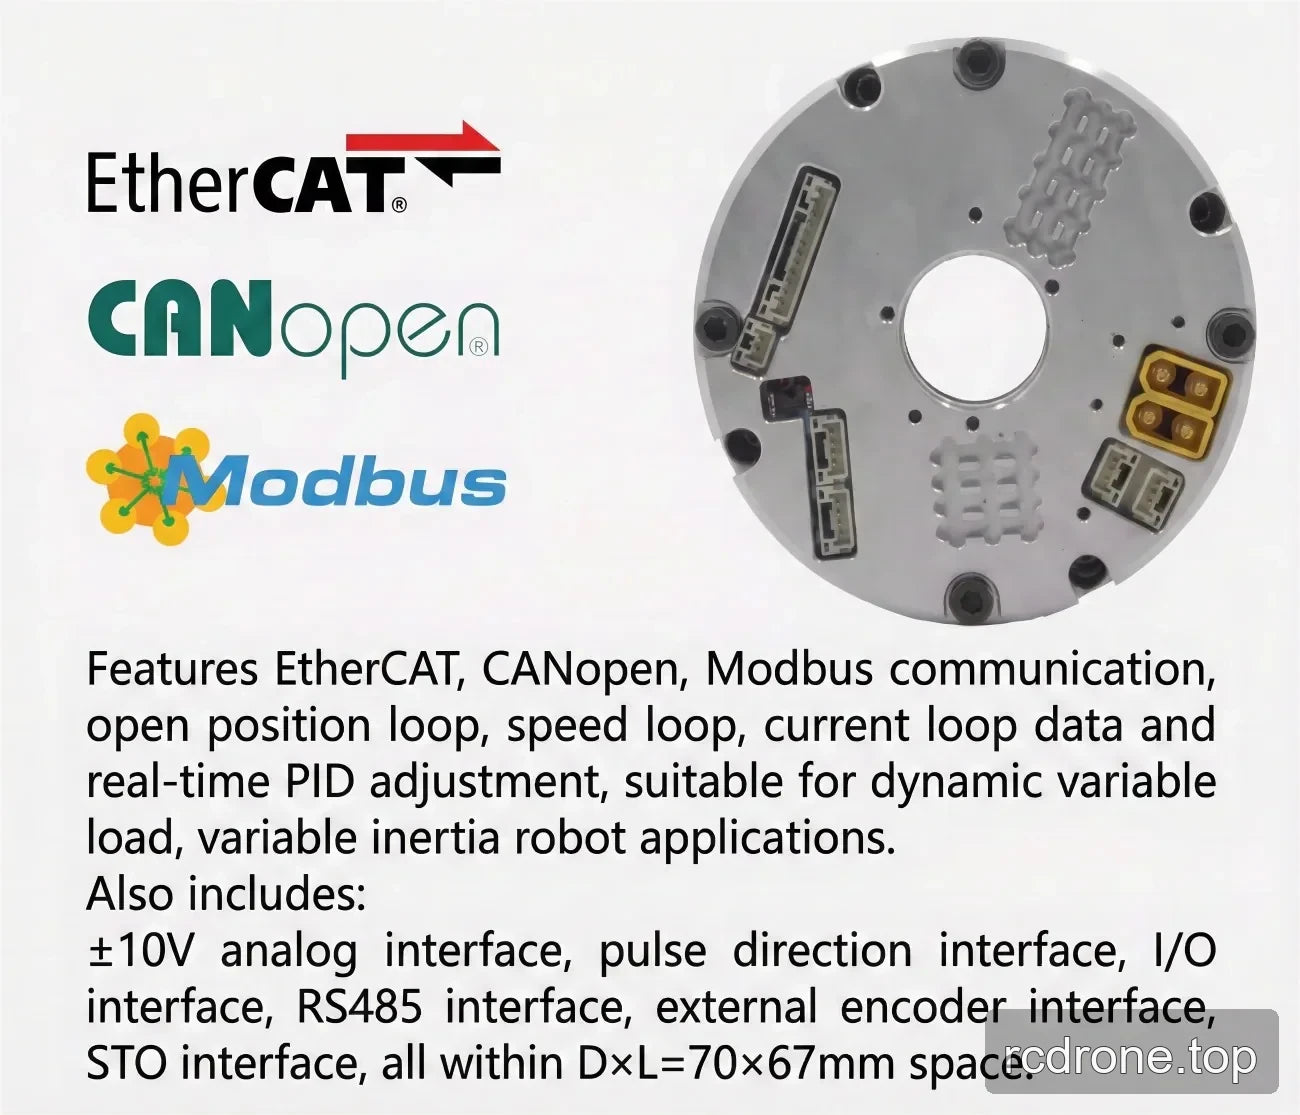
- Interfaz completamente diferencial con diseño anti-interferencia declarado y conectores duales anti-aflojamiento; los conectores se pueden conectar en serie o en paralelo.
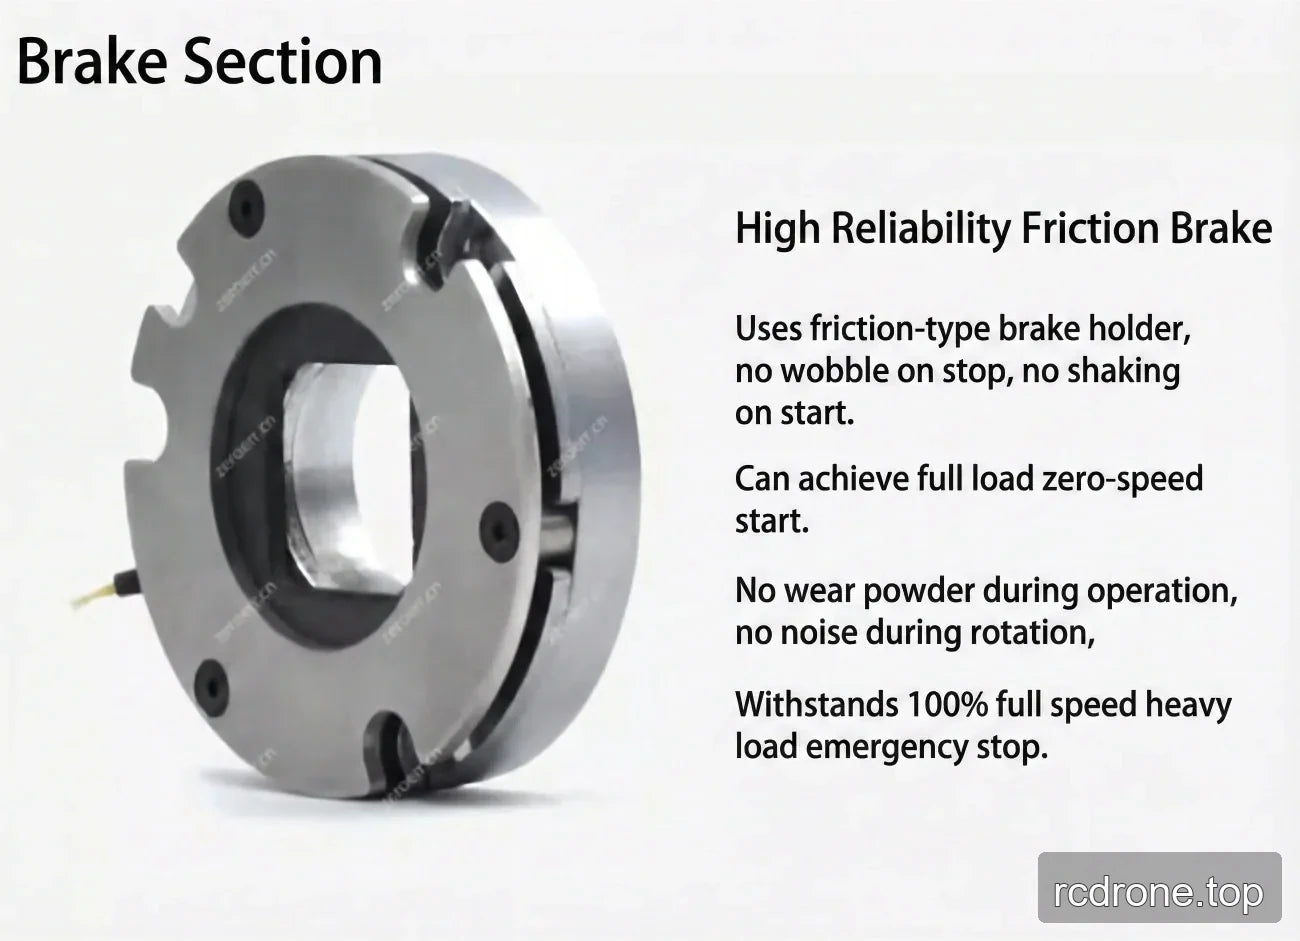
- Freno de amortiguación por fricción y clasificación IP65.
- Opciones de bus de comunicación: EtherCAT o CANopen.
Especificaciones
| Parámetro | 14-50 | 14-80 | 14-100 | 14-120 |
|---|---|---|---|---|
| Modelo / serie de juntas | eRob70HXXT | |||
| Relación de engranaje de onda de tensión | 14-50 | 14-80 | 14-100 | 14-120 |
| Par máximo para arranque/parada (Nm) | 23 | 30 | 36 | 36 |
| Par de carga promedio máximo permisible (Nm) | 9 | 14 | 14 | 14 |
| Par nominal (Nm) | 7 | 10 | 10 | 10 |
| Máx. permisibletorque momentáneo (Nm) | 46 | 61 | 70 | 70 |
| Máx. velocidad de rotación de salida (RPM) | 60 | 37.5 | 30 | 25 |
| Potencia del motor (W) | 100 | |||
| Tensión de alimentación (V) | 48 V (±10%) | |||
| Nota de alimentación | Por favor, lea atentamente: “¿Por qué no se puede utilizar una fuente de alimentación conmutada ordinaria como fuente de alimentación para el módulo?” y “Manual del Módulo Conjunto Capítulo 3 Instrucciones de Alimentación de Entrada eRob”. | |||
| Resolución del codificador de salida | 19 bits | |||
| Repetibilidad / precisión absoluta (arcsec) | ±7 / ±15 o ±10 / ±25 (configurable) | |||
| Bus de comunicación | EtherCAT / CANopen | |||
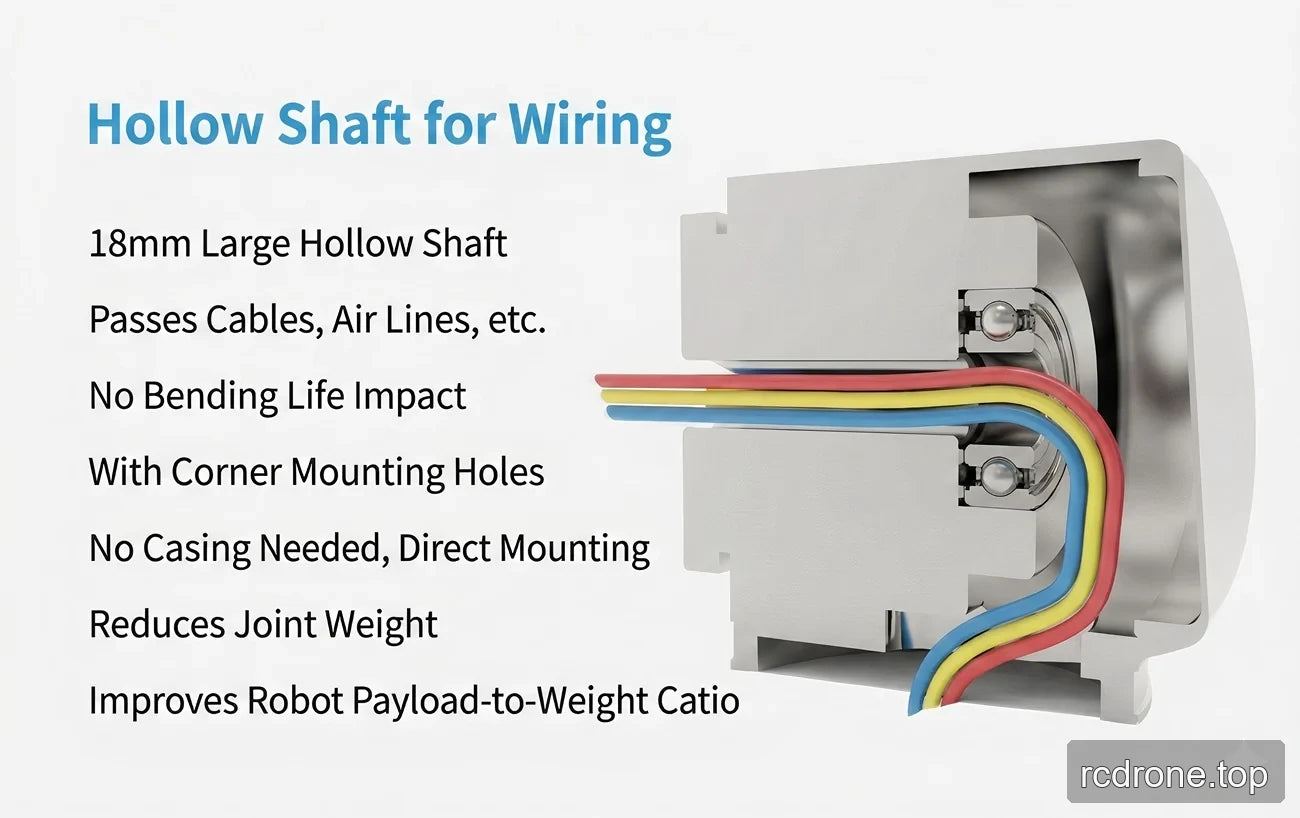
| Diámetro exterior × longitud × orificio pasante (mm) | 73 × 99 × 18 | |||
| Peso (kg) | 1.24 | |||
| Diseño de interfaz | Interfaz completamente diferencial, fuerte anti-interferencia; conectores duales anti-aflojamiento, se pueden conectar en serie/paralelo. | |||
| Freno | Freno de amortiguación por fricción | |||
| Clasificación IP | IP65 | |||
| Interfaces opcionales (versión EtherCAT) | RS485, Pulso/DIR, E/S, ±10 V Analógico, STO | |||
| Interfaces opcionales (versión CANopen) | RS485, Pulso/DIR, E/S, ±20 V Analógico, STO | |||
Aplicaciones
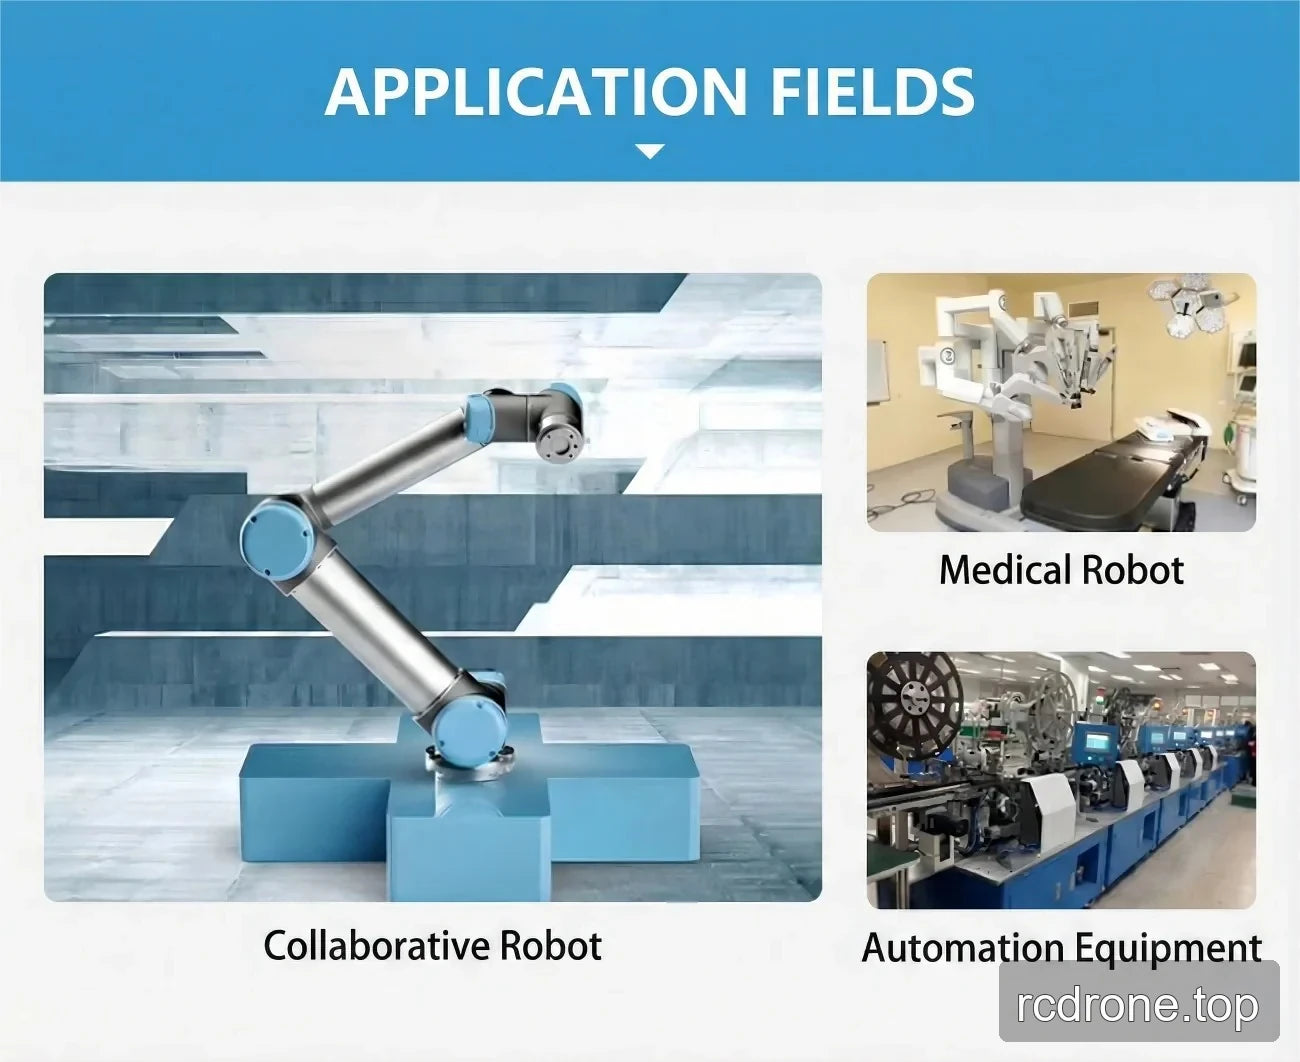
Presentado para robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV, robots ARU, robots colaborativos, robots médicos y equipos de automatización.
Descargas
- EROB170I I Series EtherCAT eRob70T — Modelo 3D (ZIP)
- EROB170I I Series EtherCAT — Modelo 3D (ZIP)
- EROB70 T Series EtherCAT — Modelo 3D — Archivo STEP (ZIP)
- EROB70 T Series CANopen — Modelo 3D — Archivo STEP (ZIP)
- EROB70 T Series EtherCAT dibujo de instalación — Dibujo de Instalación (PDF)
- EROB70 T Series CANopen dibujo de instalación — Dibujo de Instalación (PDF)
Detalles Visuales
Video del Producto
Vistas del Producto
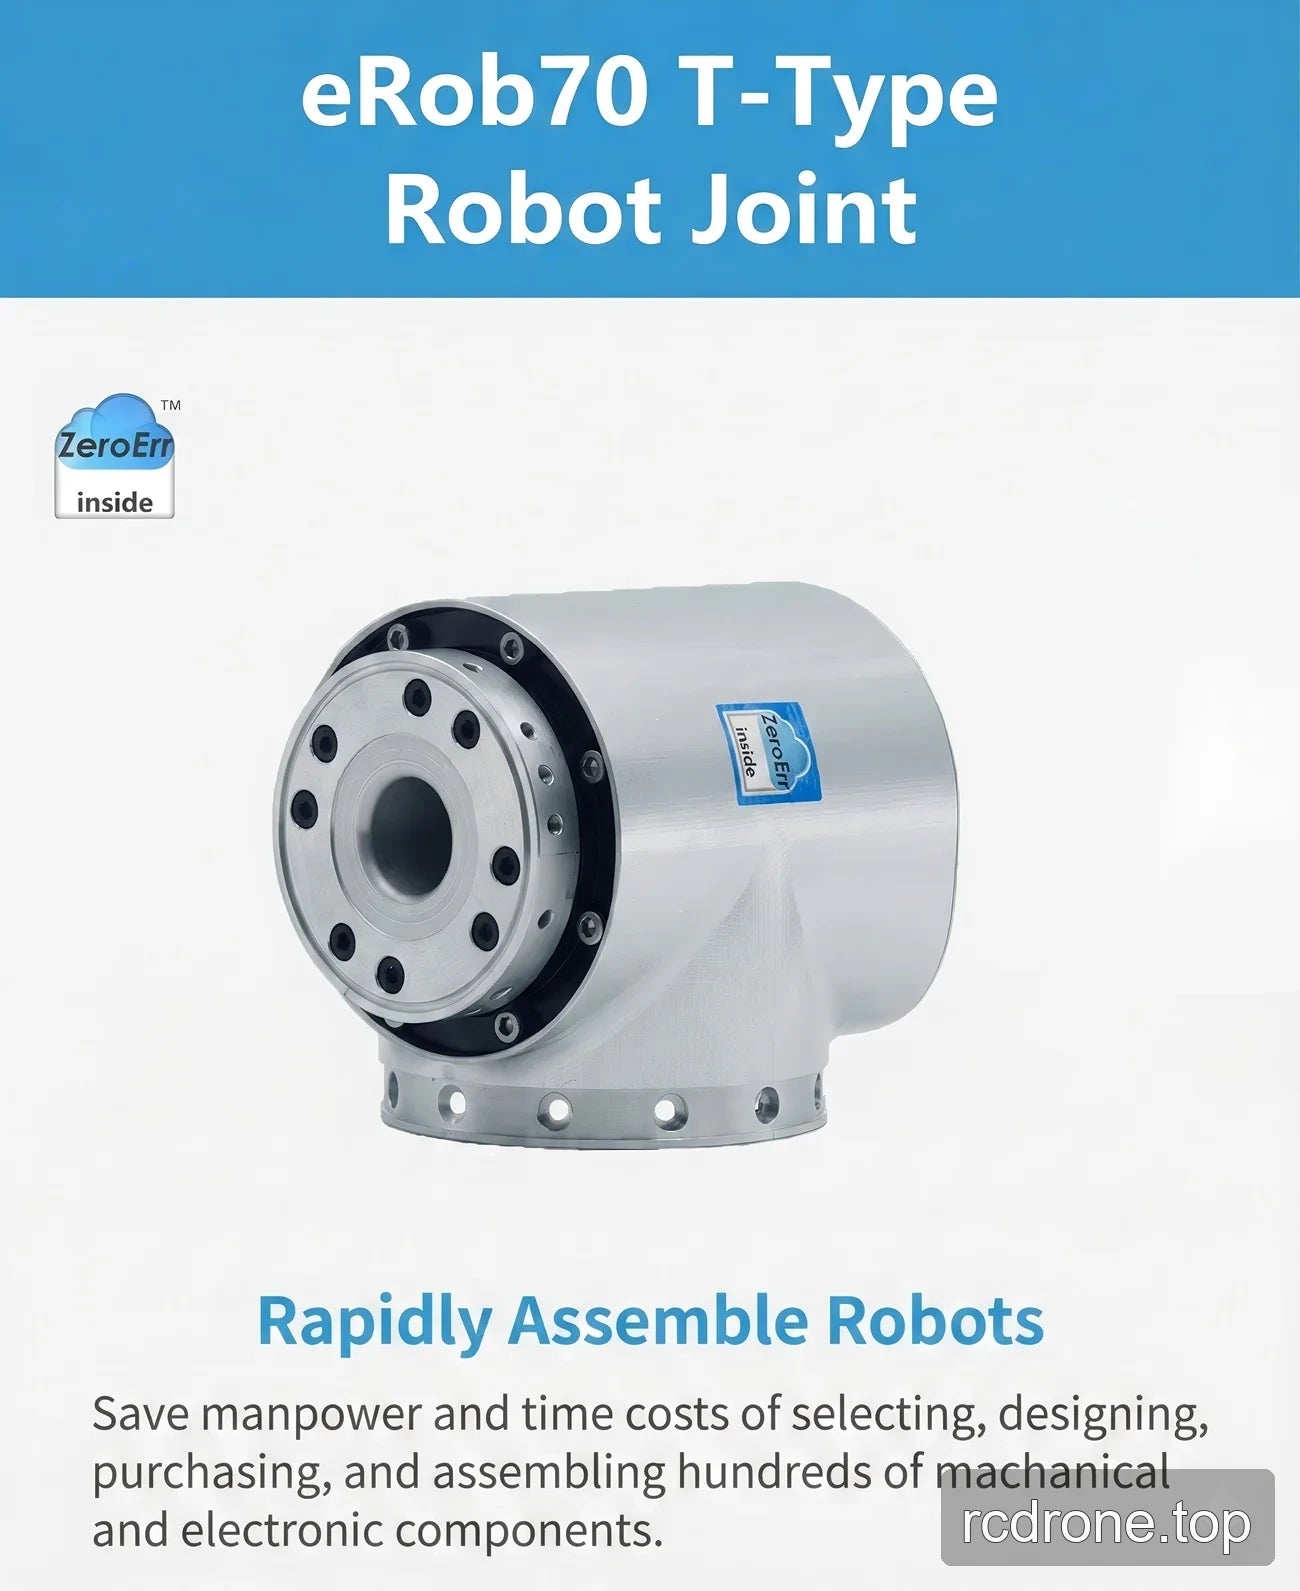
Características y Diseño
Interfaces y Conexiones
Especificaciones y Rendimiento
Ejemplos de Aplicación