ZeroErr eRob 70F Módulo de Unión de Cilindro Recto con Opciones CANopen/EtherCAT
ZeroErr eRob 70F Módulo de Unión de Cilindro Recto con Opciones CANopen/EtherCAT
ZeroErr
Precio habitual
$1,667.00 USD
Precio habitual
Precio de venta
$1,667.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
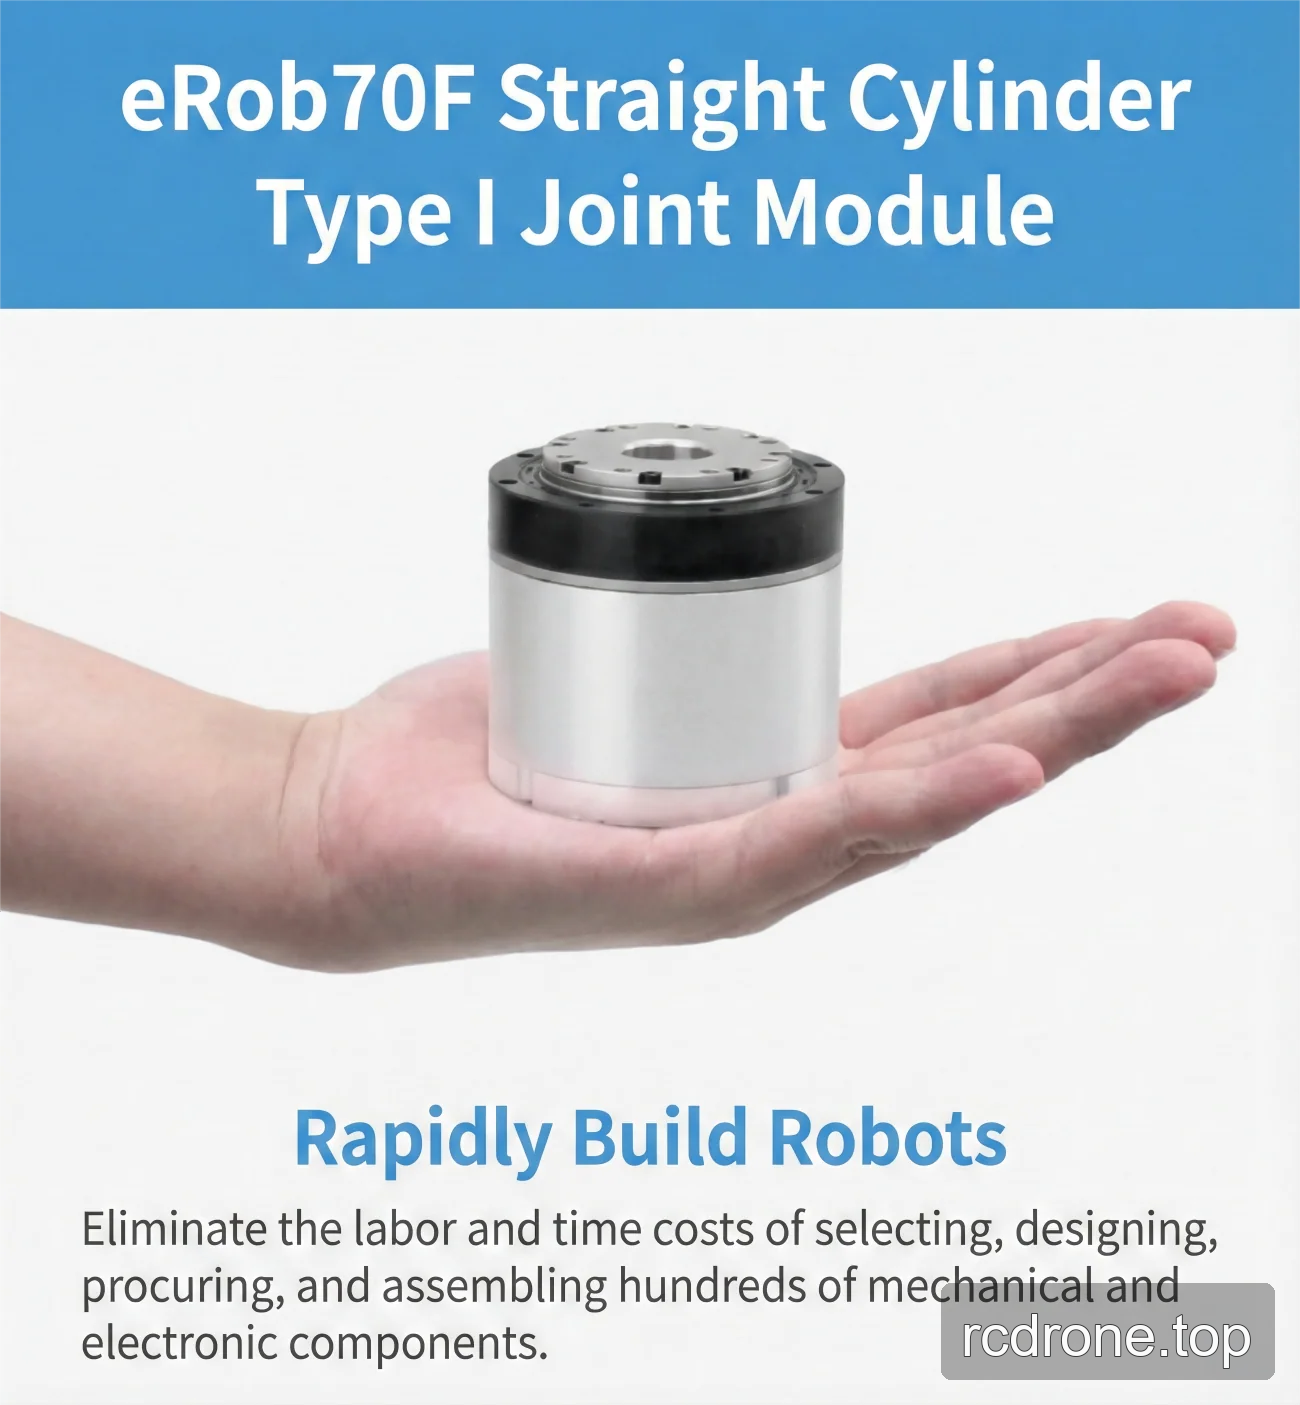
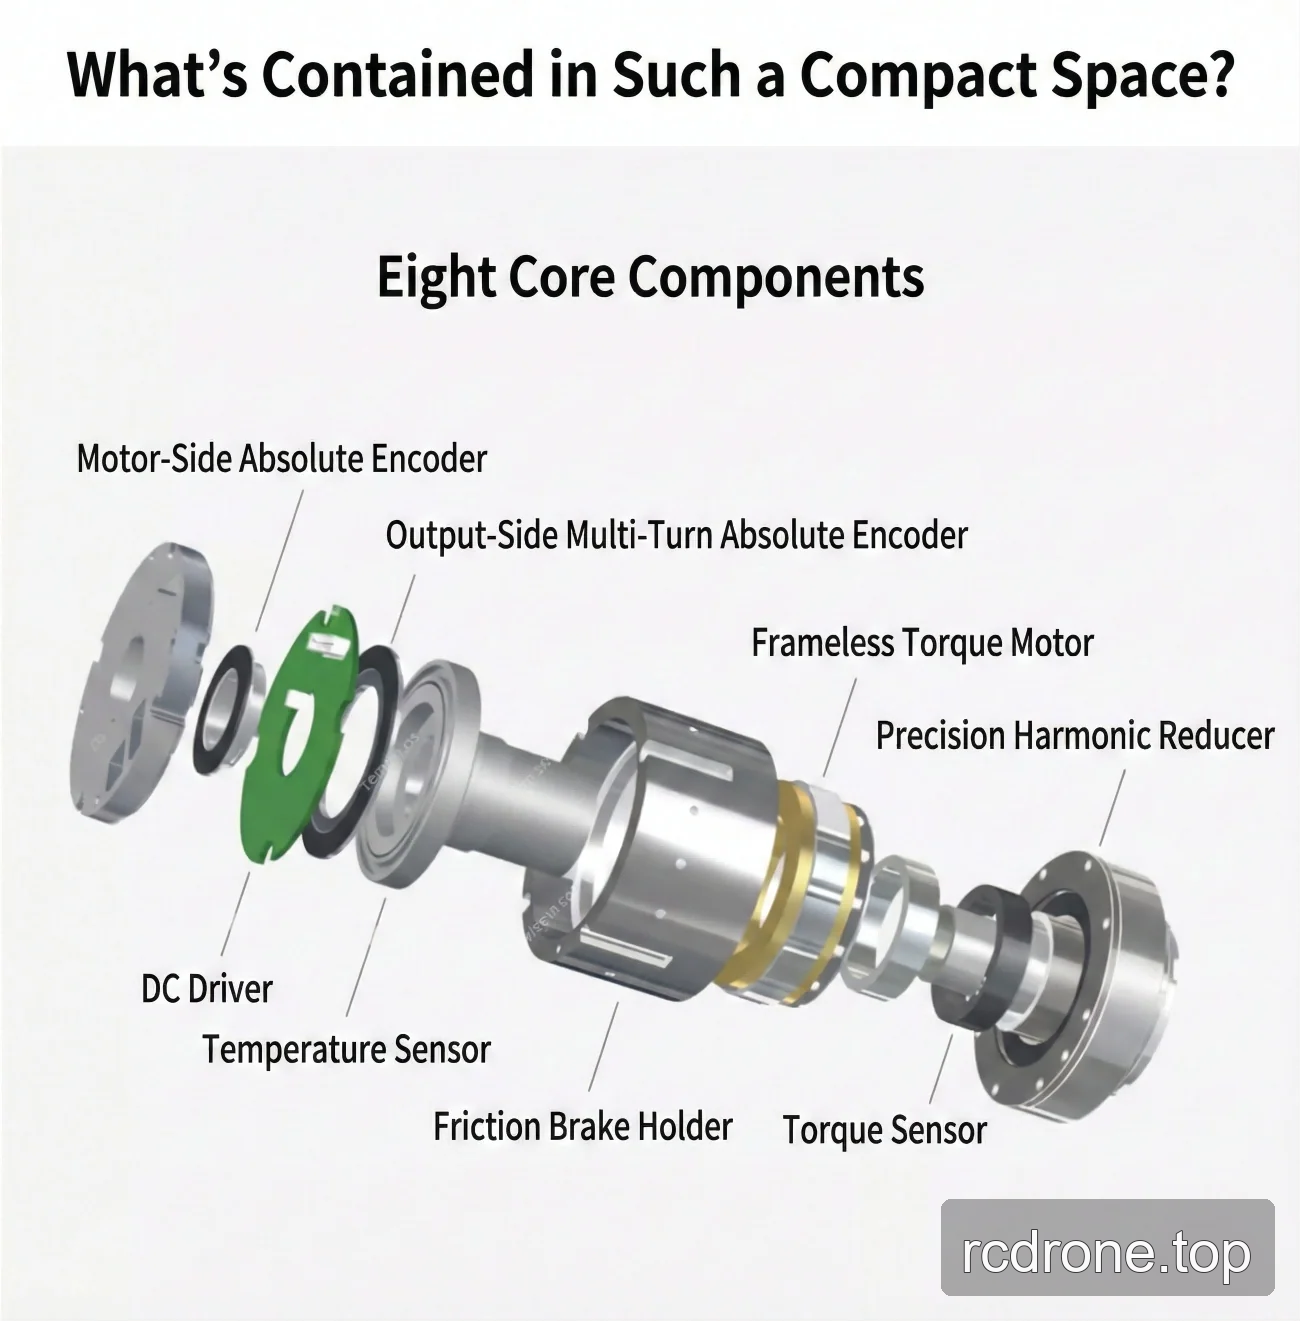
El ZeroErr eRob 70F es un módulo de junta de tipo I de cilindro recto que se ofrece con versiones CANopen o EtherCAT, configuraciones con freno o sin freno, selecciones de relación de reducción y selecciones de multi-vuelta/torque.
Características
- Selecciones de versión: eRob 70F (CANopen Con Freno), eRob 70F (CANopen Sin Freno), eRob 70F (EtherCAT Con Freno) y eRob 70F (EtherCAT Sin Freno).
- Selecciones de relación de reducción: 50, 80 o 100.
- Selecciones de multi-vuelta y torque: Sin multi-vuelta y sin torque; Sin multi-vuelta y con torque; Con multi-vuelta y sin torque; o con multi-vuelta y con torque.
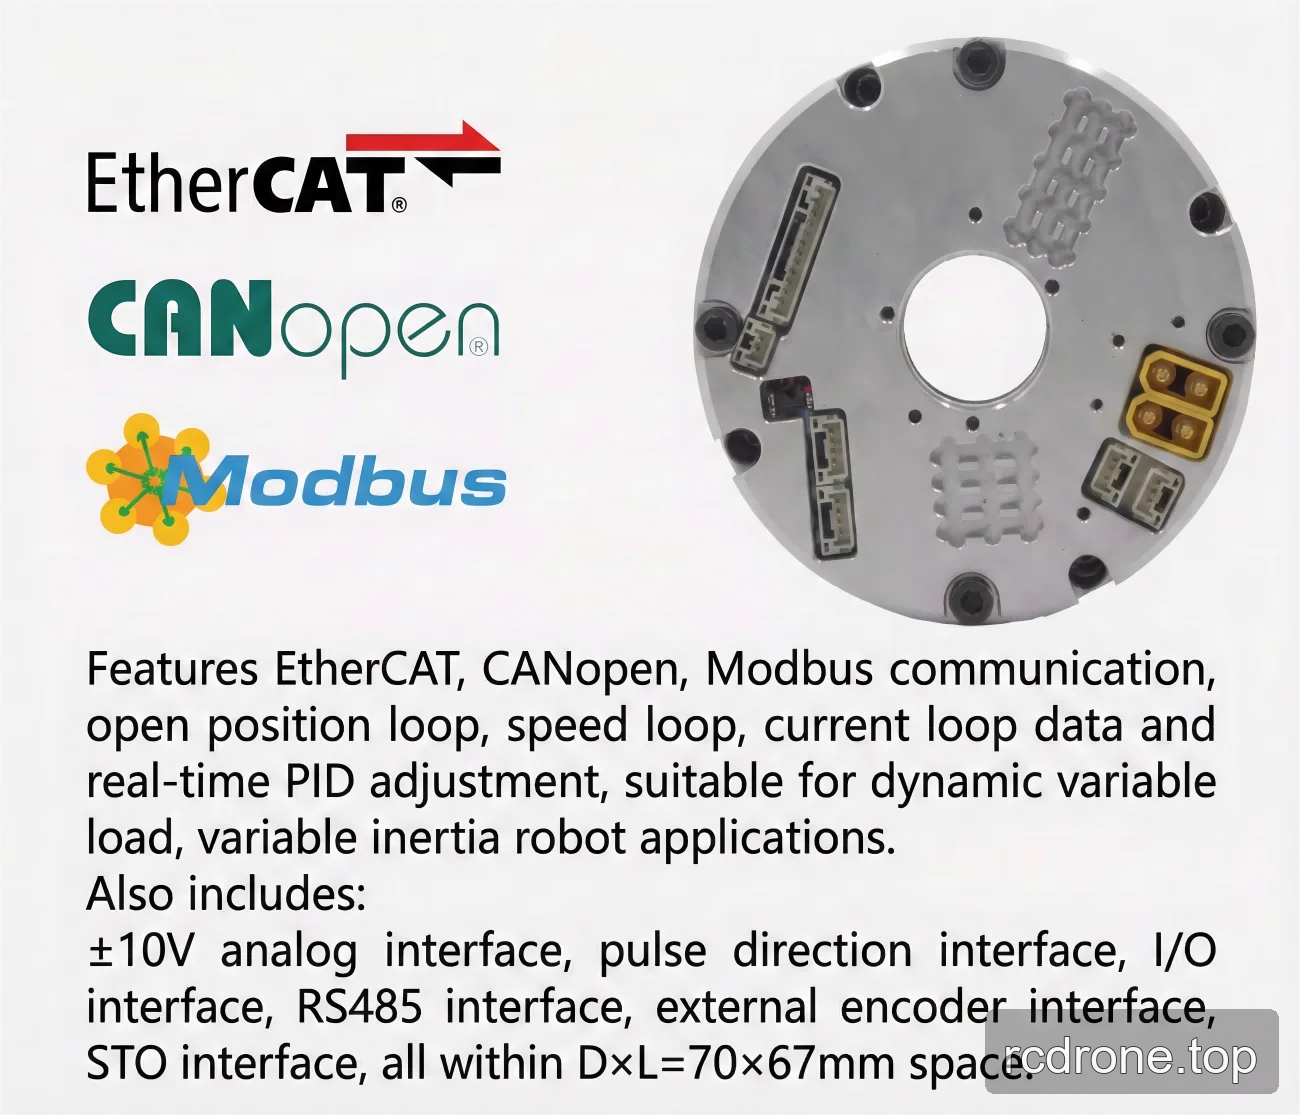
- Tipo de comunicación listado como EtherCAT / CANopen / Modbus.
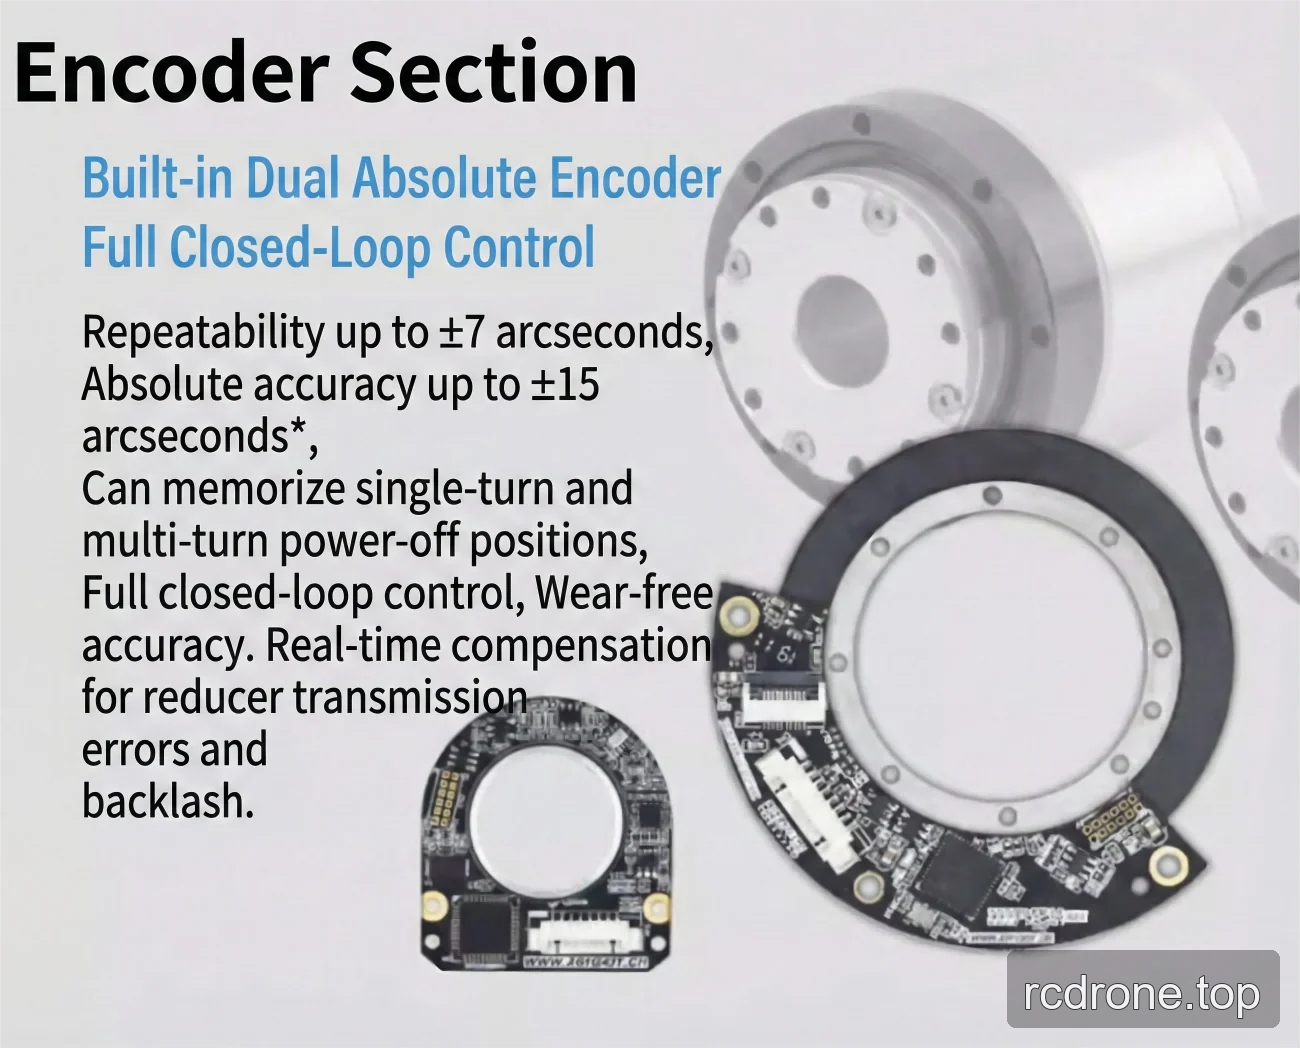
- Resolución del encoder de salida: 19 Bit.
- Repetibilidad/precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco.
- Interfaces opcionales listadas para versiones de actuador rotativo EtherCAT y CANopen: RS485, Pulse/DIR, I/O, ±10 V Analógico y STO.
Especificaciones
| Relación de engranaje de onda de tensión | 14-50 Ultra-Plano | 14-80 Ultra-Plano | 14-100 Ultra-Plano |
|---|---|---|---|
| Par máximo para arranque y parada (Nm) | 12 | 16 | 19 |
| Valor máximo permisible a par de carga promedio (Nm) | 4.8 | 7.7 | 7.7 |
| Par nominal (Nm) | 3.7 | 5.4 | 5.4 |
| Par máximo permisible momentáneo (Nm) | 23 | 35 | 35 |
| Máx.salida de velocidad de rotación (RPM) | 60 | 37.5 | 30 |
| Motor potencia (W) | 75 | 75 | 75 |
| Voltaje de entrada de potencia (V) | 48 V (±10%) | 48 V (±10%) | 48 V (±10%) |
| Inercia de salida del engranaje de onda de tensión (g-mm²) | 54030 | 54030 | 54030 |
| Masa de salida del engranaje de onda de tensión (kg) | 0.13 | 0.13 | 0.13 |
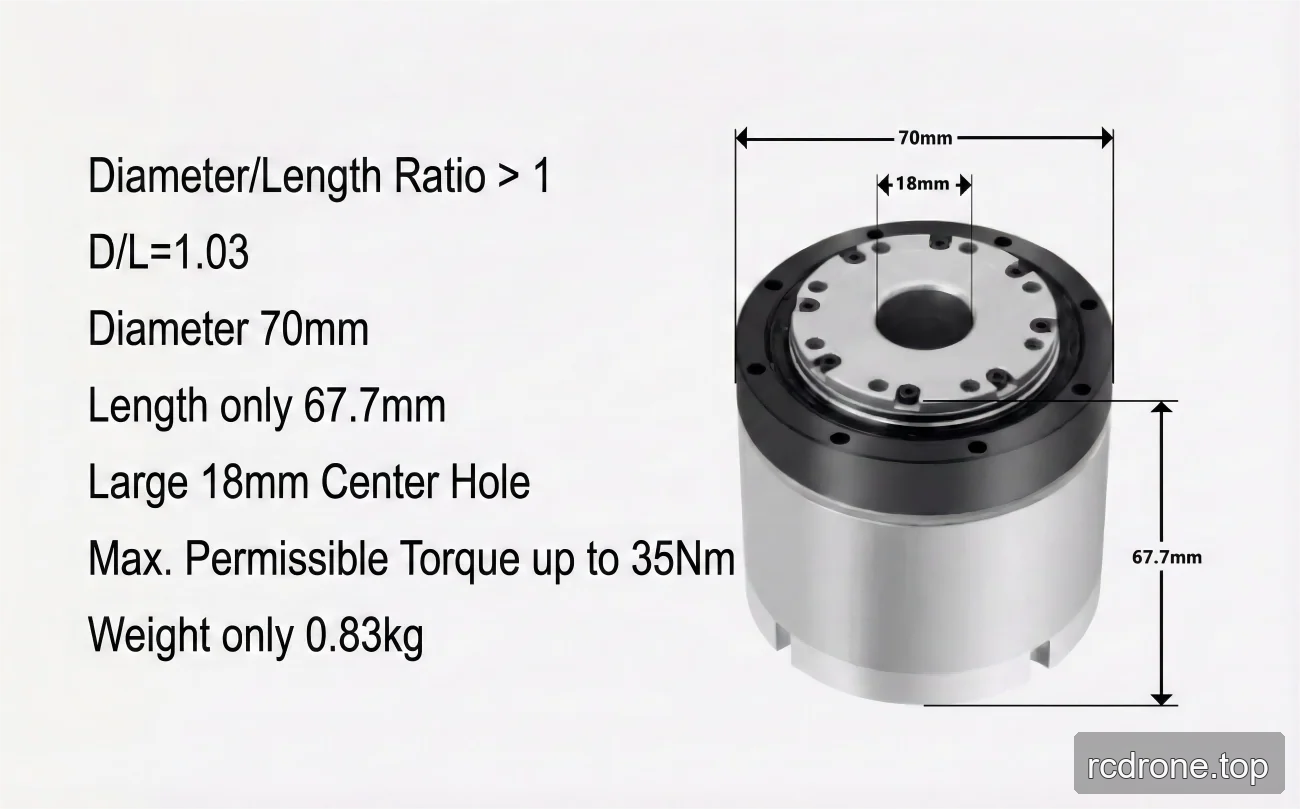
| Diámetro exterior × longitud | 70 × 60.4 mm | 70 × 60.4 mm | 70 × 60.4 mm |
| Inercia de entrada del engranaje de onda de tensión (g-mm²) | 43656 | 43656 | 43656 |
| Masa de entrada del engranaje de onda de tensión (kg) | 0.15 | 0.15 | 0.15 |
| Peso (kg) | 0.77 | 0.77 | 0.77 |
| Parámetros comunes | ID: 18 mm, Grado de protección IP: IP54*, Modelo de freno: freno de fricción | ID: 18 mm, Grado de protección IP: IP54*, Modelo de freno: freno de fricción | ID: 18 mm, Grado de protección IP: IP54*, Modelo de freno: freno de fricción |
| Dispositivo opcional | Tipo de comunicación: EtherCAT / CANopen / Modbus; Resolución del encoder de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. | Tipo de comunicación: EtherCAT / CANopen / Modbus; Resolución del encoder de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. | Tipo de comunicación: EtherCAT / CANopen / Modbus; Resolución del encoder de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. |
| Actuador rotativo versión EtherCAT | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. |
| Actuador rotativo versión CANopen | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Descargas
- EROB70F I Series CANopen — Dibujo de instalación (PDF)
- EROB70F I Series EtherCAT — Modelo 3D (STEP)
- EROB70F I Series CANopen — Modelo 3D (PDF)
- EROB70F I Series CANopeng CANopen — Modelo 3D (STEP)
- EROB70F I Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
- EROB70F I Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Vistas del Producto
Dimensiones y Construcción
Características y Diseño
Interfaces y Conexiones