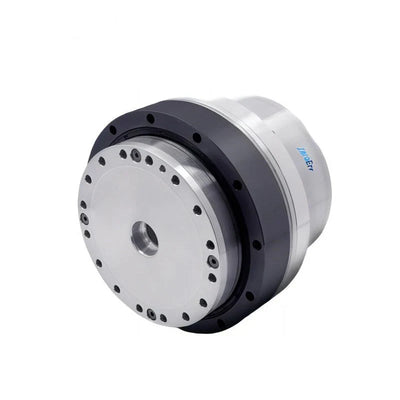
ZeroErr eRob 80 I Actuador de articulación robótica, CANopen/EtherCAT, relaciones de reducción 50–120
ZeroErr eRob 80 I Actuador de articulación robótica, CANopen/EtherCAT, relaciones de reducción 50–120
ZeroErr
Precio habitual
$1,771.00 USD
Precio habitual
Precio de venta
$1,771.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Descripción
El ZeroErr eRob 80 I es un actuador de junta robótica motor disponible en versiones CANopen y EtherCAT, con freno seleccionable, relación de reducción y configuraciones de multi-vuelta/torque.
Características
- Selecciones de versiones CANopen y EtherCAT.
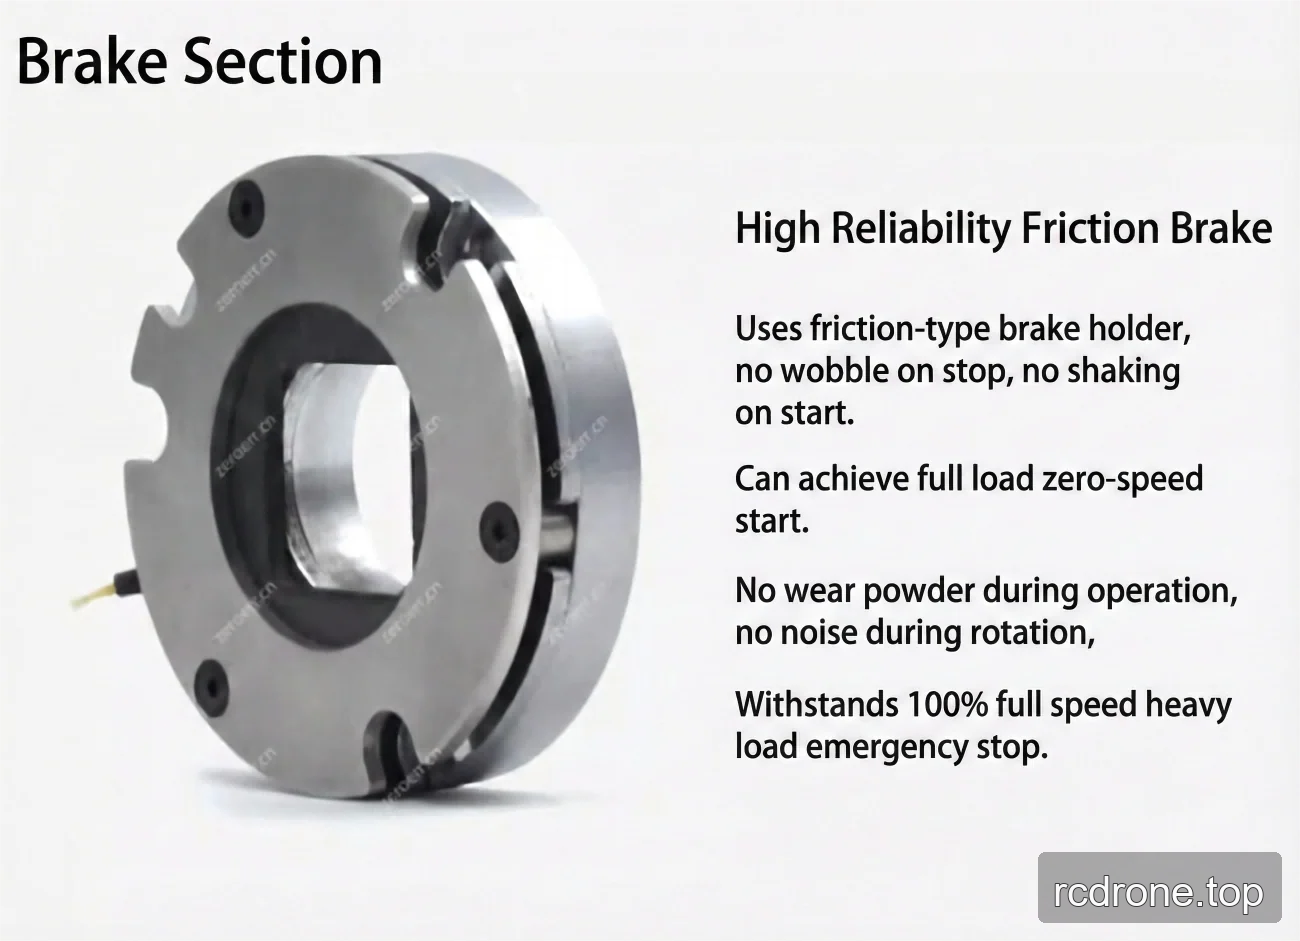
- Selecciones de versiones con y sin freno; el modelo de freno listado es un freno de fricción.
- Relaciones de reducción seleccionables de 50, 80, 100 y 120.
- Configuraciones de multi-vuelta y torque seleccionables.
- Tipos de comunicación de dispositivos opcionales listados como EtherCAT, CANopen y Modbus.
- Resolución del encoder de salida: 19 Bit.
- Para ambas versiones de actuador rotativo EtherCAT y CANopen, las interfaces opcionales son RS485, Pulse/DIR, I/O, ±10 V analógico y STO.
Especificaciones
Opciones de Configuración
| Selección | Valores disponibles |
|---|---|
| Versión | eRob 80 I (CANopen Con Freno); eRob 80 I (CANopen Sin Freno); eRob 80 I (EtherCAT Con Freno); eRob 80 I (EtherCAT Sin Freno) |
| Relación de Reducción | 50; 80; 100; 120 |
| Multi-vuelta y Torque | Sin Multi-vuelta y Sin Torque; Sin Multi-vuelta y Con Torque; Con Multi-vuelta y Sin Torque; Con Multi-vuelta y Con Torque |
Rendimiento de Relación de Engranaje de Onda de Tensión
| Parámetro | 17-50 | 17-80 | 17-100 | 17-120 |
|---|---|---|---|---|
| Par máximo para inicio y parada (Nm) | 44 | 56 | 70 | 70 |
| Máx. permisiblevalor en par de carga promedio (Nm) | 34 | 35 | 51 | 51 |
| Par nominal (Nm) | 21 | 29 | 31 | 31 |
| Par máximo momentáneo permisible (Nm) | 91 | 113 | 143 | 112 |
| Velocidad de rotación máxima de salida (RPM) | 60 | 37.5 | 30 | 25 |
| Potencia del motor (W) | 126 | |||
| Tensión de entrada de potencia (V) | 48 V (±10%) | |||
| Inercia de salida del engranaje de onda de tensión (g·mm²) | 143080 | |||
| Masa de salida del engranaje de onda de tensión (kg) | 0.227 | |||
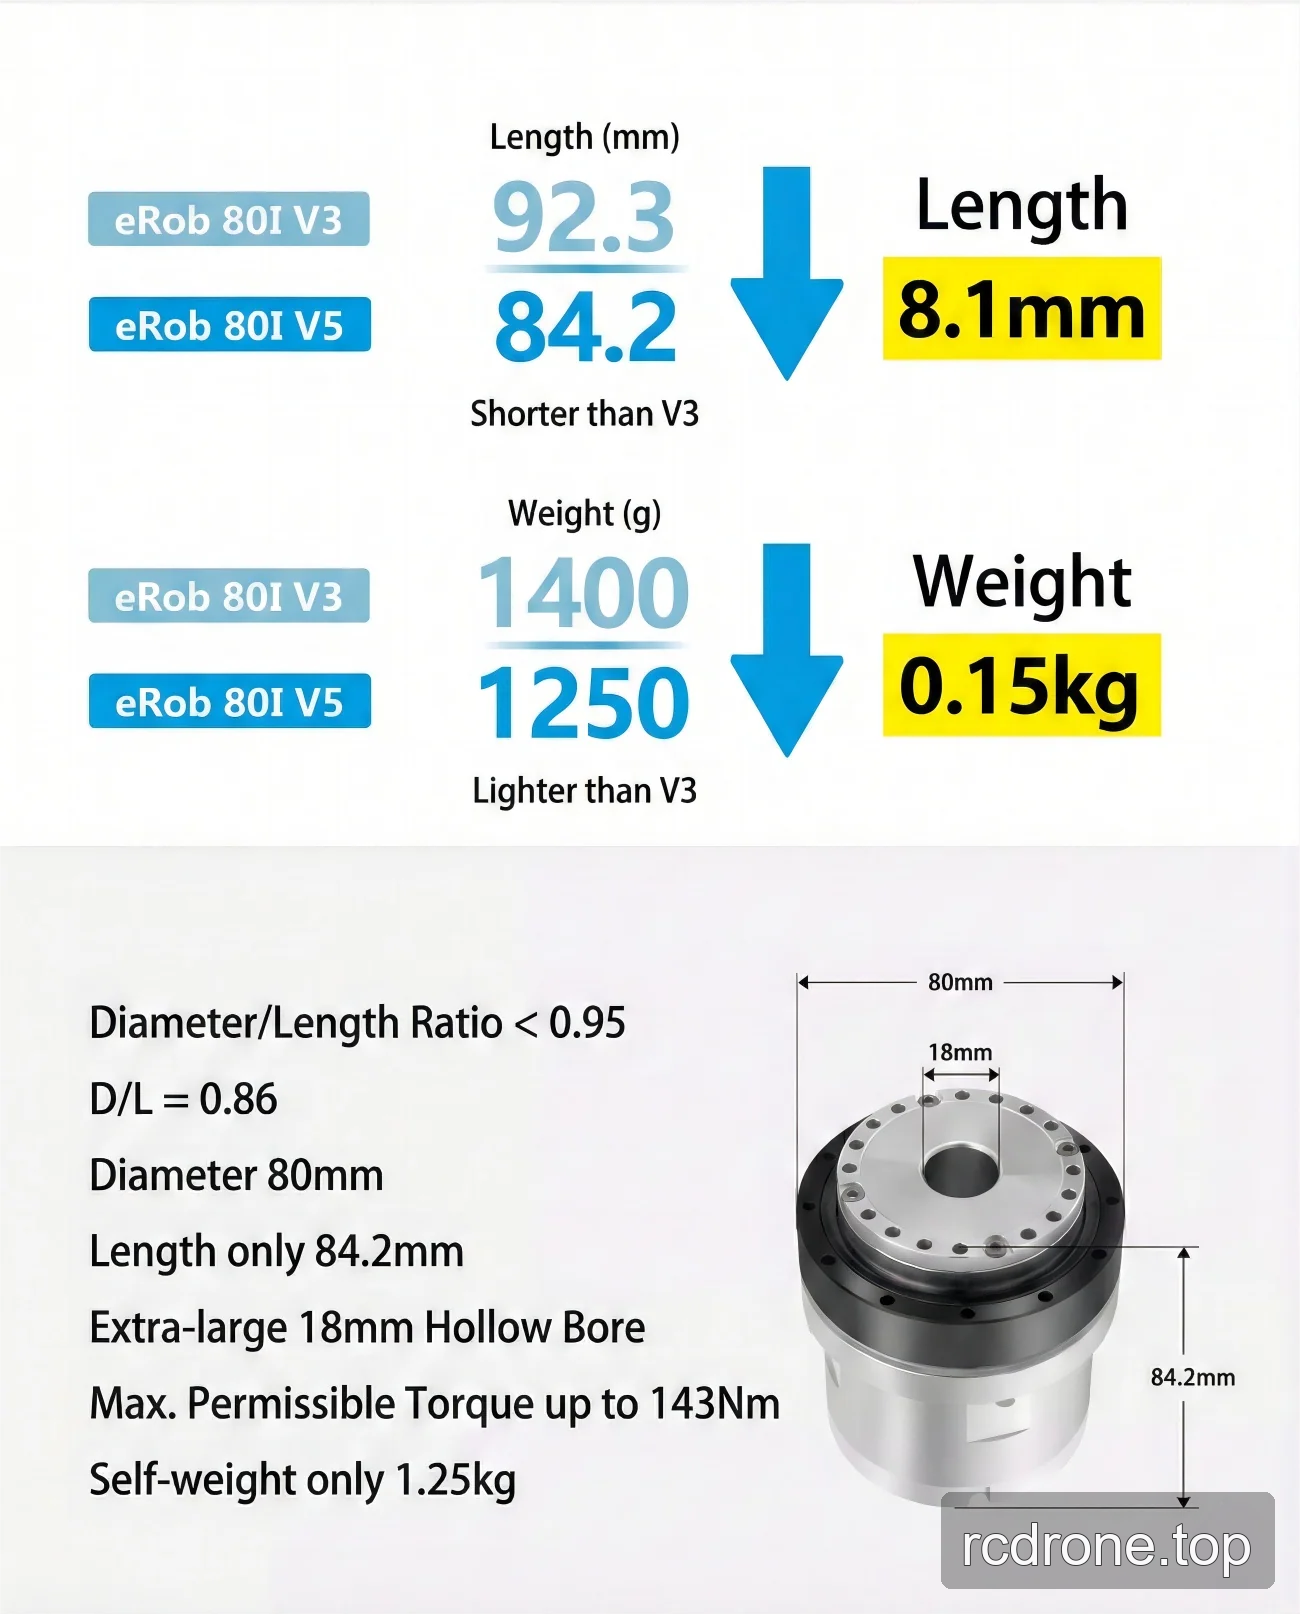
| Diámetro exterior × longitud | 80 × 64.2 mm | |||
| Inercia de entrada del engranaje de onda de tensión (g·mm²) | 41815 | |||
| Masa de entrada del engranaje de onda de tensión (kg) | 0.148 | |||
| Peso (kg) | 1.03 | |||
| Parámetros comunes | ID: 18 mm; Grado de protección IP: IP54*; Modelo de freno: freno de fricción | |||
| Dispositivo opcional | Tipo de comunicación: EtherCAT / CANopen / Modbus; Resolución del encoder de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. | |||
| Actuador rotativo versión EtherCAT | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | |||
| Versión CANopen del actuador rotativo | Interfaz opcional: RS485, Pulso/DIR, I/O, ±10 V Analógico y STO. | |||
Descargas
- EROB70F I Series CANopen EROB80I — Dibujo de instalación (PDF)
- EROB80I I Series EtherCAT — Modelo 3D (ZIP)
- EROB70F I Series CANopen — Modelo 3D (PDF)
- EROB80I I Series CANopen — Modelo 3D — Archivo STEP (ZIP)
- EROB80I I Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
- EROB80I I Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
Detalles visuales
Video del producto
Vistas del Producto

Dimensiones y Construcción
Opciones y Comparación de Modelos

Características y Diseño

Interfaces y Conexiones

Especificaciones y Rendimiento

Ejemplos de Aplicación