ZeroErr eRob 80 T Actuador de Articulación Robótica, EtherCAT/CANopen, Opciones de Sensor de Par
ZeroErr eRob 80 T Actuador de Articulación Robótica, EtherCAT/CANopen, Opciones de Sensor de Par
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
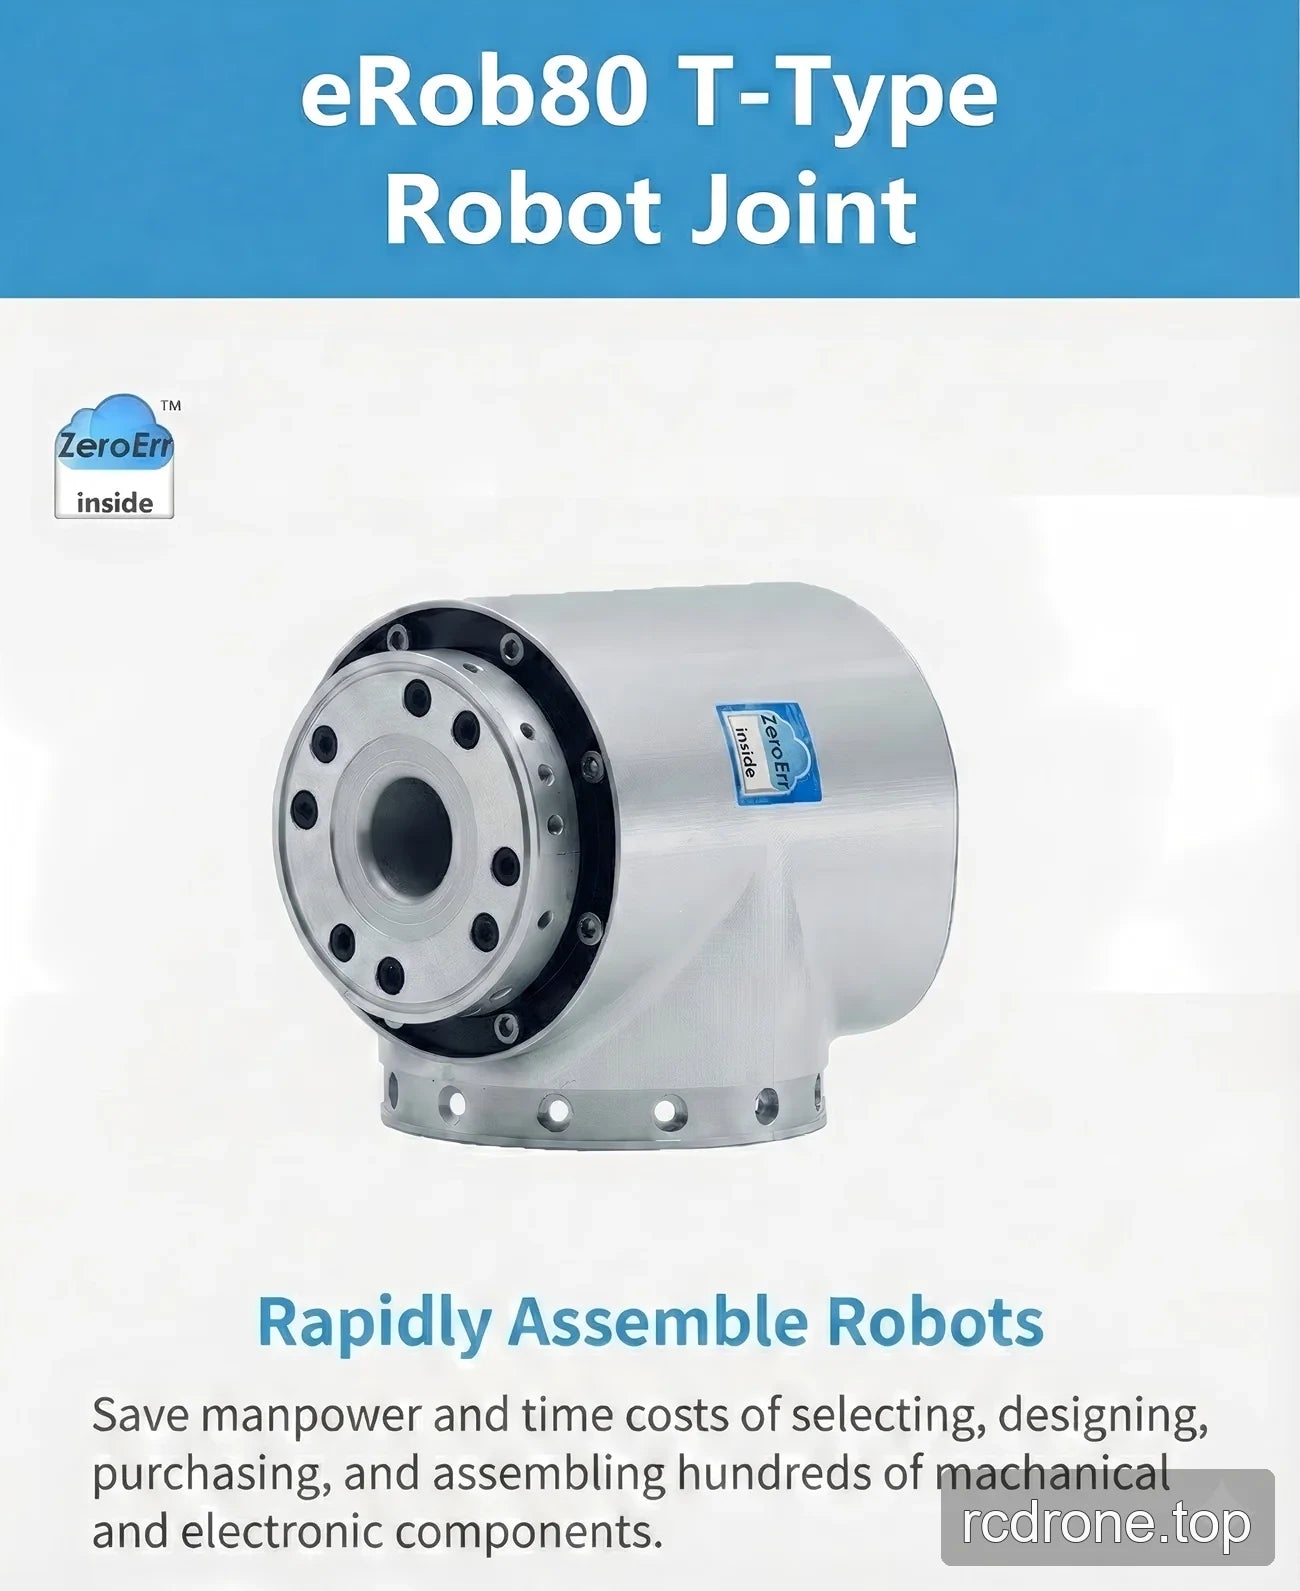
El ZeroErr eRob 80 T es un actuador de junta robótica de la familia con selecciones de versión EtherCAT o CANopen, detección de par opcional, selecciones de relación de reducción y selecciones de memoria de múltiples lazos.
Características
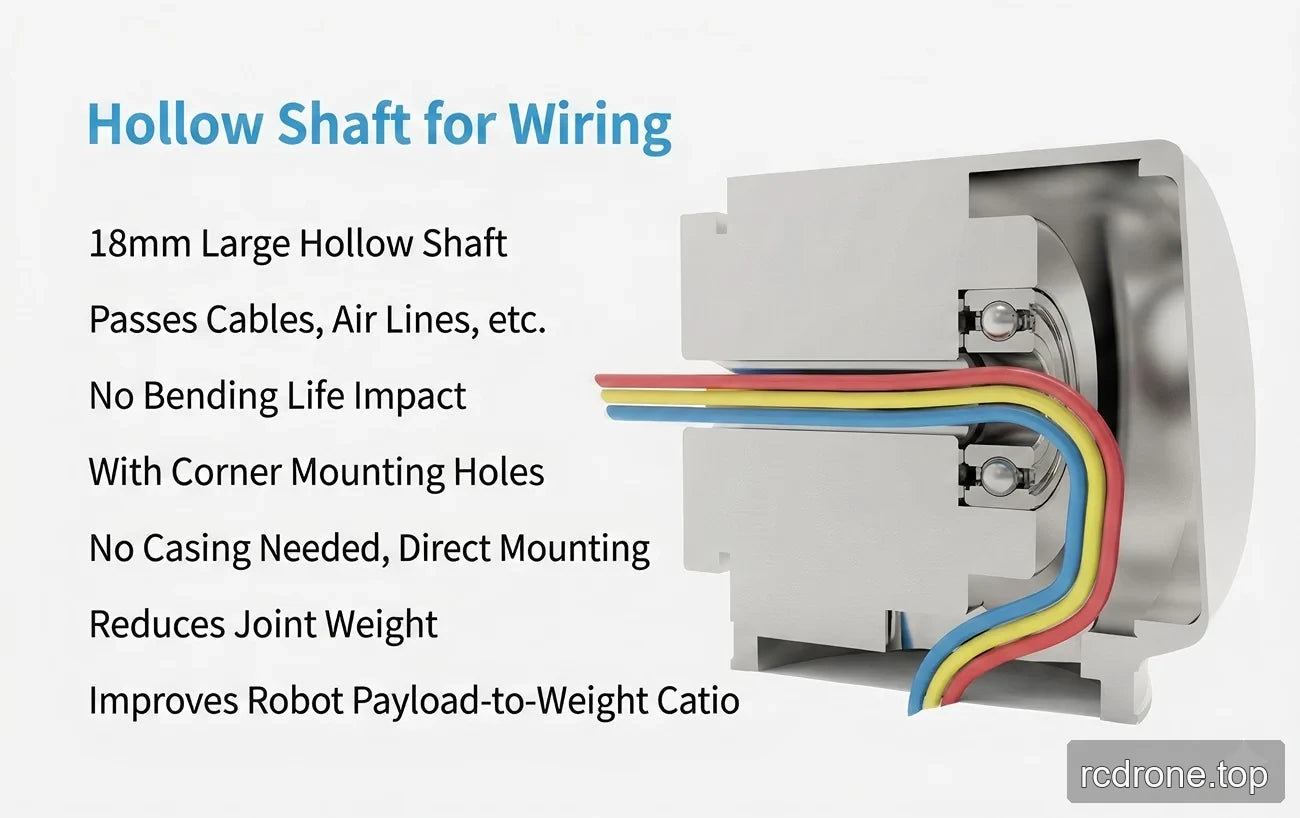
- Eje hueco de 18 mm para el enrutamiento de cables y líneas de aire; se indica que el enrutamiento no afecta la vida de flexión.
- Orificios de montaje en esquina y diseño de montaje directo.
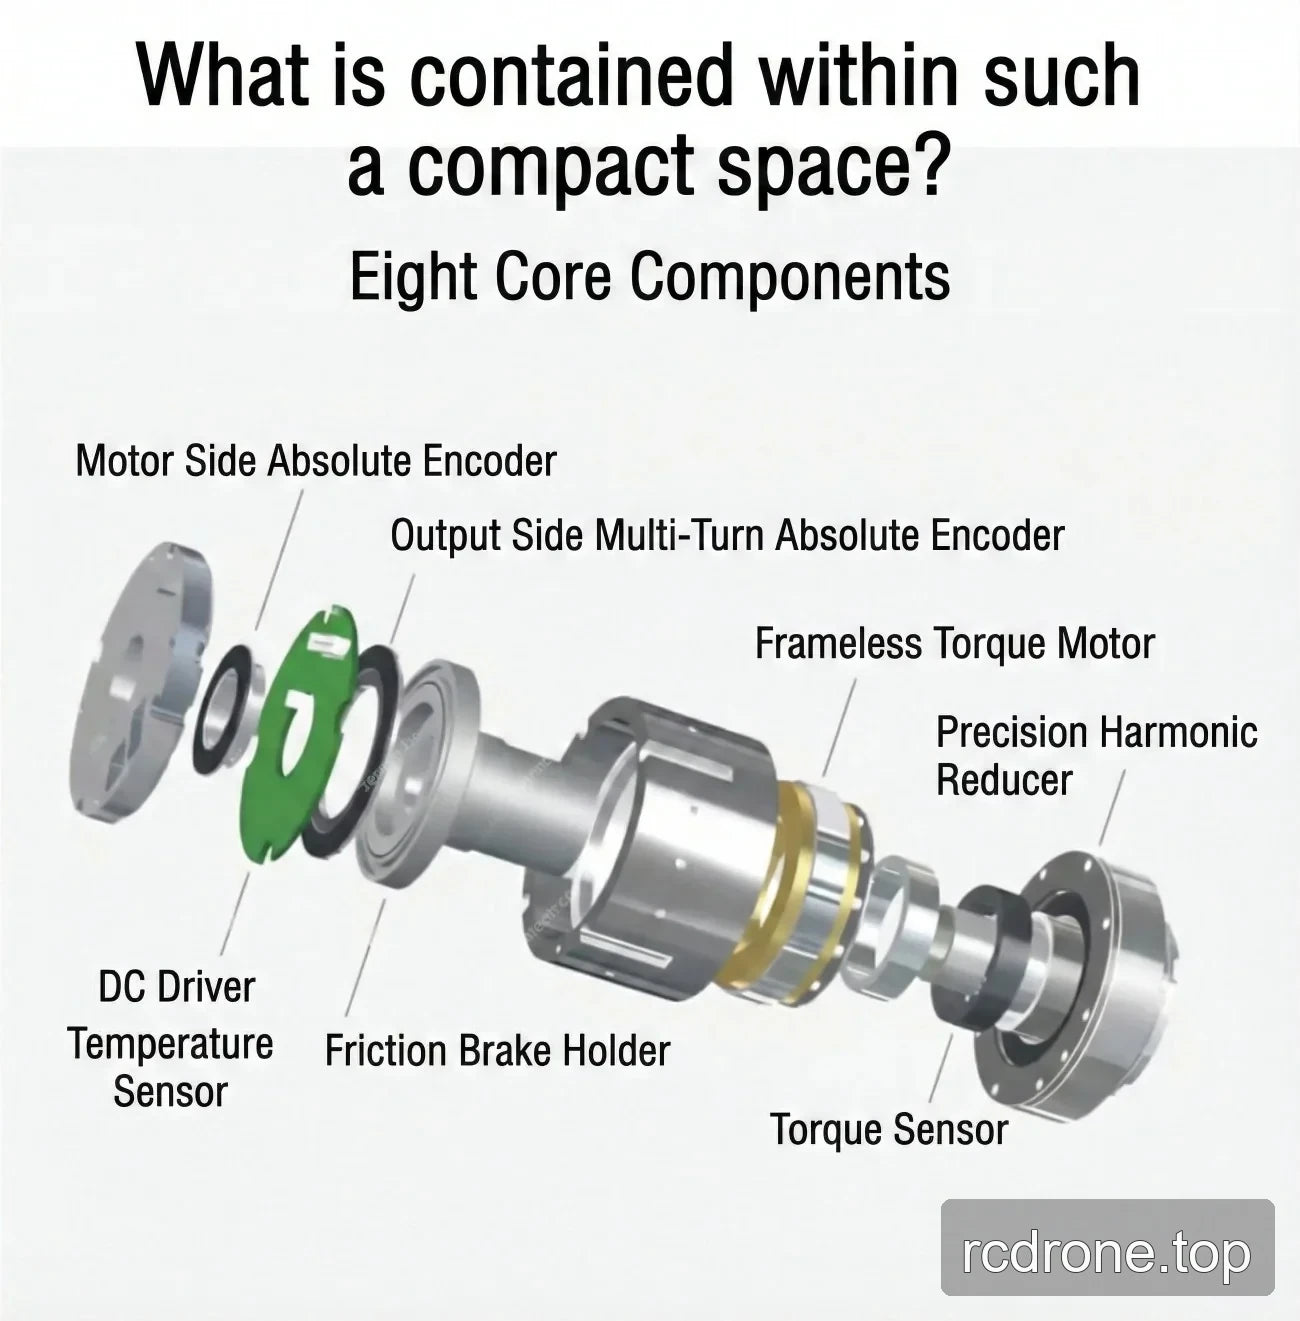
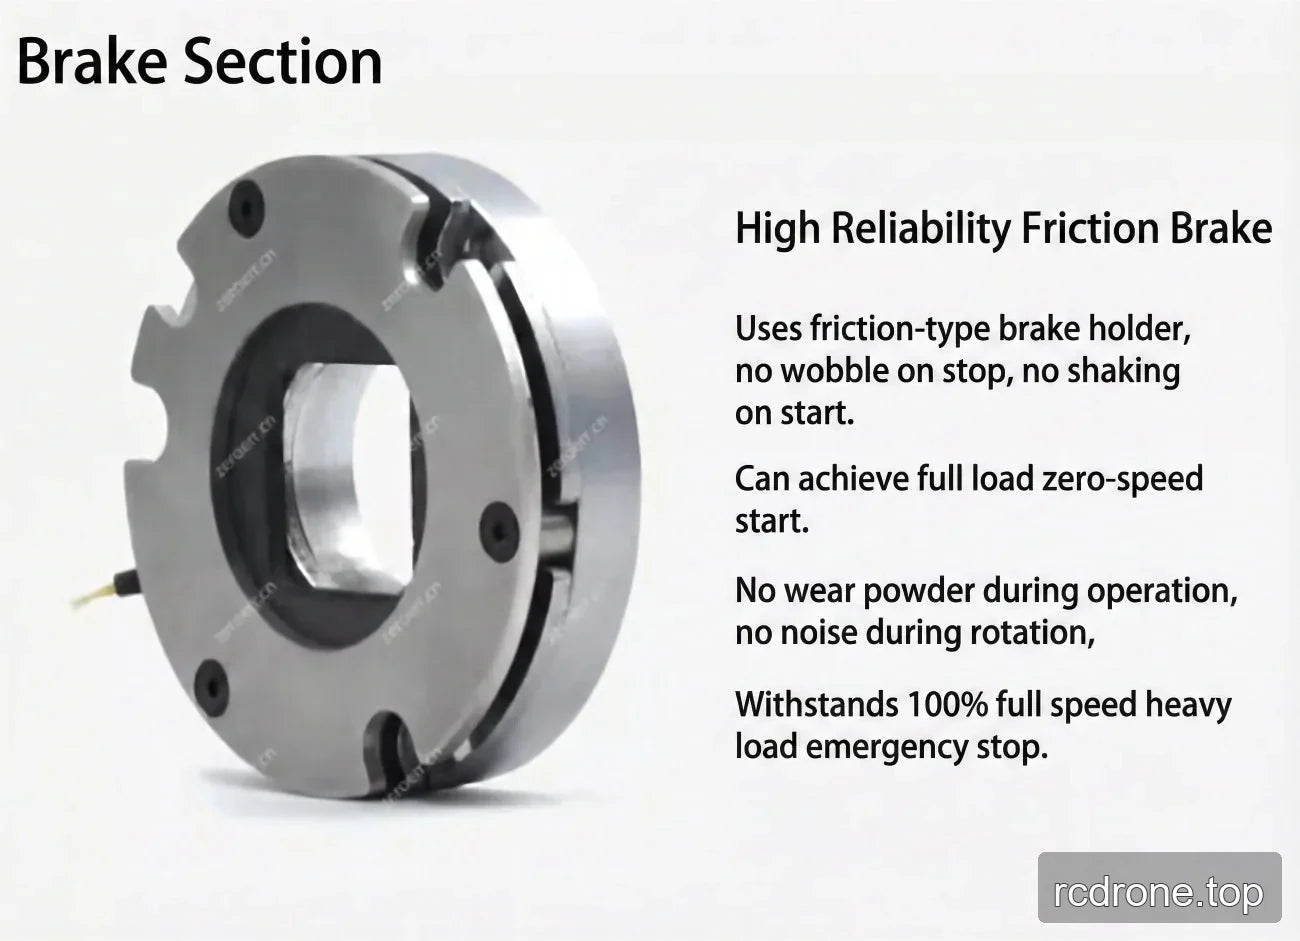
- Freno de fricción.
Opciones de Configuración
| Selección | Etiquetas disponibles |
|---|---|
| Versión | eRob 80 T (CANopen con sensor de par); eRob 80 T (CANopen sin sensor de par); eRob 80 T (EtherCAT con sensor de par); eRob 80 T (EtherCAT sin sensor de par) |
| Relación de Reducción | 50; 80; 100 |
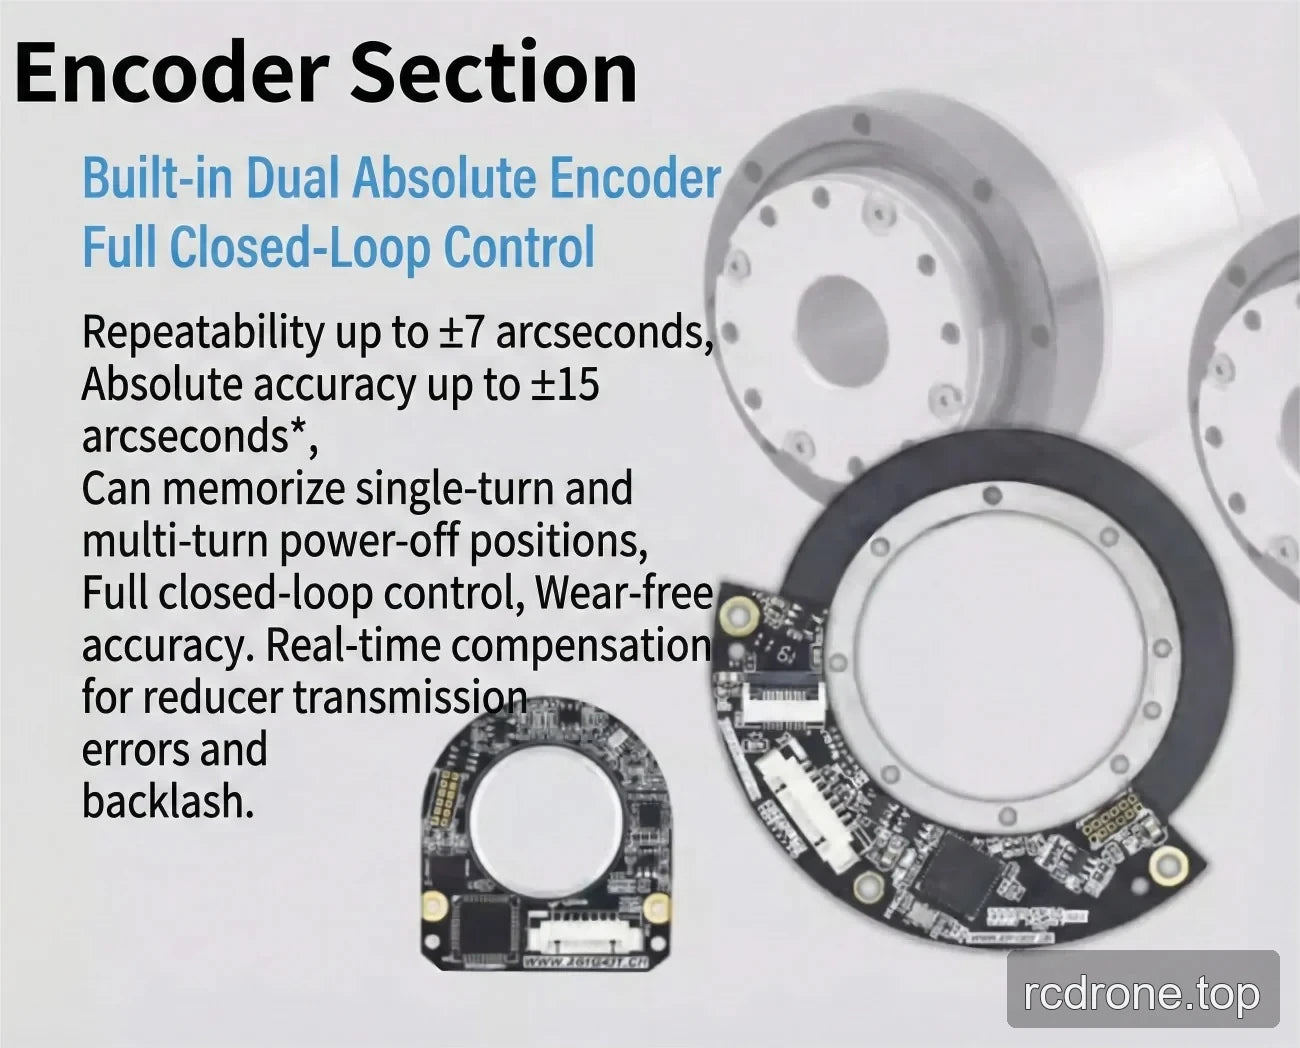
| Memoria de Múltiples Bucles | Sin Memoria de Múltiples Bucles; Con Memoria de Múltiples Bucles |
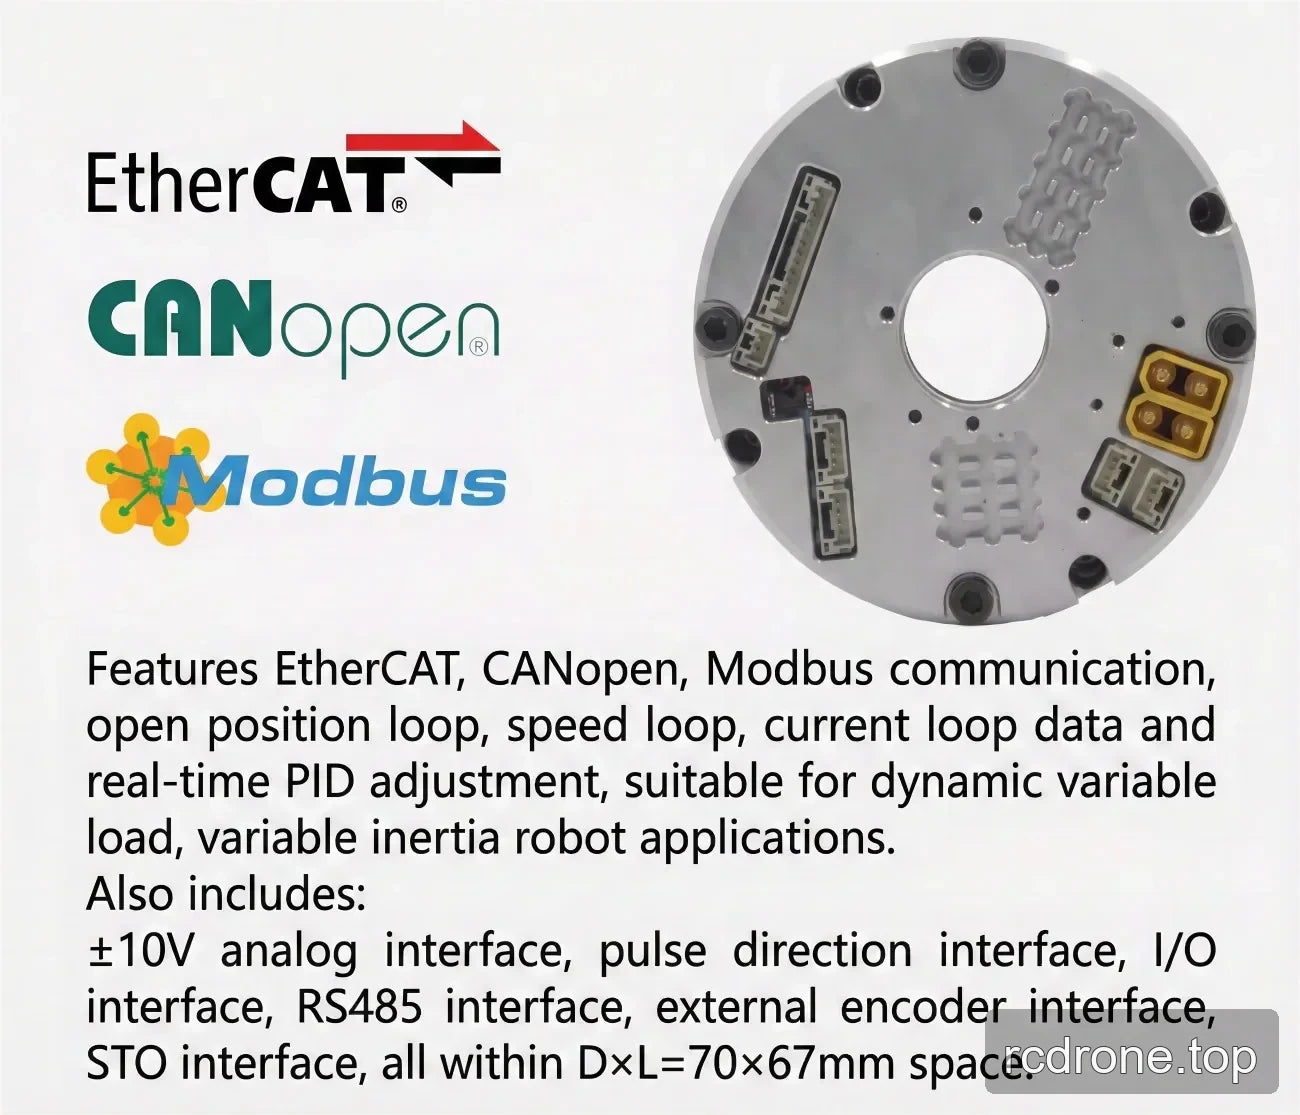
Las versiones EtherCAT utilizan la opción de comunicación EtherCAT, y las versiones CANopen utilizan la opción de comunicación CANopen. La selección Con Memoria de Múltiples Bucles se indica para memorizar posiciones de apagado de un solo giro y de múltiples giros.
Especificaciones
| Parámetro | Valor |
|---|---|
| Tipo de producto | actuador de articulación del robot eRob 80 Tactuador |
| Diámetro del eje hueco | 18 mm |
| Selecciones de comunicación | EtherCAT o CANopen, dependiendo de la versión seleccionada |
| Tipo de freno | Freno de fricción |
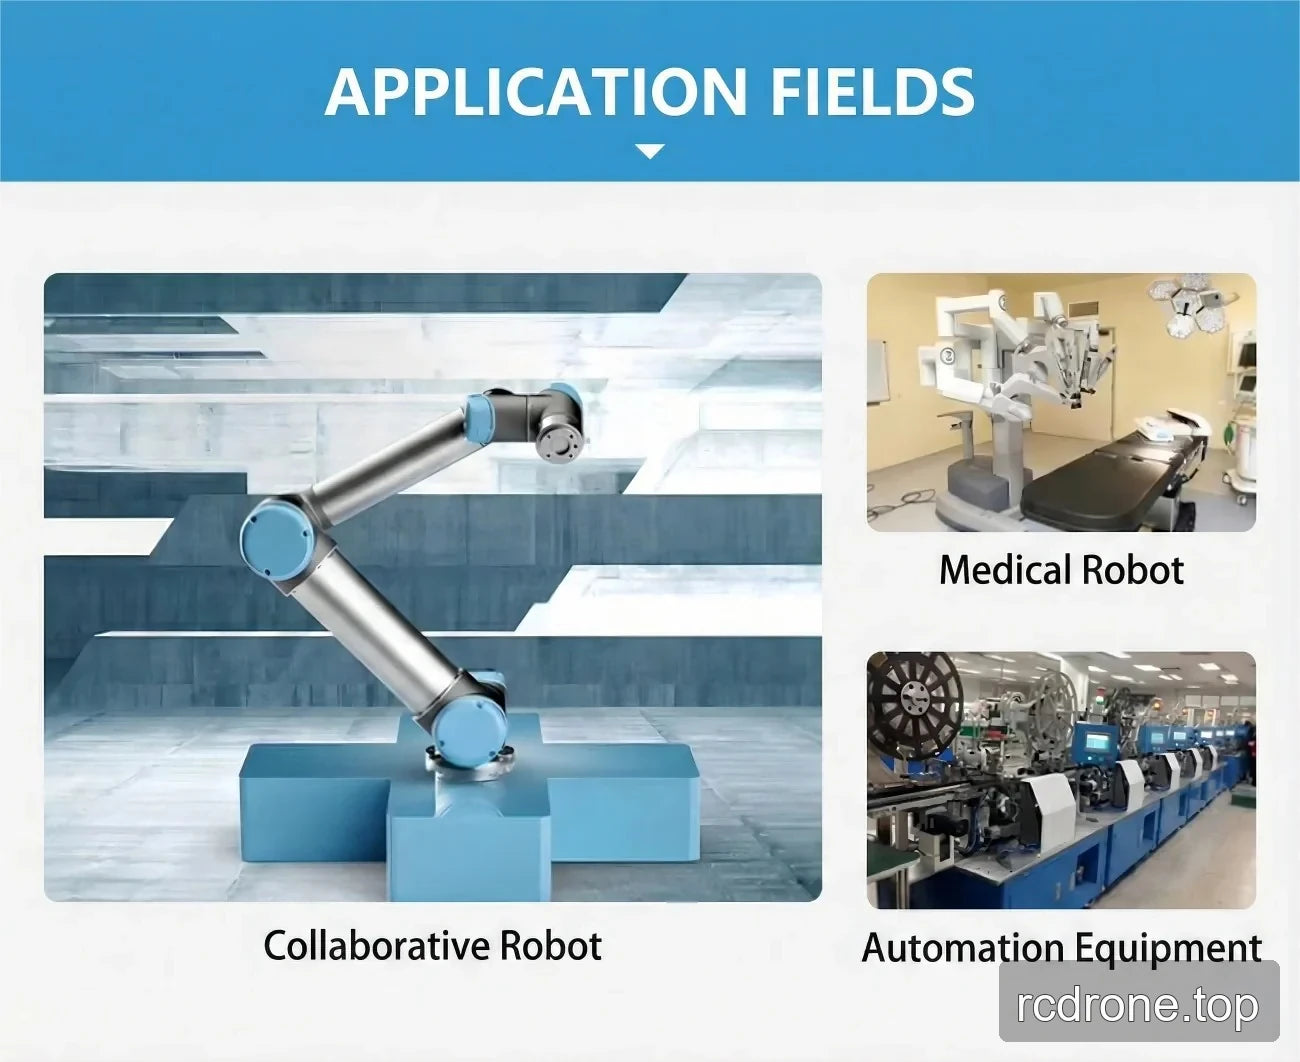
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
- Robots colaborativos
- Robots médicos
- Equipos de automatización
Documentos
EROB170I I Series EtherCAT eRob80T — Modelo 3D (ZIP)
EROB170I I Series EtherCAT — Modelo 3D (ZIP)
EROB80 T Series EtherCAT — Modelo 3D — Archivo STEP (ZIP)
EROB80 T Series CANopen — Modelo 3D — Archivo STEP (ZIP)
EROB80 T Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
EROB80 T Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Vistas del Producto
Características y Diseño
Interfaces y Conexiones
Especificaciones y Rendimiento
Ejemplos de Aplicación