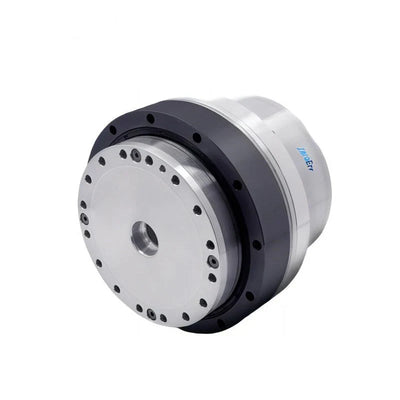
ZeroErr eRob 90 I Motor de articulación robótica, EtherCAT/CANopen, Relación de reducción 50–120
ZeroErr eRob 90 I Motor de articulación robótica, EtherCAT/CANopen, Relación de reducción 50–120
ZeroErr
Precio habitual
$2,025.00 USD
Precio habitual
Precio de venta
$2,025.00 USD
Precio unitario
por
Impuestos incluidos.
Envío Calculado al finalizar la compra.
No se pudo cargar la disponibilidad de recogida


Resumen
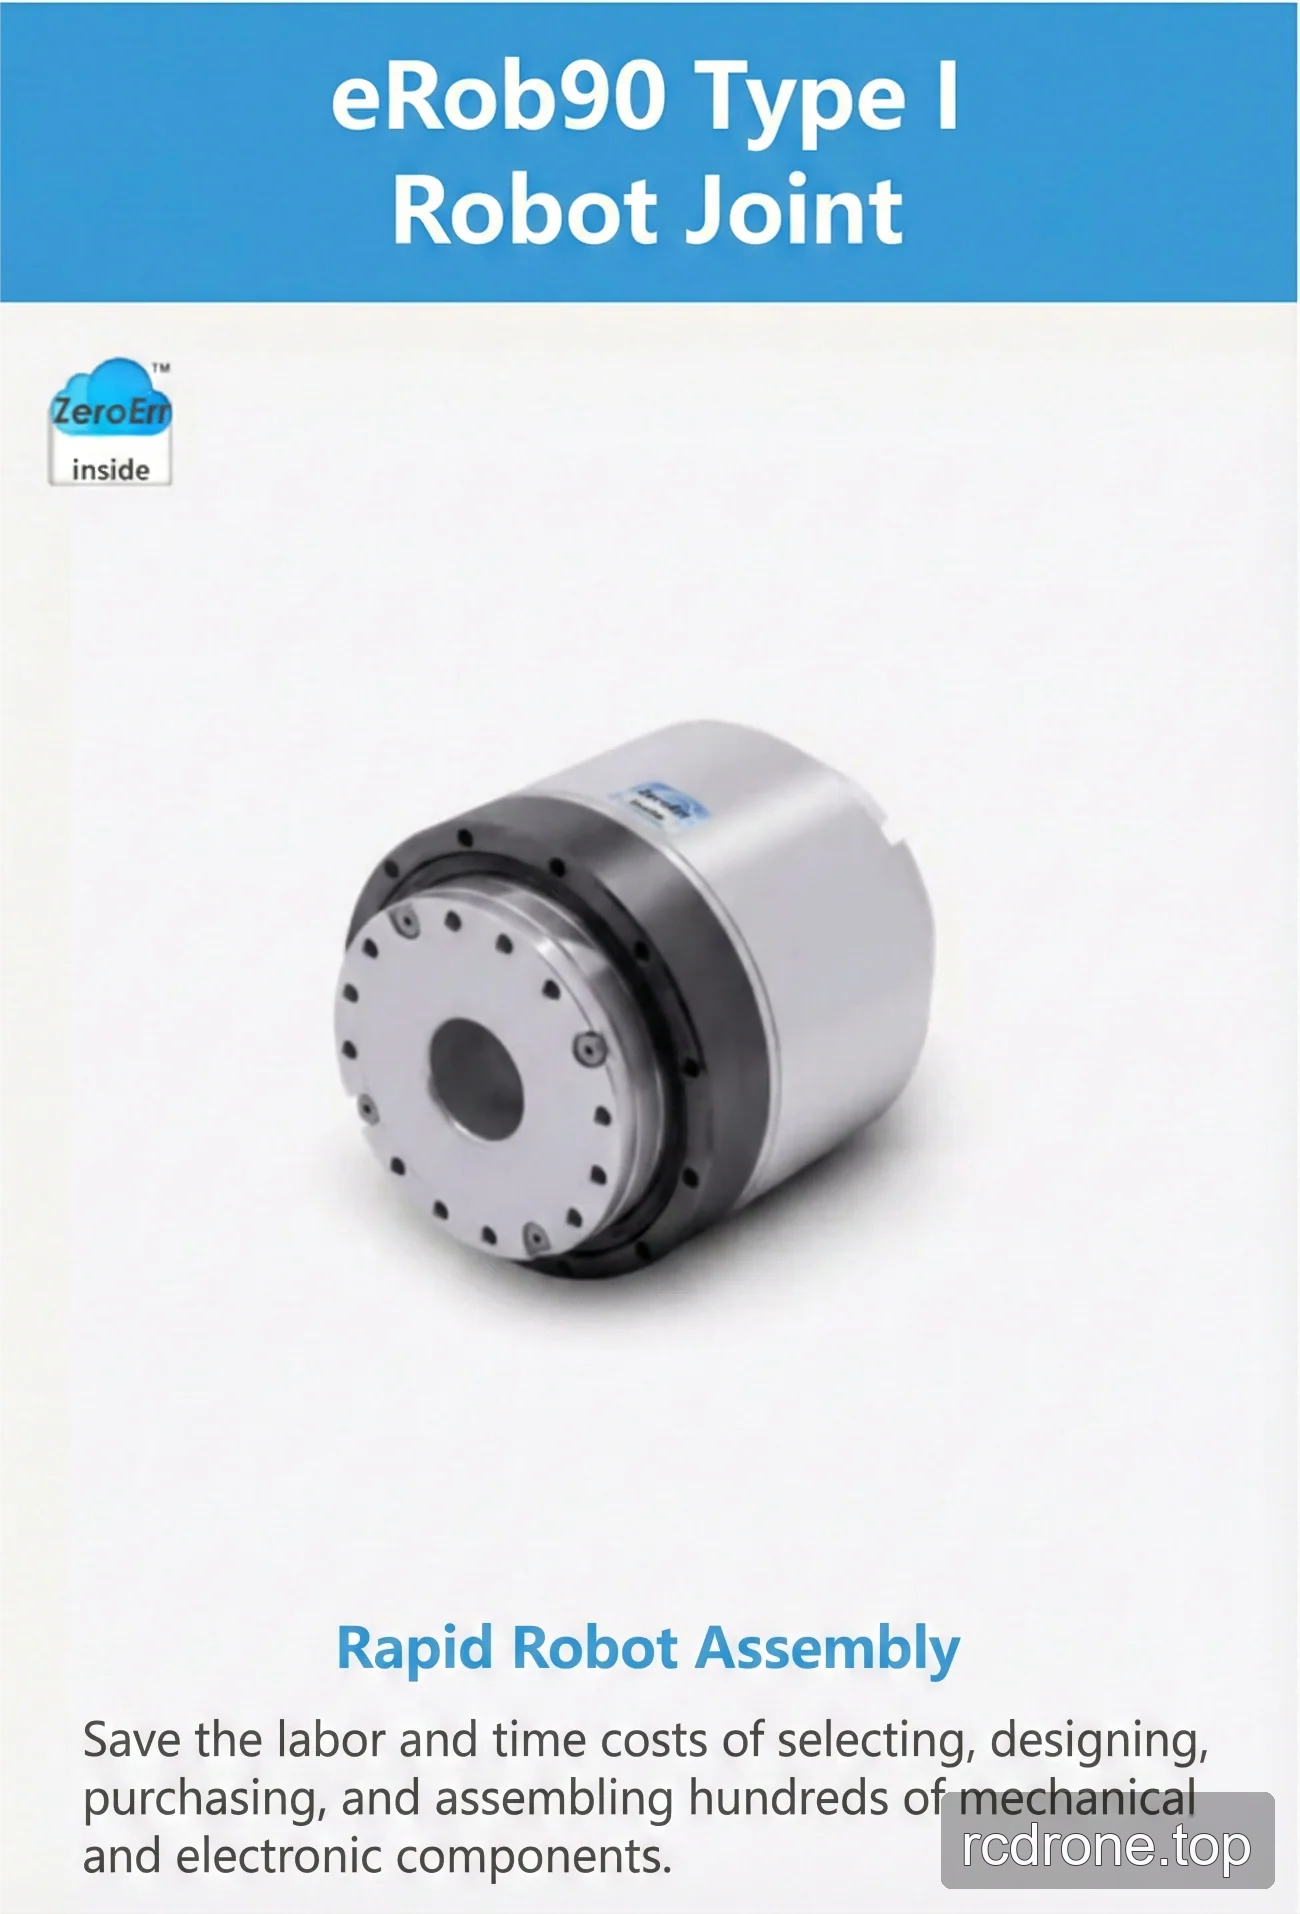
El motor de junta robot ZeroErr eRob 90 I se ofrece en versiones CANopen y EtherCAT, con o sin freno, para configuraciones de juntas robóticas y ensamblaje rápido de robots.
Características y Configuración
- Versiones de comunicación: CANopen o EtherCAT.
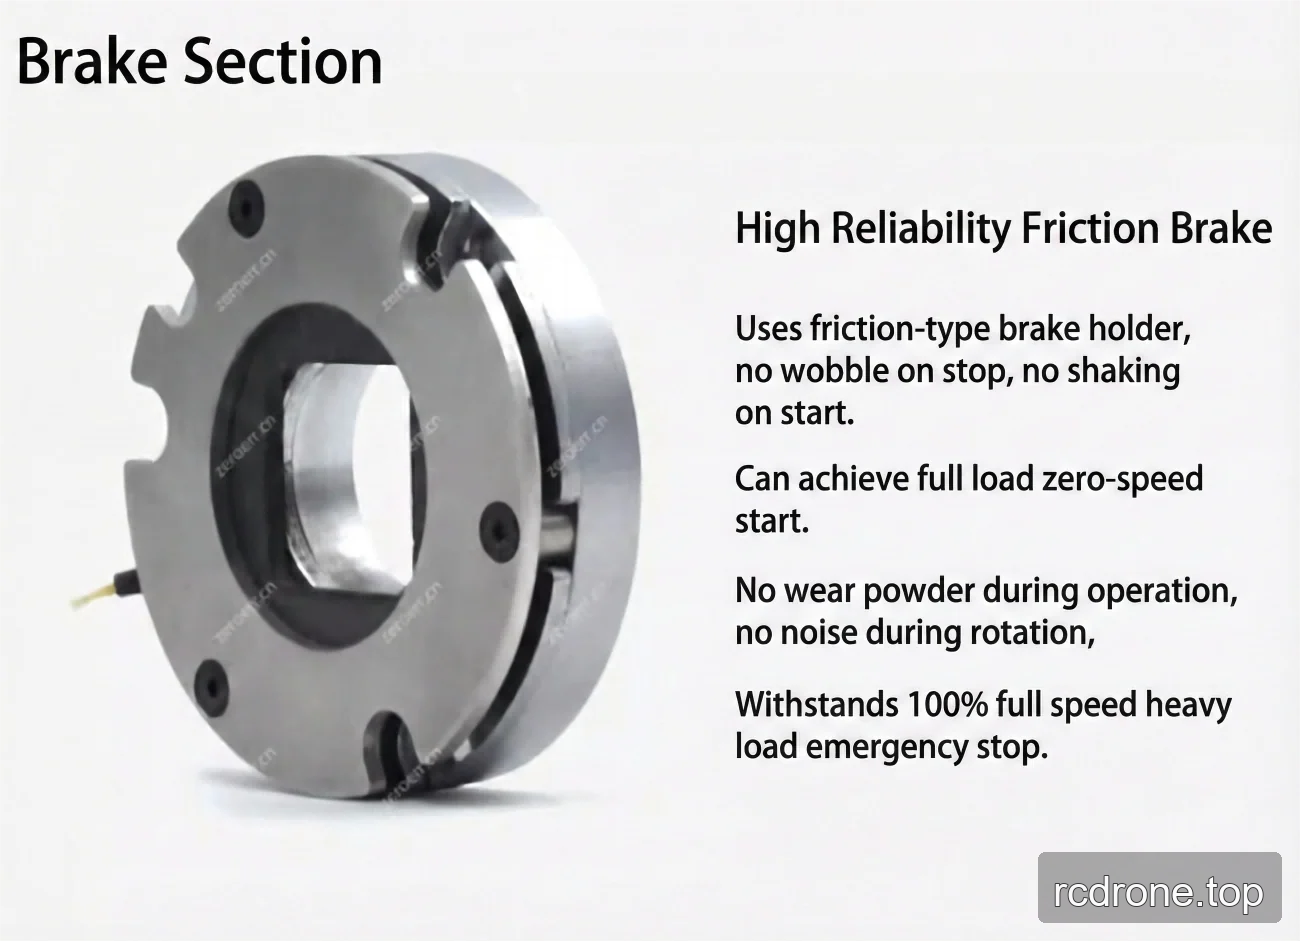
- Configuraciones de freno: con freno o sin freno. El modelo de freno listado es un freno de fricción.
- Selecciones de relación de reducción: 50, 80, 100 y 120.
- Selecciones de multi-vuelta y torque: Sin Multi-vuelta y Sin Torque; Sin Multi-vuelta y Con Torque; Con Multi-vuelta y Sin Torque; Con Multi-vuelta y Con Torque.
- Tensión de entrada de potencia especificada: 48 V (±10%).
- Diámetro de agujero hueco especificado: 18 mm.
- Métodos de instalación especificados: Mismo, Compatible.
Especificaciones
Relación de engranaje de onda de tensión
| relación de engranaje de onda de tensión | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Par máximo para inicio y parada (Nm) | 73 | 96 | 107 | 113 |
| Valor máximo permisible a par de carga promedio (Nm) | 44 | 61 | 64 | 64 |
| Par nominal (Nm) | 33 | 44 | 52 | 52 |
| Par máximo permisible momentáneo (Nm) | 127 | 165 | 191 | 191 |
| Máx. velocidad de rotación de salida (RPM) | 60 | 37.5 | 30 | 25 |
| Voltaje de entrada de potencia (V) | 48 V (±10%) | |||
| Diámetro del agujero hueco | 18 mm | |||
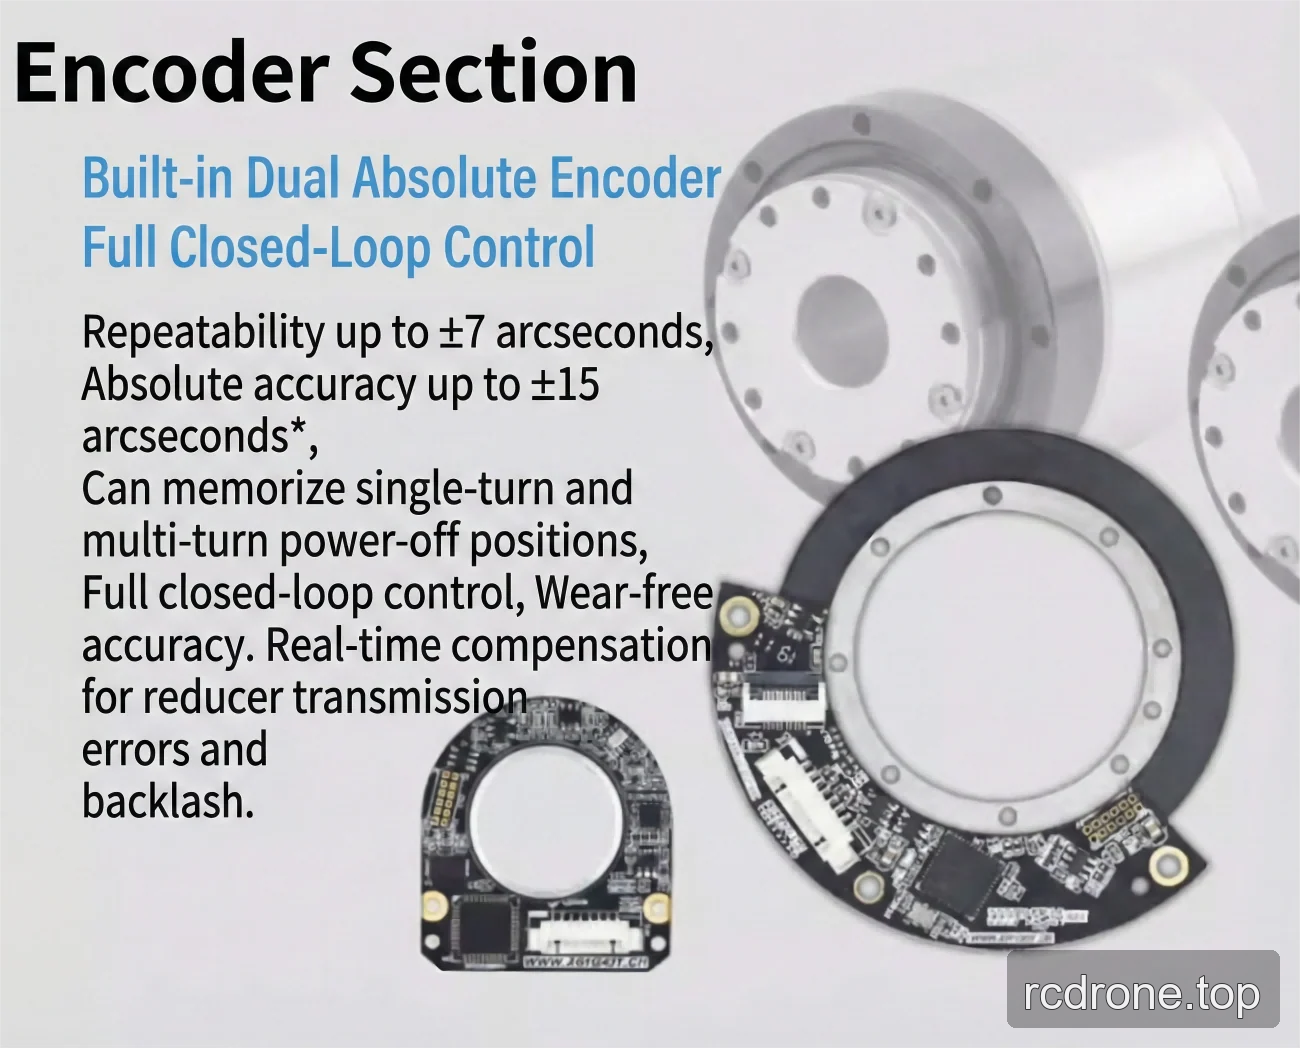
| Precisión | Repetibilidad/Precisión Absoluta: ±7/±15 segundos de arco o ±10/±25 segundos de arco* | |||
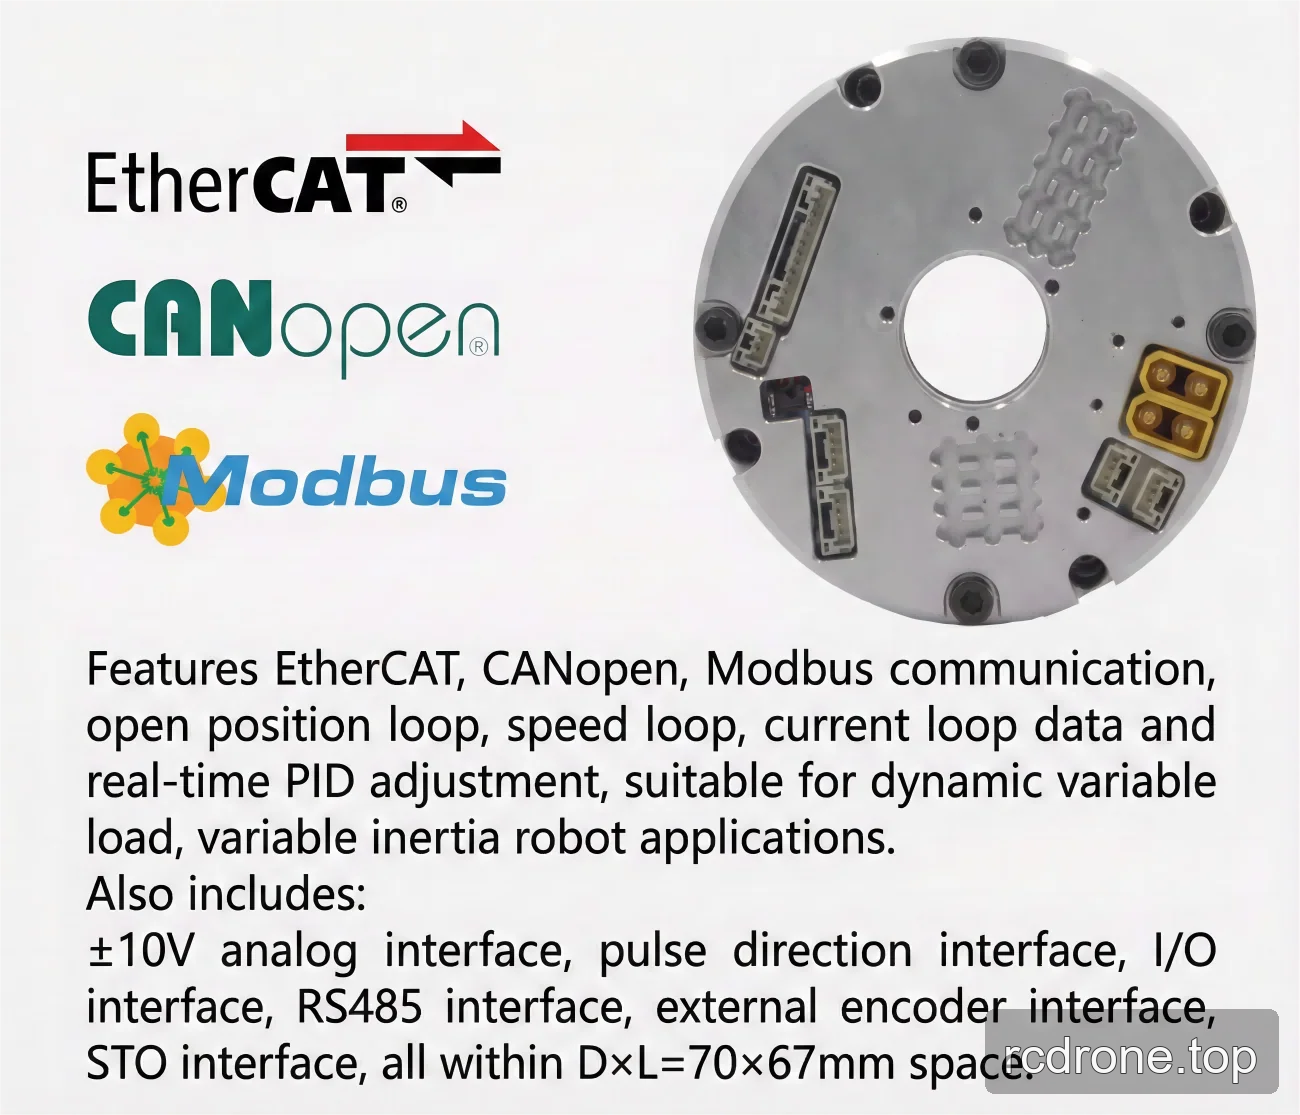
| Interfaz eléctrica | Protocolo de Comunicación: EtherCAT/CANopen/Modbus; Resolución del Encoder del lado de salida: 19/20 Bit | |||
| Métodos de instalación | Igual, Compatible | |||
Comparación V3/V6
| Versión | V3 | V6 |
|---|---|---|
| Potencia del motor (W) | 300 | 314 |
| Inercia del lado de salida SWG (g-mm2) | 297466 | 273391 |
| Masa del lado de salida SWG (kg) | 0.36 | 0.321 |
| Inercia del lado de entrada SWG (g·mm²), sin freno | 139067 | 95791 |
| Masas del lado de entrada SWG (kg), sin freno | 0.41 | 0.257 |
| OD × longitud (mm), sin freno | Φ90 × 98.9 | Φ90 × 75.9 |
| Masas totales (kg), sin freno | 1.75 | 1.506 |
| Inercia del lado de entrada SWG (g·mm²), con freno | 147025 | 110213 |
| Masas del lado de entrada SWG (kg), con freno | 0.43 | 0.292 |
| OD × longitud (mm), con freno | Φ90 × 98.9 | Φ90 × 75.9 |
| Masa total (kg), con freno | 1.87 | 1.639 |
| Relación diámetro-longitud | D/L = 0.91 (menos de 1) | — |
| Parámetros comunes | ID: 18 mm; Grado de protección IP: IP54*; Modelo de freno: freno de fricción | |
| Dispositivo opcional | Tipo de comunicación: EtherCAT/CANopen/Modbus; Resolución del encoder de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 segundos de arco o ±10/±25 segundos de arco. | |
Aplicaciones
- Robots humanoides
- Brazos robóticos
- Exoesqueletos
- Robots cuadrúpedos
- Vehículos AGV
- Robots ARU
- Robots colaborativos
- Robots médicos
- Equipos de automatización
Descargas
Descargas & Recursos
- EROB70F I Series CANopen EROB90I — Dibujo de instalación (PDF)
- EROB90I I Series EtherCAT — Modelo 3D (STEP)
- EROB90I I Series CANopen — Modelo 3D (STEP)
- EROB90I I Series EtherCAT dibujo de instalación — Dibujo de instalación (PDF)
- EROB90I I Series CANopen dibujo de instalación — Dibujo de instalación (PDF)
Detalles visuales
Video del producto
Vistas del Producto
Dimensiones y Construcción

Características y Diseño

Interfaces y Conexiones
Ejemplos de Aplicación