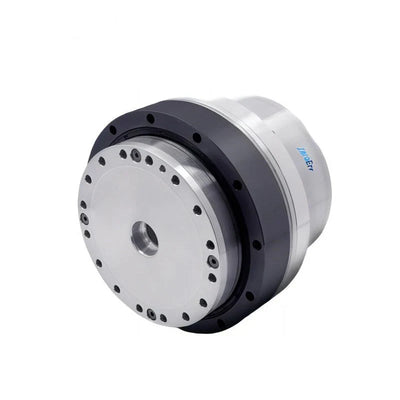
ZeroErr eRob 90 T Motor de Articulación para Robot, 48 V EtherCAT/CANopen, Relaciones 50/80/100
ZeroErr eRob 90 T Motor de Articulación para Robot, 48 V EtherCAT/CANopen, Relaciones 50/80/100
ZeroErr
No se pudo cargar la disponibilidad de recogida


Resumen
El ZeroErr eRob 90 T motor de articulación de robot se ofrece en versiones CANopen o EtherCAT, cada una seleccionable con o sin un sensor de par. Seleccione una relación de reducción de 50, 80 o 100 y una versión con o sin memoria de múltiples lazos.
Características
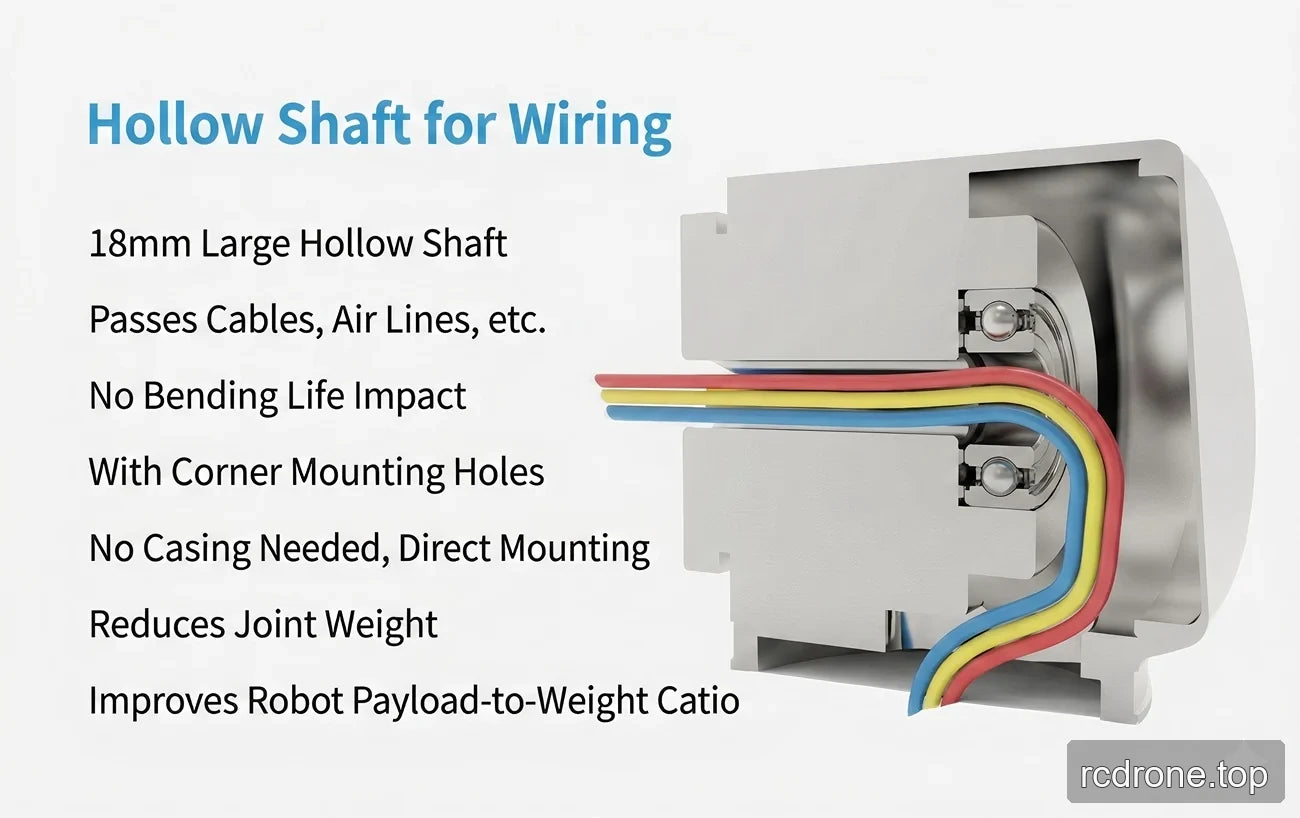
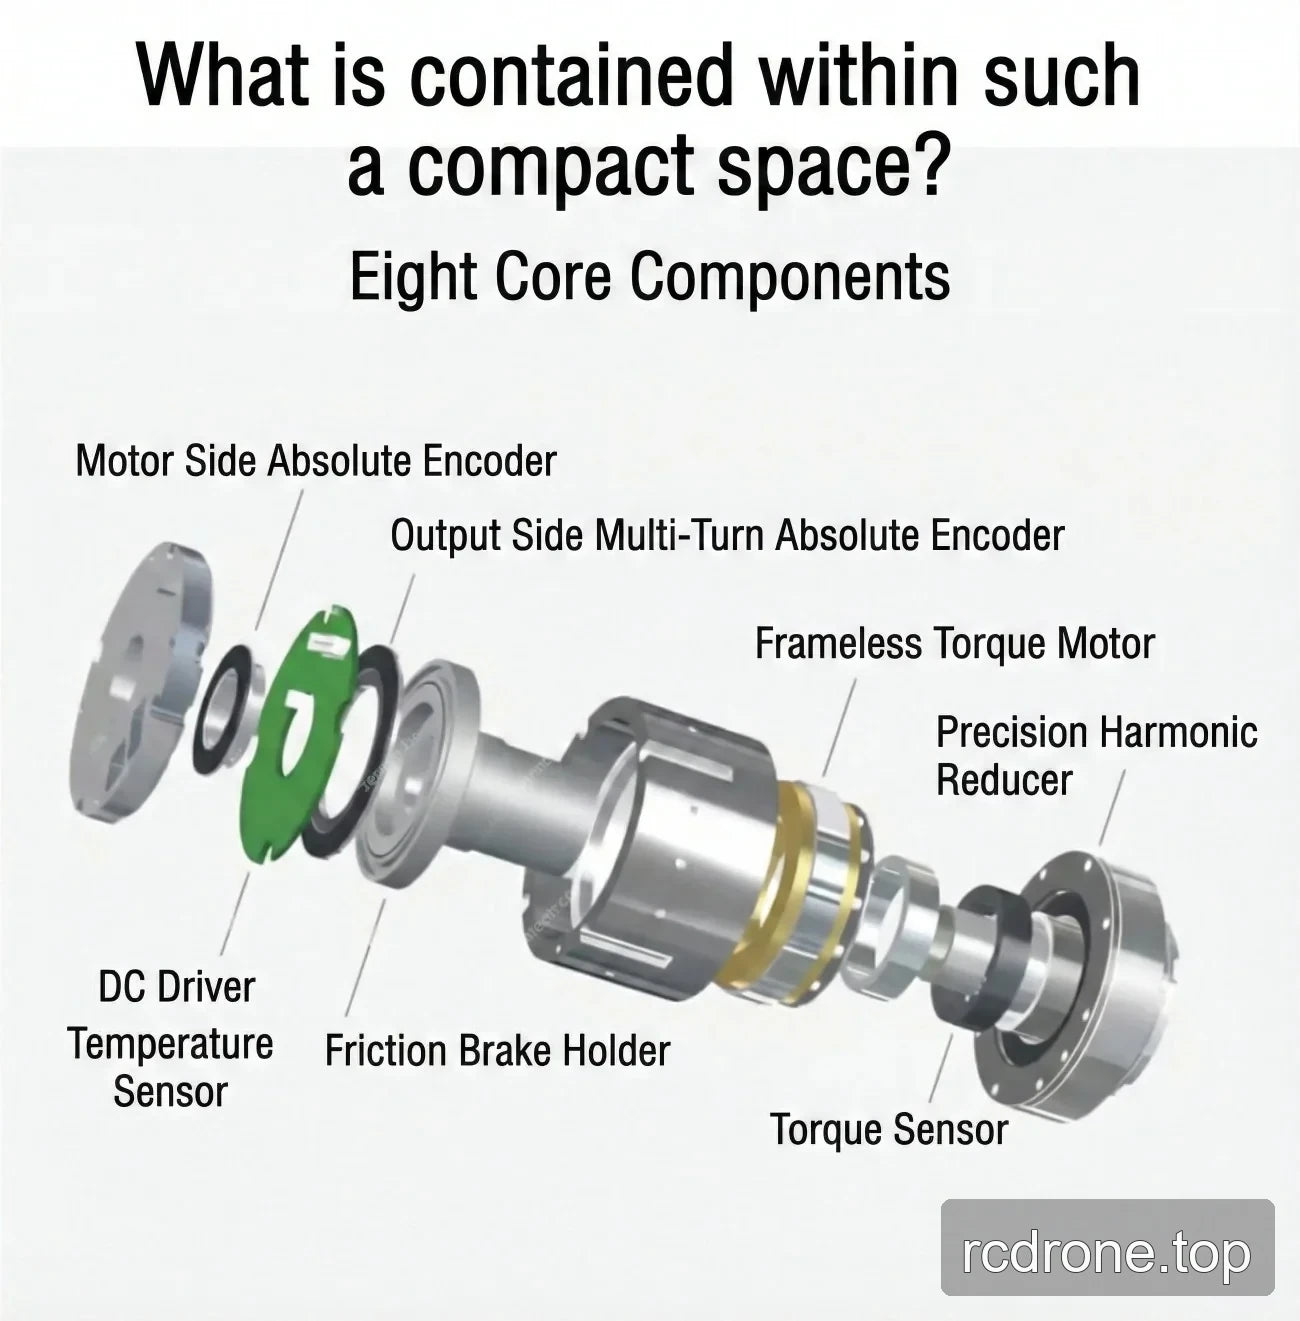
- Eje hueco de 18 mm / orificio pasante para el enrutamiento de cables y líneas de aire.
- Orificios de montaje en esquina y diseño de montaje directo; no se indica que se requiera una carcasa.
- Freno de amortiguación por fricción; la entrada de parámetros comunes también lista un freno de fricción.
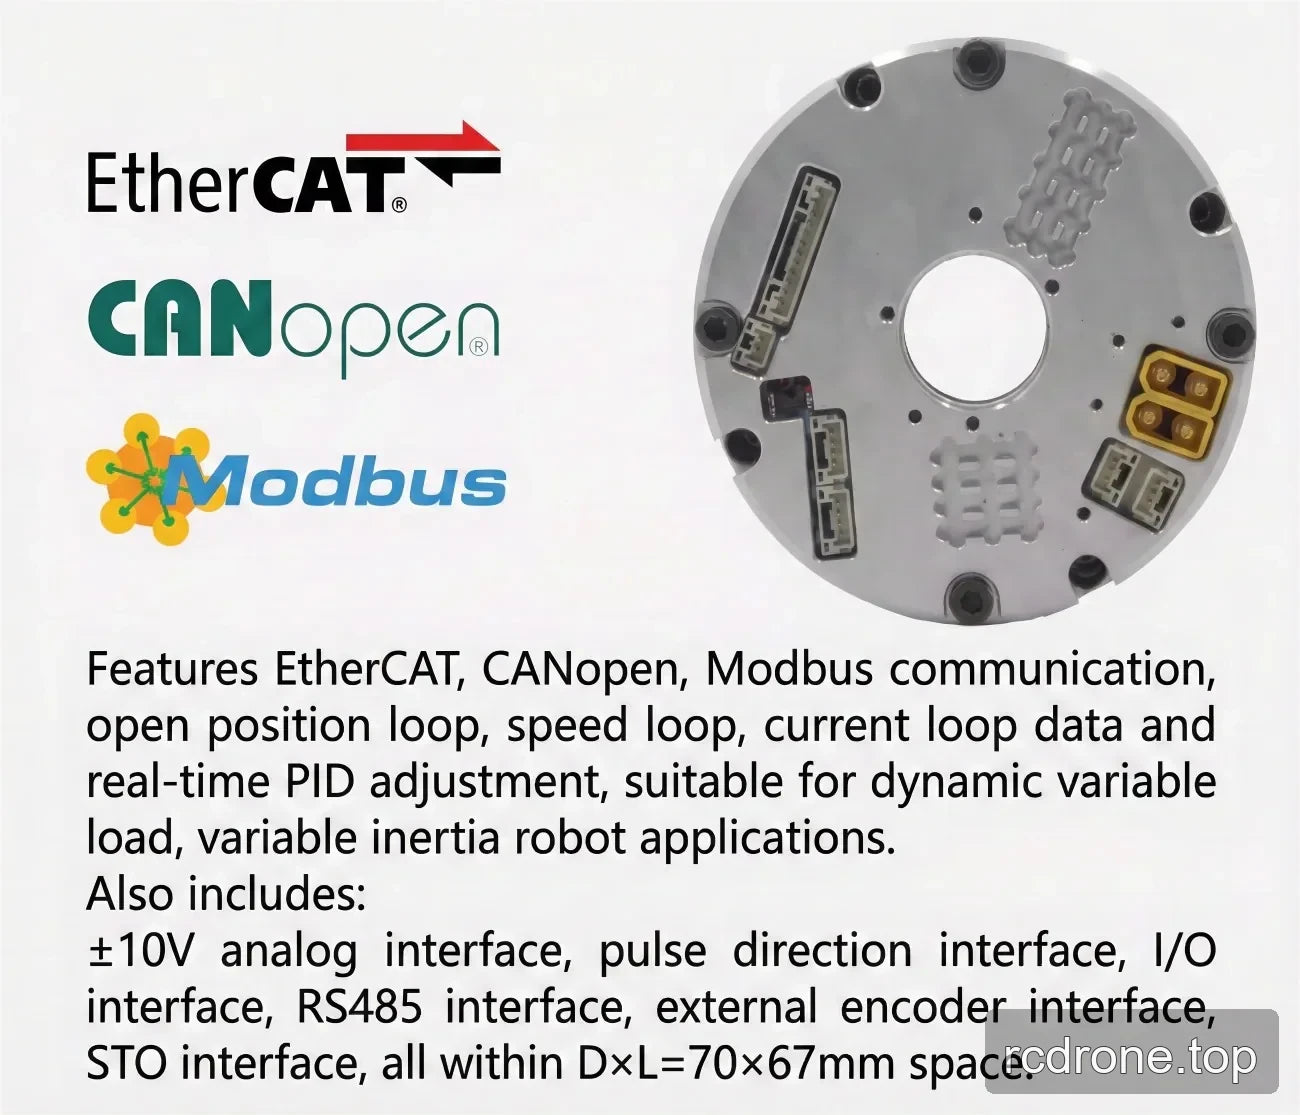
- Interfaz completamente diferencial con fuerte capacidad anti-interferencia y conectores duales anti-aflojamiento para conexión en serie o en paralelo.
- Clasificación IP65; la entrada de parámetros comunes lista IP65*.
- Se indica que el enrutamiento de eje hueco no tiene impacto en la vida de flexión y ayuda a reducir el peso de la articulación y mejorar la relación de carga útil a peso.
Especificaciones
Configuraciones seleccionables
| Selección | Opciones disponibles |
|---|---|
| Versión | eRob 90 T (CANopen Con Sensor de Par); eRob 90 T (CANopen Sin Sensor de Par); eRob 90 T (EtherCAT Con Sensor de Par); eRob 90 T (EtherCAT Sin Sensor de Par) |
| Relación de reducción | 50; 80; 100 |
| Memoria de múltiples lazos | Sin Memoria de Múltiples Lazos; Con Memoria de Múltiples Lazos |
Parámetros técnicos
La tabla técnica de origen identifica el modelo / serie de juntas como eRob90HXXT y utiliza las siguientes columnas de relación de engranaje de onda de tensión.
| Parámetro | 20-50 | 20-80 | 20-100 | 20-120 |
|---|---|---|---|---|
| Modelo / serie de juntas | eRob90HXXT | |||
| Relación de engranaje de onda de tensión | 20-50 | 20-80 | 20-100 | 20-120 |
| Par máximo para arranque/parada (Nm) | 73 | 96 | 107 | 113 |
| Par de carga promedio máximo permisible (Nm) | 44 | 61 | 64 | 64 |
| Par nominal (Nm) | 33 | 44 | 52 | 52 |
| Máximo permisibletorque momentáneo (Nm) | 127 | 165 | 191 | 191 |
| Max. velocidad de rotación de salida (RPM) | 60 | 37.5 | 30 | 25 |
| Potencia del motor (W) | 300 | |||
| Voltaje de alimentación (V) | 48 V (±10%) | |||
| Nota sobre la alimentación | Por favor, lea atentamente: “¿Por qué no se puede utilizar una fuente de alimentación conmutada ordinaria como fuente de alimentación para el módulo?” y “Manual del Módulo Conjunto Capítulo 3 Instrucciones de Alimentación de Entrada eRob”. | |||
| Salida de resolución del codificador | 19 Bit | |||
| Repetibilidad / precisión absoluta (arcsec) | ±10 / ±45 arcsec | |||
| Bus de comunicación | EtherCAT / CANopen | |||
| Diámetro exterior × longitud × orificio pasante (mm) | 96 × 123.8 × 18 | |||
| Peso (kg) | 2.6 | |||
| Diseño de interfaz | Interfaz completamente diferencial, fuerte anti-interferencia; conectores de doble anti-aflojamiento, se pueden conectar en serie/paralelo. | |||
| Freno | Freno de amortiguación por fricción | |||
| Clasificación IP | IP65 | |||
| Inercia de entrada del engranaje de onda de tensión (g·mm²) | 147025 | |||
| Masa de entrada del engranaje de onda de tensión (kg) | 2.6 | |||
| Parámetros comunes | ID: 18 mm, clasificación IP: IP65*, Freno: freno de fricción | |||
| Dispositivo opcional | Comunicación: EtherCAT / CANopen / Modbus; Resolución del codificador de salida: 19 Bit; Repetibilidad/Precisión: ±7/±15 arcsec o ±10/±25 arcsec | |||
| Actuador rotativo versión EtherCAT | Interfaz opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico y STO | |||
| Actuador rotativo versión CANopen | Interfaz opcional: RS485, Pulse/DIR, I/O, ±10 V Analógico y STO | |||
Descargas
EROB170I I Series EtherCAT eRob90T — Modelo 3D (ZIP)
EROB170I I Series EtherCAT — Modelo 3D (ZIP)
EROB90 T Series EtherCAT — Modelo 3D — Archivo STEP (ZIP)
EROB90 T Series CANopen — Modelo 3D — Archivo STEP (ZIP)
EROB90 T Series EtherCAT dibujo de instalación — Dibujo de Instalación (PDF)
EROB90 T Series CANopen dibujo de instalación — Dibujo de Instalación (PDF)
Aplicaciones
Los escenarios de aplicación listados para esta articulación incluyen robots humanoides, brazos robóticos, exoesqueletos, robots cuadrúpedos, vehículos AGV, robots ARU, robots colaborativos, robots médicos y equipos de automatización.
Detalles Visuales
Video del Producto
Vistas del Producto

Características y Diseño
Interfaces y Conexiones
Especificaciones y Rendimiento

Ejemplos de Aplicación