


Modul sendi robot kecil SteadyWin GIM3510-8, gear planetari 8:1, pemacu CAN, dwi pengekod, 24V 60W
Modul sendi robot kecil SteadyWin GIM3510-8, gear planetari 8:1, pemacu CAN, dwi pengekod, 24V 60W
SteadyWin
Tidak dapat memuatkan ketersediaan pengambilan


Overview
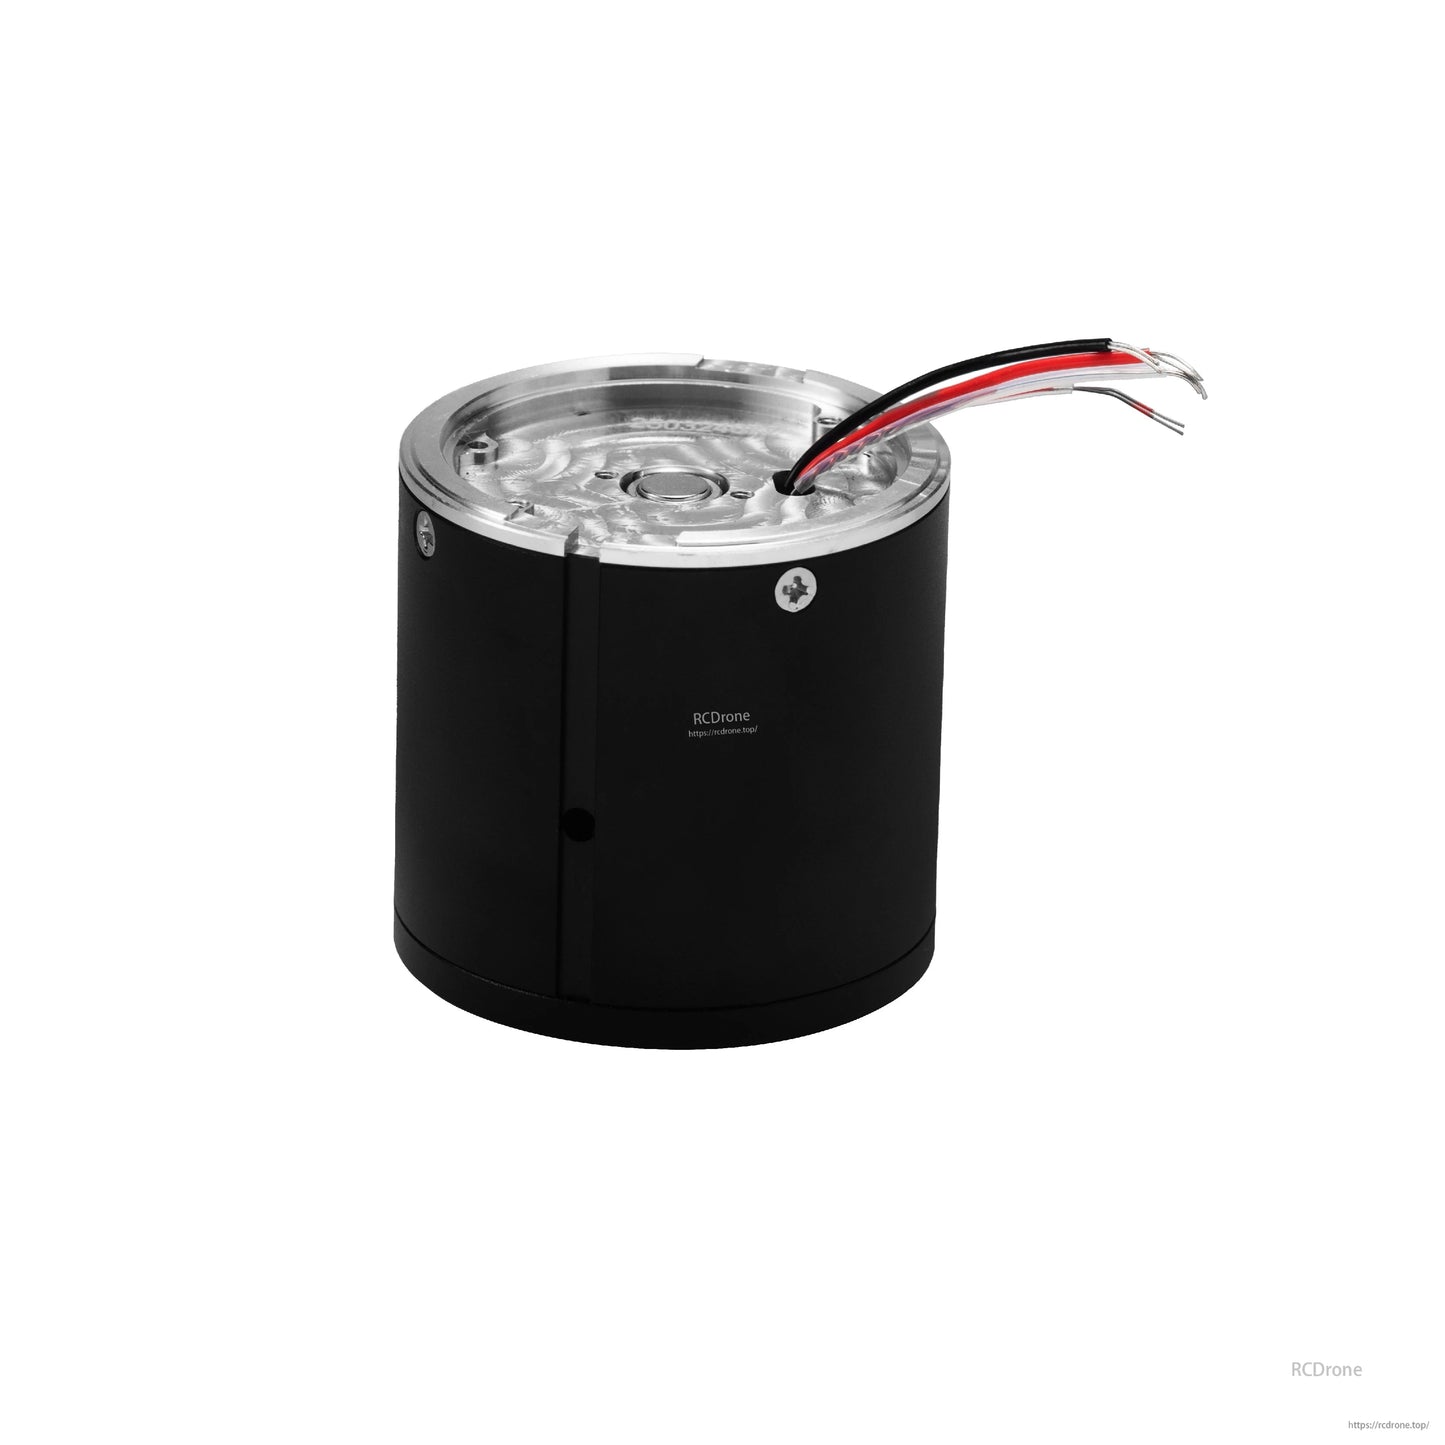
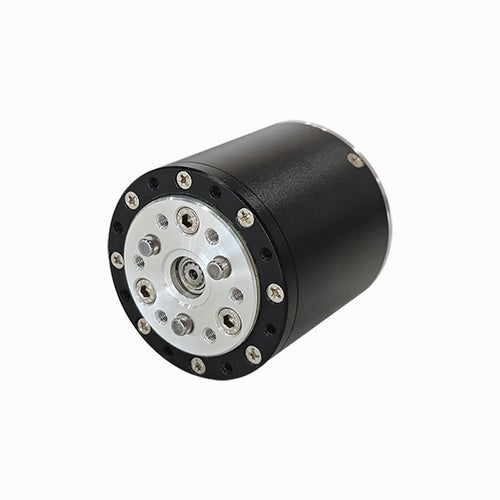
Modul sendi robot kecil SteadyWin GIM3510-8 adalah penggerak sendi robotik terintegrasi yang menggabungkan motor Aloha, pengurang gear planet 8:1, pemacu komunikasi terbina dalam, dan pengod encoders ganda dalam pakej silinder yang padat. Dengan bekalan nominal 24 V (jangka lebar 12–40 V atau 12–48 V bergantung pada papan pemacu), kelajuan output tinggi sehingga 564.6 rpm selepas pengurangan, dan komunikasi bas CAN, ia direka untuk robot humanoid yang lincah, lengan robot, platform bergerak, dan sistem multi-paksi lain yang memerlukan kawalan gerakan tertutup yang tepat.
Ciri Utama
- Pengurangan planet berkelajuan tinggi: Gearbox planet 8:1 dengan kelajuan output yang dinilai 535.5 rpm dan maksimum 564.6 rpm (GDZ34), sesuai untuk sendi yang bergerak pantas.
- Julat voltan yang luas: Operasi nominal 24 V dengan julat input 12–40 V (GDZ34) atau 12–48 V (GDS34) untuk reka bentuk sistem kuasa yang fleksibel.
- Pengeluaran tork yang cekap: Pemalar tork sehingga 0.32 N.m/A dengan tork yang dinilai sehingga 1.68 N.m dan tork puncak sehingga 6.02 N.m, menyediakan penghantaran kuasa yang cekap untuk sendi robotik tugas ringan hingga sederhana.
- Pemandu terintegrasi dengan bas CAN: Papan pemandu terbina dalam (GDS34 atau GDZ34) menyokong komunikasi CAN untuk pengkabelan yang dipermudahkan dan kawalan berangka.
- Maklum balas pengodak dwi: Pengodak 14-bit pada pemandu dan pengodak kedua pada aci output untuk maklum balas kedudukan dan kelajuan yang tepat.
- Struktur padat: Hanya 46 mm diameter luar dengan panjang keseluruhan dari 46.5 mm (tanpa pemandu) hingga 51.5 mm (dengan pemandu), membolehkan susun atur pelbagai sendi yang padat.
- Ketahanan persekitaran: Penarafan perlindungan IP54, suhu operasi dari -20°C hingga +80°C, dan tahap bunyi di bawah 60 dB.
- Fungsi perlindungan: Perlindungan terhadap suhu berlebihan, voltan berlebihan, dan beban berlebihan membantu mengekalkan operasi yang selamat dan boleh dipercayai dalam sistem robotik tugas berterusan.
- Kebolehan mekanikal: Menyokong beban paksi sehingga 75 N dan beban radial 300 N pada aci output, dengan backlash pengurang sebanyak 15 arcmin.
- Pilihan brek tersuai: Menyokong integrasi brek tersuai untuk sendi yang memerlukan tork pegang ketika tidak berkuasa.
Untuk sokongan teknikal, penyesuaian, atau pertanyaan integrasi mengenai modul sendi robot kecil GIM3510-8, sila hubungi https://rcdrone.top/ atau emel [email protected].
Aplikasi
- Robot humanoid
- Tangan robot
- Exoskeleton
- Robot quadruped
- Kenderaan AGV
- Robot ARU
Spesifikasi
| Parameter | Unit | GIM3510-8 + GDS34 (SDC101) | GIM3510-8 + GDZ34 |
|---|---|---|---|
| Model | - | GIM3510-8 | GIM3510-8 |
| Model papan pemacu | - | GDS34 (SDC101) | GDZ34 |
| Voltan nominal | V | 24 | 24 |
| Julat voltan | V | 12–48 | 12–40 |
| Kuasa terperingkat | W | 98 | 60 |
| Tork terperingkat | N.m | 1.68 | 1.00 |
| Tork puncak | N.m | 3.41 | 6.02 |
| Kelajuan yang dinilai selepas pengurangan | rpm | 430 | 535.5 |
| Kelajuan maksimum selepas pengurangan | rpm | 529 | 564.6 |
| Arus yang dinilai | A | 4.1 | 2.5 |
| Arus puncak | A | 8.30 | 25.30 |
| Rintangan fasa | ohm | 0.48 | 0.48 |
| Induktans fasa | mH | 0.31 | 0.31 |
| Pemalar kelajuan | rpm/V | 22.04 | 23.53 |
| Pemalar tork | N.m/A | 0.44 | 0.32 |
| Bilangan pasangan tiang | Pasangan | 7 | 7 |
| Peratus gear | - | 8:1 | 8:1 |
| Jenis gear | - | Planetary | Planetary |
| Bahan gear pengurang | - | ALU | ALU |
| Backlash gear pengurang | arcmin | 15 | 15 |
| Berat motor tanpa pemacu | g | 247.6 | 247.6 |
| Berat motor dengan pemacu | g | 259.6 | 259.6 |
| Saiz tanpa pemacu (diameter x panjang) | mm | Ø46 x 46.5 | Ø46 x 46.5 |
| Saiz dengan pemacu (diameter x panjang) | mm | Ø46 x 51.5 | Ø46 x 51.5 |
| Max beban paksi | N | 75 | 75 |
| Max beban radial | N | 300 | 300 |
| Bunyi | dB | <60 | <60 |
| Komunikasi | - | CAN | CAN |
| Pengodak kedua pada aci output | - | YA | YA |
| Gred perlindungan | - | IP54 | IP54 |
| Suasana operasi | °C | -20 hingga +80 | -20 hingga +80 |
| Resolusi pengodak (pengodak pemacu) | bit | 14 | 14 |
| Sokongan pengodak berasingan | - | TIDAK | TIDAK |
| Sokongan brek khusus | - | YA | YA |
Manual
- SteadyWin_GIM3510-8_Peta_Pemasangan.stp
- GlM3510-8_pelan_pemasangan.pdf
- Gl3510-8_dengan_pelan_pemasangan_brek.pdf
Butiran
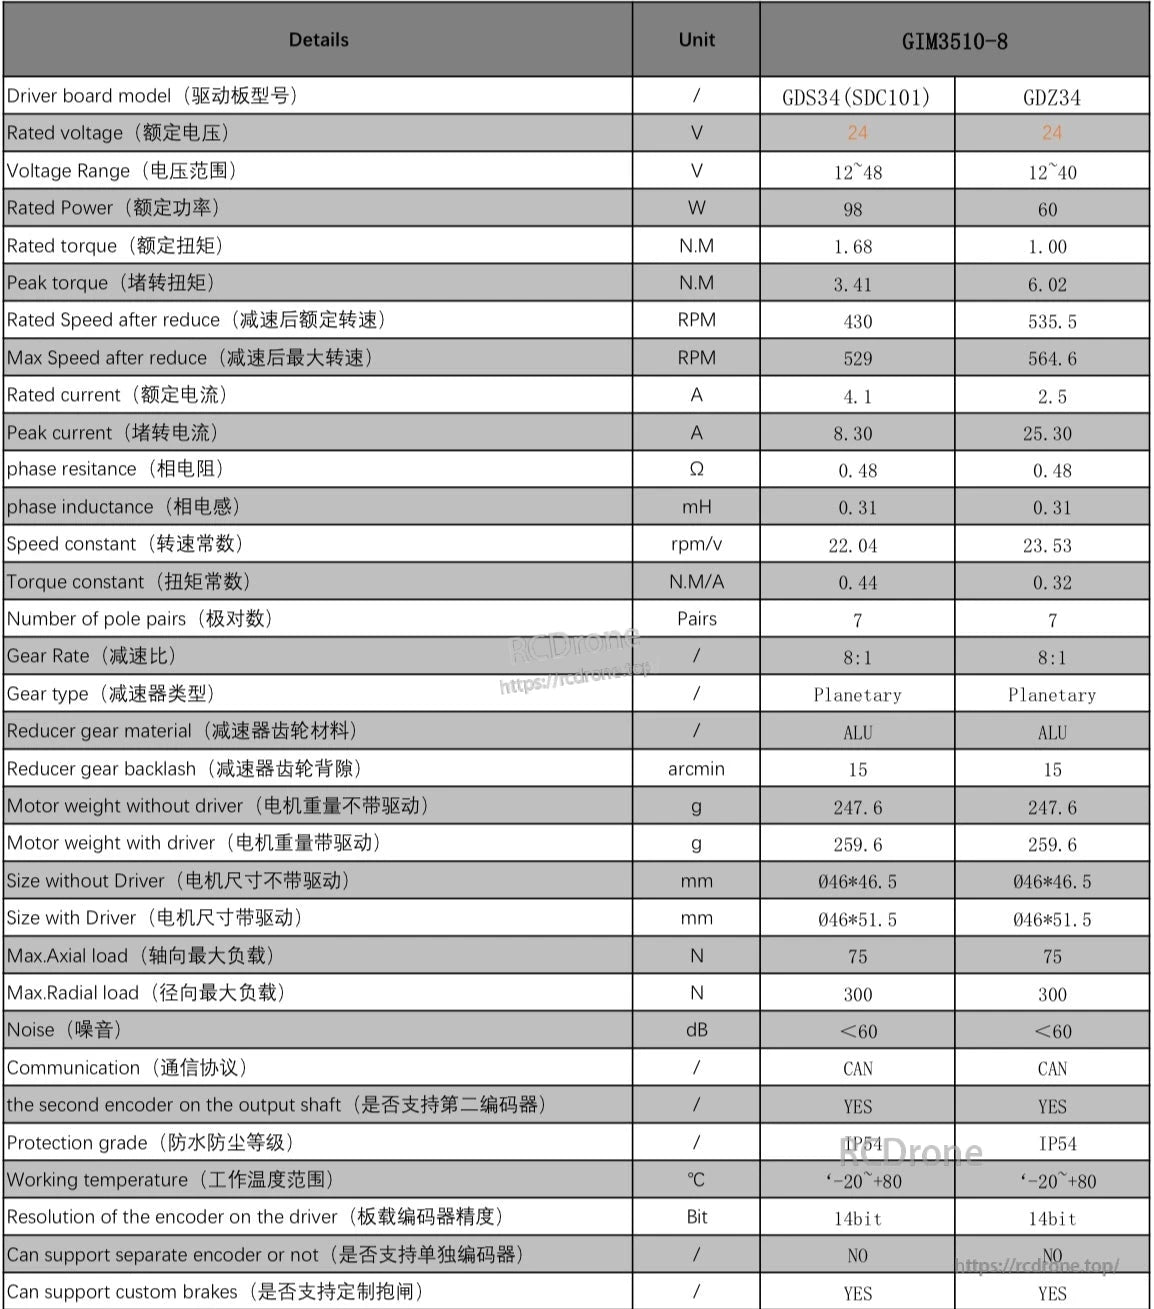
Spesifikasi sendi robot GIM3510-8 membandingkan papan pemacu GDS34 dan GDZ34. Metrik utama termasuk voltan, kuasa, tork, kelajuan, arus, berat, saiz, kapasiti beban, bunyi, komunikasi, pengod, gred perlindungan, julat suhu, dan sokongan brek khusus.