CHIHAI GF5560-180ABHL Worm DC tandwielmotor met 11 PPR Hall-encoder
CHIHAI GF5560-180ABHL Worm DC tandwielmotor met 11 PPR Hall-encoder
CHIHAI MOTOR
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De CHIHAI MOTOR CHF-GF 5560-180ABHL is een compacte DC gear motor met wormreductie en een geïntegreerde twee-kanaals Hall-encoder. Kies de spanning/wikkeling en de werkelijke reductie/output-gezicht combinatie voor uw mechanisme. Elke selecteerbare configuratie omvat de motor met encoder en de bijbehorende afbeelding.
Kenmerken
- Worm- en tandwielreductie met bewerkte tandwielen en een kopergewonden motor.
- 8 mm D-vormige output-as met vlakke of axiale R-vorm lay-out zoals geselecteerd.
- 11 PPR motor-as Hall feedback voor relatieve snelheid en rotatiemeting.
- Gescheiden motor-voeding en Hall-voeding aansluitingen via een PH 2.0 zes-pins interface.
Specificaties
| Merk / model | CHIHAI MOTOR / CHF-GF 5560-180ABHL |
| Bouw | Geborstelde DC worm- en tandwielreductiemotor met AB magnetische Hall-encoder |
| Selecteerbare winding / voeding | 6 V hoog koppel, 12 V hoog koppel, 24 V 24150# of 12 V 24150# zoals geselecteerd |
| Selecteerbare reducties | 26.9: 1, 53.8: 1, 161: 1, 322: 1 vlakke kant; 700: 1 en 1400: 1 axiale R-kant; voorraad afhankelijk van winding |
| Uitgangsas | 8 mm diameter +0/−0.03; 7 mm over D-vlak +0/−0.10; 21 ±0.5 mm projectie |
| As vlak lengte | 15 mm +0/−0.2; 1.0 mm schouder en 12.0 mm tekenfunctie |
| Vlakke gezichtscontour | 55 ×60 mm tekenreferentie; 19 mm versnellingsbakdiepte |
| Vlakke gezichtsbevestiging | Vier 3.5 mm doorvoergaten; 8.5/3.5/12.5 mm randreferenties; ascentrum 22.2/16.6 mm referentie |
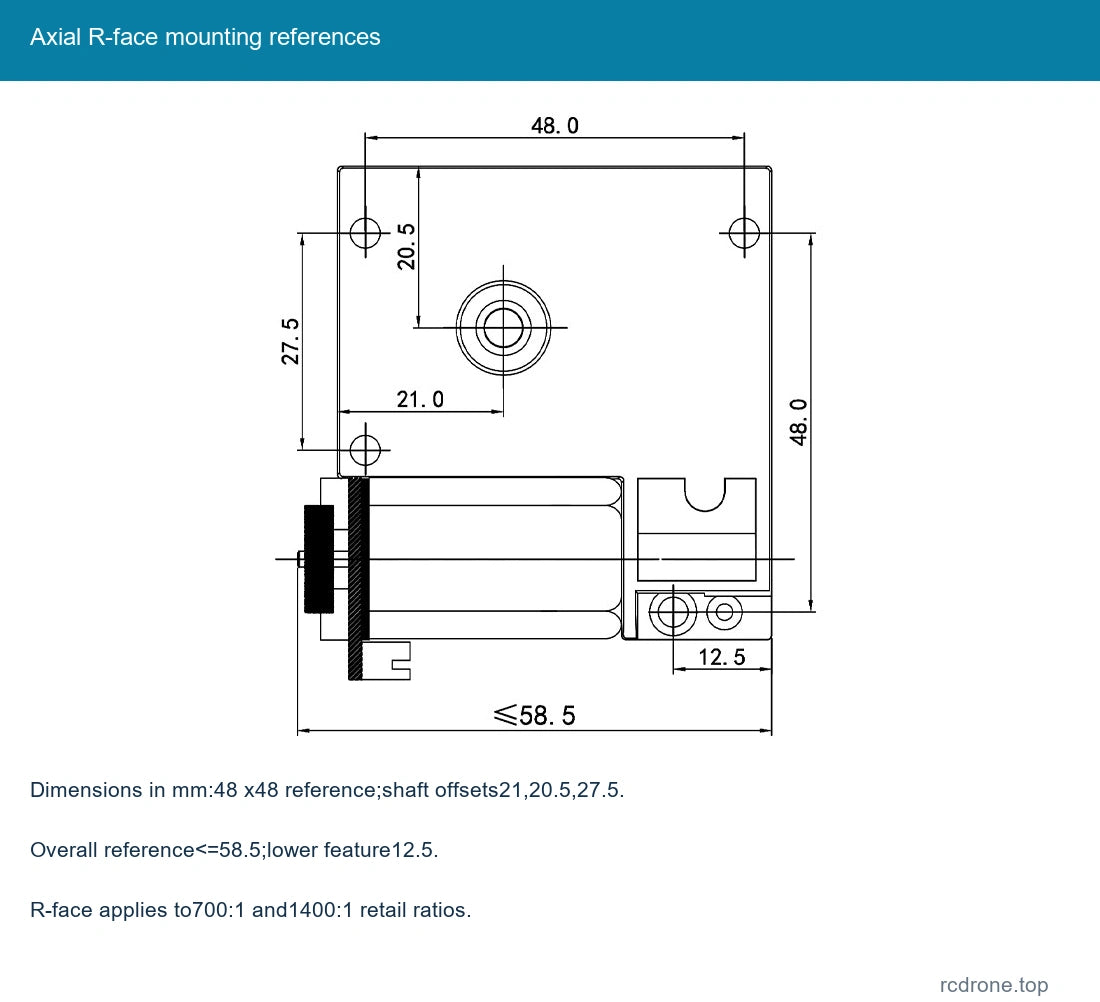
| R-gezicht bevestigingstekening | 48 ×48 mm referenties; ascentrum 21/20.5/27.5 mm; 12.5 mm lagere functie; totaal≤58.5 mm referentie |
| Encoder achterdetails | 20.4 mm diameter referentie, EVA isolatiepad, PH 2.0 zes-pins connector |
| Referentienetto massa | Ongeveer 210 g; varieert met verhouding en winding; verzendmassa is apart |
| Versnellingsmodule / reductiefasen | 0.5–0.8 module referentie, vier-traps versnellingsbak familie referentie |
| Toegestane nominale belasting plafond | 25 kgf·cm maximale mechanische limiet; niet het nominale koppel van elke variant |
| Instantaan koppel plafond | 40 kgf·cm maximale mechanische limiet; niet het continue bedrijfskoppel |
| Hall encoder | 11 PPR bij motoras, AB kwadratuur feedback; 3.3 V of 5.0 V aparte voeding |
| Uitgangspuls referentie | 11 × werkelijke reductieverhouding vóór de edge-telling vermenigvuldiger van de controller |
Wikkeling en Prestatie Referentie
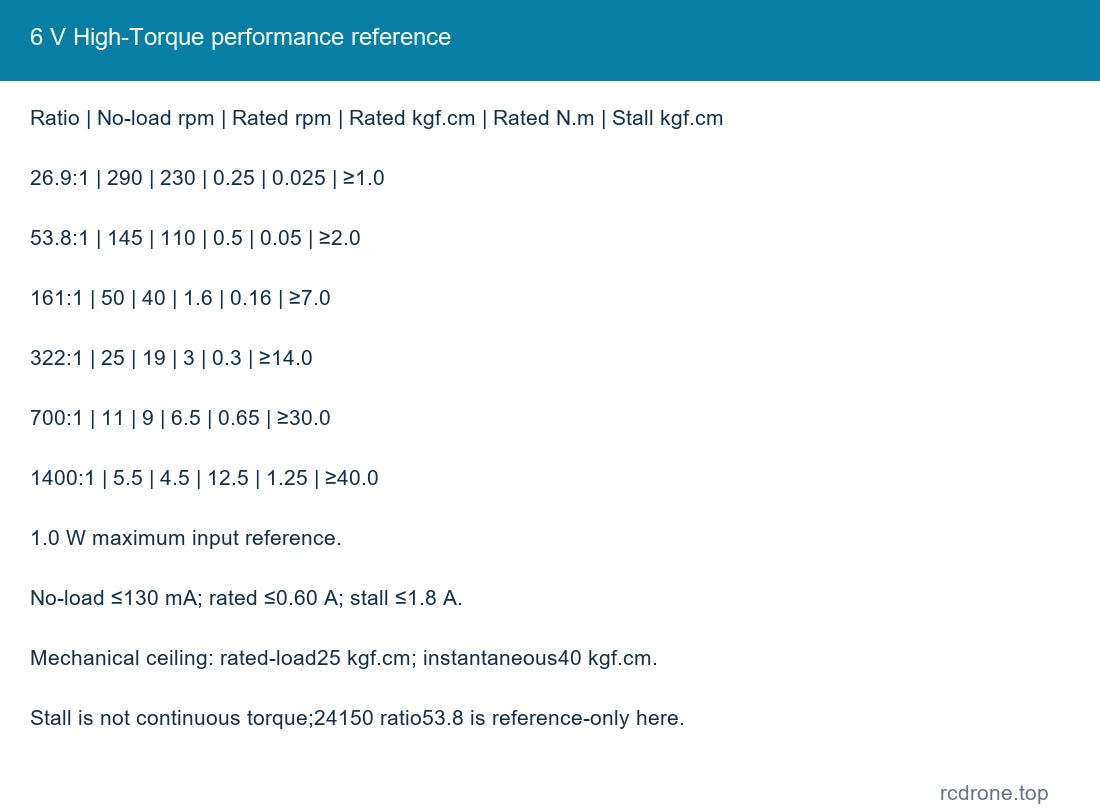
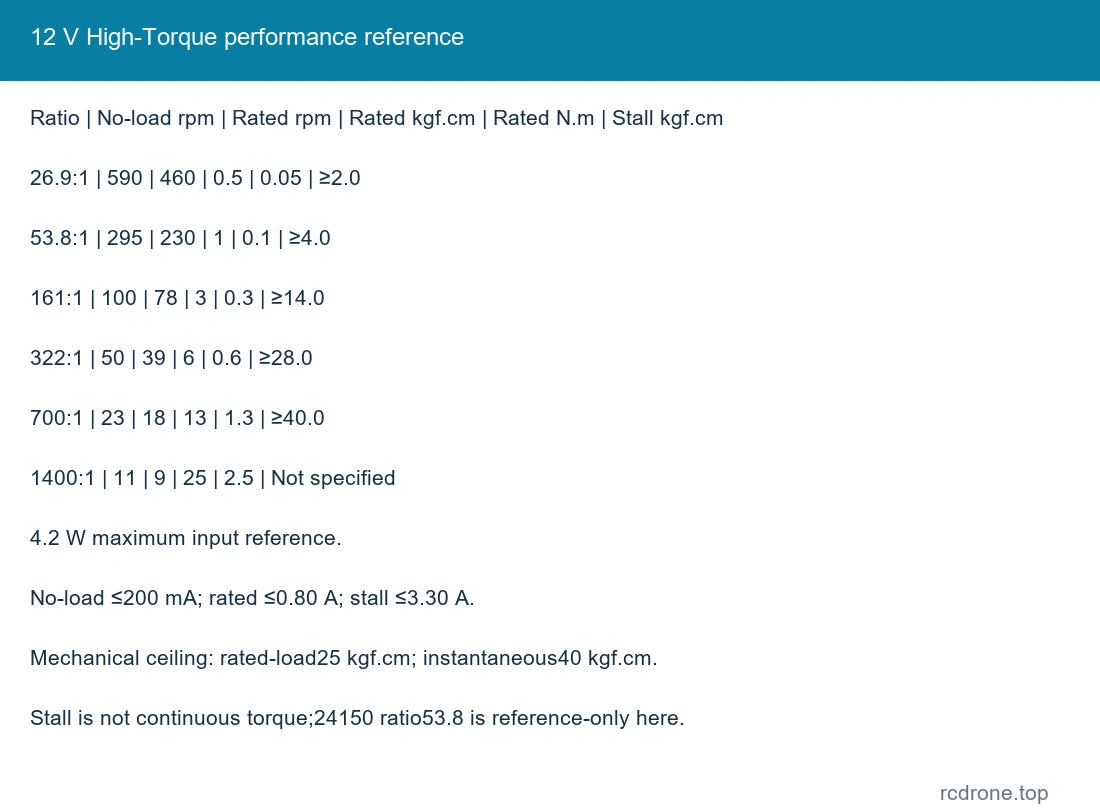
De volgende tabellen houden elke wikkeling en spanning apart. Nominaal belasting koppel is een operationele referentie; stilstandcijfers zijn geen continue koppelwaarden.Vermijd stilstand en blijf binnen de 25 kgf·cm nominale belasting en 40 kgf·cm onmiddellijke mechanische limieten van de versnellingsbak. Vermogenscijfers behouden hun aangegeven invoer/referentiebereik en stellen geen mechanisch uitgangsvermogen vast.
6 V Hoge Koppel
1.0 W maximale invoerreferentie. Leegloopstroom ≤130 mA; nominale stroom ≤0.60 A; stilstandstroom ≤1.8 A.
| Verhouding | Leegloop rpm | Nominale belasting rpm | Nominale kgf·cm | Nominale N·m | Stilstand kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 290 | 230 | 0.25 | 0.025 | ≥1.0 |
| 53.8: 1 | 145 | 110 | 0.5 | 0.05 | ≥2.0 |
| 161: 1 | 50 | 40 | 1.6 | 0.16 | ≥7.0 |
| 322: 1 | 25 | 19 | 3 | 0.3 | ≥14.0 |
| 700: 1 | 11 | 9 | 6.5 | 0.65 | ≥30.0 |
| 1400: 1 | 5.5 | 4.5 | 12.5 | 1.25 | ≥40.0 |
12 V Hoge Koppel
4.2 W maximale invoerreferentie. Leegloopstroom ≤200 mA; nominale stroom ≤0.80 A; stilstandstroom ≤3.30 A.
| Verhouding | Geen belasting rpm | Geclassificeerde belasting rpm | Geclassificeerde kgf·cm | Geclassificeerde N·m | Stalling kgf·cm |
|---|---|---|---|---|---|
| 26.9: 1 | 590 | 460 | 0.5 | 0.05 | ≥2.0 |
| 53.8: 1 | 295 | 230 | 1 | 0.1 | ≥4.0 |
| 161: 1 | 100 | 78 | 3 | 0.3 | ≥14.0 |
| 322: 1 | 50 | 39 | 6 | 0.6 | ≥28.0 |
| 700: 1 | 23 | 18 | 13 | 1.3 | ≥40.0 |
| 1400: 1 | 11 | 9 | 25 | 2.5 | Niet gespecificeerd |
24 V 24150 Winding
3.0 W maximale vermogensreferentie; 15000 rpm motorinvoerreferentie. Leegloopstroom ≤150 mA; nominale stroom ≤0.550 A; stilstandstroom ≤2.3 A.
| Verhouding | Leegloop rpm | Nominale belasting rpm | Nominale kgf·cm | Nominale N·m | Stilstand kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 278 | 200 | 0.8 | 0.08 | ≥3.5 |
| 161: 1 | 93 | 70 | 2.5 | — | ≥10.0 |
| 322: 1 | 47 | 36 | 5 | 0.5 | ≥20.0 |
| 700: 1 | 21 | 16 | 10 | 1 | ≥30.0 |
| 1400: 1 | 10.5 | 8 | 20 | 2 | ≥40.0 |
12 V 24150 Winding
1.0 W maximale vermogensreferentie; 7500 rpm motorinvoerreferentie. Leegloopstroom ≤120 mA; nominale stroom ≤0.350 A; stilstandstroom ≤1.25 A.
| Verhouding | Geen belasting rpm | Geclassificeerde belasting rpm | Geclassificeerde kgf·cm | Geclassificeerde N·m | Stalling kgf·cm |
|---|---|---|---|---|---|
| 53.8: 1 | 135 | 100 | 0.5 | 0.05 | ≥1.3 |
| 161: 1 | 45 | 33 | 1.5 | 0.15 | ≥4.0 |
| 322: 1 | 23 | 17 | 3 | 0.3 | ≥10.0 |
| 700: 1 | 10 | 8 | 6 | 0.6 | ≥18 |
| 1400: 1 | 5 | 4 | 12 | 1.2 | ≥30.0 |
De 24150 tafels omvatten 53.8: 1 als een familie referentie; die winding/verhouding heeft hier geen op voorraad zijnde detailhandelskeuze. De 26.9: 1 verhouding is alleen selecteerbaar voor de twee hoogkoppelwindingen. Andere familie verhoudingen 89.6, 125.4, 179.2, 250.8, 388.90, 544.48, 777.8 en 1088.81 zijn referentie/aangepaste familiegroottes, niet toegevoegd als selecteerbare detailhandelscombinaties.
Encoder Verbinding
| Pin | Signaal | Functie |
|---|---|---|
| 1 | M 1 | Motor DC voeding positief |
| 2 | GND | Hall aarde |
| 3 | C 2 / B | Hall kanaal B uitgang |
| 4 | C 1 / A | Hall kanaal A uitgang |
| 5 | VCC | Hall 3.3 V of 5 V voeding |
| 6 | M 2 | Motor DC voeding negatief |
Pin 1 en pin 6 verwijzen naar de connectororiëntatie zoals weergegeven in de dimensionale tekening.Koppel de werkelijke connector en zeefdruk voordat u verbinding maakt. Pas nooit de 6/12/24 V motorvoeding toe op Hall VCC of A/B signaalpinnen. Hall-voeding is 3,3 V of 5 V en moet overeenkomen met de ontvangende logische niveaus.
11 PPR is de basis motor-as pulsreferentie; de pulsreferentie van de versnellingsbakuitgang schaalt met de reductieverhouding. Controller x 1/x 2/x 4 rand-telling modi veranderen de getelde randen, niet de onderliggende magnetische poolreferentie. Incrementele feedback geeft geen absolute positie na inschakelen.
Foto's illustreren een 12 V, 322:1 gemarkeerd voorbeeld. Voeding, verhouding en outputzijde volgen de geselecteerde optie.
Mechanische Pasvorm en Werking
Gebruik de geselecteerde vlakke of R-vormige tekening bij het lokaliseren van montagegaten. Controleer de schroeflengte, as/hub pasvorm en encoderafstand voordat u assembleert. Zorg voor stroomcapaciteit en bescherming voor de geselecteerde wikkeling; de stilstandstroom is aanzienlijk hoger dan de normale bedrijfstroom. Geluid en temperatuur variëren met belasting en snelheid.Voorkom overbelasting, stilstand en abrupte omkering onder belasting; houd puin weg van de tandwielen en de encoder.
Toepassingen
Compacte automatisering, positioneringsmechanismen en robotische aandrijvingsprojecten die geconfigureerde rotatie met snelheid en relatieve rotatie feedback vereisen. Selecteer het werkelijke koppel, de snelheid, de montage-indeling en de controllerinterface voor de toepassing.
Wat is inbegrepen
Één geselecteerde encoder-uitgeruste CHF-GF 5560-180ABHL motor en de afgebeelde bijpassende zes-draads connector. Een voeding, motorcontroller, externe teller, beugel, complete robot en extra losse tandwielen zijn niet inbegrepen. Foto's van de interne constructie illustreren de componenten binnen één motor.
FAQ
Bevat elke optie een encoder?
Ja. Alle behouden opties zijn de ABHL encoder versie; de gewone GF 5560-180 motor is een andere configuratie.
Kan de Hall-kaart gebruik maken van motor spanning?
Nee. Lever de Hall-circuit apart van 3.3 V of 5 V.
Kan ik bij elke verhouding kiezen voor een van de uitgangen?
Nee. De werkelijke opties koppelen 26.9/53.8/161/322 verhoudingen met de vlakke kant en 700/1400 met de R-kant.
Kan ik het stall-koppelgetal gebruiken als continu koppel?
Nee. Gebruik de referentie voor het nominale laadvermogen van de geselecteerde wikkeling en de mechanische limieten van de versnellingsbak.
Visuele Details