CHIHAI MOTOR GW12T-050 DC Wormwielmotor, Hall-encoderopties
CHIHAI MOTOR GW12T-050 DC Wormwielmotor, Hall-encoderopties
CHIHAI MOTOR
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De CHIHAI MOTOR CHF-GW12T-050 compacte DC wormmotor combineert een haakse metalen wormoverbrenging met 6V of 12V windingkeuzes en zes reductieverhoudingen. Kies de AB Hall-encoder versie met motorterminals aan dezelfde of tegenovergestelde zijde, of de achteras motor zonder encoderbord.
Kenmerken
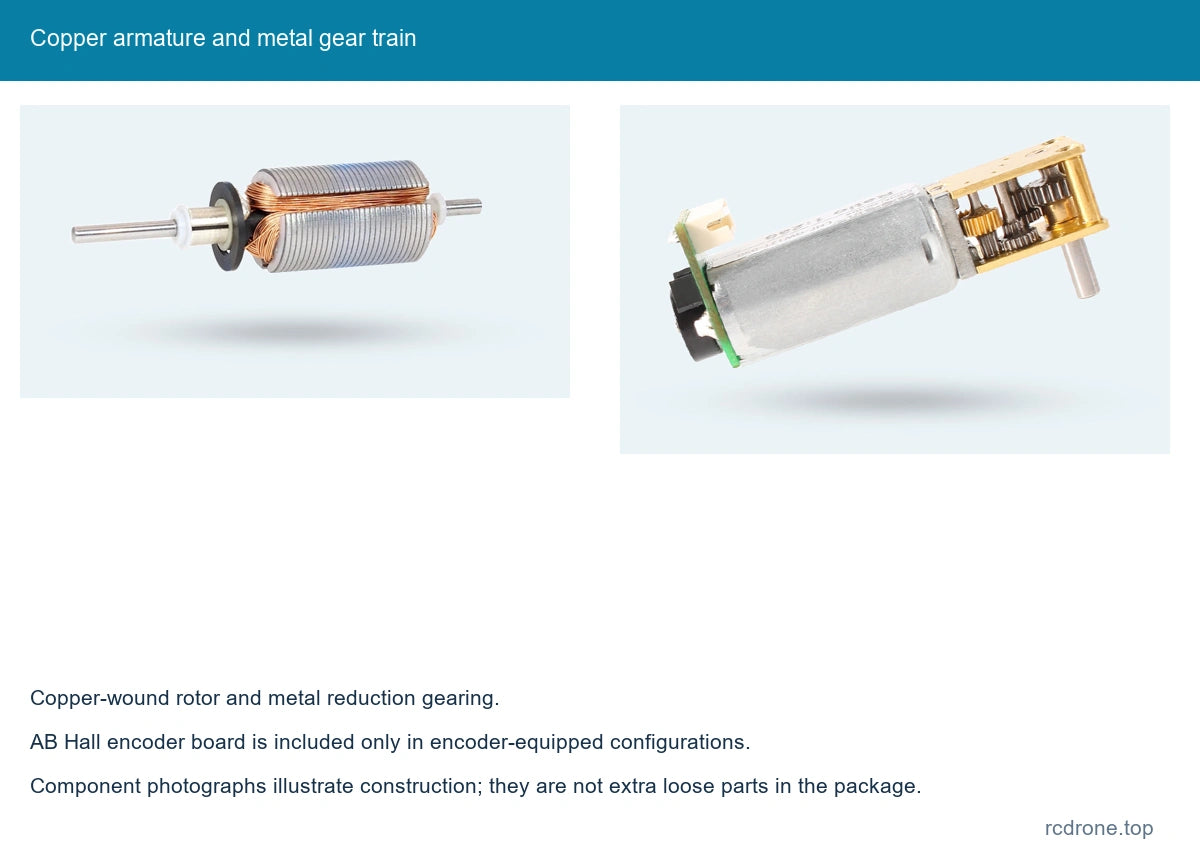
- Compacte metalen reductieoverbrenging en kopergewonden motorarmatuur.
- Zes uitgangen verhoudingen van 42:1 tot 1030:1 voor snelheid en koppel selectie.
- Configuraties met encoder bieden twee-fase A/B feedback voor richting en rotatie sensing.
- 3 mm D-vormige uitgaande as en compacte montage geometrie.
- Bijpassende zes-pins kabel getoond met motoropties uitgerust met encoder.
Specificaties
| Merk / model | CHIHAI MOTOR / CHF-GW12T-050ABHL encoderfamilie; optie voor achteras motor ook aangeboden |
|---|---|
| Motorvoeding | Selecteer 6V of 12V DC winding; encoder voeding is apart |
| Overbrengingsmechanisme | Metalen worm- en reductieoverbrengingen; staalplaatconstructie expliciet vermeld op 42, 236, 302, 603 en 1030 verhoudingen; 118 behuizingsmateriaal niet gespecificeerd in selector |
| Reductieverhoudingen | 42:1, 118:1, 236:1, 302:1, 603:1, 1030:1 |
| Uitgangsas | 3 mm diameter (+0 / −0.03); 2.5 mm D-vlak (+0 / −0.05); 8.0 ±0.3 mm projectie |
| Referentiedimensies | 50.0 mm totale referentie; 32.0 mm motorreferentie; 18.0 ×12.0 mm tandwielplaat referentie |
| Tekening details | 4.0 mm as-einde offset; 8.50 mm montagegat afstand; 2 ×1.4 mm gaten; 1.8 mm rand offset; 0.5 mm kraag functie; 7.5 mm schouder (+0.03 / 0) |
| Referentie sectie | 10.0 mm plaat afstand; 11.8 mm externe hoogte; 15.5 mm diagonale referentie; 18.5 mm encoder-bord breedte |
| Referentie motor massa | Ongeveer 25 g; verhouding en configuratie beïnvloeden de werkelijke massa |
| Encoder type | AB dual-channel incrementele magnetische Hall encoder, alleen op opties met encoder |
| Encoder voeding | 3.3V DC of 5.0V DC |
| Encoder connector | ZH1.5-6PIN, bijpassende draad inbegrepen met de afgebeelde encoder opties |
| Encoder signaal | A/B vierkante golf signalen; onboard pull-up / signaalvormende weerstanden; aansluiten op compatibele MCU-ingangslevels |
| Encoder basis pulsen | 7 PPR bij motoras; output-as pulsen referentie = 7 × reductieverhouding |
| Encoder magnetische ring | 14 polen / 7 poolparen |
| Encoder respons frequentie | 100 kHz |
| Oriëntatie keuzes | Zelfde zijde of tegenovergestelde zijde motor-aansluiting ten opzichte van output-as, zoals afgebeeld; geen opgelegde rotatierichting |
| Achter-as optie | Motor met een achteras en zonder de Hall encoder board zoals getoond op de encoder-uitgeruste opties |
Snelheid en Koppel per Configuratie
Gebruik de tabel voor de gekozen wikkeling en reductieverhouding.Powerreferenties zijn van toepassing op de geïllustreerde 11-grootte invoermotor: 0,55 W bij 12V en 0,15 W bij 6V. Snelheid, stroom en koppel zijn verschillende operationele grootheden; de onbelaste snelheid is niet de nominale snelheid.
12V prestaties
| Verhouding | Onbelaste rpm | Nominale rpm | Nominale kgf·cm | Nominale N·m | Stal koppel referentie, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 380 | 300 | 0.1 | 0.01 | ≤0.35 |
| 118:1 | 135 | 105 | 0.3 | 0.03 | ≤1.0 |
| 236:1 | 68 | 53 | 0.65 | 0.064 | ≥2.5 |
| 302:1 | 53 | 41 | 0.8 | 0.079 | Niet gespecificeerd |
| 603:1 | 27 | 20 | 1.6 | 0.16 | Niet gespecificeerd |
| 1030:1 | 16 | 12 | 2.4 | 0.24 | Niet gespecificeerd |
Leegloopstroom ≤85 mA; nominale stroom ≤0.23 A; stilstandstroom ≤1.0 A.
6V prestaties
| Verhouding | Geen belasting rpm | Geclassificeerde rpm | Geclassificeerde kgf·cm | Geclassificeerde N·m | Stalling koppel referentie, kgf·cm |
|---|---|---|---|---|---|
| 42:1 | 190 | 140 | 0.05 | 0.005 | ≤0.17 |
| 118:1 | 67 | 50 | 0.15 | 0.015 | ≤0.5 |
| 236:1 | 33 | 25 | 0.32 | 0.031 | ≤1.2 |
| 302:1 | 26 | 20 | 0.4 | 0.039 | ≤1.50 |
| 603:1 | 13 | 10 | 0.8 | 0.079 | Niet gespecificeerd |
| 1030:1 | 8 | 6 | 1.2 | 0.12 | Niet gespecificeerd |
Leegloopstroom ≤65 mA; nominale stroom ≤0.18 A; stilstandstroom ≤0.6 A.
Houd de uitgangsbelasting onder 3 kgf·cm en vermijd stilstandwerking. Stilstandreferenties stellen geen continue belastingclassificatie vast. Verhoudingen zonder aparte stilstand-koppelcijfers gebruiken dezelfde 3 kgf·cm mechanische belastinggrens; deze grens is geen beloofd stilstandkoppel.
Encoder Bedrading
Draadkleuren volgen de zes-draad aansluiting van deze motor, inclusief rood M− en wit M+. Neem geen aanname over conventionele rode-positieve bedrading. Houd de motorvoeding gescheiden van de 3.3V/5V Hall-voeding.
| Draad | Markering | Functie |
|---|---|---|
| Rood | M− | Motorvoeding negatief |
| Zwart | VCC | Encoder voeding, 3.3V of 5.0V |
| Geel | C2 / B | Encoder fase B |
| Groen | C1 / A | Encoder fase A |
| Blauw | Aarde | Encoder aarde |
| Wit | M+ | Motorvoeding positief |
De encoder heeft 7 basispulsen per motoromwenteling.De uitgangsas pulsenreferentie is 7 vermenigvuldigd met de geselecteerde versnellingsbakverhouding; de randtellingconventies zijn afhankelijk van de controller. Bevestig de logische niveau-compatibiliteit vóór aansluiting.
Configuratiehandleiding
De oriëntatiekeuzes beschrijven waar de motor-aansluitingen zich bevinden ten opzichte van de uitgangsas in de vergelijkingsfoto's; ze selecteren geen vaste klok- of tegenklokcommandos. De achterasoptie is een motor zonder de Hall-encoderkaart. Staalplaatverhoudingen zijn individueel gelabeld; de 118:1 optie specificeert geen plaatmateriaal. De staal/koper vergelijking is een familie referentie, geen extra materiaalselector.
Toepassingen
- Kleine mobiele robots die rotatiefeedback gebruiken voor wielbesturing, wanneer de encoderoptie is geselecteerd.
- Compacte volgmechanismen en camera-positioneringsassemblages die geconfigureerde beweging vereisen.
- Kleine papierverwerkings- en hobbyautomatiseringsmechanismen afgestemd op het koppel, de snelheid en de duty cycle van de motor.
Wat is inbegrepen
Één geselecteerde gearmotor. De met encoder uitgeruste selecties omvatten de afgebeelde Hall-encoderboard en bijpassende zesdradige kabel. De achterasversie heeft geen encoderboard; er wordt geen encoderkabel geïmpliceerd. Driver, controller, voeding, wielen en complete robot of mechanisme zijn niet inbegrepen. Vergelijkingsfoto's tonen alternatieven, geen pakket met twee motoren.
FAQ
Bevat de achterasoptie een encoder?
Nee. Kies een encoder-uitgeruste terminaloptie aan dezelfde of tegenovergestelde zijde voor A/B Hall-feedback.
Kan het Hall-board rechtstreeks van 12V worden gevoed?
Nee. De encoder gebruikt een aparte 3.3V of 5.0V voeding; de motorwikkeling gebruikt de geselecteerde 6V of 12V voeding.
Wordt 7 PPR gemeten bij de output van de versnellingsbak?
Nee. Het is de basis motor-as pulsreferentie.Vermenigvuldig met de reductieverhouding voor de referentie van de output-as, en houd vervolgens rekening met de telconventie van de controller.
Selecteren de oriëntatie-opties de draairichting van de motor?
Nee. Ze identificeren de terminalindeling ten opzichte van de output-as zoals afgebeeld.
Visuele Details