CHIHAI GW12T-N20ABHL Worm DC tandwielmotor met 7 PPR Hall-encoder
CHIHAI GW12T-N20ABHL Worm DC tandwielmotor met 7 PPR Hall-encoder
CHIHAI MOTOR
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De CHIHAI MOTOR CHF-GW 12T-N 20ABHL is een miniatuur DC gear motor met wormreductie en een AB magnetische Hall-encoder. Kies de fysieke aansluitindeling, reductieverhouding en spanning/wikkeling. Elke werkelijke optie omvat de motor met encoder en bijpassende zesdradige connector; de vermelding is geen complete robotchassis of controllerkit.
Kenmerken
- Metalen worm- en reductietandwieloverbrenging in een compact frame.
- 3 mm D-vormige outputas met 8 mm projectie referentie.
- 7 PPR motoras AB feedback voor relatieve snelheid en rotatiemetingen.
- A 35 en B 45 motorwikkelingen met aparte spanningsspecifieke gegevens.
Specificaties
| Merk / model | CHIHAI MOTOR / CHF-GW 12T-N 20ABHL; familieafbeeldingen markeren ook GW 12T-N 20VA |
| Bouw | Miniatuur geborstelde DC worm- en tandwielmotor met AB Hall-encoder |
| Wikkeling keuzes | 12 V A 35, 6 V A 35, 6 V B 45 of 3 V B 45 als actuele voorraadcombinatie |
| Verhouding keuzes | 42: 1, 118: 1, 236: 1, 302: 1, 603: 1, 1030: 1; staalplaat 1030 broncombinatie uitgesloten bij nul-voorraad |
| Aansluitindeling | Zelfde-zijde of tegenovergestelde-zijde soldeerindeling zoals afgebeeld; geen opgelegde draairichting |
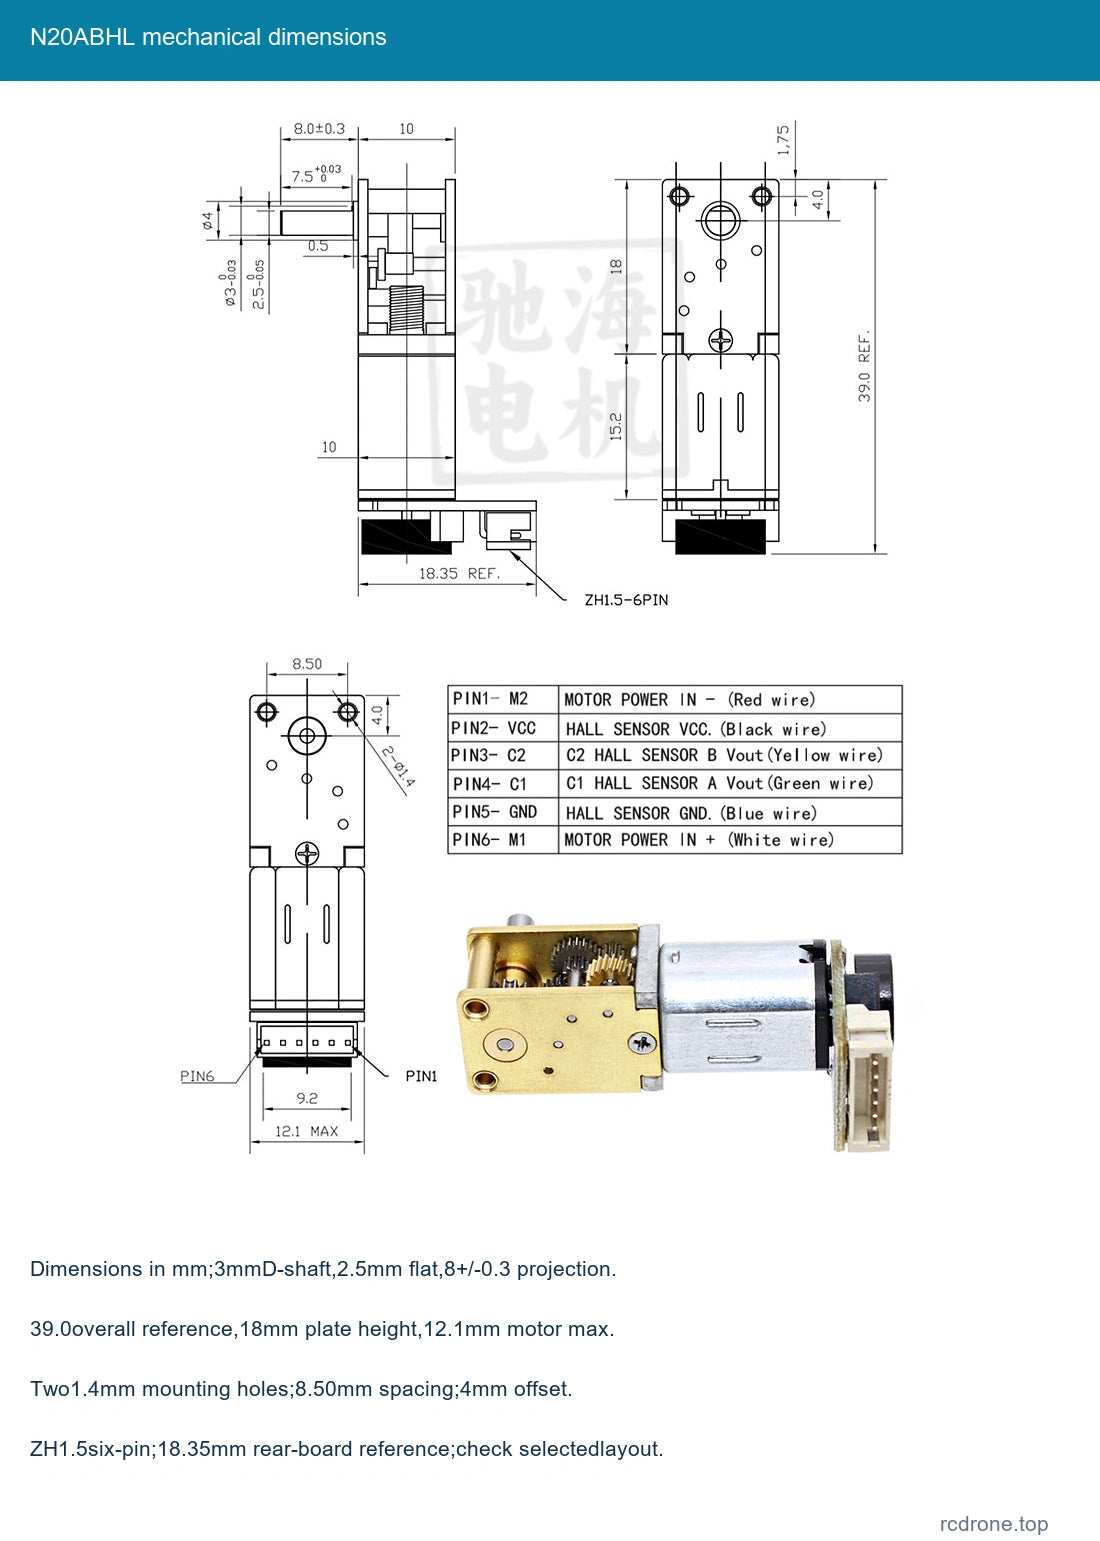
| As | 3 mm D-vormige output, 2.5 mm over plat, 8±0.3 mm projectie |
| Asdetails | 7.5 mm kraagreferentie,+0.03/0; 0.5 mm schouderfunctie |
| Mechanische tekening | 39.0 mm totale referentie; 18 mm tandwielplaat hoogte; 10 mm tandwielsectie en 15.2 mm motorreferenties |
| Montage | Twee 1.4 mm gaten; 8.50 mm afstand; 4.0 mm referentie-offset; 1.75 mm randreferentie |
| Motor / encoder envelop | 12.1 mm motor maximum; 18.35 mm achterbordreferentie; ZH 1.5 zes-pins connector |
| Referentienettoestand | Ongeveer 15 g; verzendmassa is apart |
| Hall feedback | AB incrementele magnetische Hall, 7 PPR motoras, 14 polen/7 poolparen |
| Hall voeding / uitgangen | 3.3 V of 5 V aparte voeding; AB vierkante golven, onboard pull-up/signaalvormende weerstanden |
| Respons / leiding | 100 kHz referentie; matchingZH 1.5-6PIN leiding inbegrepen |
| Vasthoudgedrag | Worm-aandrijving weerstand tegen terugdrijven hangt af van verhouding en belasting; geen veiligheidsgelabelde rem |
Winding-specifieke prestaties
Gebruik de rij voor de werkelijke winding en verhouding. Genoteerde en stilstand koppel zijn verschillende omstandigheden. Stilstand-koppel cijfers zijn bovenlimiet referenties en zijn geen continue belasting beoordelingen. Vermogen labels beschrijven elke winding referentie zonder de uitgangsvermogen bij elk werkpunt te garanderen.
12 V A 35
0.2 W referentie.
| Verhouding | Geen belasting mA | Geen belasting rpm | Geclassificeerd kgf·cm | Geclassificeerd rpm | Geclassificeerd A | Stalling A | Stalling kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤65 | 550 | 0.05 | 390 | ≤0.15 | ≤0.4 | ≤0.16 |
| 118: 1 | ≤65 | 200 | 0.15 | 140 | ≤0.15 | ≤0.4 | ≤0.4 |
| 236: 1 | ≤65 | 100 | 0.3 | 70 | ≤0.15 | ≤0.4 | ≤0.8 |
| 302: 1 | ≤65 | 78 | 0.4 | 55 | ≤0.15 | ≤0.4 | ≤1.1 |
| 603: 1 | ≤65 | 39 | 0.8 | 27 | ≤0.15 | ≤0.4 | ≤2 |
| 1030: 1 | ≤65 | 22 | 1.2 | 15 | ≤0.15 | ≤0.4 | ≤3 |
6 V A 35
0.1 W referentie.
| Verhouding | Geen belasting mA | Geen belasting rpm | Geclassificeerd kgf·cm | Geclassificeerd rpm | Geclassificeerd A | Stalling A | Stalling kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 275 | 0.02 | 195 | ≤0.08 | ≤0.2 | ≤0.07 |
| 118: 1 | ≤35 | 98 | 0.07 | 70 | ≤0.08 | ≤0.2 | ≤0.2 |
| 236: 1 | ≤35 | 49 | 0.15 | 35 | ≤0.08 | ≤0.2 | ≤0.4 |
| 302: 1 | ≤35 | 37 | 0.2 | 27 | ≤0.08 | ≤0.2 | ≤0.5 |
| 603: 1 | ≤35 | 19 | 0.4 | 13 | ≤0.08 | ≤0.2 | ≤1 |
| 1030: 1 | ≤65 | 11 | 0.6 | 7 | ≤0.15 | ≤0.4 | ≤1.5 |
6 V B 45
0.6 W referentie.
| Verhouding | Geen belasting mA | Geen belasting rpm | Geclassificeerd kgf·cm | Geclassificeerd rpm | Geclassificeerd A | Stalling A | Stalling kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤80 | 530 | 0.06 | 390 | ≤0.2 | ≤0.65 | ≤0.16 |
| 118: 1 | ≤80 | 190 | 0.16 | 140 | ≤0.2 | ≤0.65 | ≤0.4 |
| 236: 1 | ≤80 | 94 | 0.32 | 70 | ≤0.2 | ≤0.65 | ≤0.8 |
| 302: 1 | ≤80 | 74 | 0.4 | 55 | ≤0.2 | ≤0.65 | ≤1.1 |
| 603: 1 | ≤80 | 37 | 0.8 | 27 | ≤0.2 | ≤0.65 | ≤2 |
| 1030: 1 | ≤80 | 22 | 1.3 | 15 | ≤0.2 | ≤0.65 | ≤3 |
3 V B 45
0.15 W referentie.
| Verhouding | Geen belasting mA | Geen belasting rpm | Geclassificeerd kgf·cm | Geclassificeerd rpm | Geclassificeerd A | Stalling A | Stalling kgf·cm |
|---|---|---|---|---|---|---|---|
| 42: 1 | ≤35 | 260 | 0.03 | 195 | ≤0.15 | ≤0.35 | ≤0.07 |
| 118: 1 | ≤35 | 90 | 0.08 | 65 | ≤0.15 | ≤0.35 | ≤0.2 |
| 236: 1 | ≤35 | 45 | 0.16 | 33 | ≤0.15 | ≤0.35 | ≤0.4 |
| 302: 1 | ≤35 | 35 | 0.2 | 26 | ≤0.15 | ≤0.35 | ≤0.5 |
| 603: 1 | ≤35 | 18 | 0.4 | 13 | ≤0.15 | ≤0.35 | ≤1 |
| 1030: 1 | ≤35 | 11 | 0.65 | 7 | ≤0.15 | ≤0.35 | ≤1.5 |
Hall Encoder Aansluiting
| Pin | Draadkleur | Signaal | Functie |
|---|---|---|---|
| 1 | Rood | M 2 | Motor negatief |
| 2 | Zwart | VCC | Hall voeding positief 3.3/5V |
| 3 | Geel | C 2 / B | Hall faseB-uitgang |
| 4 | Groen | C 1 / A | Hall faseA-uitgang |
| 5 | Blauw | Aarde | Hall voedingsaarde |
| 6 | Wit | M 1 | Motor positief |
De pinvolgorde volgt de mechanische connectortekening. Stem de werkelijke markeringen en de oriëntatie van de connector af voordat u verbinding maakt. Pas nooit de motorvoeding toe op Hall VCC of signaalinvoer. Voed de Hall-kaart afzonderlijk met 3,3 V of 5 V met compatibele ontvangerlogica. Het veranderen van de polariteit van de motorleidingen omkeert de rotatie terwijl de polariteit van de Hall-voeding vast blijft.
7 PPR is de basisreferentie van de motoras.Output pulse referentieschalen met de werkelijke reductieverhouding en ontvanger edge-telling modus. De gedetailleerde tabel geeft 294, 826.469, 1652.931, 2112.082, 4224.164 en 7212.8 pulsen voor zijn zes verhouding kolommen; deze gebruiken werkelijke reducties achter de nominale selector labels. Vervang deze decimalen niet door een precieze claim die alleen is gebaseerd op afgeronde nominale verhoudingen. Incrementele feedback is relatief en biedt geen absolute opstartpositie.
Selectie en Installatie
Same-Side en Opposite-Side Lead Layout verwijzen naar de soldeer-/connectorindeling afgebeeld ten opzichte van de uitgaande as, niet naar een klokwijzer/tegen de klok in commando. Controleer de geselecteerde indeling, aspassing, montageschroeven en encoder vrijgave voor de montage. Staalplaat 1030 combinaties hebben geen bronvoorraad en zijn niet selecteerbaar.
Gebruik een geschikte motor driver met opstartstroom marge en bescherming.Houd puin uit de blootgestelde tandwielen en encoder, vermijd stilstand en abrupte omkering onder belasting, en gebruik het wormhoudgedrag niet als een veiligheidsrem. Er wordt geen continue werking of gecertificeerde belastingclassificatie geleverd.
Toepassingen
Compacte robotmechanismen, kleine bewegingsprojecten en miniatuur pan-tilt of aanpassingsassemblages die geconfigureerde rotatie en relatieve encoderfeedback vereisen. Een compatibele externe microcontroller en motorbestuurder zijn vereist voor feedbackcontrole.
Wat is inbegrepen
Één geselecteerde Hall-encoder N 20 wormwielmotor en bijpassende zesdradige kabel. Chassis, wielen, batterij, voeding, microcontroller, motorbestuurder en complete robot zijn niet inbegrepen. Foto's van de interne constructie illustreren de onderdelen binnen één motor.
FAQ
Bevat elke optie de encoder?
Ja. Deze werkelijke opties zijn ABHL feedbackversies.
Beheersen Same-Side en Opposite-Side de rotatie?
Nee.Ze identificeren de fysieke aansluitindeling; de rotatie hangt af van de polariteit van de motorsturing.
Kan ik de motor spanning gebruiken voor Hall-voeding?
Gebruik een aparte 3,3 V of 5 V Hall-voeding en stem de geselecteerde motorwikkeling onafhankelijk af.
Is een robotchassis inbegrepen?
Nee. Het pakket bevat één motor en de bijbehorende aansluiting.
Visuele details