EYOU PHA14H-101-C Harmonic Drive Robotgewricht Aandrijving, 101:1 CANopen voor Robotica
EYOU PHA14H-101-C Harmonic Drive Robotgewricht Aandrijving, 101:1 CANopen voor Robotica
EYOU
Normale prijs
$1,093.00 USD
Normale prijs
Verkoopprijs
$1,093.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
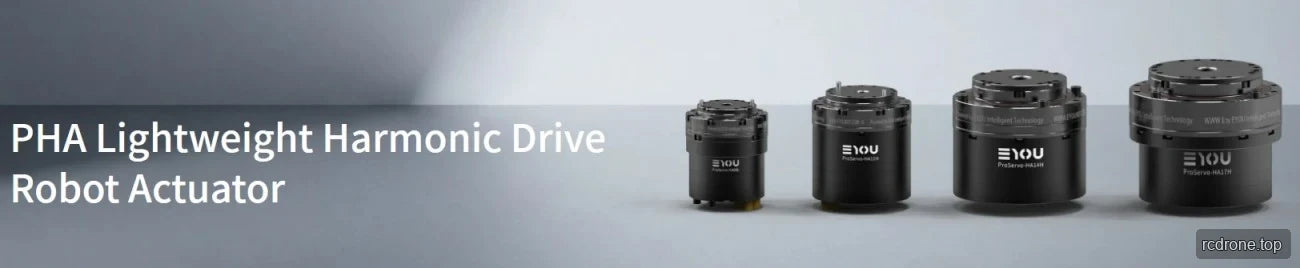
De EYOU PHA14H-101-C is een harmonic-drive robot gewricht actuator met een reductieverhouding van 101, ingebouwde driver, CANopen communicatie en dubbele absolute 16-bits encoders. Ontworpen voor robotica gewrichten, biedt het 9.6 N·m nominale koppel bij 2000 rpm invoer, 34 N·m piekuitgangskoppel en uitgaande snelheden tot 33 rpm. De geselecteerde versie is niet geblokkeerd (N).
Kenmerken
- Ingebouwde driver met stroom (DC in/DC uit) en CAN FD (in/uit) interfaces.
- CANopen communicatieprotocol.
- Dubbele absolute encoders: motor zijde 16-bits en reducer zijde 16-bits.
- Besturingsmodi: Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchronisatiepositie (CSP), Cyclische Synchronisatiesnelheid (CSV), enz.
- Harmonische reducer met een reductieverhouding van 101.
- Niet-gebroken configuratie (B/N: N).
- Mat zwart geanodiseerde behuizing en zwart gemaakte buitenste reducer ring.
Specificaties
| Parameter | Waarde |
|---|---|
| Module Model | PHA14 |
| Reducer Type | Harmonisch |
| Motor Nominaal Vermogen | 105 W |
| Motor Nominaal Koppel | 0.25 N·m |
| Motor Piekkoppel | 0.5 N·m |
| Reductieverhouding | 101 |
| Joint Nominaal Vermogen - Levensbeperking | 20 W |
| Nominaal Koppel bij 2000 rpm Ingang | 9.6 N·m |
| Gemiddeld Laadkoppel bij Uitgang | 13.5 N·m |
| Piek Koppel bij Uitgang | 34 N·m |
| Max Toegestaan Extern Koppel bij Uitgang (Direct) | 66 N·m |
| Speling | ≤20 boogseconden |
| Geclassificeerde Snelheid bij Uitgang - Levensduur Beperking | 20 rpm |
| Piek Snelheid bij Uitgang | 33 rpm |
| Rem (B/N) | N |
| Afmetingen (Buitendiameter × Axiaal) | Φ70 × 61.5 mm |
| Gewicht | 0.645 kg |
| Holle Diameter | 10.8 mm |
| Behuizing Uiterlijk (Proceskleur) | Matte Zwart Geanodiseerd |
| Reducer Uiterlijk (Proceskleur) | Buitenring Zwartgemaakt |
| Radiale (dynamische/statische) Toegestane Last bij Uitgang | 270 N |
| Axiale (dynamische/statische) Toegestane Last bij Uitgang | 270 N |
| Uitgang Buigmoment | 41 N·m |
| Reducer Torsiestijfheid | 6000 N·m/rad |
| Reducer Ingangsinertie | 27 kg·mm² |
| Equivalent Gewricht Uitgangsinertie | 276651 kg·mm² |
| Nominale Bedrijfsspanning | 48 VDC |
| Bedrijfsspanningsbereik | 24–48 VDC |
| Aansturing | Ingebouwd |
| Encoder/Bit | Dual Absolute / Motorzijde 16-bit & Reducerzijde 16-bit |
| Aansturingsinterface (zie terminalmodelbeschrijving) | Voeding (DC in/DC uit), CAN FD (in/uit) |
| Communicatieprotocol (zie communicatiebeschrijving) | CANopen |
| Besturingsmodi | Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Cyclische Synchrone Snelheid (CSV), enz. |
| Operationele Omgevingstemperatuur | -20–60 °C |
| Temperatuurstijging Behuizing | ≤60 °C |
| Geluid | ≤60 dB |
| Levensduur | >10000 h |
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Documenten
- EYOU CANable — Gebruikershandleiding (PDF)
- EYOU PHA14 — 3D Model (STP)
- EYOU PHA14H 101 C1 Tekeningen — Tekeningen (PDF)
- EYOU Robot Joint Catalog — Robot Joint Product Catalog (PDF)
- EYOU RP Series EN V1.0 20260608 — Gebruikershandleiding (PDF)
- EYOU UART Debug Module — Gebruikershandleiding (PDF)
Visuele Details
Productweergaven

Toepassingsvoorbeelden
Kenmerken en Ontwerp


Extra productdetails