


EYOU PHU17H-80 Harmonic Drive Robot Actuator, 51/101 Verhouding, CANopen/EtherCAT Robotica
EYOU PHU17H-80 Harmonic Drive Robot Actuator, 51/101 Verhouding, CANopen/EtherCAT Robotica
EYOU
Normale prijs
$617.00 USD
Normale prijs
Verkoopprijs
$617.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
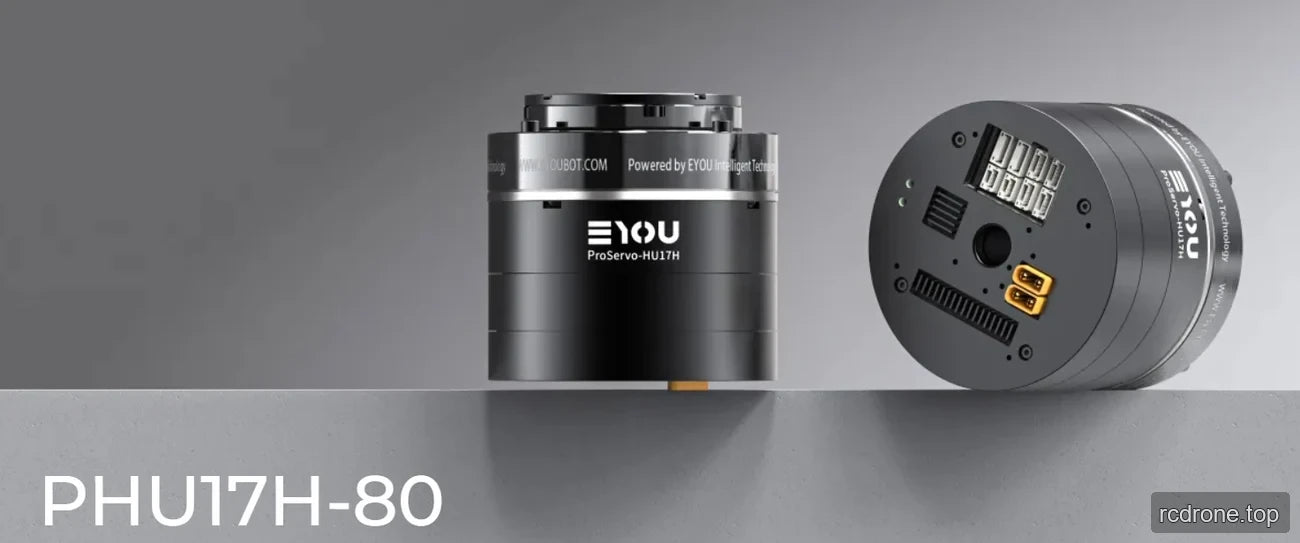
De EYOU PHU17H-80 is een harmonic-drive robot actuator met een geïntegreerde driver, 48 VDC nominale werking en selecteerbare 51 of 101 reductieverhoudingen. Kies een versie met of zonder rem om aan de vereiste configuratie te voldoen. De actuator ondersteunt EtherCAT en CANopen communicatie en is gespecificeerd voor robottoepassingen, waaronder humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen en ARU-robots.
Kenmerken
- Harmonische reducer met selecteerbare 51 of 101 reductieverhouding.
- Remselectie: Met Rem of Zonder Rem.
- Ingebouwde driver met dubbele absolute encoders: motor zijde 19-bits en reducer zijde 19-bits.
- EtherCAT en CANopen communicatieprotocollen; protocolselectie is schakelbaar via softwareconfiguratie.
- Interfaces: stroom (DC in/DC uit), CAN FD (In/Uit), EtherCAT (In/Uit) en STO (1/2).
- Besturingsmodi: Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Cyclische Synchrone Snelheid (CSV), enz.
- PHU-serie gesplitste ontwerp scheidt de motor en reducer. PHU-serie informatie vermeldt ook dat reductoren met verschillende verhoudingen kunnen worden gekoppeld aan dezelfde motor voor verschillende snelheid- en koppelprofielen.
Specificaties
| Parameter | Waarde |
|---|---|
| Modulemodel | PHU-17H-80 |
| Reducer type | Harmonisch |
| Motor nominale vermogen | 251 W |
| Motor nominale koppel | 0.6 N·m |
| Motor piek koppel | 1.8 N·m |
| Reductieverhouding | 51 / 101 |
| Geclassificeerde kracht van de verbinding — levensduurbeperking | 81 / 62 W |
| Geclassificeerd koppel bij 2000 rpm invoer | 19.8 / 30 N·m |
| Gemiddeld laadkoppel bij uitgang | 32 / 49 N·m |
| Piek koppel bij uitgang | 42 / 66 N·m |
| Maximaal toelaatbaar extern koppel bij uitgang (tijdelijk) | 86 / 134 N·m |
| Speling | ≤20 / ≤20 boogseconden |
| Genomineerde snelheid bij uitgang — levensduurbeperking | 39 / 20 rpm |
| Piek snelheid bij uitgang | 88 / 44 rpm |
| Rem (B/N) | B/N |
| Afmetingen (buitendiameter × axiaal) | Φ80 × 78 mm |
| Gewicht (B/N) | 1.25 / 1.14 kg |
| Holle diameter | 10.8 mm |
| Uiterlijk behuizing (proceskleur) | Zwart geanodiseerd (niet gestraald) |
| Uiterlijk reducer (proceskleur) | Buiterring zwartgemaakt |
| Radiale (dynamische/statische) toelaatbare belasting bij uitgang | 400 N |
| Axiale (dynamische/statische) toelaatbare belasting bij uitgang | 400 N |
| Uitgang buigmoment | 72 N·m |
| Reducer torsiestijfheid | 10.700 / 13.000 N·m/rad |
| Reducer invoerinertie (B) | 85.734 / 85.734 kg·mm² |
| Equivalent joint output inertia (B) | 222,994 / 874,573 kg·mm² |
| Nominale bedrijfsspanning | 48 VDC |
| Bedrijfsspanningsbereik | 24–48 VDC |
| Aansturing | Ingebouwd |
| Encoder/bits | Dual absolute / motorzijde 19-bits & reducerzijde 19-bits |
| Aansturingsinterface (zie terminalmodelbeschrijving) | Voeding (DC in/DC uit), CAN FD (In/Uit), EtherCAT (In/Uit), STO (1/2) |
| Communicatieprotocol (zie communicatiebeschrijving) | EtherCAT / CANopen |
| Besturingsmodi | Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische synchrone positie (CSP), Cyclische synchrone snelheid (CSV), enz. |
| Operationele omgevingstemperatuur | -20–60 °C |
| Behuizing operationele temperatuur | ≤60 °C |
| Geluid | ≤60 dB |
| Levensduur | >10.000 h |
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Viervoetige robots
- AGV-voertuigen
- ARU-robots
Ondersteunende Documenten
- EYOU CANable — Gebruikershandleiding (PDF)
- PHU17 EYOU — 3D Model (STEP)
- EYOU PHU17H 80 Tekeningen — Tekeningen (PDF)
- EYOU PHU RHU Serie Joint CANopen EtherCAT Communicatie — Handleiding (PDF)
- EYOU Robot Joint Catalog — Robot Joint Product Catalog (PDF)
- EYOU RP Serie EN V1.0 20260608 — Gebruikershandleiding (PDF)
- EYOU UART Debug Module — Gebruikershandleiding (PDF)
Visuele Details
Productweergaven
Kenmerken en Ontwerp


Toepassingsvoorbeelden


Opties en Modelvergelijking

Interfaces en Verbindingen

Extra Productdetails



