


EYOU PHU20H-90-F Harmonische Robot Aandrijving, 80/100/120 Verhoudingen voor Robotica
EYOU PHU20H-90-F Harmonische Robot Aandrijving, 80/100/120 Verhoudingen voor Robotica
EYOU
Normale prijs
$863.00 USD
Normale prijs
Verkoopprijs
$863.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
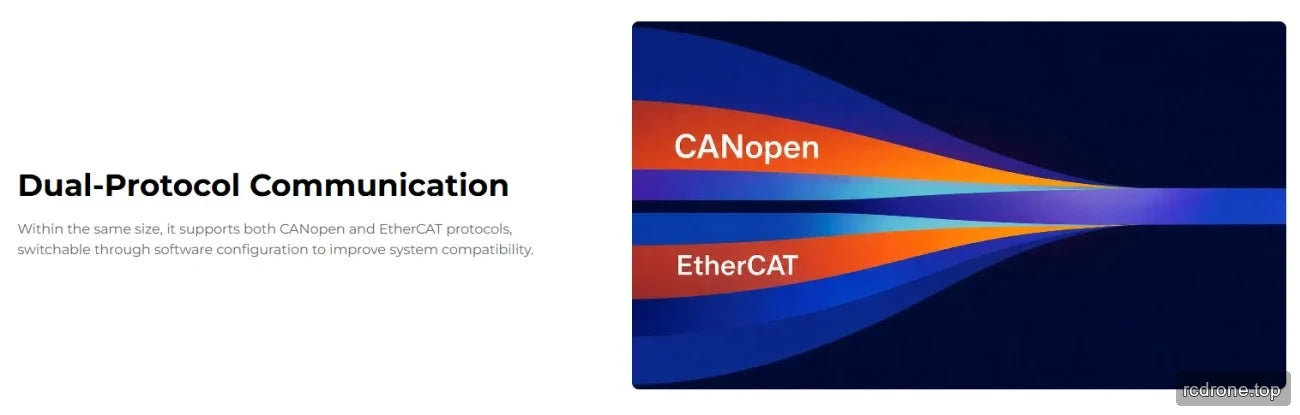
De EYOU PHU20H-90-F is een harmonische reducer robot actuator module met selecteerbare reductieverhoudingen van 80, 100 of 120 en opties met of zonder rem. De ingebouwde driver ondersteunt EtherCAT en CANopen communicatie, terwijl een 48 VDC voedingsspanning en dubbele 19-bits absolute encoders integratie in robotica gewrichtsystemen ondersteunen. Ondersteunde toepassingsscenario's omvatten humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen en ARU-robots.
Kenmerken
- Harmonische reducer met een gesplitste behuizing die de motor en reducer scheidt.
- Selecteerbare reductieverhoudingen van 80, 100 en 120; de geselecteerde verhouding verandert het vermelde uitgangskoppel, de snelheid en de equivalente uitgangsinertiewaarden.
- Beschikbaar met rem of zonder rem.
- Ingebouwde driver met dubbele absolute encoders: motorzijde 19-bits en reducerzijde 19-bits.
- Communicatieprotocollen: EtherCAT en CANopen.
- Stuurinterfaces: stroom (DC in/DC out), CAN FD (In/Out), EtherCAT (In/Out), en STO (1, 2).
- Besturingsmodi: Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Krachtregeling (CSF), enz.
Specificaties
Gedeelde Specificaties
| Parameter | Waarde |
|---|---|
| Module Model | PHU-20H-90-F |
| Reducer Type | Harmonisch |
| Motor Nominale Vermogen | 267 W |
| Motor Nominale Koppel | 0.85 N·m |
| Motor Piekkoppel | 2.55 N·m |
| Rem (B/N) | B/N |
| Afmetingen (Buitendiameter × Axiaal) | Φ90 × 94 mm |
| Gewicht (B/N) | 1.9 / 1.74 kg |
| Holte Diameter | 13 mm |
| Behuizing Uiterlijk (Proces Kleur) | Zwart geanodiseerd (niet gestraald) |
| Reducer Uiterlijk (Proces Kleur) | Buiterring zwartgemaakt |
| Radiale (dynamische/statische) Toegestane Last bij Uitgang | 650 N |
| Axiale (dynamische/statische) Toegestane Last bij Uitgang | 650 N |
| Uitgang Buigmoment | 140 N·m |
| Koppel Sensor Bereik | 110 N·m |
| Koppel Sensor Nauwkeurigheid | ≤±0.5 %F.S |
| Koppel Sensor Resolutie | 0.1 %F.S |
| Torque Sensor Overload Limiet | 300 %F.S |
| Torque Sensor Monsterfrequentie (Digitaal) | 8 kHz |
| Torque Gesloten-lus Bandbreedte | 30 Hz |
| Impedantie Controle Frequentie | 1 kHz |
| Geclassificeerde Bedrijfsspanning | 48 VDC |
| Bedrijfsspanningsbereik | 24–48 VDC |
| Aandrijver | Ingebouwd |
| Encoder/Bit | Dual absolute / motorzijde 19-bit & reducerzijde 19-bit |
| Aandrijverinterface (zie terminalmodelbeschrijving) | Voeding (DC in/DC uit), CAN FD (In/Uit), EtherCAT (In/Uit), STO (1, 2) |
| Communicatieprotocol (zie communicatiebeschrijving) | EtherCAT / CANopen |
| Besturingsmodi | Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Krachtcontrole (CSF), enz. |
| Operationele Omgevingstemperatuur | -10–60 °C |
| Behuizing Operationele Temperatuur | ≤60 °C |
| Geluid | ≤60 dB |
| Levensduur | >10.000 h |
Ratio-Specifieke Specificaties
| Parameter | Ratio 80 | Ratio 100 | Ratio 120 |
|---|---|---|---|
| Reductieverhouding | 80 | 100 | 120 |
| Gecombineerd Nominaal Vermogen — Levensduur Beperking | 110 W | 105 W | 87 W |
| Nominaal Koppel bij 2000 rpm Ingang | 42 N·m | 50 N·m | 50 N·m |
| Gemiddeld Lastkoppel bij Uitgang | 58 N·m | 61 N·m | 61 N·m |
| Piek Koppel bij Uitgang | 91 N·m | 102 N·m | 108 N·m |
| Max Toegestaan Extern Koppel bij Uitgang (Direct) | 158 N·m | 182 N·m | 182 N·m |
| Speling | ≤20 boogseconden | ≤20 boogseconden | ≤20 boogseconden |
| Nominale Snelheid bij Uitgang — Levensduur Beperking | 25 rpm | 20 rpm | 17 rpm |
| Piek Snelheid bij Uitgang | 38 rpm | 31 rpm | 25 rpm |
| Reducer Torsiestijfheid | 23.000 N·m/rad | 23.000 N·m/rad | 23.000 N·m/rad |
| Reducer Ingangsinertie (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Equivalent Joint Output Inertia (B) | 879,219 kg·mm² | 1,373,780 kg·mm² | 1,978,243 kg·mm² |
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Documentatie
- EYOU CANable — Gebruikershandleiding (PDF)
- PHU20 EYOU — 3D Model (STP)
- EYOU PHU20H 90 F Tekeningen — Tekeningen (PDF)
- EYOU PHU RHU Series Joint CANopen EtherCAT Communicatie — Handleiding (PDF)
- EYOU Robot Joint Catalogus — Robot Joint Productcatalogus (PDF)
- EYOU RP Series EN V1.0 20260608 — Gebruikershandleiding (PDF)
- EYOU UART Debug Module — Gebruikershandleiding (PDF)
Visuele Details
Productweergaven

Kenmerken en Ontwerp


Toepassingsvoorbeelden


Opties en Modelvergelijking

Interfaces en Verbindingen
Extra Productdetails



