


EYOU PHU20H-90 Harmonic Drive Robot Actuator, 48 V CANopen/EtherCAT voor robotica
EYOU PHU20H-90 Harmonic Drive Robot Actuator, 48 V CANopen/EtherCAT voor robotica
EYOU
Normale prijs
$693.00 USD
Normale prijs
Verkoopprijs
$693.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De EYOU PHU20H-90 is een harmonic-drive robot actuator module met een ingebouwde driver, een nominale bedrijfsspanning van 48 VDC, en selecteerbare reductieverhoudingen van 81, 101 of 121. Rem- en niet-rem opties zijn beschikbaar. Het ondersteunt EtherCAT en CANopen communicatie en is gespecificeerd voor robottoepassingen, waaronder humanoïde robots, robotarmen, exoskeletten, viervoetige robots, AGV-voertuigen en ARU-robots.
Kenmerken
- Harmonische reducer met selecteerbare reductieverhoudingen van 81, 101 of 121.
- Ingebouwde driver met dubbele absolute encoders: motor zijde 19-bits en reducer zijde 19-bits.
- EtherCAT en CANopen communicatieprotocollen; CAN FD, EtherCAT, stroom- en STO-verbindingen zijn gespecificeerd.
- Ondersteuning voor CANopen en EtherCAT protocol kan worden geschakeld via softwareconfiguratie.
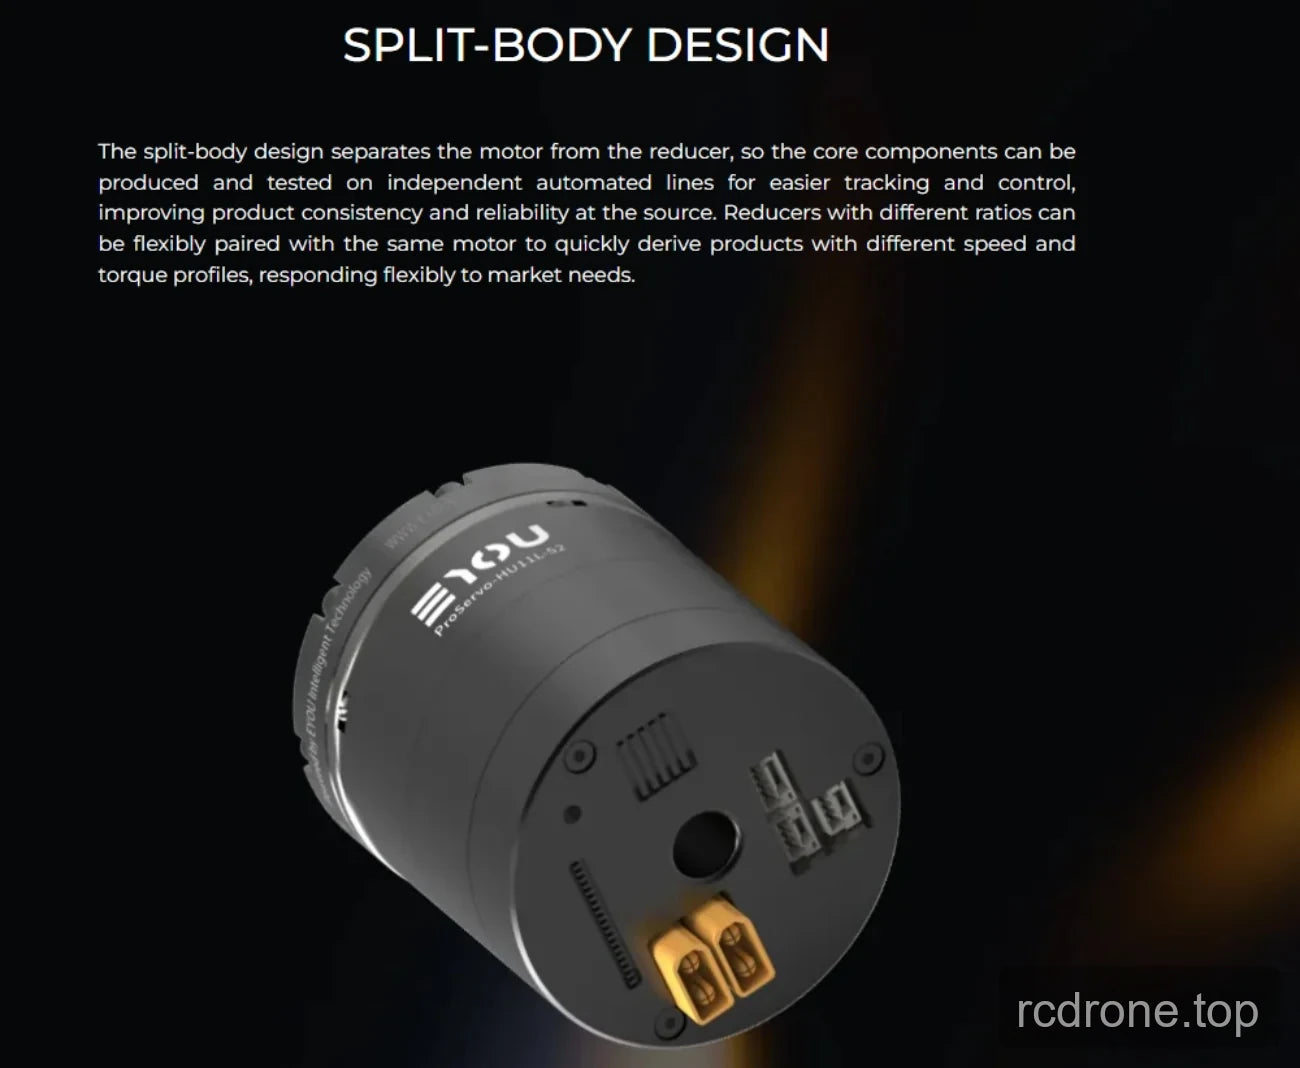
- Split-body architectuur scheidt de motor en reducer.
- Rem- en niet-remopties worden aangeboden.
Specificaties
| Parameter | Verhouding 81 | Verhouding 101 | Verhouding 121 |
|---|---|---|---|
| Modulemodel | PHU-20H-90 | ||
| Reducer type | Harmonisch | ||
| Motor nominale vermogen | 267 W | ||
| Motor nominale koppel | 0.85 N·m | ||
| Motor piek koppel | 2.55 N·m | ||
| Reductieverhouding | 81 | 101 | 121 |
| Geclassificeerde kracht van de verbinding (levensduurbeperking) | 109 W | 104 W | 87 W |
| Geclassificeerd koppel bij 2000 rpm invoer | 42 N·m | 50 N·m | 50 N·m |
| Gemiddeld belastingkoppel bij uitvoer | 58 N·m | 61 N·m | 61 N·m |
| Piek koppel bij uitvoer | 91 N·m | 102 N·m | 108 N·m |
| Maximaal toelaatbaar extern koppel bij uitvoer (direct) | 158 N·m | 182 N·m | 182 N·m |
| Speling | ≤20 boogseconden | ≤20 boogseconden | ≤20 boogseconden |
| Geclassificeerde snelheid bij uitvoer (levensduurbeperking) | 25 rpm | 20 rpm | 17 rpm |
| Piek snelheid bij uitvoer | 38 rpm | 31 rpm | 25 rpm |
| Rem (B/N) | B/N | ||
| Afmetingen (buitendiameter × axiaal) | Φ90 × 85.8 mm | ||
| Gewicht (B/N) | 1.74 / 1.58 kg | ||
| Holte diameter | 13 mm | ||
| Behuizing uiterlijk (proceskleur) | Zwart geanodiseerd (niet gestraald) | ||
| Reducer uiterlijk (proceskleur) | Buitenring zwartgemaakt | ||
| Radiale (dynamische/statische) toelaatbare belasting bij uitgang | 650 N | ||
| Axiale (dynamische/statische) toelaatbare belasting bij uitgang | 650 N | ||
| Uitgang buigmoment | 140 N·m | ||
| Reducer torsiestijfheid | 23.000 N·m/rad | 23.000 N·m/rad | 23.000 N·m/rad |
| Reducer invoermoment (B) | 137.378 kg·mm² | 137.378 kg·mm² | 137.378 kg·mm² |
| Equivalent joint output inertia (B) | 901,337 kg·mm² | 1,401,393 kg·mm² | 2,011,351 kg·mm² |
| Nominale bedrijfsspanning | 48 VDC | ||
| Bedrijfsspanningsbereik | 24–48 VDC | ||
| Driver | Ingebouwd | ||
| Encoder/bits | Dual absolute; motorzijde 19-bits en reducerzijde 19-bits | ||
| Driverinterface (zie terminalmodelbeschrijving) | Stroom (DC in, DC uit), CAN FD (in, uit), EtherCAT (in, uit), STO (1, 2) | ||
| Communicatieprotocol (zie communicatiebeschrijving) | EtherCAT / CANopen | ||
| Besturingsmodi | Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische synchrone positie (CSP), Cyclische synchrone snelheid (CSV), enz. | ||
| Operationele omgevingstemperatuur | −20 tot 60 °C | ||
| Behuizing operationele temperatuur | ≤60 °C | ||
| Geluid | ≤60 dB | ||
| Levensduur | >10.000 u | ||
Toepassingen
- Humanoïde robots
- Robotarmen
- Exoskeletten
- Viervoetige robots
- AGV-voertuigen
- ARU-robots
Downloads
- EYOU CANable — Gebruikershandleiding (PDF)
- PHU20 EYOU — 3D Model (STP)
- EYOU PHU20H 90 Tekeningen — Tekeningen (PDF)
- EYOU PHU RHU Serie Joint CANopen EtherCAT Communicatie — Handleiding (PDF)
- EYOU Robot Joint Catalogus — Robot Joint Productcatalogus (PDF)
- EYOU RP Serie EN V1.0 20260608 — Gebruikershandleiding (PDF)
- EYOU UART Debug Module — Gebruikershandleiding (PDF)
Visuele Details
Productweergaven

Kenmerken en Ontwerp


Toepassingsvoorbeelden


Interfaces en Verbindingen

Extra Productdetails



