EYOU RHU14L-52 48V Harmonic Drive Robotgewricht Aandrijving, 50/80/100 Verhoudingen voor Humanoïde Robots
EYOU RHU14L-52 48V Harmonic Drive Robotgewricht Aandrijving, 50/80/100 Verhoudingen voor Humanoïde Robots
EYOU
Normale prijs
$495.00 USD
Normale prijs
Verkoopprijs
$495.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
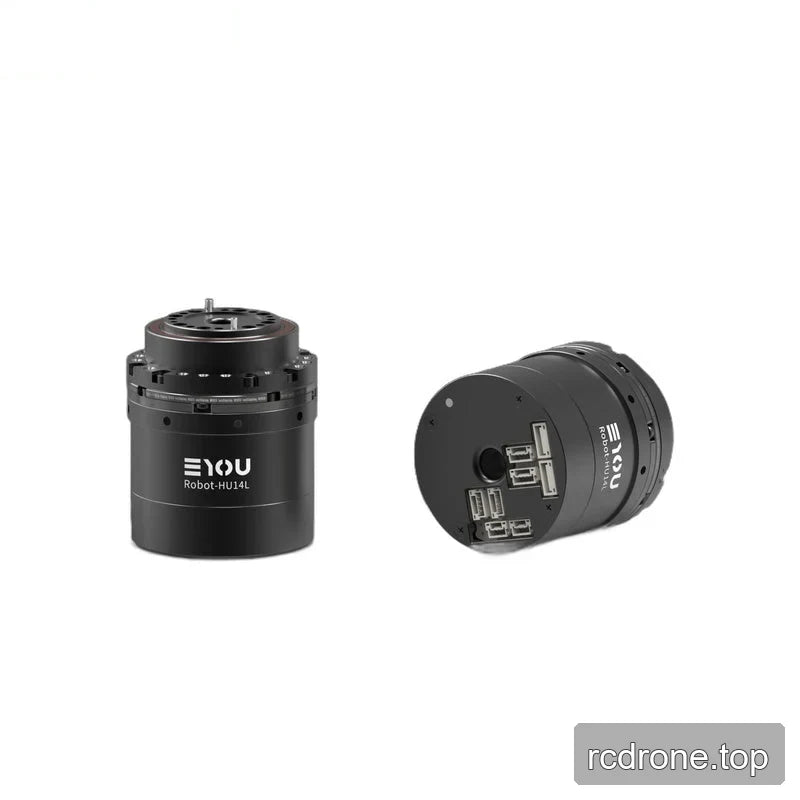
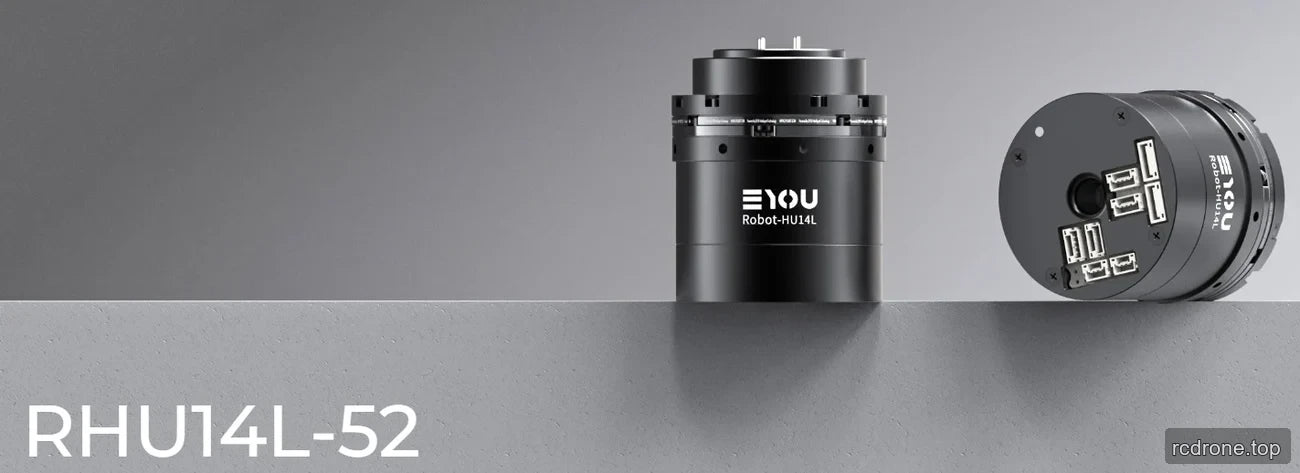
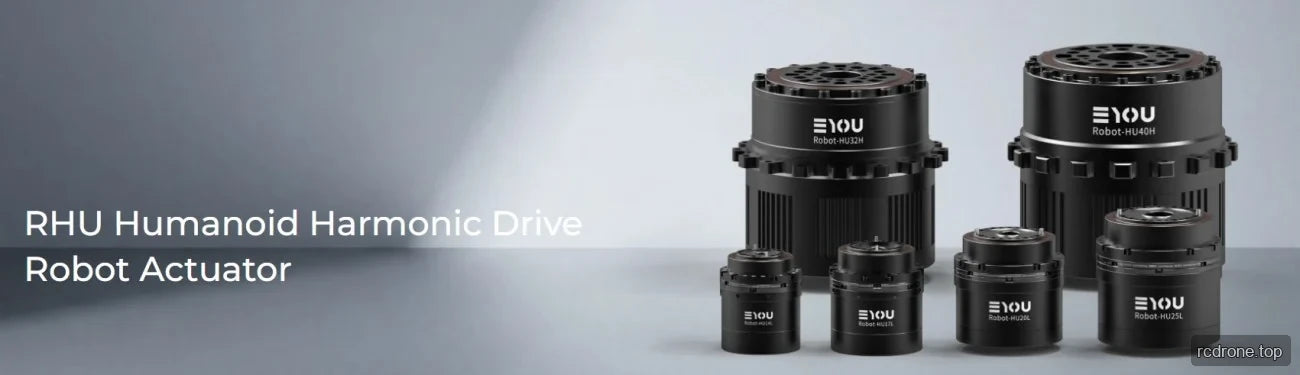
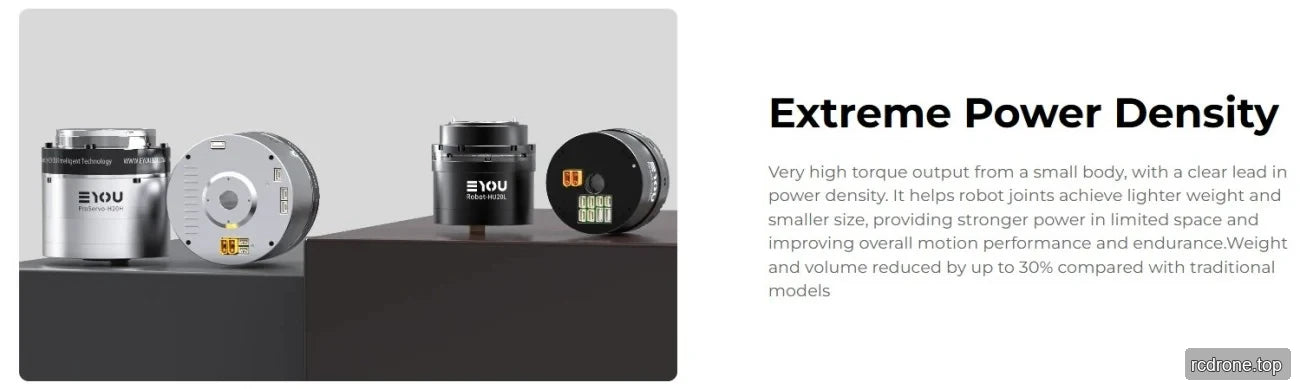
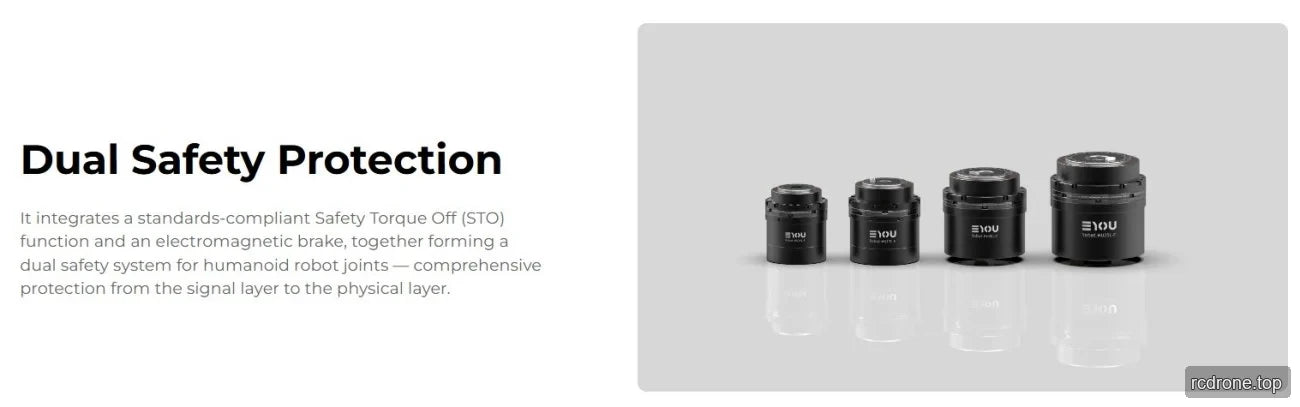
De EYOU RHU14L-52 is een 48 V harmonische aandrijving robot gewricht actuator voor humanoïde robot gewrichten. Het combineert een harmonische reducer, ingebouwde driver en dubbele absolute encoder, met 50, 80 of 100 reductieverhouding opties en met-rem of zonder-rem selecties. EtherCAT en CANopen communicatie, meerdere bedieningsmodi en compacte afmetingen van 52 × 65 mm ondersteunen integratie in robot-gewricht ontwerpen.
Kenmerken
- Harmonische reducer met een ingebouwde driver.
- Dubbele absolute encoder: motor zijde 17-bits en reducer zijde 19-bits.
- 48 VDC nominale bedrijfsspanning; 24–48 VDC bedrijfsspanningsbereik.
- EtherCAT en CANopen communicatieprotocollen.
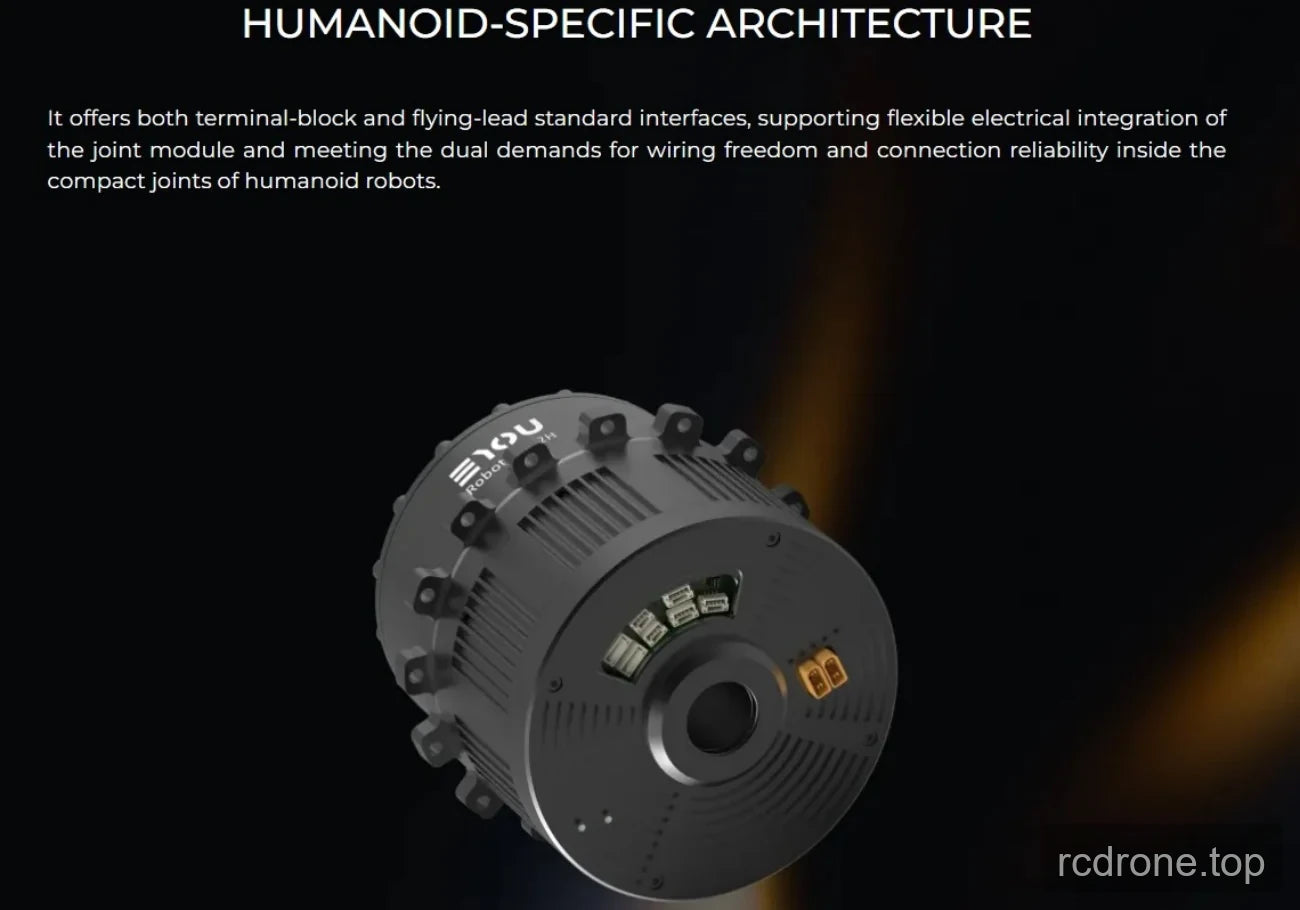
- Stroom (DC in/DC uit), CAN FD (In/Out), EtherCAT (In/Out) en STO (1, 2) driver interfaces; zie terminal modelbeschrijving.
- Selecteerbare 50, 80 en 100 reductieverhoudingen, met rem- en zonder-rem opties.
- Besturingsmodi: Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Cyclische Synchrone Snelheid (CSV), enz.
Specificaties
Module en Motor
| Parameter | Waarde |
|---|---|
| Modellen van de module | RHU14L-52 |
| Reducer type | Harmonisch |
| Nominale motorvermogen | 46 W |
| Nominaal motor koppel | 0.11 N·m |
| Piek motor koppel | 0.33 N·m |
| Opties voor reductieverhouding | 50 / 80 / 100 |
| Rem (B/N) | B/N |
| Afmetingen (buitendiameter × axiaal) | Φ52 × 65 mm |
| Peso (B/N) | 0.397 / 0.382 kg |
| Holte diameter | 8 mm |
| Behuizing uiterlijk (proceskleur) | Zwart geanodiseerd (niet gestraald) |
| Reducer uiterlijk (proceskleur) | Buitenring zwartgemaakt |
Prestatie afhankelijk van de verhouding
| Parameter | Verhouding 50 | Verhouding 80 | Verhouding 100 |
|---|---|---|---|
| Gecombineerd nominale vermogen (levensduur beperking) | 15 W | 14 W | 11 W |
| Nominale koppel bij 2000 tpm invoer | 3.7 N·m | 5.4 N·m | 5.4 N·m |
| Gemiddeld belasting koppel bij uitvoer | 4.8 N·m | 7.7 N·m | 7.7 N·m |
| Piekkoppel bij uitgang | 12 N·m | 16 N·m | 19 N·m |
| Max. toelaatbaar extern koppel bij uitgang (tijdelijk) | 24 N·m | 35 N·m | 35 N·m |
| Speling | ≤20 boogseconden | ≤20 boogseconden | ≤20 boogseconden |
| Genomineerde snelheid bij uitgang (levensduur beperking) | 40 rpm | 25 rpm | 20 rpm |
| Pieksnelheid bij uitgang | 99 rpm | 62.5 rpm | 50 rpm |
| Reducer invoermassa (B) | 7.71 kg·mm² | 7.71 kg·mm² | 7.71 kg·mm² |
| Equivalent joint output inertia (B) | 19,275 kg·mm² | 49,344 kg·mm² | 77,100 kg·mm² |
Mechanisch, Elektrisch en Milieu
| Parameter | Waarde |
|---|---|
| Radiale (dynamische/statische) toelaatbare belasting bij output | 180 N |
| Axiale (dynamische/statische) toelaatbare belasting bij output | 180 N |
| Output buigmoment | 12 N·m |
| Reducer torsiestijfheid | 5000 N·m/rad |
| Nominale bedrijfsspanning | 48 VDC |
| Bedrijfsspanningsbereik | 24–48 VDC |
| Driver | Ingebouwd |
| Encoder/bits | Dual absolute / motorzijde 17-bits & reducerzijde 19-bits |
| Driverinterface (zie terminalmodelbeschrijving) | Voeding (DC in/DC uit), CAN FD (In/Uit), EtherCAT (In/Uit), STO (1, 2) |
| Communicatieprotocol (zie communicatiebeschrijving) | EtherCAT / CANopen |
| Besturingsmodi | Profielpositie (PP), Profielsnelheid (PV), Profielkoppel (PT), Cyclische Synchrone Positie (CSP), Cyclische Synchrone Snelheid (CSV), enz. |
| Operationele omgevingstemperatuur | -20–60 °C |
| Temperatuurstijging behuizing | ≤60 °C |
| Geluid | ≤60 dB |
| Levensduur | >10.000 u |
Toepassingen
- Humanoïde robots
- Robotic arms
- Exoskeletten
- Kwadruped robots
- AGV-voertuigen
- ARU-robots
Documentatie
- EYOU CANable — Gebruikershandleiding (PDF)
- EYOU RHU 14L 52 Tekeningen — 14 Tekeningen (PDF)
- EYOU PHU RHU Serie Joint CANopen EtherCAT Communicatie — Handleiding (PDF)
- EYOU Robot Joint Catalogus — Robot Joint Productcatalogus (PDF)
- EYOU RP Serie EN V1.0 20260608 — Gebruikershandleiding (PDF)
- EYOU UART Debug Module — Gebruikershandleiding (PDF)
Visuele Details
Productweergaven
Toepassingsvoorbeelden
Interfaces en Verbindingen
Kenmerken en Ontwerp
Extra Productdetails