HUMANETICS Y75-H32 Zesassige kracht-/koppelingssensor, RS485 / CAN / CAT
HUMANETICS Y75-H32 Zesassige kracht-/koppelingssensor, RS485 / CAN / CAT
HUMANETICS
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De HUMANETICS Y75-H32 zes-assige kracht/koppel sensor meet drie krachtcomponenten en drie momenten voor robotassemblage, oppervlakteafwerking en krachtfeedbackonderzoek. Het lichaam van aluminiumlegering heeft een diameter van 75 mm en een hoogte van 32 mm. Kies een RS485, CAN of CAT/EtherCAT sensorconfiguratie die past bij uw besturingssysteem. Een aparte dataverwervingsunit is ook beschikbaar voor meet- en installatieapplicaties.
Kenmerken
- Zes-assige meting: vang Fx, Fy en Fz krachten samen met Mx, My en Mz momenten voor multi-directionele belastingfeedback.
- Compacte aluminiumlegering constructie: integreer het 75 mm lichaam in robotpolsadapters en testopstellingen.
- Configuratiekeuzes: selecteer RS485, CAN of CAT/EtherCAT communicatie voor uw integratie.
- Meetconsistentie: 0,5% FS nauwkeurigheid en 0.1% FS herhaalbaarheid.
- Industriële integratie: IP64 bescherming, een 12–48 VDC voedingsbereik en werking van −20 tot +80 °C.
Specificaties
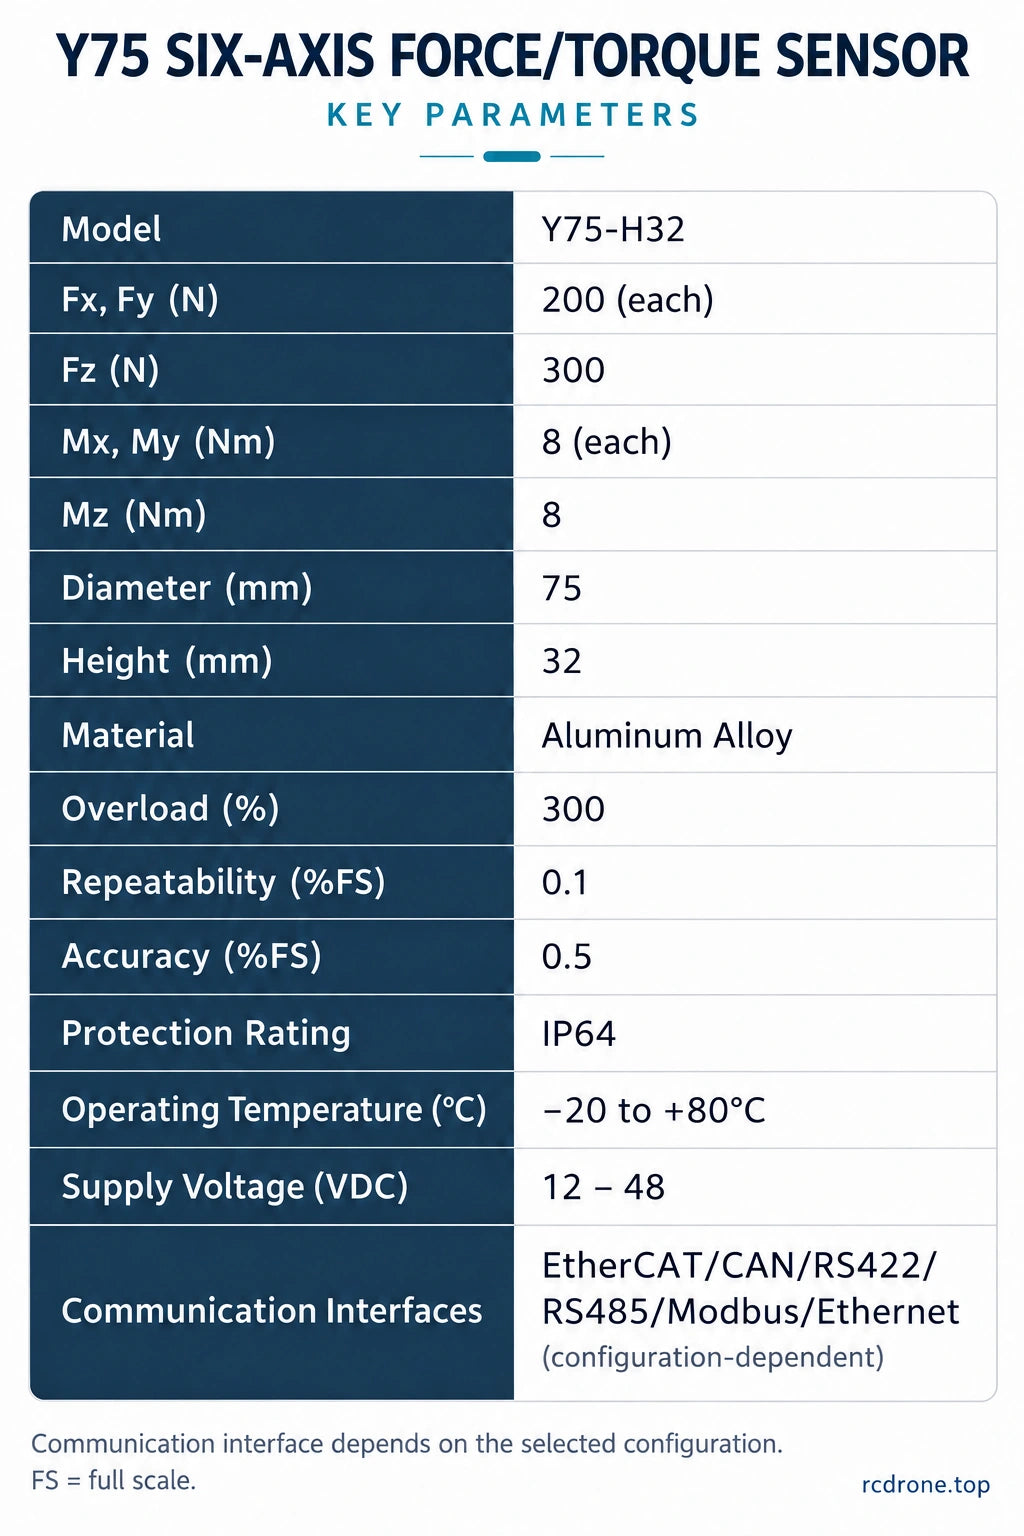
| Model | Y75-H32 |
|---|---|
| Meetassen | Fx, Fy, Fz; Mx, My, Mz |
| Fx / Fy meetbereik | 200 N per as |
| Fz meetbereik | 300 N |
| Mx / My / Mz meetbereik | 8 N·m per as |
| Diameter / hoogte van het lichaam | 75 mm / 32 mm |
| Materiaal | Aluminiumlegering |
| Nauwkeurigheid | 0.5% FS |
| Herhaalbaarheid | 0.1% FS |
| Overload rating | 300% |
| Ingangsbeveiliging | IP64 |
| Bedrijfstemperatuur | −20 tot +80 °C |
| Voedingsspanning | 12–48 VDC |
| Selecteerbare sensorinterfaces | RS485; CAN; CAT / EtherCAT (configuratie afhankelijk) |
FS betekent volledige schaal. Asbereiken zijn meetwaarden, geen robotbelastingwaarden. Controleer de gecombineerde belasting tegen de limieten voor uw configuratie; de overload rating is geen continue bedrijfsrange.
Configuratiehandleiding
| Selectie | Product |
|---|---|
| Y75-H32 sensor — RS485 | Één sensor met RS485-communicatie. |
| Y75-H32 sensor — CAN | Één sensor met CAN-communicatie. |
| Y75-H32 sensor — CAT / EtherCAT | Één CAT/EtherCAT sensorconfiguratie. Controleer de protocol- en controllerintegratiebestanden voor installatie. |
| Gegevensverzamelingsunit alleen | Één aparte acquisitie-eenheid; sensor niet inbegrepen. |
De interfaces zijn alternatieve configuraties. RS422, Modbus en Ethernet zijn aanvullende communicatiekeuzes voor de Y75-serie; beschikbaarheid hangt af van de configuratie.Voordat u integreert, controleer het protocol, de baudrate, de bemonsteringsfrequentie, de pinout van de connector en de compatibiliteit van de controller/software voor uw geselecteerde eenheid.
Toepassingen
- Nauwkeurige assemblage: meet invoer- en contactkrachten om de uitlijning en krachtgecontroleerde assemblageroutines af te stemmen.
- Schuren en oppervlakteafwerking: biedt krachtfeedback voor het controleren van de gereedschapscontact tijdens robotverwerking.
- Handling en handgeleiding: meet krachten en momenten bij de pols om de interactie en ontwikkeling van de handlingcontrole te ondersteunen.
- Robotica-onderzoek en testopstellingen: bestudeer multi-as contactbelastingen en kracht/positiecontrole met een geschikt geïntegreerde controller.
Flexibele beweging en robotveiligheid zijn afhankelijk van de volledige mechanische, elektrische en controlesysteemintegratie.
Mechanische Afmetingen en Installatie
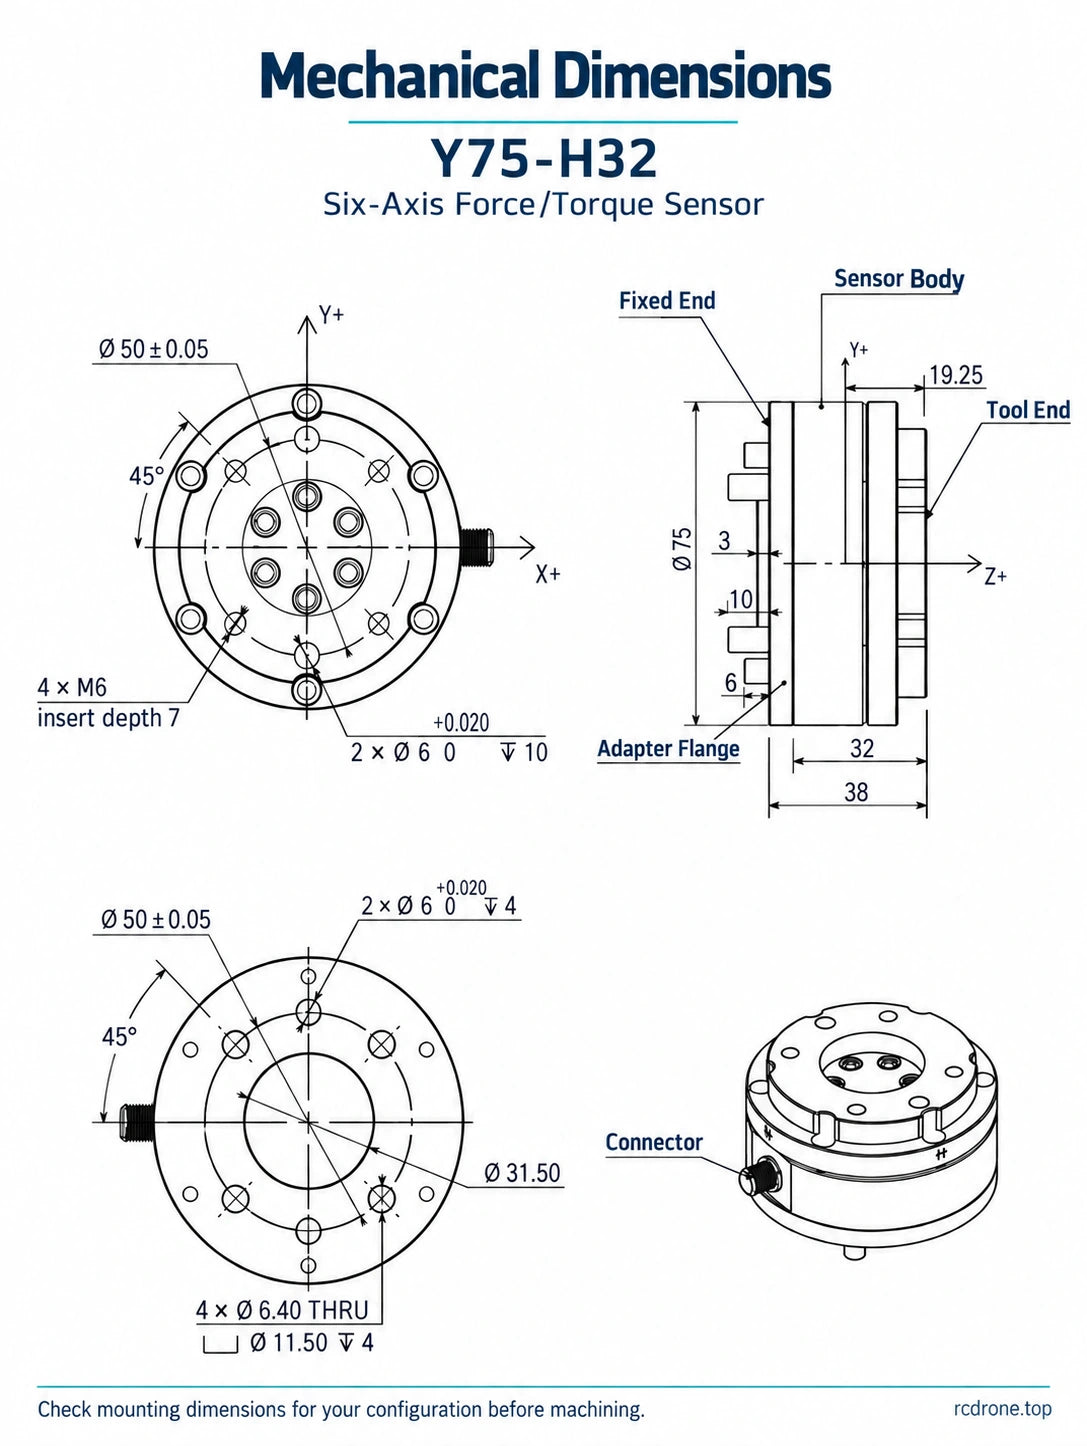
De dimensionale tekening omvat een lichaamsdiameter van 75 mm, een lichaamshoogte van 32 mm, een assemblagehoogte-aanduiding van 38 mm en 50 ±0,05 mm referenties voor de montagecirkel. Verdere aanduidingen omvatten 45°, 19,25 mm, 3 mm, 10 mm, 6 mm en Ø31,50 mm; gaatjesdetails omvatten 2 × Ø6 (+0,020/0), 10 mm en 4 mm diepte-aanduidingen, 4 × M6 met 7 mm inbouwdiepte, en 4 × Ø6,40 doorvoergaten met Ø11,50 verzonken gaten, 4 mm diep. Lees deze afmetingen met hun bijbehorende weergaven in Visuele Details.
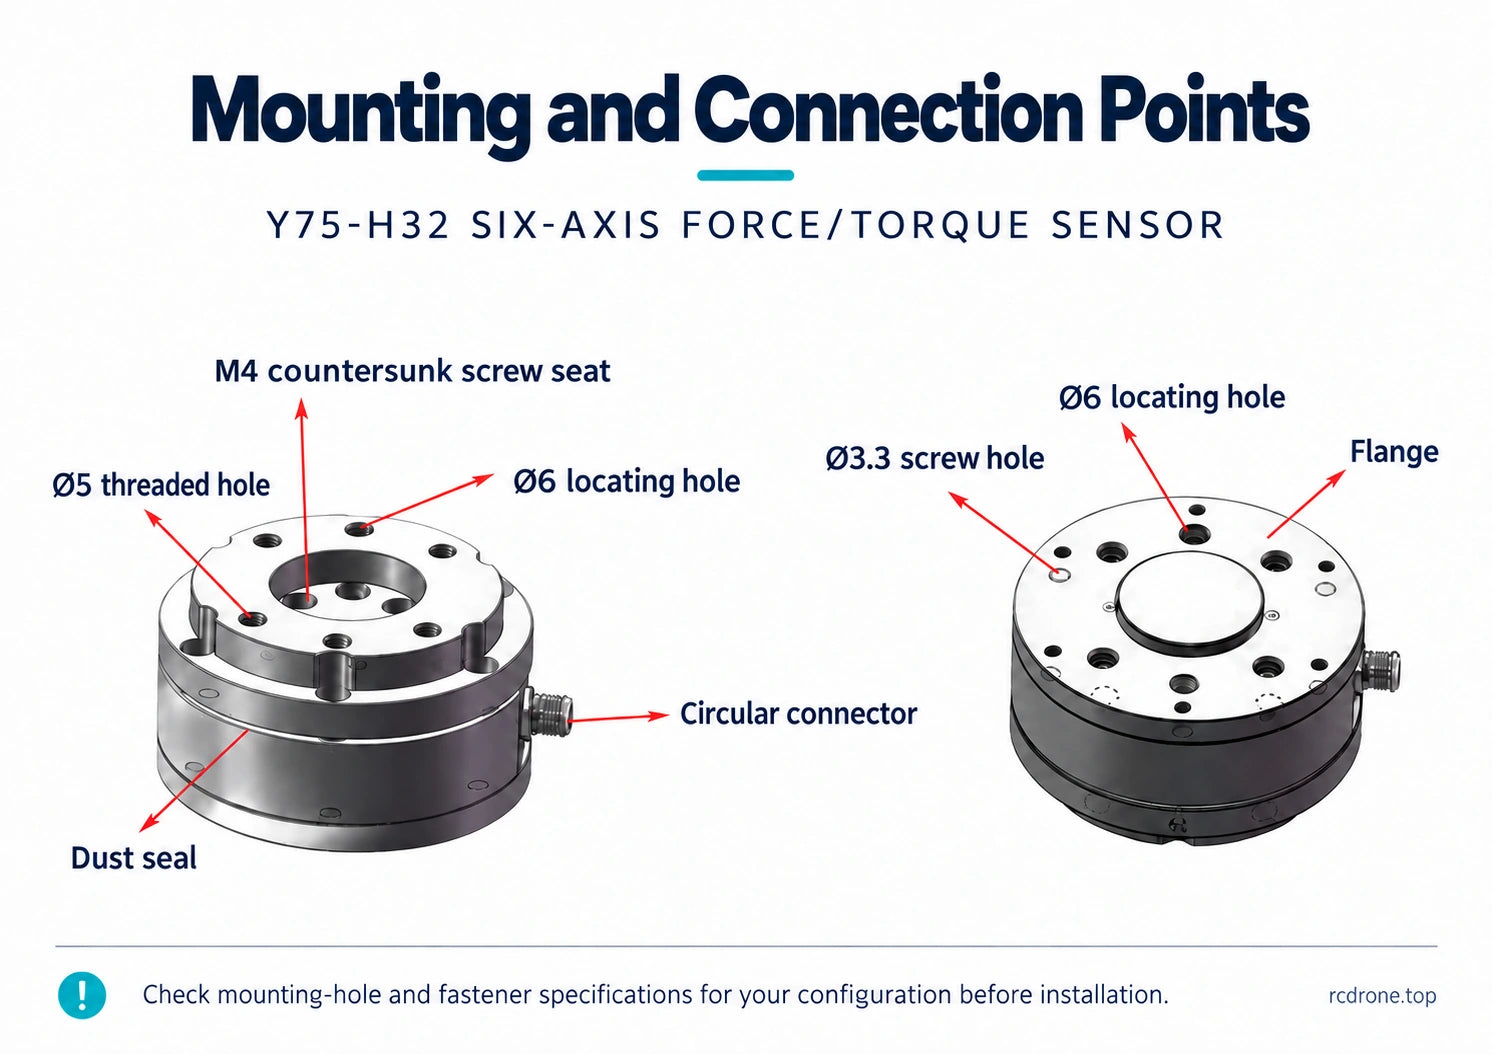
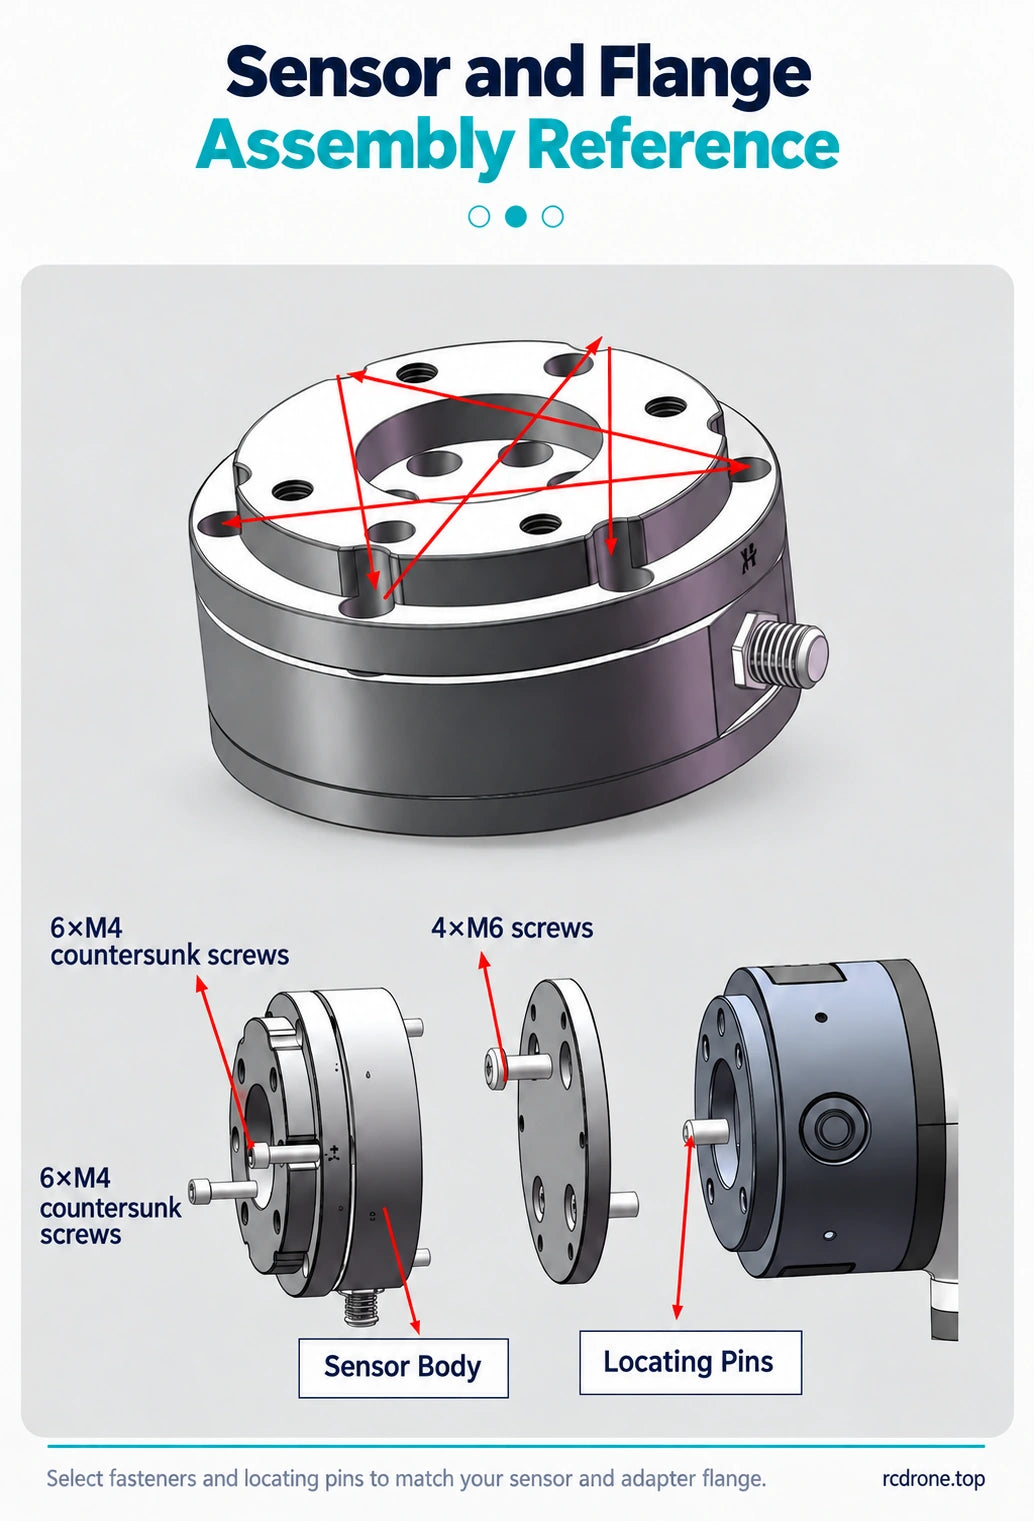
De montage-illustraties identificeren ook M4 verzonken zittingen, Ø5 schroefdraadgaten, Ø6 positioneringsgaten, Ø3,3 schroefgaten, een ronde connector, stofafdichting en adapterflens. De assemblage-illustratie toont 6 × M4 en 4 × M6 bevestigingsmiddelen. Gaatjes- en bevestigingsdetails variëren tussen de geïllustreerde montageweergaven: controleer de montagetekening voor uw configuratie voordat u een adapter machinaal bewerkt of schroeven en positioneringspennen selecteert.
- Inspecteer de apparatuur, adapterflens en sensor.
- Scheiding de adapterflens en bevestig deze aan de apparatuur.
- Bevestig de sensor aan de adapter met de bijpassende bevestigingsmiddelen en positioneringsfuncties.
- Bevestig de gereedschappen, voltooi de bedrading en de controllerconfiguratie, en voer vervolgens het nullen en eventuele vereiste compensatie of kalibratie uit.
Leid de flexibele kabel weg van bewegende delen en zorg voor trekontlasting. Stem de connector pinout en elektrische vereisten af voordat u stroom toepast.
Gegevensverzameling en Software
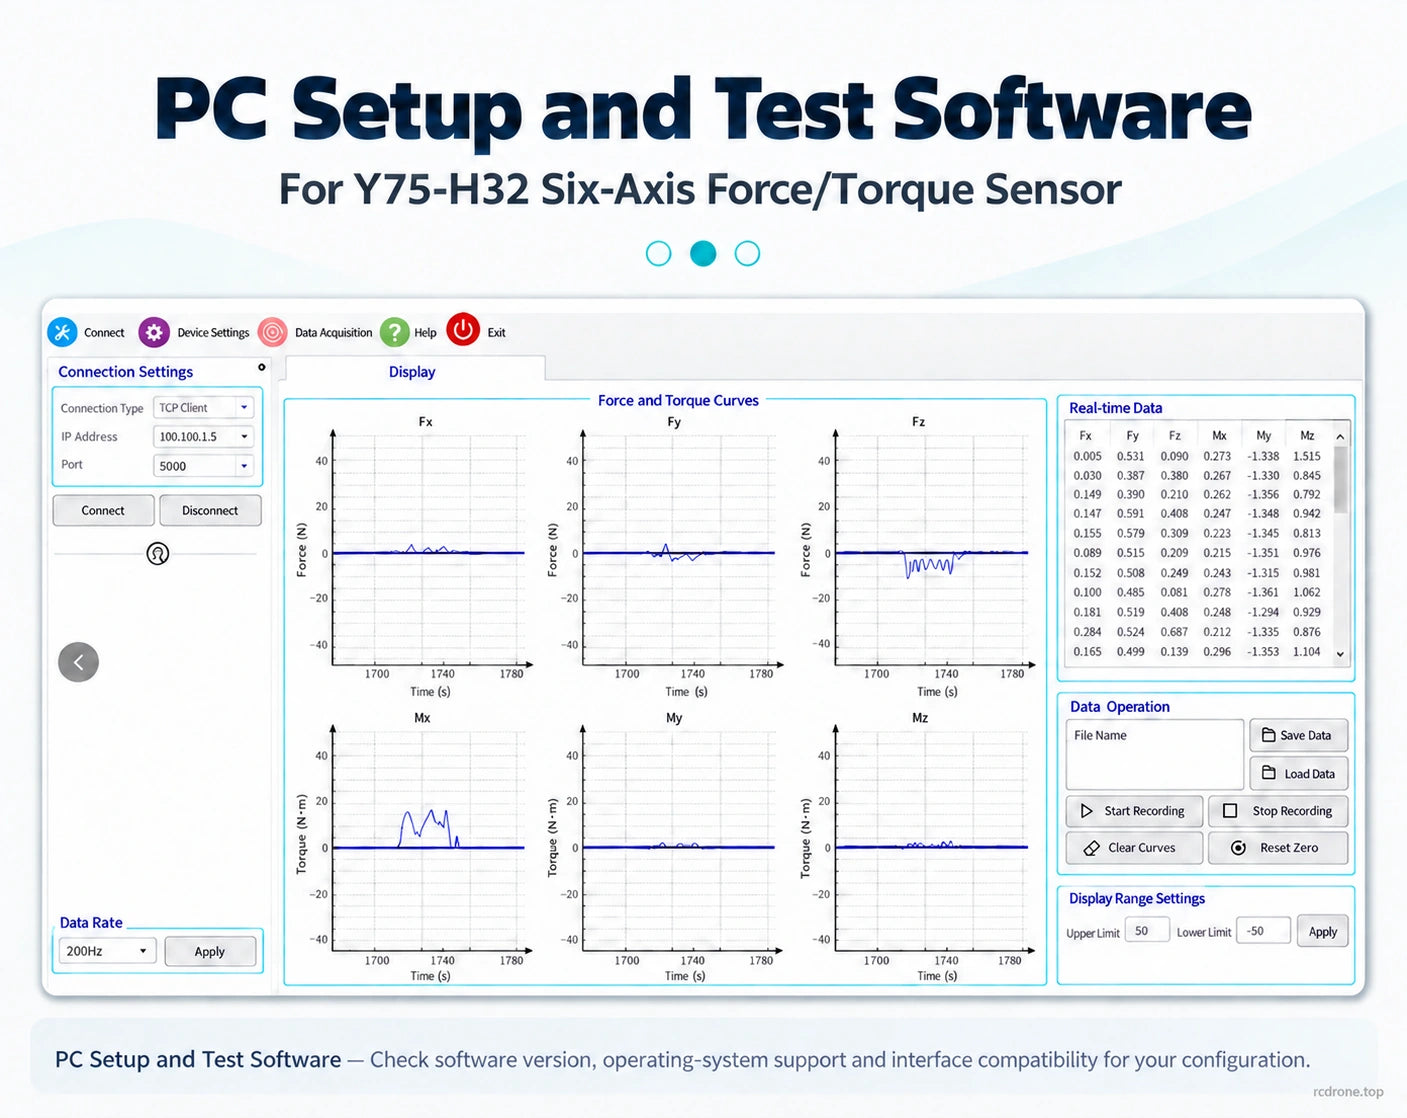
De apart verkochte ZKMD-CIQ-1.0 gegevensverzamelingsunit meet 125 × 78 × 30 mm. De aansluitingen omvatten Ethernet- en RS485 RJ45-poorten, een 16-pins ronde connector en een aparte voedingsconnector, met voedings- en statusindicatoren. PC-configuratie en testsoftware ondersteunen signaalweergave, ontkoppeling en kalibratie.Controleer de hardware pinout, elektrische invoer, softwareversie, ondersteuning van het besturingssysteem en interfacecompatibiliteit voor uw sensorconfiguratie.
Wat is inbegrepen
- Sensorselecties: 1 × Y75-H32 sensor in de geselecteerde RS485, CAN of CAT/EtherCAT configuratie. De aparte acquisitie-eenheid is niet inbegrepen.
- Alleen data-acquisitie-eenheid: 1 × acquisitie-eenheid. Een kracht/koppel sensor is niet inbegrepen.
Robotarmen, grijpers, humanoïde robots, werkstations en applicatiefixtures die in de afbeeldingen worden weergegeven, zijn niet inbegrepen. De kabellengte en de inhoud van de bevestigingsmiddelen zijn afhankelijk van het geselecteerde pakket; controleer deze vereisten bij het plannen van de installatie. Afbeeldingen van de humanoïde pols en voet illustreren krachtmeettoepassingen; beoordeel de afmetingen van de 75 mm sensor en de laadbereiken voor uw montagelocatie.
Visuele Details