Hiwonder JetArm ROS1/ROS2 Robotarm — Monoculaire & 3D Vision Kits met Jetson-opties
Hiwonder JetArm ROS1/ROS2 Robotarm — Monoculaire & 3D Vision Kits met Jetson-opties
Hiwonder
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De Hiwonder JetArm is een desktop robotarm voor ROS-programmering, computer vision en robotgrijponderwijs. De zes intelligente busservomotoren ondersteunen bewegingsexperimenten, terwijl de keuze voor een monoculaire of dieptecamera de beschikbare vision workflow bepaalt. Kies Starter, Standaard, Geavanceerd of Ultiem hardware, en selecteer vervolgens een Jetson-controller of een configuratie zonder een. Ultiem voegt de microfoonhardware toe voor spraak- en multimodale AI-projecten.
Kies uw configuratie
De kit en controller zijn twee onafhankelijke keuzes. Een dieptecamera, scherm, microfoonarray of Jetson-bord dat elders op deze pagina is afgebeeld, is alleen inbegrepen wanneer dit is gespecificeerd door de gekozen combinatie.
| Kit | Camera | 7-inch touchscreen | 6-microfoonarray | Primaire leerfocus |
|---|---|---|---|---|
| Starter Kit | Monoculaire camera | Niet inbegrepen | Niet inbegrepen | 2D visie en robotarmbesturing |
| Standaard Kit | Gemini Plus dieptecamera | Niet inbegrepen | Niet inbegrepen | RGB+D waarneming en ruimtelijk grijpen |
| Geavanceerd Kit | Gemini Plus dieptecamera | Inbegrepen | Niet inbegrepen | Dieptevisie met lokale schermweergave |
| Ultieme Kit | Gemini Plus dieptecamera | Inbegrepen | Inbegrepen | Dieptevisie, spraakinteractie en multimodale AI |
Controllerselecties: Zonder Jetson Controller; Jetson Nano (4 GB); Jetson Orin Nano Super (4 GB of 8 GB); Jetson Orin NX Super (8 GB of 16 GB).Een configuratie zonder de Jetson-controller vereist een geschikte afzonderlijk geleverde controller en systeemopstelling. Grote modeltoepassingen worden ondersteund door de Ultimate-configuratie met een Jetson-controller en geconfigureerde software/diensten; ROS1 ondersteunt de grote modelworkflow niet. Voorbeelden van intelligent transport en slimme assistenten vereisen Orin Nano of Orin NX.
Kenmerken
- Anodized aluminiumlegering frame, industriële lagerbasis en verborgen servo-bekabeling bieden een compact desktopmechanisme met een mechanische grijper.
- Jetson hostverwerking en een STM32 real-time motion controller scheiden visie/AI-verwerking van servo-besturing en feedback.
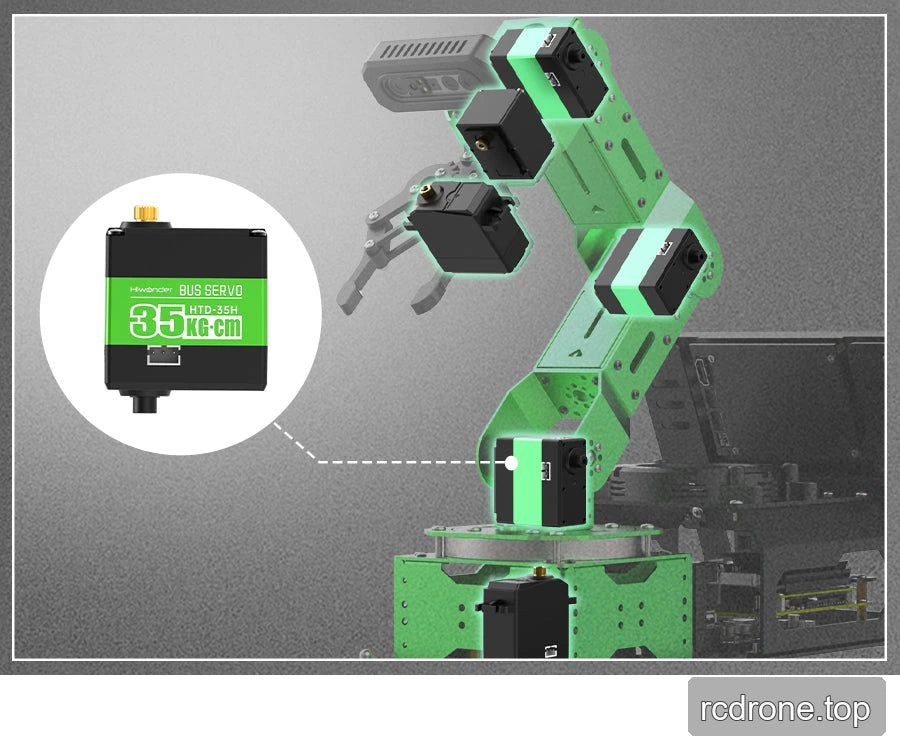
- Zes intelligente bus-servos bieden positie-, spanning- en temperatuurfeedback, met bescherming tegen vastlopen en oververhitting. Het vastloopkoppel van de servo is een componentbeoordeling, geen beoordeling van de payload van de robotarm.
- Diepte-camera kits combineren RGB- en dieptegegevens voor puntenwolken, afstandsmeting, hoogte/volume schatting, objectpositionering, ruimtelijke tracking en grijpen.
- Bewegingsontwikkeling omvat DH-modellering, voorwaartse en achterwaartse kinematica, coördinatenconversie, padplanning en actie-sequentie bewerking.
- Visievoorbeelden omvatten kleurherkenning/sortering/tracking, AprilTag pose schatting en stapeling, KCF tracking, maskeridentificatie, menselijke lichaamsdetectie, gezichtsherkenning, gebarenherkenning en vingertoptrajecten met MediaPipe.
- Aangepaste objectmodeltraining en TensorRT/GPU-versnelling ondersteunen herkennings- en sorteerprojecten. Tutorials bestrijken YOLOv5, YOLOv8 en nieuwere YOLOv11 softwarevoorbeelden; de geïnstalleerde afbeelding bepaalt de beschikbare implementatie.
- Ultimate voegt zes-kanaals veraf-geluidopname, ruisonderdrukking, geluidsbronlokalisatie, wake-up, configureerbare commando's, spraakuitvoer en spraakgestuurde herkenning, tracking en sorteren toe.
- Besturing via een iOS/Android-app, draadloze gamepad, computer software, USB-serieel en CAN-interfaces. Voorbeelden van externe ontwikkeling zijn NoMachine, SSH, Wi-Fi AP/STA-configuratie en seriële/I²C-communicatie.
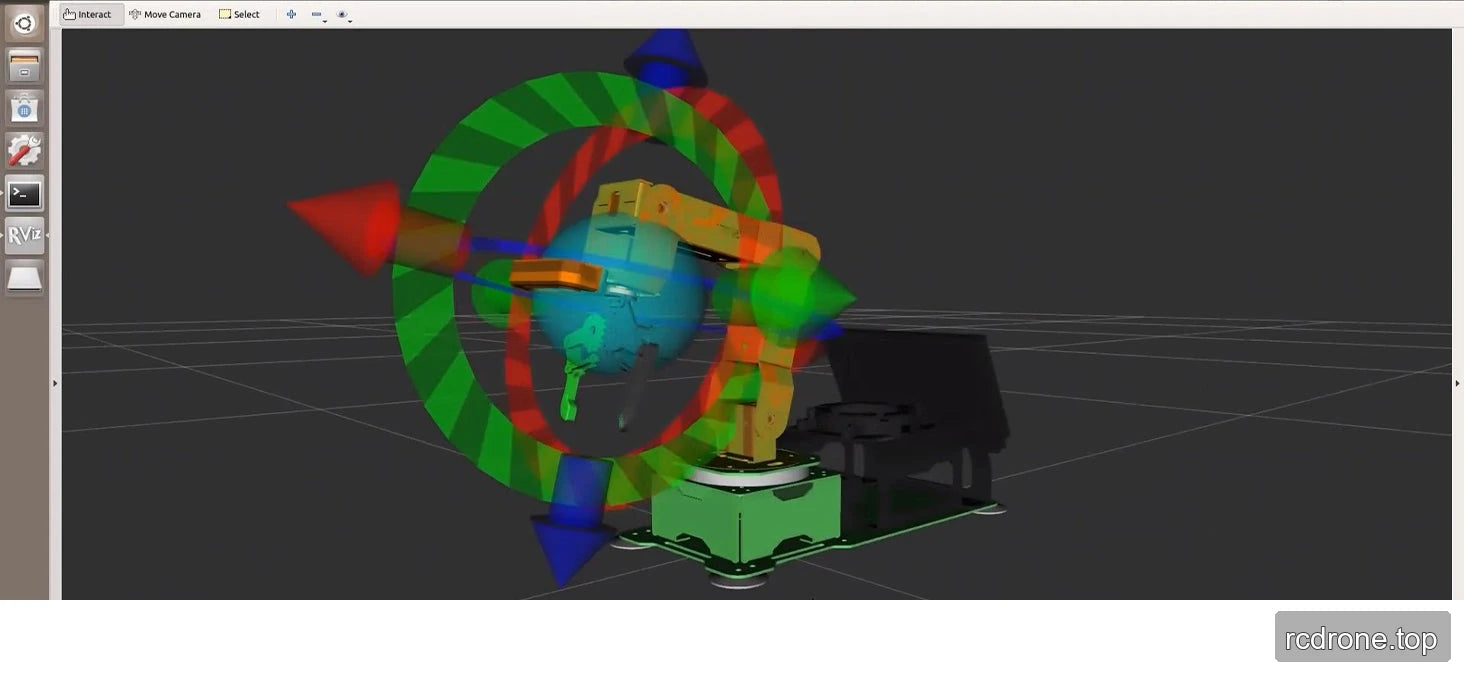
- URDF-visualisatie, MoveIt-configuratie/-besturing en Gazebo-simulatie ondersteunen virtueel testen. Uitbreidingsprojecten omvatten een glijrail en mobiel chassis; deze uitbreidingssystemen zijn afzonderlijk van de vermelde kitinhoud.
Specificaties
| Artikel | Specificatie |
|---|---|
| Productmodel | JetArm |
| Productafmetingen | 339 × 165 × 532 mm |
| Productgewicht | Ongeveer 2,4 kg (ultieme versie) |
| Materiaal van de behuizing | Volledig metalen aluminiumlegering frame, geanodiseerde oppervlaktebehandeling |
| STM32-controller | STM32F407-serie ROS bewegingscontroller met FreeRTOS; componentpaneel identificeert STM32F407VET6. |
| ROS-controller | Jetson Nano / Jetson Orin Nano / Jetson Orin NX |
| Besturingsmethoden | USB-serieel poort, CAN-interface, Bluetooth-app, RC-zender, computer |
| USB-uitbreiding | 5A hoogstroom USB HUB uitbreidingsbord |
| Camera | Starter: monoculaire camera. Standaard, Geavanceerd en Ultiem: Gemini Plus dieptecamera. |
| Voeding | 12 V 5 A robotarm voeding. Orin Nano en Orin NX configuraties vereisen ook de 19 V 2.37 A controller voeding. |
| Besturingssysteem | ROS Humble / Ubuntu 22.04 LTS en ROS Noetic / Ubuntu 20.04 LTS platformopties; installatie verschilt per controller (zie Software en Setup). |
| Software | iOS/Android-app |
| Communicatie | USB / Wi-Fi / Ethernet |
| Programmeertaal | Python / C / C++ / JavaScript |
| Opslag | Met-controller configuraties: Jetson Nano, 64 GB TF-kaart; Jetson Orin Nano/NX, 128 GB SSD. Zonder-controller selecties laten de Jetson-bord weg. |
| Servo-model | HTS-21H/ HTD-35H/ HX-12H slimme bus servo motoren |
| Optionele accessoires | 7-inch HD touchscreen: Geavanceerd en Ultiem. Circulaire 6-microfoon array: Ultiem. |
| Ondersteunende materialen | Volledige ontwikkelingshandleidingen, video-tutorials, ROS/STM32 broncode, systeemafbeeldingen, softwaretools |
| Pakketgewicht & volume | Referentiepakket: 385 × 295 × 175 mm; de beschrijving vermeldt 4 kg, terwijl alle huidige variantrecords 5,5 kg vermelden. Dit zijn inconsistente pakketgewichtrecords; geen van beide is het netto gewicht van de Ultimate robot van 2,4 kg. |
Aanvullende annotaties in de mechanische tekening zijn 55, 96, 119, 142, 158, 171, 129, 103, 162, 300 en 429 mm op de gemarkeerde locaties. Lees deze in vergelijking met de behouden tekening in plaats van ze te beschouwen als een bewegingsomvang of payloadspecificatie.
Jetson Controller Referentie
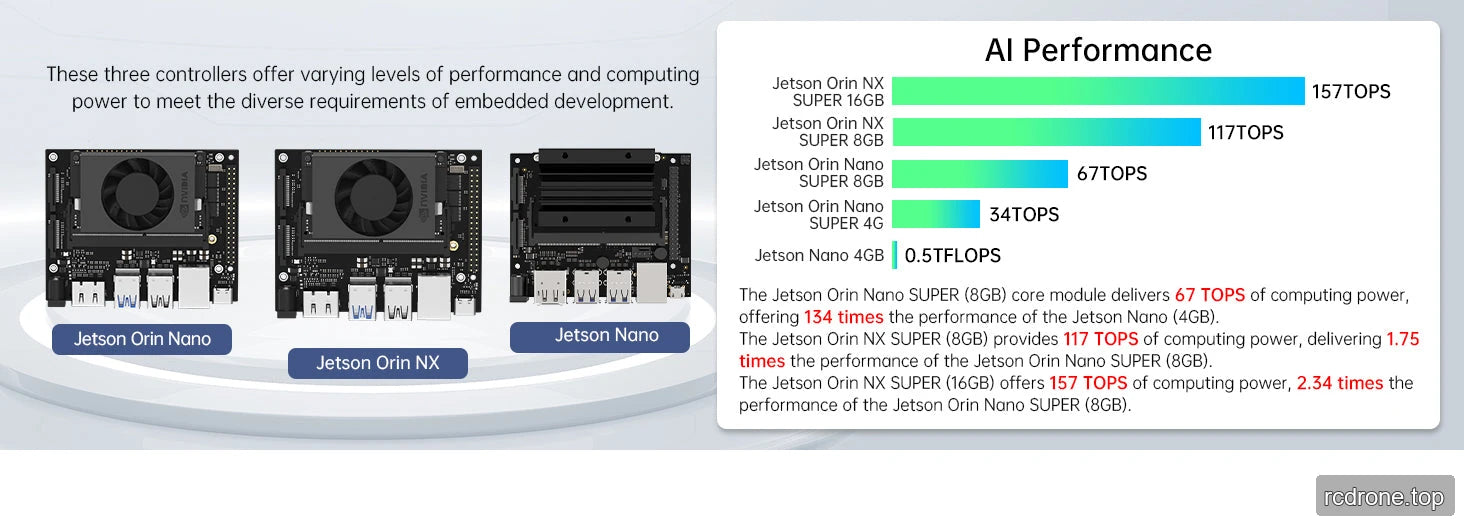
De onderstaande rekenfiguren beschrijven de referentiecapaciteiten van de controller-module, niet de gemeten doorvoer van de robotarm.TOPS en TFLOPS zijn verschillende metrics; de eerdere 134× en 2.34× promotionele vergelijkingen zijn geen universele prestatieverhoudingen.
| Parameter | Nano 4 GB | Orin Nano Super 4 GB | Orin Nano Super 8 GB | Orin NX Super 8 GB | Orin NX Super 16 GB |
|---|---|---|---|---|---|
| Opslag | 64 GB TF | 128 GB SSD | 128 GB SSD | 128 GB SSD | 128 GB SSD |
| Rekenreferentie | 0.5 TFLOPS | 34 TOPS | 67 TOPS | 117 TOPS | 157 TOPS |
| CPU | Quad-core Cortex-A57 | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | Zelfde 6-core CPU | 6-core Cortex-A78AE v8.2 64-bit; 1.5 MB L2 + 4 MB L3 | 8-core Cortex-A78AE v8.2 64-bit; 2 MB L2 + 4 MB L3 |
| GPU | 128-core Maxwell | 512-core Ampere, 16 Tensor Cores | 1024-core Ampere, 32 Tensor Cores | 1024-core Ampere, 32 Tensor Cores | 1024-core Ampere, 32 Tensor Cores |
| Geheugen | 4 GB 64-bit LPDDR4, 25.6 GB/s | 4 GB 64-bit LPDDR5, 51 GB/s | 8 GB 128-bit LPDDR5, 102 GB/s | 8 GB 128-bit LPDDR5, 102.4 GB/s | 16 GB 128-bit LPDDR5, 102.4 GB/s |
| Vermelde vermogensmodi | 5 / 10 W | 7 / 10 / 25 W | 7 / 15 / 25 W | 10 / 15 / 25 / 40 W | 10 / 15 / 25 / 40 W |
Controller Software Timing Referentie
Dit zijn illustratieve waarden van de platformvergelijking, met werklastomstandigheden zoals hieronder vermeld. Ze zijn geen gegarandeerde opstart-, inferentie- of trainingstijden voor elke configuratie.
| Taak | Orin NX Super | Orin Nano Super | Jetson Nano |
|---|---|---|---|
| Opstart | 48 s | 48 s | 65 s |
| Systeemsoftware openen | 0.1–0.5 s | 0.1–0.9 s | 1–3 s |
| Grote-model belichaamde-intelligentie applicatie startup | 10–20 s | 15–25 s | 40–60 s |
| YOLOv11 model leren: 500 afbeeldingen, 12 categorieën, 100 trainingsiteraties | 20 min | 28 min | 3.9 h |
| Basisvisie: opstarten / frame rate | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 30 fps |
| Geavanceerde 3D-visie: opstarten / frame rate | 10–11 s / 30 fps | 10–14 s / 30 fps | 27–30 s / 15–20 fps |
| MediaPipe: opstarten / frame rate | 10–11 s / 30 fps | 10–14 s / 30 fps | 20–25 s / 13–15 fps |
| Simulatie: opstarten / frame rate | 10–18 s / 30–60 fps | 10–20 s / 30–60 fps | 17–35 s / 15–60 fps |
YOLO Software Referentie
De behouden vergelijking bespreekt de architectuur van YOLOv8 en YOLOv11, detectie, segmentatie, classificatie, pose-estimatie en georiënteerde omhullende dozen.Het vermeldt 37,3–53,9% versus 39,5–54,7% nauwkeurigheidsbereiken zonder de dataset of metriek te definiëren, en 2,66 ms versus 2,5 ms inferentie op T4 met TensorRT. Deze generieke software-referentiecijfers zijn geen JetArm nauwkeurigheid of inferentie garanties. De nieuwere architectuur verwijst naar C3k2 en C2PSA; aangepaste training en model-kwantisatie implementatie zijn afhankelijk van de geselecteerde softwareomgeving.
Gemini Plus Dieptecamera — Standaard, Geavanceerd en Ultiem
| Parameter | Waarde |
|---|---|
| Diepte technologie | Orbbec actieve binoculaire gestructureerde licht |
| Operationeel bereik | 0,25–2,5 m |
| Nauwkeurigheid | 5 mm bij 1 m |
| Diepte gezichtsveld | H 71° × V 56.7° |
| RGB gezichtsveld | H 67.9° × V 45.3° |
| Verwerkingschip | MX6000 |
| UVC / bescherming op korte afstand | Ondersteund |
| Diepte-uitvoer, USB 2.0 | 1280 × 800 bij 7 fps; 640 × 400 bij 30 fps |
| Diepte-uitvoer, USB 3.0 | 1280 × 800 bij 30 fps; 640 × 400 bij 60 fps |
| RGB-uitvoer, USB 2.0 | 1280 × 720 bij 7 fps; 640 × 480 bij 30 fps |
| RGB-uitvoer, USB 3.0 | 1920 × 1080 bij 30 fps; 1280 × 720 bij 30 fps; 640 × 480 bij 30 fps |
| OS / SDK | Android, Linux en Windows; diepte, RGB, skelet en gerelateerde gegevens; filteralgoritmen |
| Verbinding | USB 3.0 |
| Omgeving | Binnen en buiten |
| Stroomverbruik | Minder dan 2,2 W |
| Afmetingen | 65,3 × 22.5 × 13 mm |
| Laserclassificatie | Klasse 1, zoals gespecificeerd voor de cameramodule |
| Bedrijfstemperatuur | 10–40 °C |
| Optische componenten | RGB-camera, twee IR-camera's, IR-projector, schijnwerper en nabijheidssensor |
Bus Servo Referentie
| Parameter | HTD-35H | HX-12H | HTS-21H |
|---|---|---|---|
| Componentgewicht | 64 g | 36,3 g | 63 g |
| Afmetingen | 51,1 × 20,14 × 40 mm | 35,19 × 26,19 × 27,2 mm | 40 × 20 × 40.5 mm |
| Bedrijfsspanning | 9–12.6 V | 9–12.6 V | 9–12.6 V |
| Snelheid bij 11.1 V | 0.18 s / 60° | 0.2 s / 60° | 0.16 s / 60° |
| Vastloopkoppel bij 11.1 V | 35 kg·cm | 12 kg·cm | 21 kg·cm |
Gedeelde servo specificaties: 0–240° rotatie; UART seriële commando controle bij 115200 baud; metalen tandwieloverbrenging; vastloop- en oververhittingsbescherming; temperatuur-, spanning- en positiefeedback.
STM32 Motion Controller
| Parameter | Waarde |
|---|---|
| Controller | STM32F407VET6, 100 pinnen; FreeRTOS |
| Ingang / gereguleerde uitgang | 7–14 V ingang; één 5 V 5 A voedingsuitgang |
| Schakelaar | Grote circuit schakelaar |
| Motor driver | YX4055 |
| PWM / DC motor poorten | Twee PWM servo kanalen; twee PH2.0×2 DC motor kanalen |
| USB-serieel | Één USB-C seriële poort |
| I²C | Twee 4-pins I²C interfaces |
| GPIO-uitbreiding | Twee 4-pins GPIO interfaces, vier GPIO's in totaal |
| Boardafmetingen / montagegatafstand | 38 × 93 mm / 30 × 85 mm |
| Bescherming | Oververhitting, kortsluiting en overstroom |
| Aanduidingen en bediening | Twee programmeerbare LED's, twee programmeerbare knoppen, passieve zoemer; detectie van de voedingsspanning aan boord en Bluetooth-indicator |
| Bus-servo connectors | De parameter tabel vermeldt twee bus-servo kanalen; de geannoteerde bordgrafiek en functie lijst labelen vier connectors.Controleer de geleverde printplaatversie voordat u gaat bedraden. |
USB-uitbreidingshub
| Parameter | Waarde |
|---|---|
| Gewicht / afmetingen | 20,3 g / 86 × 37,8 × 9,5 mm |
| Werkspanning | 5 V |
| Gegevensinvoer / -uitvoer | USB-C / vier USB 2.0 poorten |
| Transmissiesnelheid | 480 Mbps |
| Externe voedingsspanning | 9–24 V |
| Geen belastingstroom | 1 mA bij 12 V |
| Vermogen / bescherming | 5 A DC-DC voeding; overstroom- en oververhittingsbescherming |
| Uitbreiding | Dunne, stapelbare, cascade-capabele ontwerp; stuurprogramma-vrije werking |
Zes-Microfoon Module — Ultieme Kit
| Parameter | Waarde |
|---|---|
| Microfoons | Zes-kanaals cirkelvormige array met geluidskaartadapter en luidspreker |
| Opname referentie | Tot 10 m; werkelijke opname hangt af van de omgeving |
| Functies | Geluidbronlokalisatie, ruisonderdrukking, aangepaste commando's en meerdere wake-up commando's |
| Commando limiet | Meerdere configureerbare spraakcommando's; elk commando mag niet meer dan 10 woorden bevatten |
| Herkenningsengine | Configureerbare iFlytek offline spraakherkenningsengine |
Software en Setup
De Orin controller vergelijking specificeert ROS1 in Ubuntu 20.04 Docker en ROS2 voorgeïnstalleerd met Ubuntu 22.04. Voor Jetson Nano wordt een voorgeïnstalleerde Ubuntu 18.04-omgeving en ROS2 in Ubuntu 22.04 Docker opgegeven. Gebruik de afbeelding en instructies voor de geselecteerde controller; de algemene ROS Noetic/Humble platformlijst betekent niet dat elk besturingssysteem voorgeïnstalleerd is op elke optie. Grote modelkenmerken zijn niet beschikbaar in ROS1.
Voor Orin Nano en Orin NX, sluit eerst de 19 V 2.37 A hoofdcontroller voeding aan, daarna de 12 V 5 A STM32/arm voeding, volgens de controller-specifieke bedradinggids. De Nano-configuratie gebruikt de 12 V 5 A voeding. Voor touchscreen bediening, sluit de USB datakabel aan op de CTOUCH-poort van het scherm en verbind ook HDMI.
Plaats de arm op een stabiele, vlakke ondergrond, weg van de rand van een tafel. Houd het bewegingspad vrij, vermijd het vasthouden van het mechanisme in stilstand en vermijd langdurige zware belasting.Camera- en modulespecificaties zijn componentniveau-limieten, geen specificatie voor armbelasting of reikwijdte. De dimensionale tekening illustreert 339 × 165 × 532 mm totale afmetingen; het stelt geen werkbereik van 532 mm vast.
Ontwikkelingsmaterialen omvatten handleidingen, video's, ROS/STM32-broncode, systeemafbeeldingen en softwaretools. Lessen behandelen GPIO/invoer-uitvoer verwerking, seriële/PWM/bus-servo controle, circuitbescherming, ROS-onderwerpen, OpenCV, webcammonitoring, kleurenspace-conversie, camera-calibratie, object-pose berekening, padplanning, PID, positionering/grijpen en intelligente stapeling. Stemlessen behandelen microfoon/g geluidskaartconfiguratie, wakker worden, herkenning, spraakuitvoer en stemgestuurde herkenning/tracking/sorteren.Multimodale lessen behandelen taal, spraak en visie-taalmodellen, modeltoegang/-implementatie, voorbeelden van emotionele waarneming, spraakorkestratie, scene-interpretatie, optische tekenherkenning en belichaamde taken; hardware- en softwarevereisten volgen de geselecteerde configuratie. Volg de JetArm fabrikant tutorial voor controller-specifieke installatie, camera-calibratie, firmware en lessen.
Toepassingen
- ROS motion-control onderwijs: bouw DH en URDF modellen, vergelijk voorwaartse/achterwaartse kinematica en test trajecten in MoveIt en Gazebo voordat je de arm bedient.
- Visie-geleide sortering: gebruik kleur, tags of getrainde objectmodellen voor classificatie en grijpen. Diepte-camera kits voegen ruimtelijke positie, puntenwolk en hoogte/volume experimenten toe.
- Mensen-robot interactie: verken gebaar- en gezichtsherkenning met MediaPipe.Ultieme configuraties voegen spraakopdrachten, scènebegrip en multimodale taal/visie-experimenten toe.
- Uitbreidingsontwikkeling: combineer geprogrammeerde armcontrole met afzonderlijk geleverde schuifrail- of mobiele basisprojecten met behulp van de basisinterfaces en ontwikkelingsmaterialen.
Wat is inbegrepen
Elke kit levert een geassembleerde JetArm met de camera die in de kit-tabel is gespecificeerd. De gebruikelijke leermaterialen zijn: één 12 V 5 A adapter, één kaartlezer, één draadloze gamepad, vier zuignappen, één schroevendraaier/accessoireset, één afvalkaartset, zeven houten blokken (vier blokken van 40 mm en drie blokken van 30 mm), drie gekleurde blokken van 30 mm, drie tags van 30 × 30 mm, één rol dubbelzijdige tape, twee kuboïden, twee cilinders, één bal, één kaart en één gebruikershandleiding.
De accessoireset is vermeld als één schroevendraaier, acht A2.5 zelftappende schroeven, acht M2.5 platte schroeven, acht M3×6 schroeven, zestien M4×6 schroeven, één 100 mm servo kabel en één 200 mm servo kabel. De algemene verpakking illustratie labelt de 12 V adapter connector als twee-prong DC 4.0 × 1.7 mm; gebruik de specifieke voedingsgids van de controller voor aansluiting.
- Starter: monoculaire camera; geen dieptecamera, scherm of microfoonarray.
- Standaard: Gemini Plus dieptecamera; geen scherm of microfoonarray.
- Geavanceerd: dieptecamera plus een 7-inch LCD touchscreen, schermbeugel, HDMI-kabel en datakabel.
- Ultiem: Geavanceerde hardware plus de cirkelvormige zes-microfoonarray.
De Jetson board is alleen inbegrepen bij de geselecteerde Met Jetson configuratie. De geleverde opslag volgt de overeenkomstige controllerconfiguratie.Glijdrails, mecanum/tank chassis, transportbanden en objecten die in demonstraties worden gebruikt, zijn apart tenzij specifiek vermeld in de geselecteerde kit.
FAQ
Ondersteunt de Starter Kit diepte-camera grijpen?
Starter bevat een monoculaire camera. Kies Standaard, Geavanceerd of Ultiem voor de Gemini Plus dieptecamera en RGB+D ruimtelijke grijples.
Welke kit bevat spraakinteractie en het touchscreen?
Geavanceerd en Ultiem bevatten het 7-inch touchscreen. Ultiem bevat ook de zes-microfoon array; grote-modeltoepassingen vereisen een Jetson-controller en de bijbehorende software/service-instelling.
Wat betekent Zonder Jetson Controller?
Het laat de Jetson hostboard weg. U moet een geschikte controller en compatibele systeemafbeelding leveren en installeren voordat u Jetson-gebaseerde visie- en ROS-functies gebruikt.
Kan ik de grote-model workflow met ROS1 gebruiken?
Nee.Gebruik de ondersteunde ROS2-omgeving en Ultimate-configuratie voor de workflow met grote modellen; intelligente transport- en slimme assistentvoorbeelden vereisen bovendien Orin Nano of Orin NX.
Gebruik Orin-versies alleen één voedingsadapter?
Nee. Orin Nano en Orin NX gebruiken aparte 19 V 2,37 A en 12 V 5 A voedingen. Volg de controller-specifieke gids en sluit de voeding van de hoofdcontroller aan voordat je de STM32/arm-voeding aansluit.
Video's
Visuele Details