


Kpower DHV825 Digitale Coreless Servo Motor, PWM/TTL/RS485, voor RC Vliegtuigen en Robotarmen
Kpower DHV825 Digitale Coreless Servo Motor, PWM/TTL/RS485, voor RC Vliegtuigen en Robotarmen
Kpower
Normale prijs
$127.00 USD
Normale prijs
Verkoopprijs
$127.00 USD
Eenheidsprijs
per
Belastingen inbegrepen.
Verzenden Berekend bij het afrekenen.
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
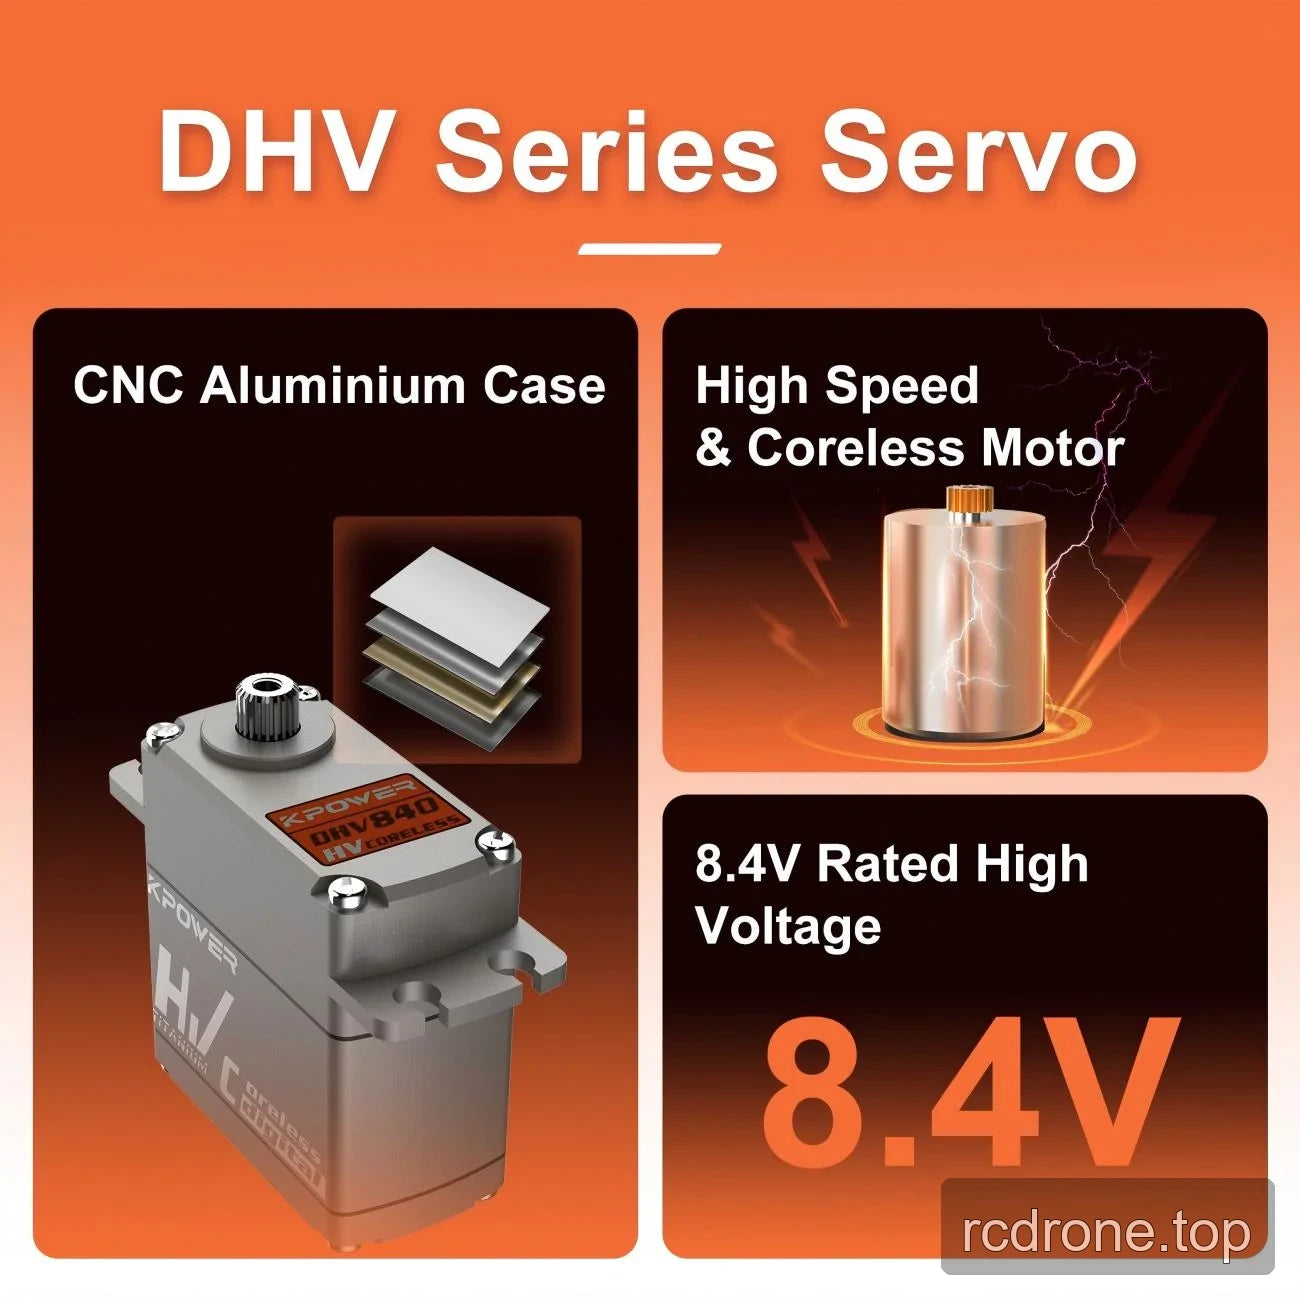
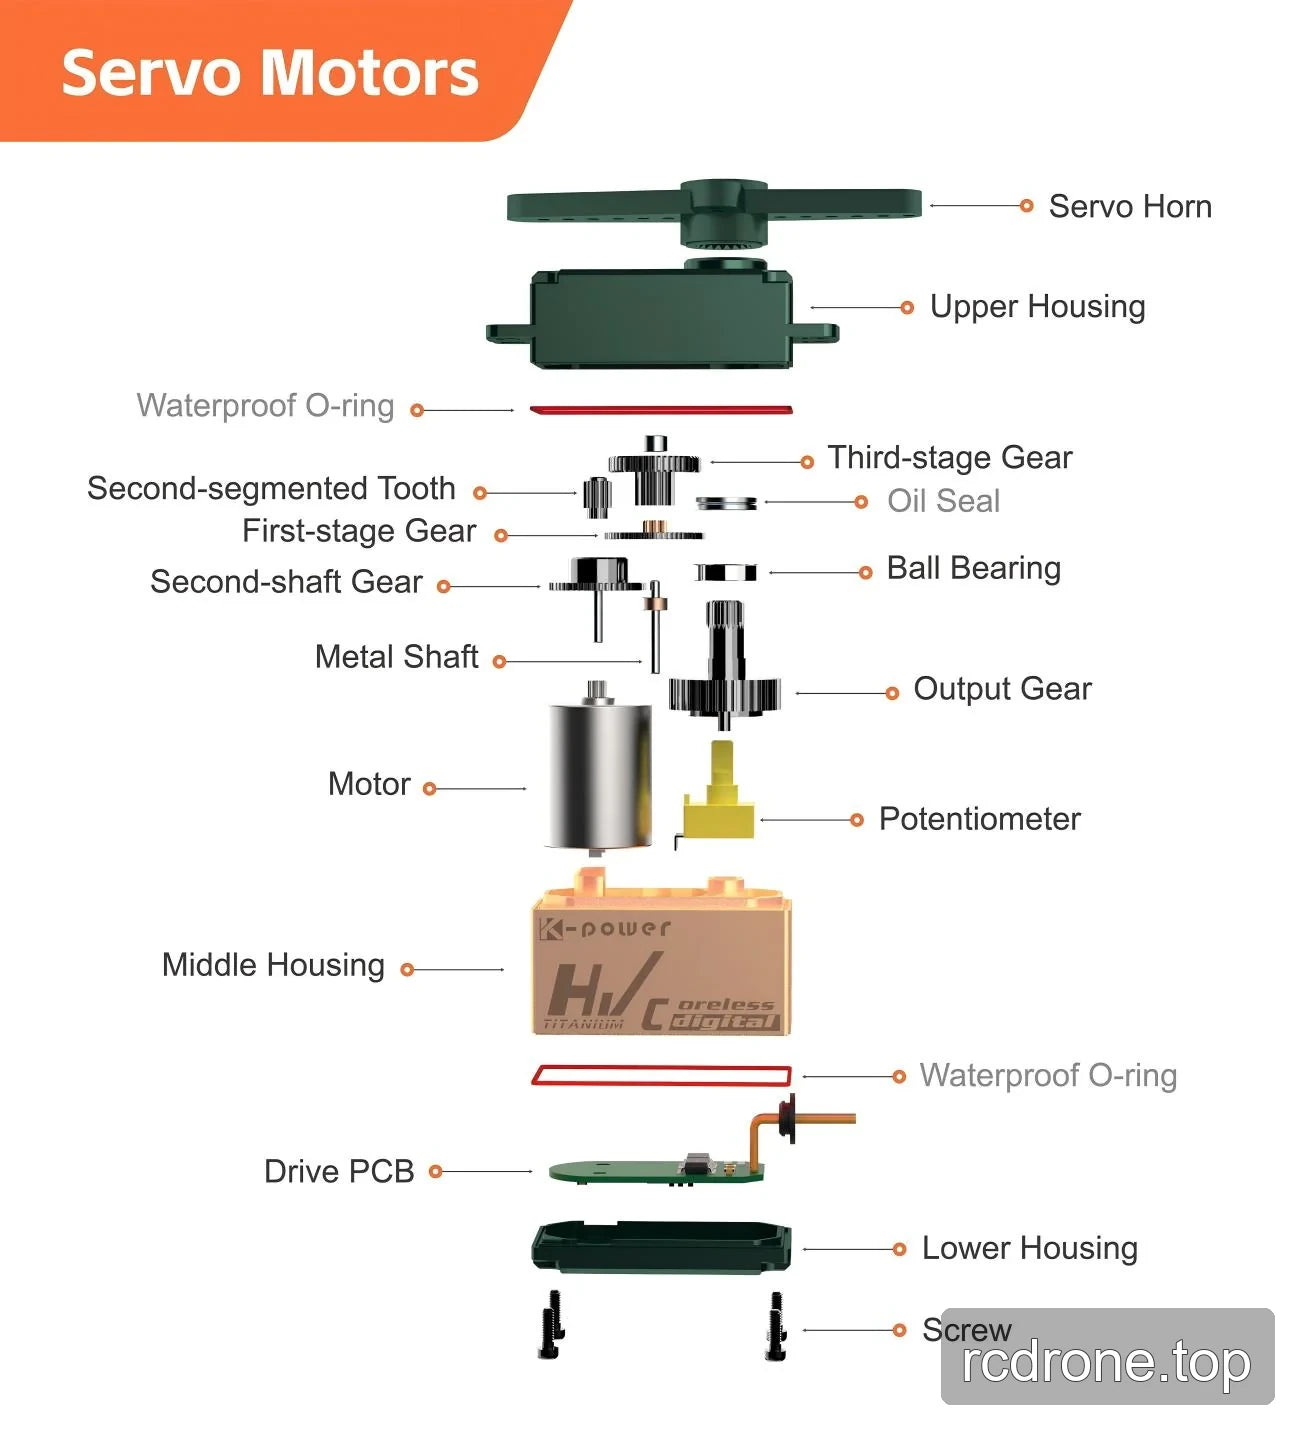
De Kpower DHV825 is een digitale coreless servo motor voor op afstand bestuurde vliegtuigen, zweefvliegtuigen, drones en robotarmen. Het combineert hoogprecisie stalen tandwielen met een 7075 aluminium behuizing en biedt PWM, TTL en RS485 besturingsinterfaces. De 120° ± 3° reis en spanningsspecifieke snelheid en stall-torque specificaties helpen kopers bij het beoordelen van bewegingsvereisten, terwijl de afmetingen van 40 × 20 × 39 mm de installatieplanning ondersteunen.
Kenmerken
- Digitale hoogspannings servo met een coreless motor.
- Hoogprecisie metalen tandwielen, gespecificeerd als staal.
- 7075 aluminium behuizing.
- PWM, TTL en RS485 besturingsinterfaces.
- 3 μs dode band en 50–333 Hz verversfrequentie.
Specificaties
| Parameter | Waarde |
|---|---|
| Merk | Kpower |
| Model / versie | DHV825 |
| Servo type | Digitaal, hoogspannings |
| Productaanduiding | 20KG; geen koppel-lengte eenheid of testomstandigheden gespecificeerd voor deze aanduiding |
| Tandwielmateriaal | Staal |
| Signaalbereik | 900–2100 μs |
| Behuizingsmateriaal | 7075 aluminium |
| Motortype | Coreless |
| Besturingsinterfaces | PWM, TTL, RS485 |
| Bedrijfstemperatuur | −10 °C tot +50 °C |
| Doodzone | 3 μs |
| Reishoek | 120° ± 3° |
| Vernieuwingsfrequentie | 50–333 Hz |
| Minimale bedrijfsspanning | 4.8 V |
| Afmetingen | 40 × 20 × 39 mm |
| Gewicht | 72 g ± 1 g |
| Draadmaat en isolatie | 22 AWG, PVC |
Prestaties bij Voedingsspanning
| Parameter | Bij 6.0 V | Bij 7.4 V |
|---|---|---|
| Onbelaste snelheid | 0.12 ± 0.01 s/60° | 0.11 ± 0.01 s/60° |
| Stal koppel | 18.0 ± 0.20 kg·cm | 22.0 ± 0.20 kg·cm |
| Geen belastingstroom | 700 ± 30 mA | 850 ± 30 mA |
| Stroom bij blokkeren | 3000 ± 40 mA | 3500 ± 50 mA |
Toepassingen
- RC-vliegtuig en zweefvliegtuigbesturing: Positieregeling door 120° ± 3° van beweging, gebruikmakend van de spanningsspecifieke no-load snelheid om de timing van de beweging te beoordelen.
- Activering van drone-mechanismen: Bied gecontroleerde hoekbeweging voor aan boord zijnde mechanismen waar de afmetingen, beweging en besturingsinterface van de servo voldoen aan de installatievereisten.
- Positionering van robotarmverbindingen: Gebruik de gespecificeerde beweging, 3 μs dode band en spanningsspecifieke blokkering-koppelwaarden om de positionering en belastingseisen van een verbinding te beoordelen.
Documenten
- Kpower DHV825 Tekeningen — Tekeningen (PDF)
- Kpower Servo 3 — Handleiding (PDF)
- OCServo OCS D9501 Handleiding — Ocservo Ocs D 9501 Handleiding (PDF)
- OCServo OCS 351CAN Tekeningen — Ocservo Ocs 351 Can Tekeningen (PDF)
Visuele Details
Kenmerken en Ontwerp


Toepassingsvoorbeelden


Extra productdetails


Interfaces en Verbindingen


