


Kpower EM10 Overload-Koppeling Robot Servo Motor, 300° Bereik, 10 kg·cm Blokkering bij 12 V voor Robotgewrichten
Kpower EM10 Overload-Koppeling Robot Servo Motor, 300° Bereik, 10 kg·cm Blokkering bij 12 V voor Robotgewrichten
Kpower
Kan de beschikbaarheid voor ophalen niet laden


Overzicht
De Kpower EM10 is een overbelastingskoppeling robot servo motor voor desktop robotarmen, educatieve robots en meerbenige bionische mechanismen. Zijn 300° reis en duale servo-hoorn ontwerp ondersteunen robot-joint beweging, terwijl een 2000 Hz stroomlus precisie krachtcontrole mogelijk maakt. Beoordeeld voor 9–13 V werking, levert het 10 kg·cm stilstandkoppel bij 12 V. De specificaties van het EM10-model vermelden PWM, TTL en RS-485 controleprotocollen.
Kenmerken
- EC225 aangepaste chip met een 2000 Hz stroomlus voor precisie krachtcontrole.
- Versnellingskoppeling anti-impact bescherming en overbelastingskoppeling ontkoppeling bescherming voor robot-joint werking.
- Duale servo-hoorn ontwerp met ronde hoorns aan tegenovergestelde zijden van een rechthoekige behuizing.
- 300° werkbereik, met aanpasbare reis.
- Meerdere feedback ondersteuning.
- Laaggeluidsontwerp.
- Plastic behuizing gemarkeerd EM-10, POM tandwielen, een DC geborstelde motor en potentiometer positie sensing.
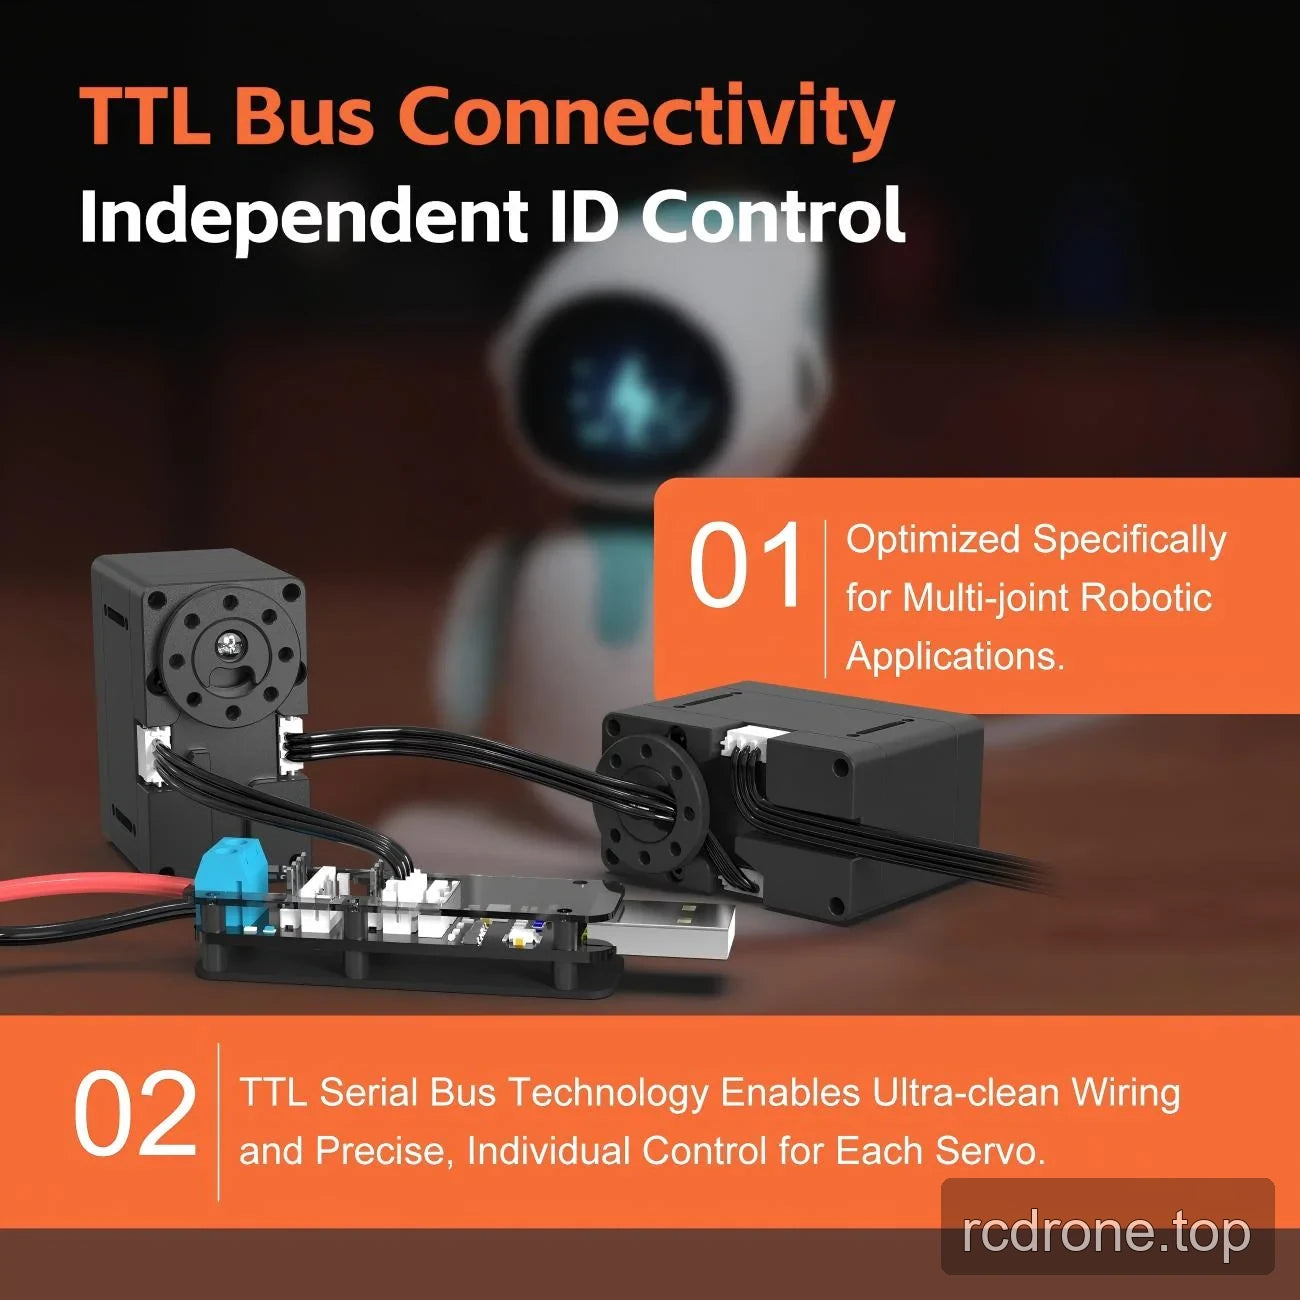
TTL Seriële-Bus Controle
De TTL-implementatie ondersteunt onderling verbonden servos met onafhankelijke ID-controle. Seriële-bus bedrading vereenvoudigt verbindingen en maakt individuele servo-controle mogelijk in multi-joint robotmechanismen.
Specificaties
| Parameter | EM10 specificatie |
|---|---|
| Model | EM10; behuizing markering EM-10 |
| Servo type | Overload-koppeling robotservo |
| Stalling koppel | 10 kg·cm bij 12 V |
| Geen belasting snelheid | 0.2 s/60° bij 12 V |
| Bedrijfsspanning | 9–13 V |
| Reishoek / werkbereik | 300°; aanpasbaar |
| Gewicht | 56 g |
| Afmetingen | 48 × 26 × 44 mm |
| Draadlengte | 150 mm |
| Modelniveau protocol lijst | PWM, TTL, RS-485 |
| TTL-besturing | Seriële bus met onafhankelijke servo-ID-besturing |
| Stroom bij stilstand | 3000 mA |
| Stroom zonder belasting | 1000 mA |
| Werkfrequentie | 50–333 Hz |
| Stroomlusfrequentie | 2000 Hz |
| Besturingschip | EC225 aangepast chip |
| Tandwielmateriaal | POM |
| Behuizingsmateriaal | Kunststof |
| Motor | DC met borstel |
| Positiesensor | Potentiometer |
| Hoorn tandwiel spline | N/B |
| Kogellagers | 2BB |
| Bedrijfstemperatuur | −10 tot 50 °C |
| IP-classificatie | IP42 |
Toepassingen
- Desktop robotarmen: Beweeg gewrichten met behulp van 300° reis en dubbele servo-hoorn ondersteuning; de specificatie voor stilstand koppel is 10 kg·cm bij 12 V.
- Multi-gelaagde, viervoetige, bionische en bio-geïnspireerde robots: Stuur de beweging van de gewrichten met tandwiel-koppeling anti-impact en overbelastingsontkoppeling bescherming.
- Educatieve robots en STEAM-projecten: Bouw mechanismen voor het bestuderen van gewrichtsbeweging en krachtcontrole met behulp van het 300° werkbereik en 2000 Hz stroomlus.
- Servicerobots: Beheer gearticuleerde mechanismen; de TTL-implementatie maakt individuele servo-adressering mogelijk in multi-gewrichtassemblages.
- Slimme-huismechanismen: Activeer aangepaste bewegende mechanismen met behulp van positie-sensing en gecontroleerde hoekbeweging.
Configuratie en Integratie
Bespreek draadlengte, type besturing en vereisten voor positie-sensoren met de leverancier voordat u integreert. Gebruik het 9–13 V werkbereik; het opgegeven stilstandkoppel en de snelheid zonder belasting zijn van toepassing bij 12 V.
Documenten
- Kpower EM10 Tekeningen — Tekeningen (PDF)
- Kpower Servo 3 — Handleiding (PDF)
- OCServo OCS 351CAN Tekeningen — Ocservo Ocs 351 Can Tekeningen (PDF)
Productvideo's
Visuele Details
Productvideo
Kenmerken en Ontwerp


Specificaties en Prestaties


Toepassingsvoorbeelden


Productweergaven

Interfaces en Verbindingen
Opties en Modelvergelijking



